
GPS-sensor#
Invoering#
De V5 GPS (Game Positioning System™)-sensor zorgt voor nauwkeurige positie- en oriëntatiebepaling van een robot op het VEX-veld. De sensor gebruikt de GPS-veldcode rondom het veld om de X- en Y-coördinaten en de richting van de robot in realtime te berekenen.
De GPS-sensor geeft de positie van de robot door met behulp van een referentiepunt dat automatisch wordt berekend op basis van de offsets die zijn ingevoerd bij het configureren van de GPS-sensor in het venster Apparaten.
Voor meer informatie over de GPS-sensor, lees Using the GPS Sensor with VEX V5 in de VEX-bibliotheek.
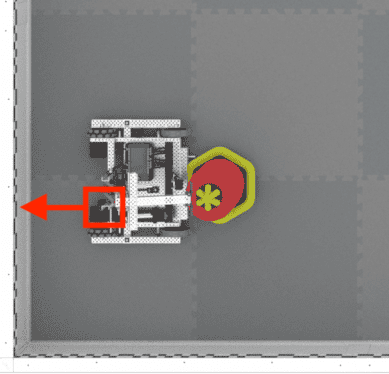
Het referentiepunt fungeert als de eigen (0, 0) positie van de GPS-sensor, waar alle coördinaten, richtingen en bewegingen die door GPS-blokken worden geretourneerd, relatief zijn ten opzichte van dit geconfigureerde punt.
Hieronder vindt u een lijst met beschikbare blokken:
GPS kalibreren – Kalibreert de GPS-sensor zodat de richting ervan overeenkomt met de huidige richting van de aandrijving.
GPS-locatie instellen – Stelt de positie en richting van het referentiepunt in op het veld.
GPS-positie – Geeft de x- of y-coördinaat van het referentiepunt op het veld terug.
GPS-richting – Geeft de richting van het referentiepunt terug op basis van de veldoriëntatie.
GPS-versnelling – Geeft de versnelling van de robot op een geselecteerde as weer.
GPS-gyroscoopsnelheid – Geeft de rotatiesnelheid van de robot op een geselecteerde as weer.
GPS-oriëntatie – Geeft de rol-, stamp- of gieroriëntatie van de robot in graden weer.
GPS-signaalkwaliteit – Geeft de signaalsterkte van de GPS-sensor weer.
wanneer de GPS-richting verandert – Voert de bijgevoegde stack uit telkens wanneer de GPS-sensor een verandering in de richting detecteert.
GPS kalibreren#
Het gps kalibreren-blok kalibreert het referentiepunt en stelt de geconfigureerde richting in als de huidige aandrijfrichting. Gedurende deze tijd moet de robot volledig stil blijven staan, aangezien beweging tijdens de kalibratie tot onnauwkeurige resultaten leidt.
kalibreer [GPS1 v]
Parameters |
Beschrijving |
|---|---|
apparaat |
Welke GPS-sensor te gebruiken, wordt geconfigureerd in het venster Apparaten. |
GPS-locatie instellen#
Met het blok GPS-locatie instellen worden de positie en richting van het referentiepunt op het veld handmatig ingesteld. Dit kan helpen om onnauwkeurigheden te verminderen als de GPS-sensor bij het opstarten te dicht bij de wanden van het veld staat om voldoende van de GPS-veldcode in beeld te krijgen.
stel [GPS1 v] locatie in op x [0] y [0] [mm v] en koers [0] graden
Parameters |
Beschrijving |
|---|---|
apparaat |
Welke GPS-sensor te gebruiken, wordt geconfigureerd in het venster Apparaten. |
X |
De x-coördinaat van het referentiepunt op het veld. |
y |
De y-coördinaat van het referentiepunt op het veld. |
coördinaten eenheid |
De meeteenheid voor de x- en y-coördinaten:
|
kop |
De richting waarin het referentiepunt is gericht ten opzichte van de absolute veldrichting, van 0 tot 359,9 graden. |
GPS-positie#
Het blok GPS-positie geeft de x- of y-coördinaat van het referentiepunt op het veld weer.
([GPS1 v] positie [X v] in [mm v] :: custom-sensing)
Parameters |
Beschrijving |
|---|---|
apparaat |
Welke GPS-sensor te gebruiken, wordt geconfigureerd in het venster Apparaten. |
as |
Welke as te gebruiken:
|
eenheid |
De meeteenheid:
|
GPS-richting#
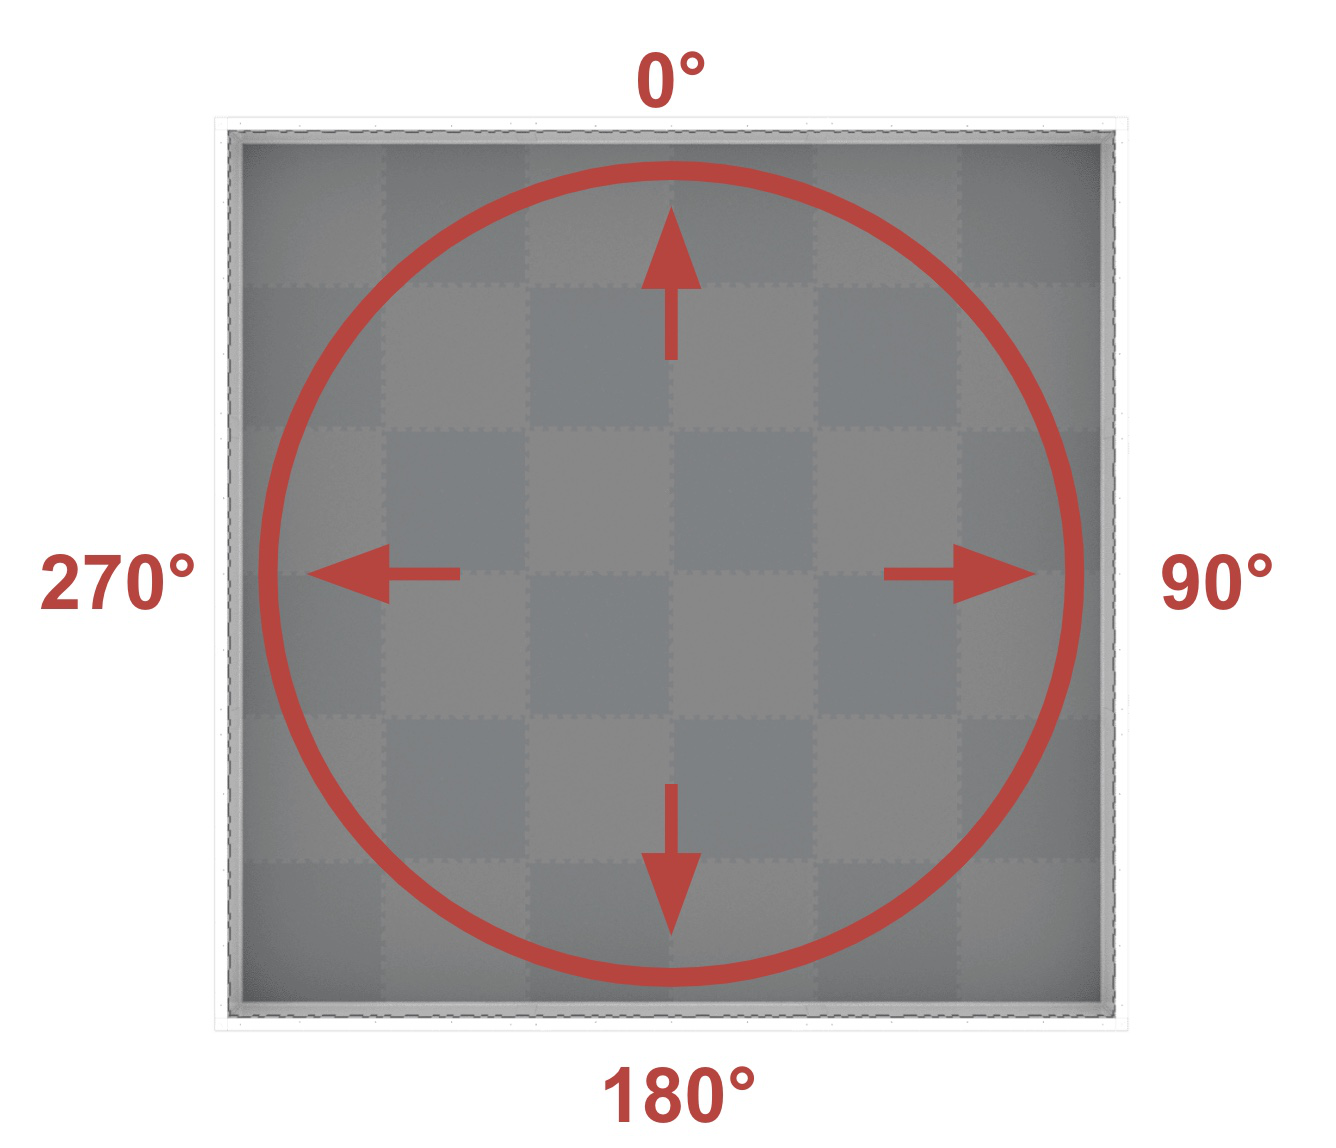
Het GPS-richting-blok geeft de richting van het referentiepunt weer op basis van de oriëntatie van het veld, van 0 tot 359,9 graden.
De richting komt overeen met de absolute veldrichting, die een bereik heeft van 0º tot 359,9º met de klok mee. De 0º bevindt zich in de 12-uurspositie.
([GPS1 v] koers in graden)
Parameters |
Beschrijving |
|---|---|
apparaat |
Welke GPS-sensor te gebruiken, wordt geconfigureerd in het venster Apparaten. |
GPS-versnelling#
Het GPS-acceleratie-blok geeft de acceleratie van de robot op een gespecificeerde as weer, van -4,0 tot 4,0 Gs.
([GPS1 v] versnelling van [X v] as in g)
Parameters |
Beschrijving |
|---|---|
apparaat |
Welke GPS-sensor te gebruiken, wordt geconfigureerd in het venster Apparaten. |
as |
Welke as te gebruiken:
|
GPS-gyroscoopsnelheid#
Het GPS-gyroscoopsnelheid-blok geeft de rotatiesnelheid van de robot op een geselecteerde as weer.
([GPS1 v] gyrosnelheid van [X v] as in [dps v])
Parameters |
Beschrijving |
|---|---|
apparaat |
Welke GPS-sensor te gebruiken, wordt geconfigureerd in het venster Apparaten. |
as |
Welke as te gebruiken:
|
eenheid |
De meeteenheid:
|
GPS-oriëntatie#
Het GPS-oriëntatie-blok geeft de rol-, stamp- of gierrichting van de robot in graden weer.
([GPS1 v] oriëntatie van [roll v] in graden)
Parameters |
Beschrijving |
|---|---|
apparaat |
Welke GPS-sensor te gebruiken, wordt geconfigureerd in het venster Apparaten. |
oriëntatie |
Welke oriëntatie moet worden bereikt:
|
GPS-signaalkwaliteit#
Het blok GPS-signaalkwaliteit geeft de signaalsterkte van de GPS-sensor weer als een percentage.
Mogelijke waarden |
Beschrijving |
|---|---|
100 |
Alle door de GPS-sensor gerapporteerde positie- en richtingsgegevens zijn correct. |
~90 |
Positiegegevens worden niet langer berekend door informatie uit de GPS-veldcode vast te leggen, maar via alternatieve methoden. |
0 - 80 |
Alleen de richtingswaarden van de GPS-sensor zijn geldig, maar naarmate de tijd verstrijkt en de GPS-sensor onvoldoende van de GPS-veldcode scant om de positie en richting nauwkeurig te bepalen, zal de gerapporteerde signaalkwaliteit blijven dalen tot 0. Op dat moment worden alle GPS-sensorgegevens feitelijk bevroren en zijn ze niet langer geldig. |
([GPS1 v] signaalkwaliteit in %)
Parameters |
Beschrijving |
|---|---|
apparaat |
Welke GPS-sensor te gebruiken, wordt geconfigureerd in het venster Apparaten. |
toen de GPS-richting veranderde#
Het blok wanneer GPS-richting verandert voert de bijgevoegde code uit telkens wanneer de GPS-sensor een verandering in de richting detecteert.
wanneer [GPS1 v] koers verandert :: hat events
Parameters |
Beschrijving |
|---|---|
apparaat |
Welke GPS-sensor te gebruiken, wordt geconfigureerd in het venster Apparaten. |