
Sensor GPS#
Introdução#
O sensor V5 GPS (Game Positioning System™) proporciona um seguimento preciso da posição e orientação de um robô no campo VEX. Utiliza o código GPS do campo em redor do perímetro para calcular as coordenadas X e Y e a direção do robô em tempo real.
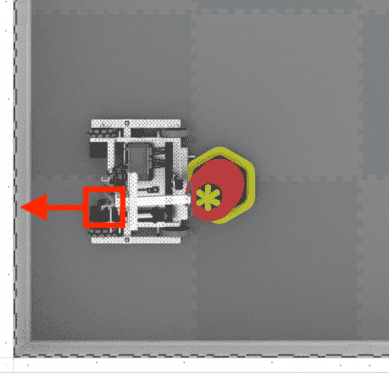
O sensor GPS devolve a posição do robô utilizando um ponto de referência calculado automaticamente a partir dos deslocamentos introduzidos ao configurar o sensor GPS na janela Dispositivos.
Para obter mais informações sobre o sensor GPS, leia Utilizar o sensor GPS com VEX V5 na biblioteca VEX.
O ponto de referência funciona como a própria posição (0, 0) do sensor GPS, onde todas as coordenadas, rumos e movimentos devolvidos pelos blocos GPS são relativos a este ponto configurado.
Segue abaixo a lista dos blocos disponíveis:
calibrar GPS – Calibra o sensor GPS para definir a sua direção como a direção atual da transmissão.
definir localização GPS – Define a posição e a direção do ponto de referência no campo.
Posição GPS – Retorna a coordenada x ou y do ponto de referência no campo.
Direção GPS – Retorna a direção do ponto de referência com base na orientação do campo.
Aceleração GPS – Devolve a aceleração do robô num eixo selecionado.
Taxa giroscópica GPS – Devolve a velocidade de rotação do robô num eixo selecionado.
Orientação GPS – Retorna a orientação de rotação, inclinação ou guinada do robô em graus.
Qualidade do sinal GPS – Retorna a intensidade do sinal do sensor GPS.
quando a direção do GPS muda – Executa a pilha anexada sempre que o sensor GPS deteta uma mudança de direção.
calibrar GPS#
O bloco calibrar GPS calibra o ponto de referência, definindo a sua direção configurada como a direção atual do sistema de transmissão. Durante este processo, o robô deve permanecer completamente imóvel, uma vez que qualquer movimento durante a calibração produzirá resultados imprecisos.
calibrar [GPS1 v]
Parâmetros |
Descrição |
|---|---|
dispositivo |
Qual o sensor GPS a utilizar, configurado na janela Dispositivos. |
definir localização GPS#
O bloco Definir localização GPS define manualmente a posição e a direção do ponto de referência no campo. Isto pode ser feito para ajudar a reduzir as imprecisões no caso de o sensor GPS estar demasiado próximo das paredes do campo no arranque, impedindo-o de obter uma área de visualização suficiente do código GPS do campo.
definir localização de [GPS1 v] para x [0] y [0] [mm v] e direção [0] graus
Parâmetros |
Descrição |
|---|---|
dispositivo |
Qual o sensor GPS a utilizar, configurado na janela Dispositivos. |
x |
A coordenada x do ponto de referência no campo. |
y |
A coordenada y do ponto de referência no campo. |
unidade de coordenadas |
As unidades de medida para as coordenadas x e y são:
|
cabeçalho |
A direção para a qual o ponto de referência está virado em relação à direção absoluta do campo, variando de 0 a 359,9 graus. |
posição GPS#
O bloco Posição GPS devolve a coordenada x ou y do ponto de referência no campo.
(posição de [GPS1 v] [X v] em [mm v] :: custom-sensing)
Parâmetros |
Descrição |
|---|---|
dispositivo |
Qual o sensor GPS a utilizar, configurado na janela Dispositivos. |
eixo |
Que eixo utilizar:
|
unidade |
Unidade de medida:
|
Direção GPS#
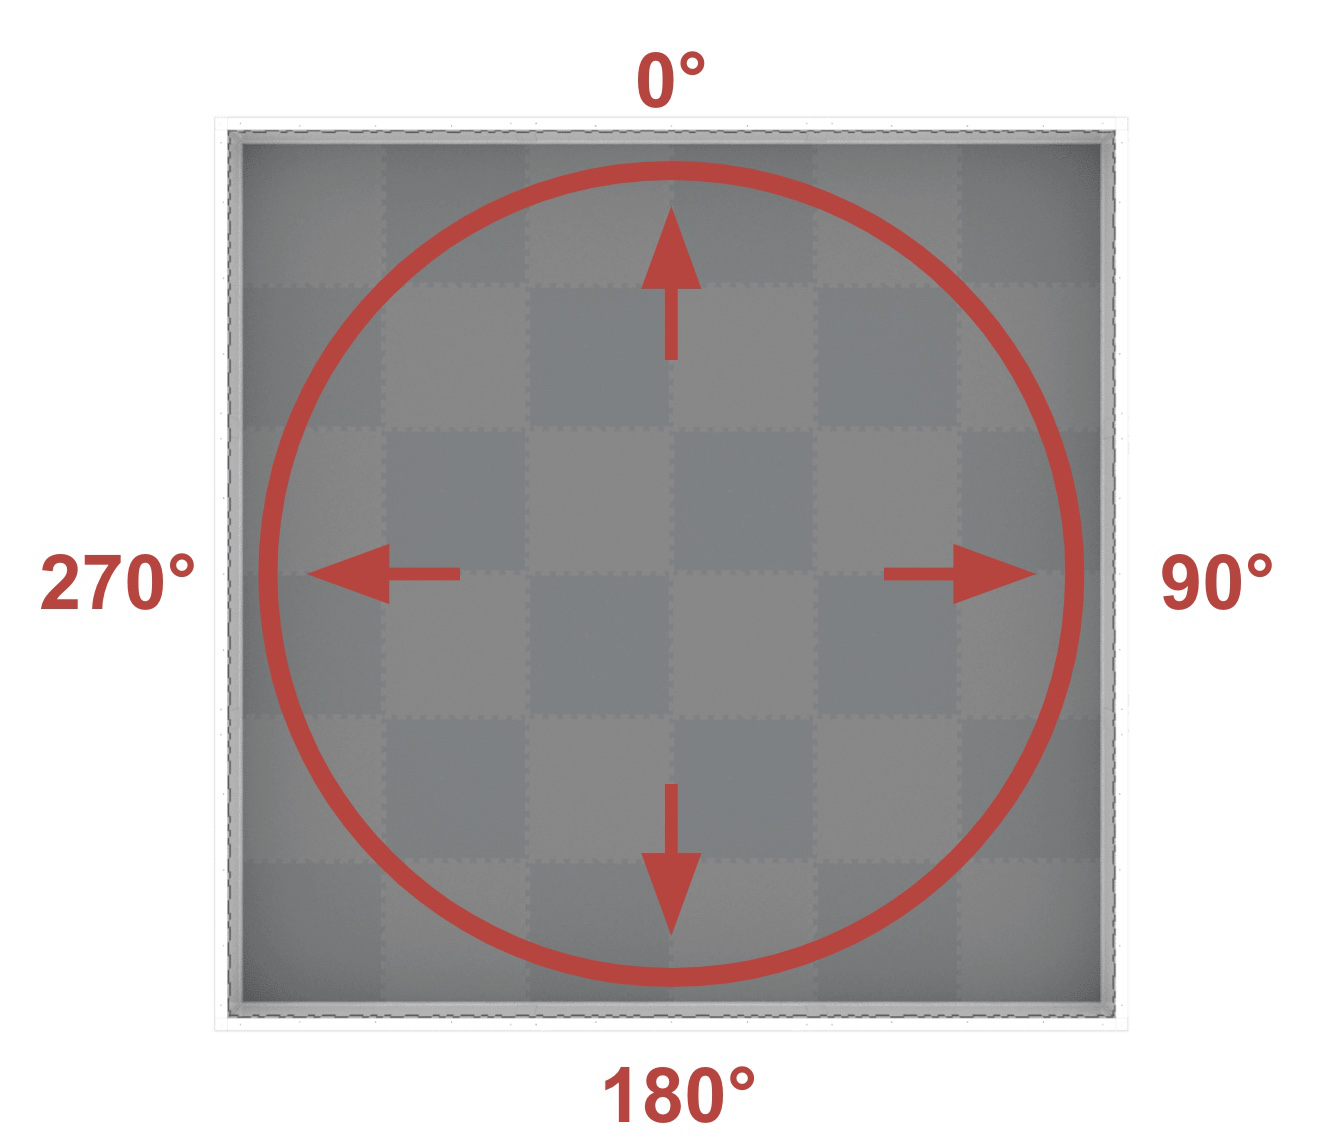
O bloco Rumo GPS devolve o rumo do ponto de referência com base na orientação do campo, de 0 a 359,9 graus.
O rumo corresponde ao rumo absoluto do campo, que varia de 0º a 359,9º no sentido dos ponteiros do relógio. O 0º está na posição das 12 horas.
(direção de [GPS1 v] em graus)
Parâmetros |
Descrição |
|---|---|
dispositivo |
Qual o sensor GPS a utilizar, configurado na janela Dispositivos. |
aceleração do GPS#
O bloco Aceleração GPS devolve a aceleração do robô num eixo especificado, que vai de -4,0 a 4,0 Gs.
(aceleração de [GPS1 v] do eixo [X v] em g)
Parâmetros |
Descrição |
|---|---|
dispositivo |
Qual o sensor GPS a utilizar, configurado na janela Dispositivos. |
eixo |
Que eixo utilizar:
|
Taxa giroscópica do GPS#
O bloco taxa giroscópica GPS devolve a velocidade de rotação do robô num eixo selecionado.
([GPS1 v] taxa de giroscópio de [X v] eixo em [dps v])
Parâmetros |
Descrição |
|---|---|
dispositivo |
Qual o sensor GPS a utilizar, configurado na janela Dispositivos. |
eixo |
Que eixo utilizar:
|
unidade |
Unidade de medida:
|
Orientação GPS#
O bloco Orientação GPS devolve a orientação de rotação, inclinação ou guinada do robô em graus.
(orientação de [GPS1 v] de [rolagem v] em graus)
Parâmetros |
Descrição |
|---|---|
dispositivo |
Qual o sensor GPS a utilizar, configurado na janela Dispositivos. |
orientação |
Qual a orientação a devolver:
|
Qualidade do sinal GPS#
O bloco Qualidade do sinal GPS devolve a intensidade do sinal do sensor GPS em percentagem.
Valores possíveis |
Descrição |
|---|---|
100 |
Todos os dados de posição e direção reportados pelo sensor GPS são válidos. |
~90 |
Os dados de posicionamento já não são calculados através da captura de informações do código de campo do GPS, mas sim por meios alternativos. |
0 - 80 |
Apenas os valores de direção do sensor GPS são válidos, mas com o passar do tempo, enquanto o sensor GPS não estiver a digitalizar campos suficientes do código GPS para determinar com precisão a posição e a direção, a qualidade do sinal reportado continuará a cair até chegar a 0, altura em que todos os dados do sensor GPS ficam efetivamente congelados e deixam de ser válidos. |
(qualidade de sinal de [GPS1 v] em %)
Parâmetros |
Descrição |
|---|---|
dispositivo |
Qual o sensor GPS a utilizar, configurado na janela Dispositivos. |
quando a direção do GPS mudou#
O bloco quando a direção do GPS muda executa a pilha de comandos associada sempre que o sensor GPS deteta uma mudança de direção.
quando direção de [GPS1 v] mudar :: hat events
Parâmetros |
Descrição |
|---|---|
dispositivo |
Qual o sensor GPS a utilizar, configurado na janela Dispositivos. |