
GPS Sensörü#
giriiş#
V5 GPS (Oyun Konumlandırma Sistemi™) Sensörü, VEX Sahası üzerindeki bir robot için doğru konum ve yön takibi sağlar. Robotun X ve Y koordinatlarını ve yönünü gerçek zamanlı olarak hesaplamak için Saha çevresindeki GPS Saha Kodunu kullanır.
GPS sensörü, Cihazlar penceresinde GPS sensörünü yapılandırırken girilen ofsetlerden otomatik olarak hesaplanan bir referans noktası kullanarak robotun konumunu döndürür.
GPS Sensörü hakkında daha fazla bilgi için VEX Kütüphanesindeki VEX V5 ile GPS Sensörünü Kullanma bölümünü okuyun.
Referans noktası, GPS sensörünün kendi (0, 0) konumu olarak işlev görür; GPS blokları tarafından döndürülen tüm koordinatlar, yönler ve hareketler bu yapılandırılmış noktaya göre belirlenir.
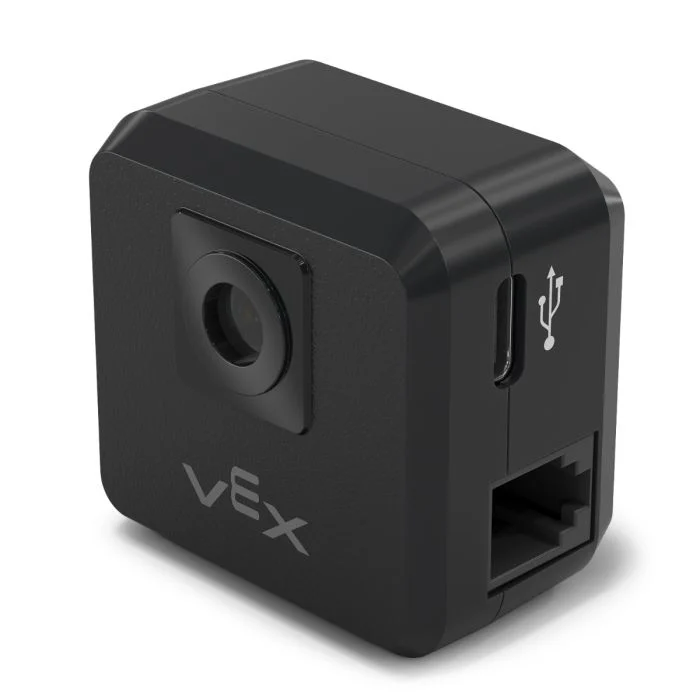
Aşağıda mevcut blokların listesi bulunmaktadır:
GPS kalibrasyonu – GPS Sensörünü, yönünü mevcut aktarma organı yönü olarak ayarlayacak şekilde kalibre eder.
GPS konumunu ayarla – Referans noktasının konumunu ve yönünü Saha üzerinde ayarlar.
GPS konumu – Alan üzerindeki referans noktasının x veya y koordinatını döndürür.
GPS yönü – Alan yönlendirmesine göre referans noktasının yönünü döndürür.
GPS ivmesi – Seçilen eksende robotun ivmesini döndürür.
GPS jiroskop hızı – Seçilen eksende robotun dönüş hızını döndürür.
GPS yönlendirmesi – Robotun yuvarlanma, eğim veya sapma yönünü derece cinsinden döndürür.
GPS sinyal kalitesi – GPS Sensörünün sinyal gücünü döndürür.
GPS yönü değiştiğinde – GPS Sensörü yön değişikliğini algıladığında ekli yığını çalıştırır.
GPS’i kalibre et#
GPS Kalibrasyonu bloğu, referans noktasını kalibre ederek, yapılandırılmış yönünü mevcut tahrik sistemi yönü olarak ayarlar. Bu süre boyunca robot tamamen hareketsiz kalmalıdır, çünkü kalibrasyon sırasında hareket yanlış sonuçlar doğuracaktır.
[GPS1 v] kalibre et
Parametreler |
Tanım |
|---|---|
cihaz |
Kullanılacak GPS sensörünün hangisi olduğu, Cihazlar penceresinde yapılandırılır. |
GPS konumunu ayarla#
GPS konumunu ayarla bloğu, referans noktasının konumunu ve yönünü Saha üzerinde manuel olarak ayarlar. Bu, GPS Sensörünün başlangıçta Saha duvarlarına çok yakın olması ve yeterli miktarda GPS Saha Kodunun görüş alanına girmemesi durumunda oluşabilecek yanlışlıkları azaltmaya yardımcı olmak için yapılabilir.
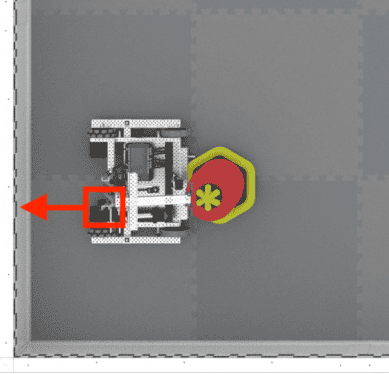
[GPS1 v] konumunu x [0] y [0] [mm v] ve yön [0] derece olarak ayarla
Parametreler |
Tanım |
|---|---|
cihaz |
Kullanılacak GPS sensörünün hangisi olduğu, Cihazlar penceresinde yapılandırılır. |
X |
Alan üzerindeki referans noktasının x koordinatı. |
y |
Alan üzerindeki referans noktasının y koordinatı. |
koordinat birimi |
X ve Y koordinatlarının ölçü birimleri:
|
başlık |
Referans noktasının baktığı yön, mutlak alan yönüne göre 0 ile 359,9 derece arasındadır. |
GPS konumu#
GPS konumu bloğu, referans noktasının Saha üzerindeki x veya y koordinatını döndürür.
([GPS1 v] konumu [X v] [mm v] cinsinden :: custom-sensing)
Parametreler |
Tanım |
|---|---|
cihaz |
Kullanılacak GPS sensörünün hangisi olduğu, Cihazlar penceresinde yapılandırılır. |
eksen |
Hangi ekseni kullanmalı:
|
birim |
Ölçü birimi:
|
GPS yönü#
GPS yönü bloğu, alanın yönelimine bağlı olarak referans noktasının yönünü 0 ile 359,9 derece arasında döndürür.
Bu başlık, saat yönünde 0º ile 359,9º arasında değişen mutlak alan başlığına karşılık gelir. 0º, saat 12 konumundadır.
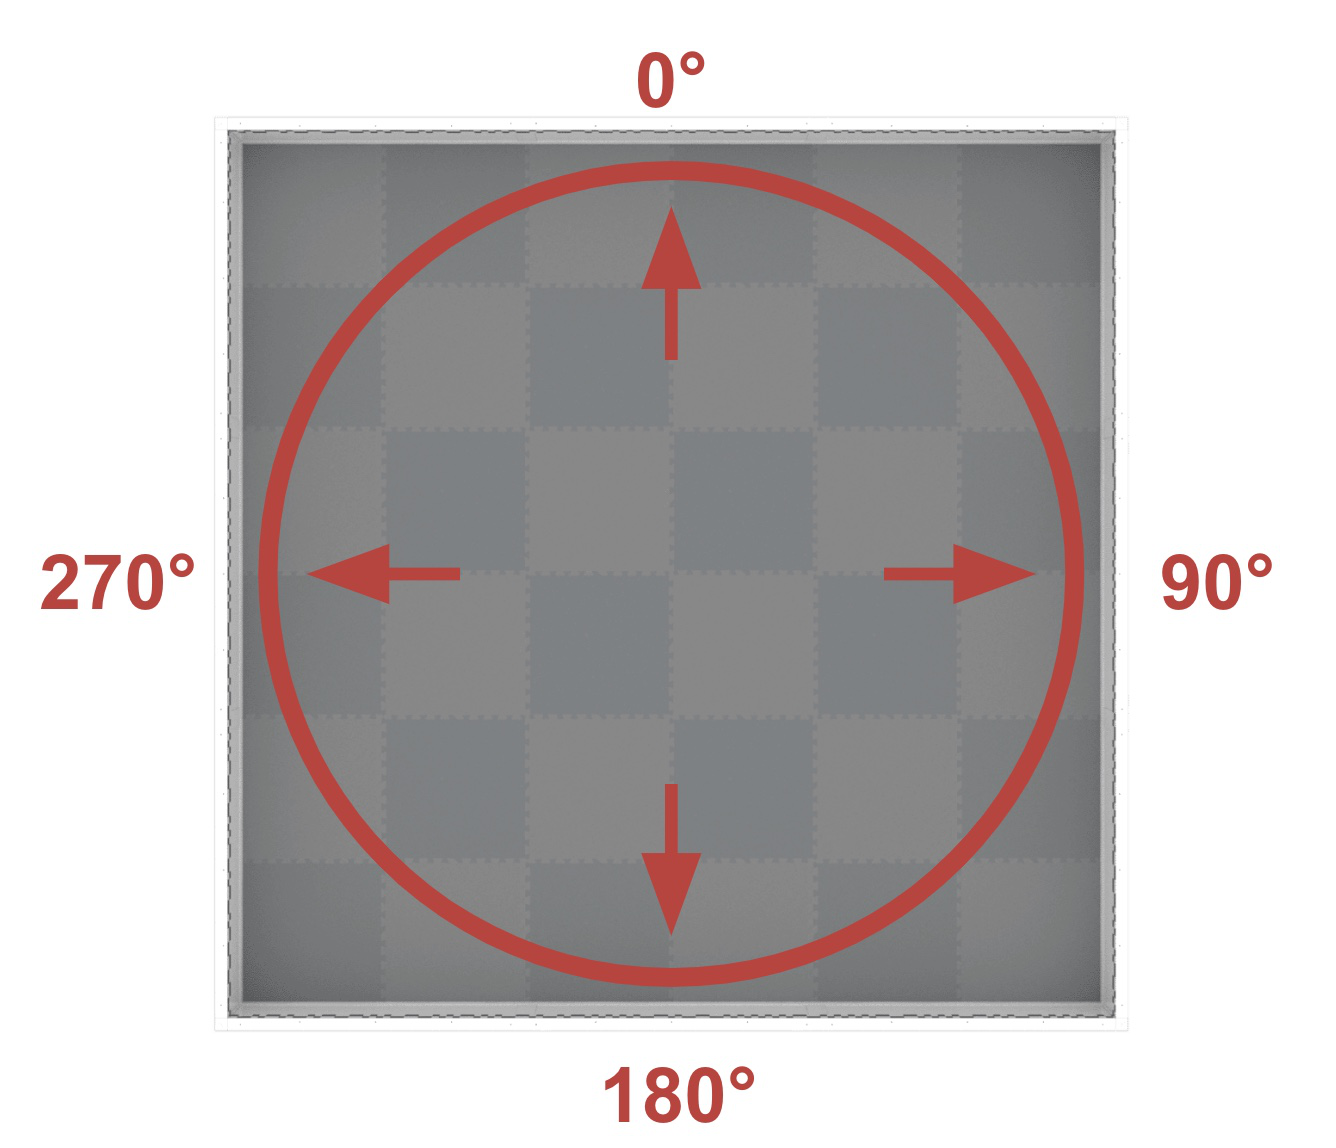
([GPS1 v] yönü derece cinsinden)
Parametreler |
Tanım |
|---|---|
cihaz |
Kullanılacak GPS sensörünün hangisi olduğu, Cihazlar penceresinde yapılandırılır. |
GPS ivmesi#
GPS ivme bloğu, robotun belirtilen eksen üzerindeki ivmesini -4,0 ile 4,0 G arasında döndürür.
([GPS1 v] sensörünün [X v] ekseni ivmesi g cinsinden)
Parametreler |
Tanım |
|---|---|
cihaz |
Kullanılacak GPS sensörünün hangisi olduğu, Cihazlar penceresinde yapılandırılır. |
eksen |
Hangi ekseni kullanmalı:
|
GPS jiroskop hızı#
GPS jiroskop hızı bloğu, robotun seçilen eksen üzerindeki dönüş hızını döndürür.
([GPS1 v]eksende [X v] eksenin [dps v] jiroskop hızı)
Parametreler |
Tanım |
|---|---|
cihaz |
Kullanılacak GPS sensörünün hangisi olduğu, Cihazlar penceresinde yapılandırılır. |
eksen |
Hangi ekseni kullanmalı:
|
birim |
Ölçü birimi:
|
GPS yönlendirmesi#
GPS yönlendirmesi bloğu, robotun yuvarlanma, eğim veya sapma yönünü derece cinsinden döndürür.
([GPS1 v] sensörünün [yalpa v] yönelimi derece cinsinden)
Parametreler |
Tanım |
|---|---|
cihaz |
Kullanılacak GPS sensörünün hangisi olduğu, Cihazlar penceresinde yapılandırılır. |
oryantasyon |
Hangi yöne geri dönülecek:
|
GPS sinyal kalitesi#
GPS sinyal kalitesi bloğu, GPS sensörünün sinyal gücünü yüzde olarak gösterir.
Olası Değerler |
Tanım |
|---|---|
100 |
GPS sensöründen bildirilen tüm konum ve yön verileri geçerlidir. |
~90 |
Konum verileri artık GPS Alan Kodu’ndan bilgi alınarak değil, alternatif yöntemlerle hesaplanıyor. |
0 - 80 |
Yalnızca GPS sensörünün yön değerleri geçerlidir, ancak bir GPS sensörünün konum ve yön bilgilerini doğru bir şekilde belirlemek için yeterli GPS alan kodunu taramadığı süre uzadıkça, bildirilen sinyal kalitesi 0’a kadar düşmeye devam eder; bu noktada GPS sensör verileri etkili bir şekilde donar ve artık geçerli olmaz. |
([GPS1 v] sinyal kalitesi % cinsinden)
Parametreler |
Tanım |
|---|---|
cihaz |
Kullanılacak GPS sensörünün hangisi olduğu, Cihazlar penceresinde yapılandırılır. |
GPS yönü değiştiğinde#
GPS yönü değiştiğinde bloğu, GPS sensörü yön değişikliğini algıladığında ekli yığını çalıştırır.
[GPS1 v] yönü değiştiğinde :: hat events
Parametreler |
Tanım |
|---|---|
cihaz |
Kullanılacak GPS sensörünün hangisi olduğu, Cihazlar penceresinde yapılandırılır. |