配置控制器#
Configuring a Controller
本教程将引导您完成 VEXcode V5 中控制器的配置。完成本教程后,您将添加一个控制器并为其分配操作。
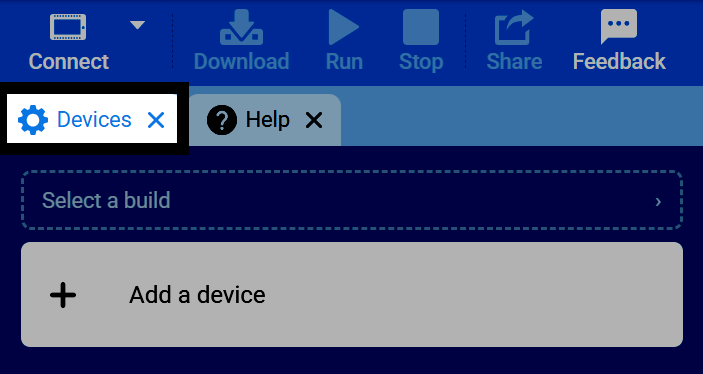
选择“设备”选项卡。
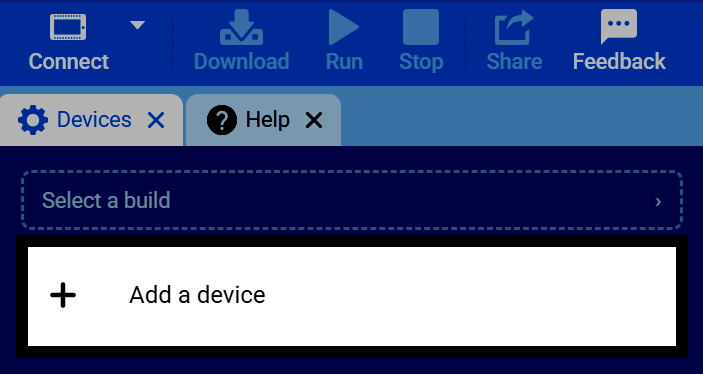
选择添加设备。
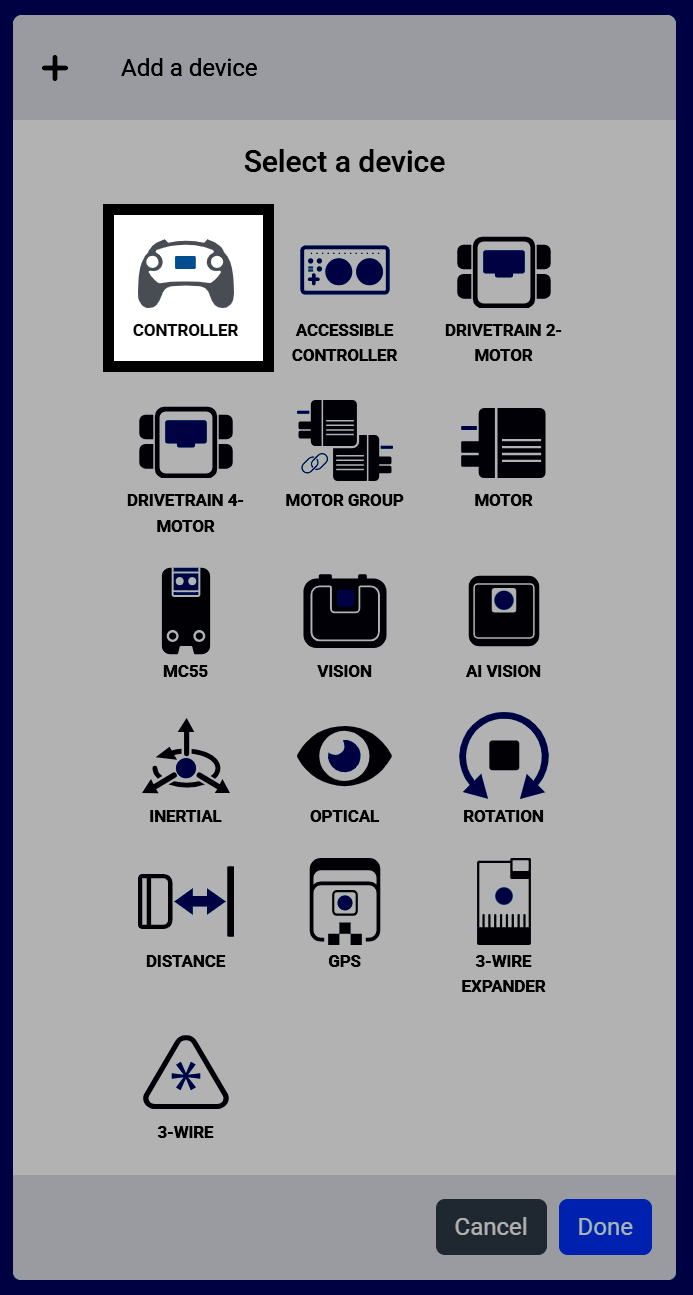
选择控制器。
控制器上的按钮和摇杆会显示出来,并标有名称。如果您已配置传动系统和/或电机,则可以在此处为其分配控制项。这些配置的操作仅在 控制器启用/禁用 代码块启用时才会运行。
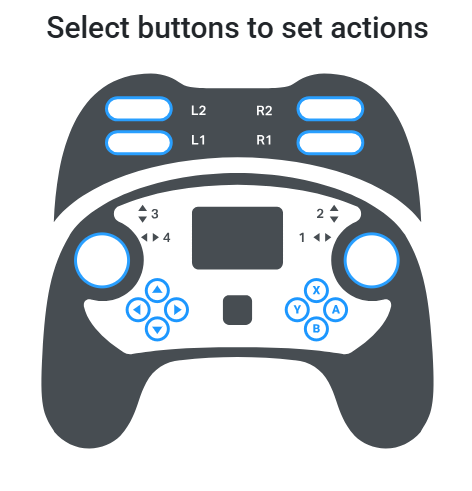
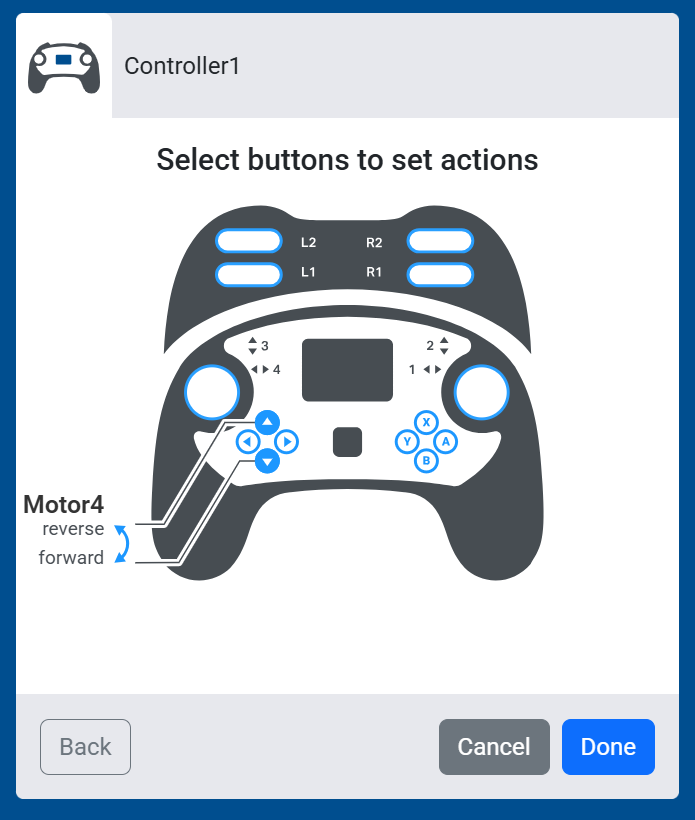
选择一个按钮,即可选择哪一对按钮控制电机——一个按钮控制正转,另一个按钮控制反转。如果配置了多个电机,则可以同时选择两对按钮。
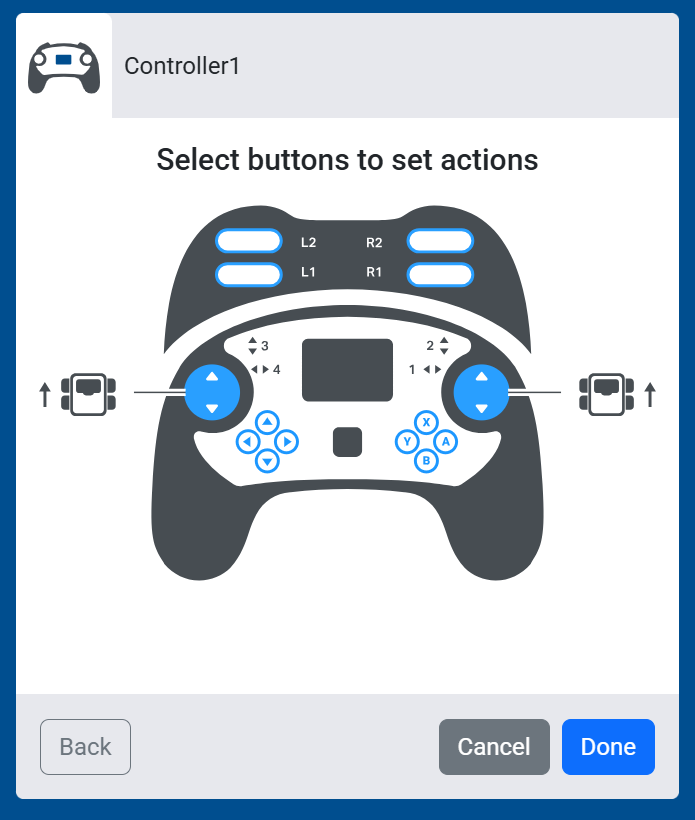
如果您已配置驱动系统,选择操纵杆即可切换不同的控制方案。如果您尚未添加驱动系统,请参阅配置驱动系统。
左侧街机 — 左侧操纵杆控制驱动系统的前进、后退和转向。
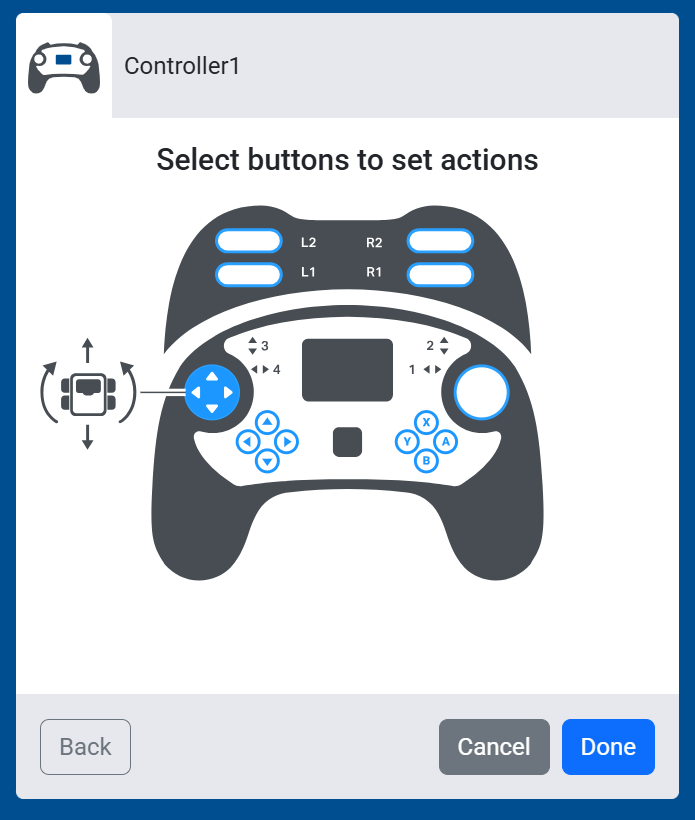
右侧街机 — 右侧操纵杆控制驱动系统的前进、后退和转向。
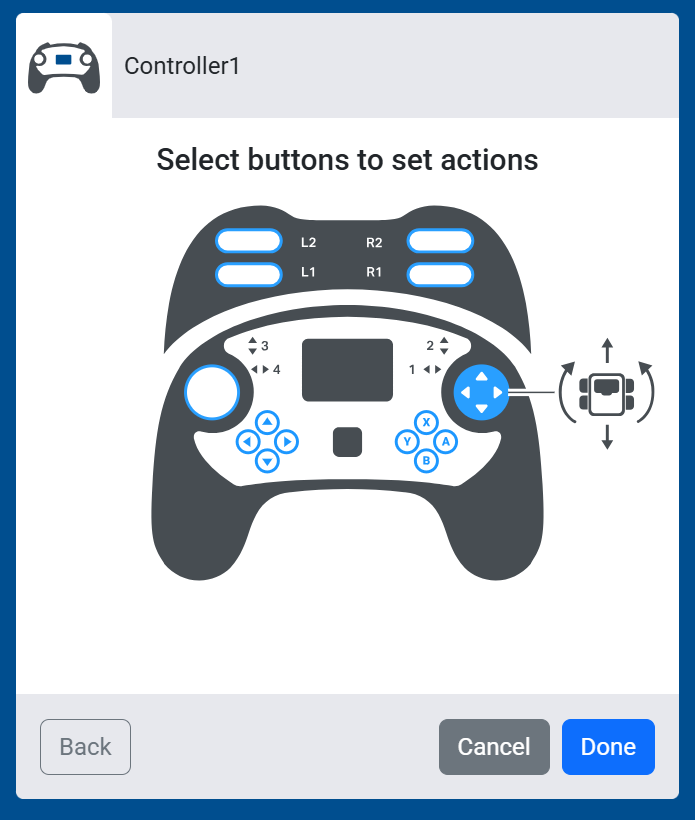
分体式街机 — 左侧摇杆的上下控制驱动系统的前进和后退,而右侧摇杆的左右控制转向。
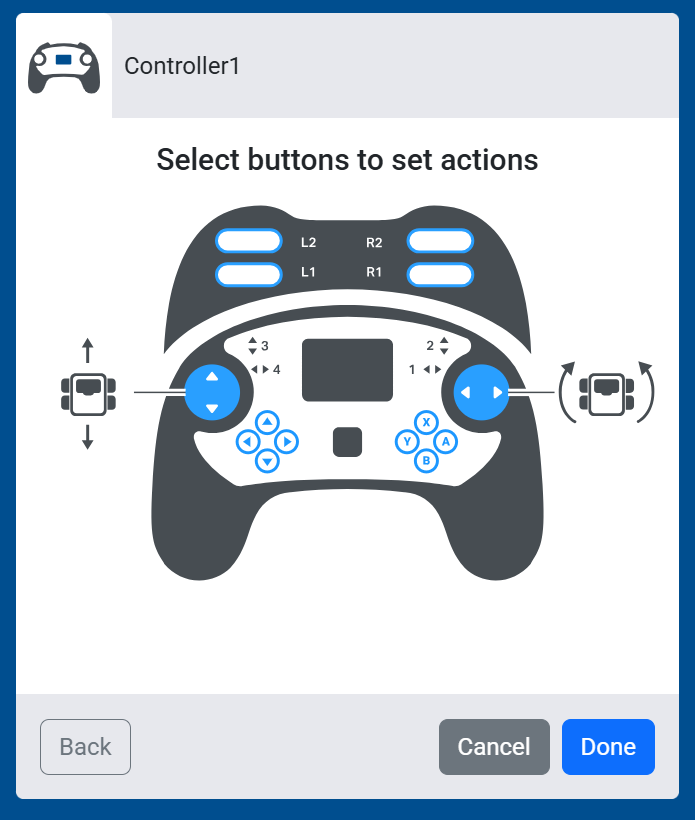
坦克驱动 — 左侧操纵杆的上下移动控制驱动系统的左侧,右侧操纵杆的上下移动控制驱动系统的右侧,两者独立运作。
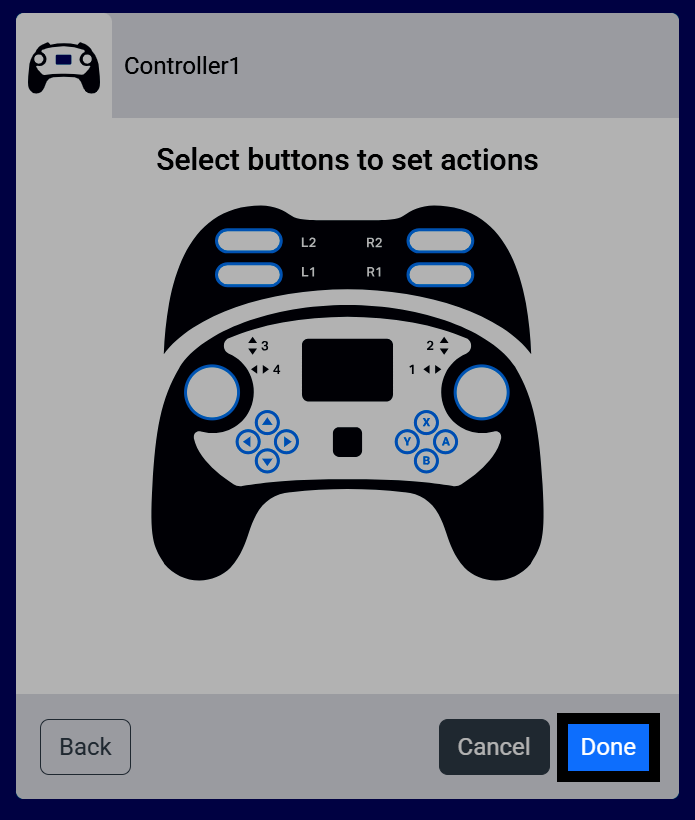
选择完成,将控制器添加到您的机器人。
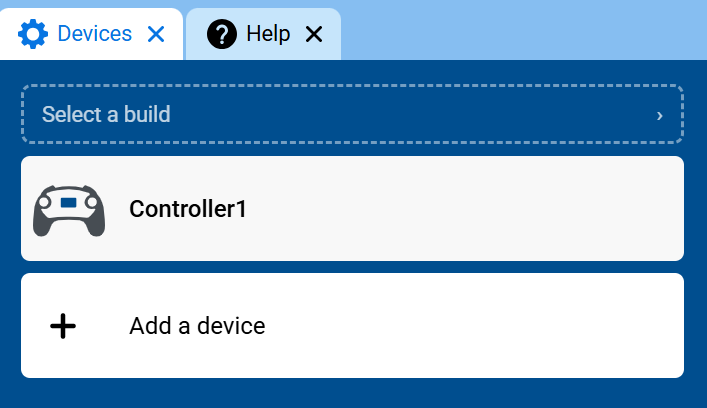
控制器现在将出现在您的设备列表中。
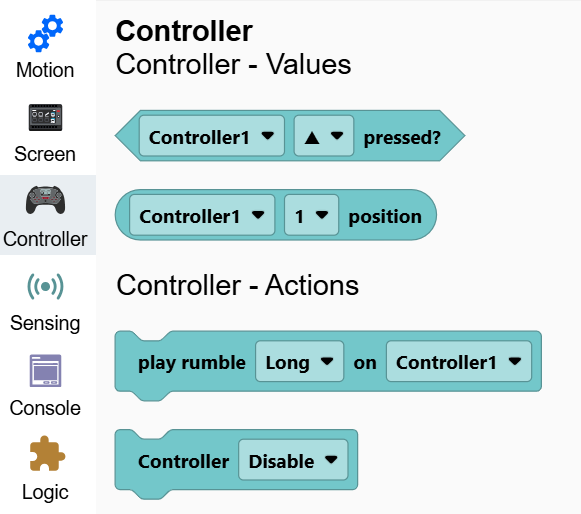
现在,工具箱中将出现“控制器”类别,其中包含其各个模块。