Configuración de un controlador#
Este tutorial le guiará a través de la configuración de un controlador en VEXcode V5. Al final, habrás agregado un controlador y le habrás asignado acciones.
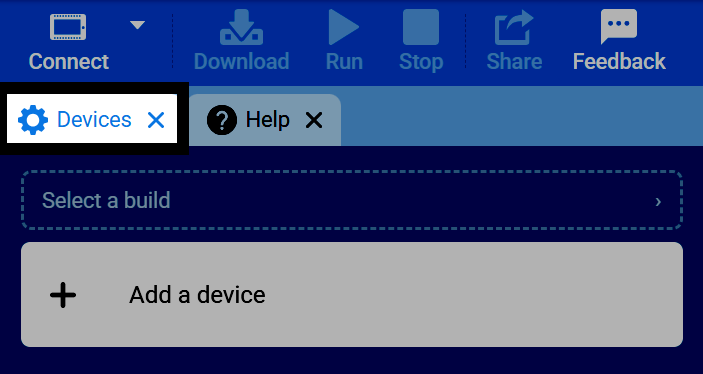
Seleccione la pestaña Dispositivos.
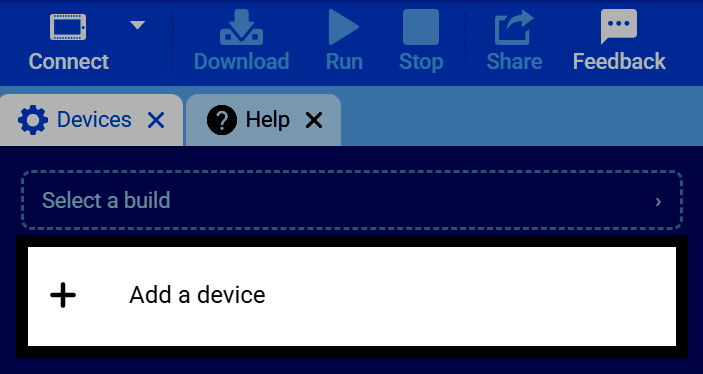
Selecciona Agregar un dispositivo.
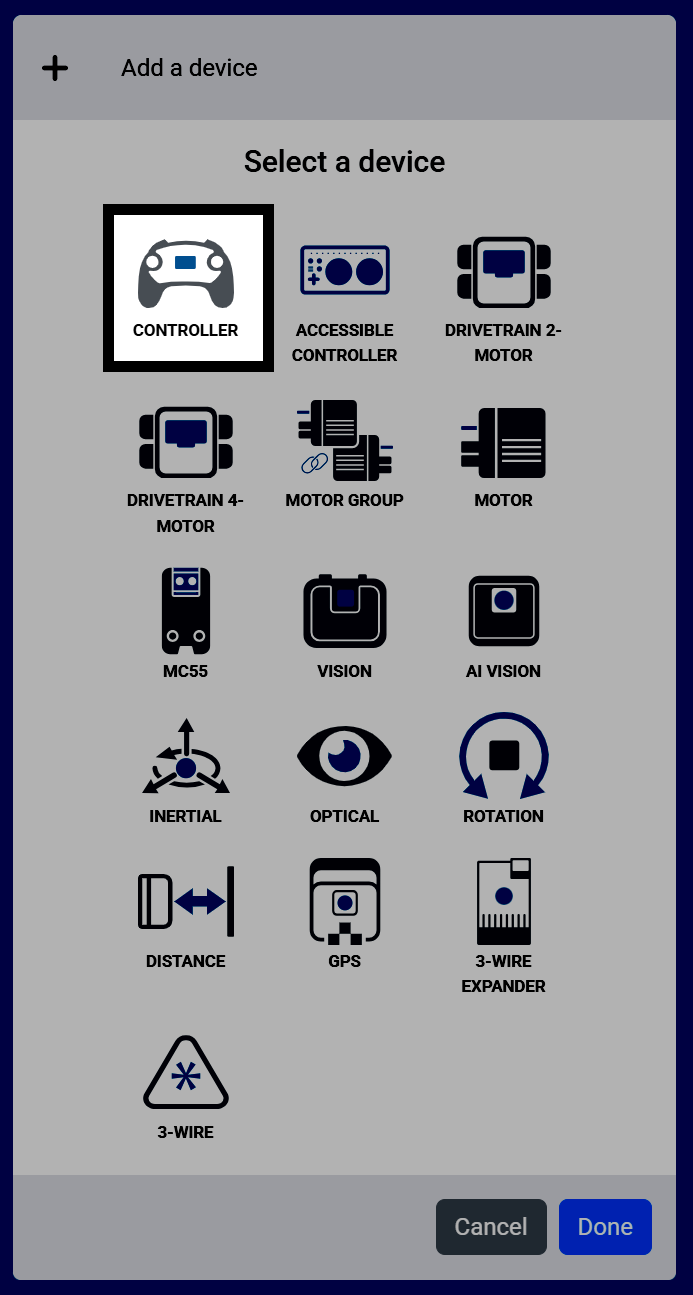
Selecciona Controller.
Se muestran los botones y joysticks del controlador, etiquetados por nombre. Si tiene un tren de transmisión y/o motor configurado, puede asignarle controles aquí. Estas acciones configuradas solo se ejecutan durante un proyecto mientras el bloque Controller enable/disable las tiene habilitadas.
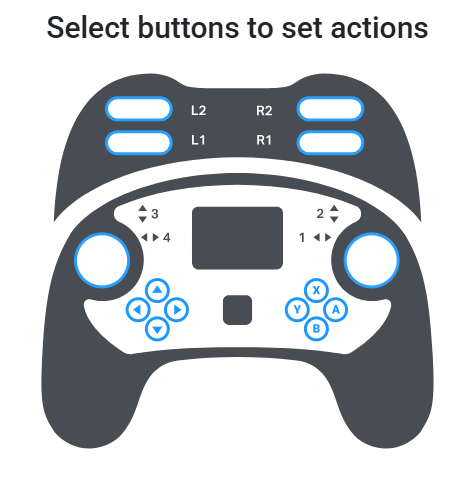
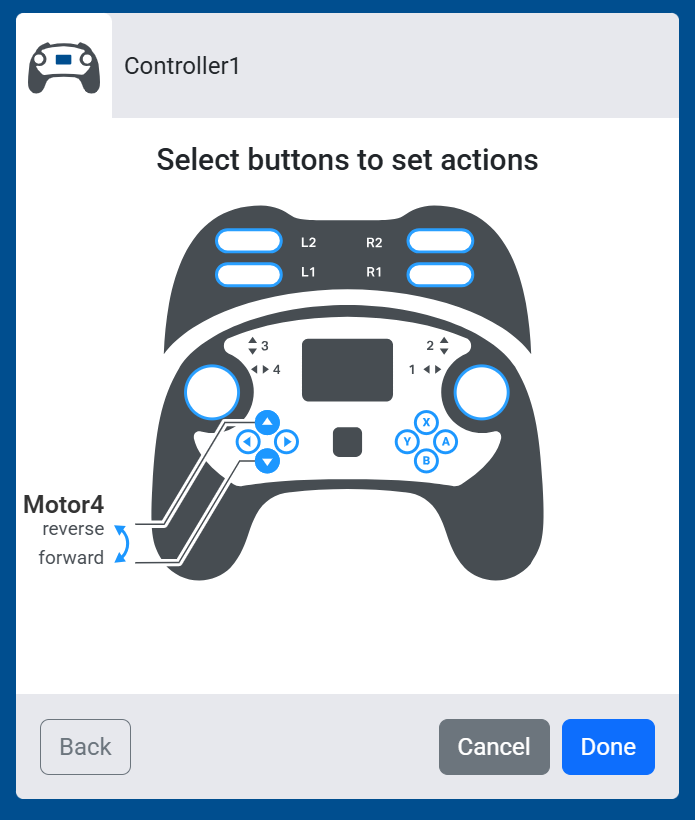
Seleccione un botón para elegir qué par de botones controlarán un motor: un botón para la dirección de avance y el otro para la marcha atrás. Si se configuran varios motores, se pueden seleccionar ambos pares de botones a la vez.
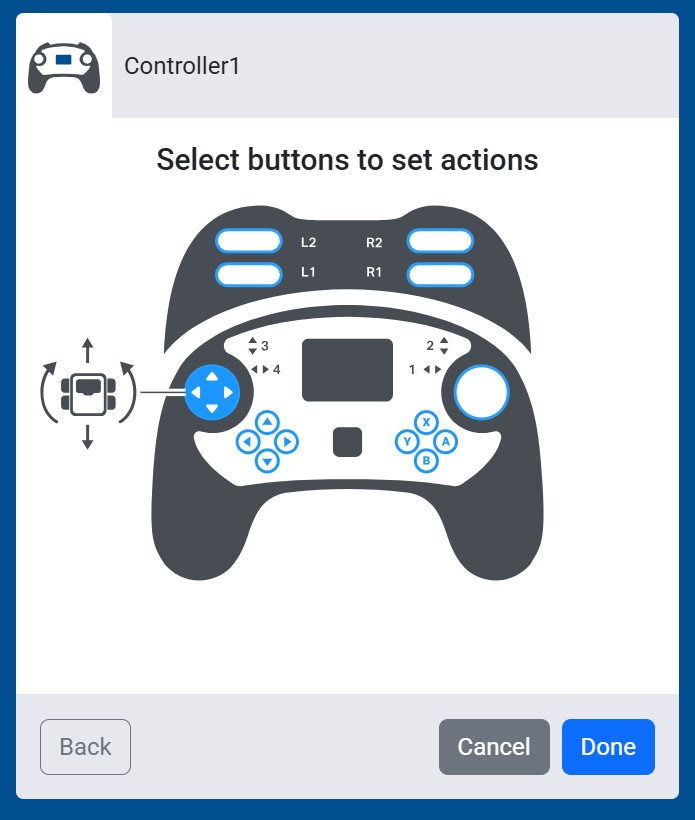
Si tiene una transmisión configurada, la selección de un joystick alterna a través de diferentes esquemas de control. Consulte Configuración de un tren motriz si aún no ha agregado uno.
Arcade izquierdo: el joystick izquierdo controla tanto el movimiento de avance y retroceso de la transmisión como su giro.
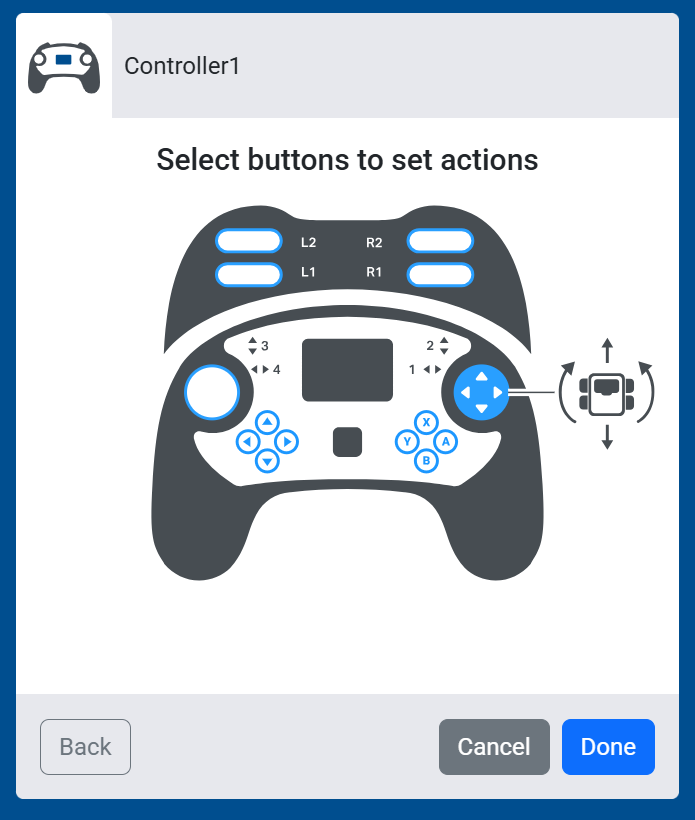
Arcade derecho: el joystick derecho controla tanto el movimiento de avance y retroceso de la transmisión como su giro.
Split Arcade: el joystick izquierdo hacia arriba y hacia abajo controla el movimiento hacia adelante y hacia atrás de la transmisión, mientras que el joystick derecho e izquierdo controla el giro.
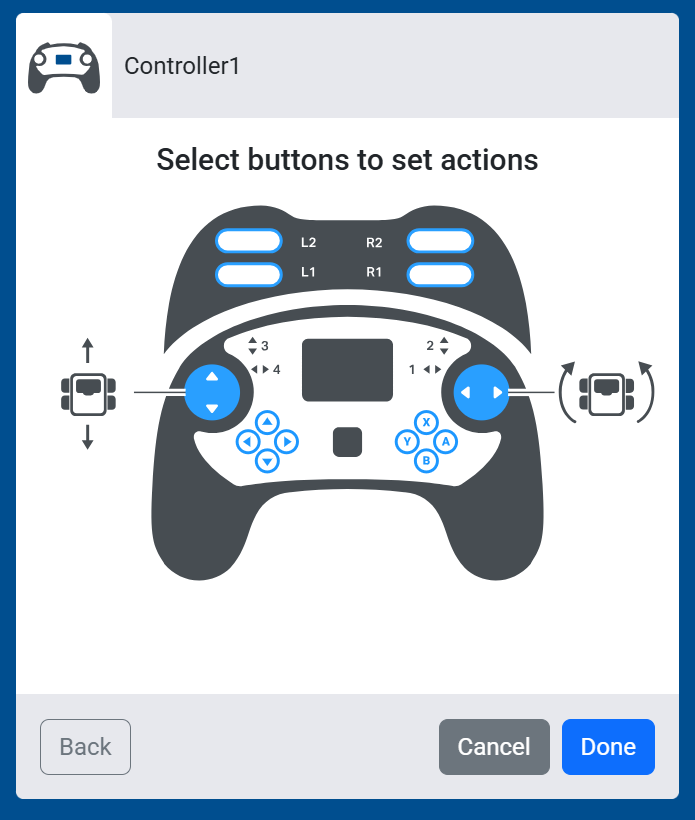
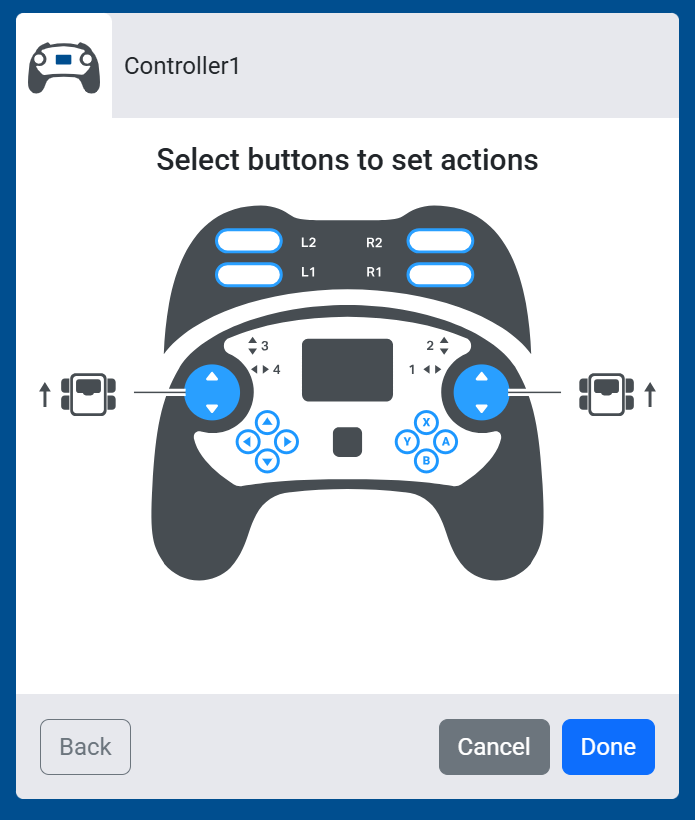
Transmisión del tanque: la palanca de mando izquierda hacia arriba y hacia abajo controla el lado izquierdo de la transmisión, y la palanca de mando derecha hacia arriba y hacia abajo controla el lado derecho, de forma independiente.
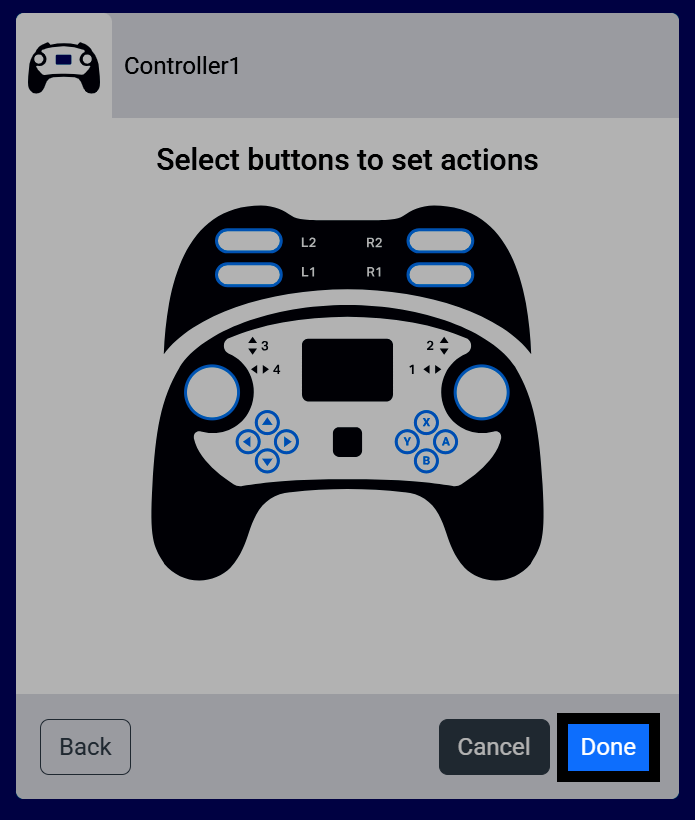
Seleccione Listo para agregar el controlador a su robot.
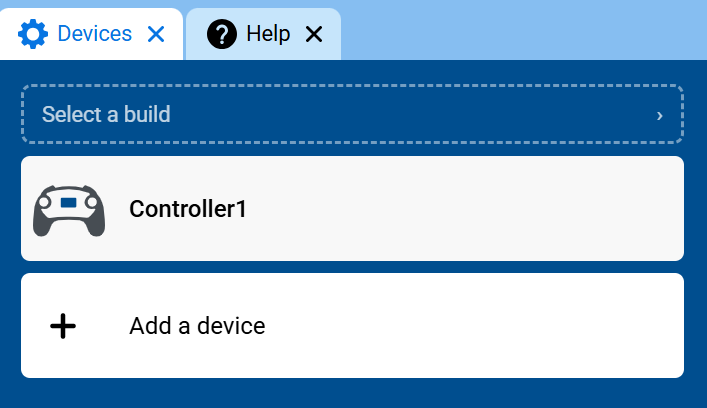
El controlador aparecerá ahora en su lista de dispositivos.
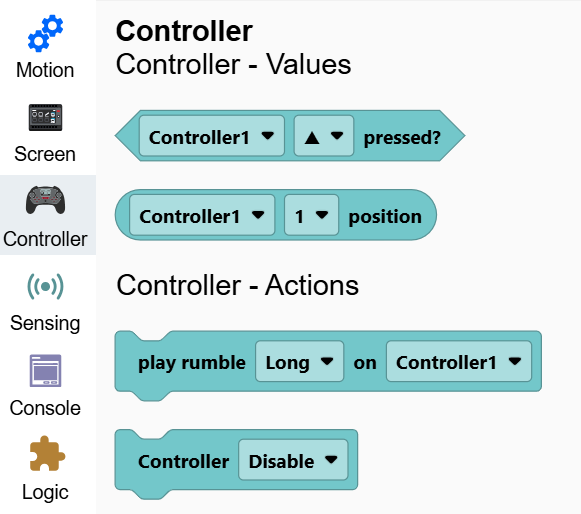
La categoría Controller ahora aparecerá en la caja de herramientas, que contiene sus bloques.