移动爪子#
Moving the Claw
本教程讲解如何在 VEXcode V5 中控制 VEX V5 Clawbot 的机械爪移动。教程结束时,你将完成一个可以关闭机械爪、等待片刻,然后再打开它的程序。
请确保您的机器人配置了 Clawbot 构建的 Drivetrain, Inertial 版本,以便您在工具箱中看到 ClawMotor 模块。
在 when started 模块下方安装两个 spin motor for 模块。
两个用于控制模块的旋转电机,默认情况下由 ArmMotor 旋转。#
when started
spin [ArmMotor v] [up v] for (90) [degrees v] ▶
spin [ArmMotor v] [up v] for (90) [degrees v] ▶
将它们的电机参数都改为 ClawMotor,使它们能够控制爪子。
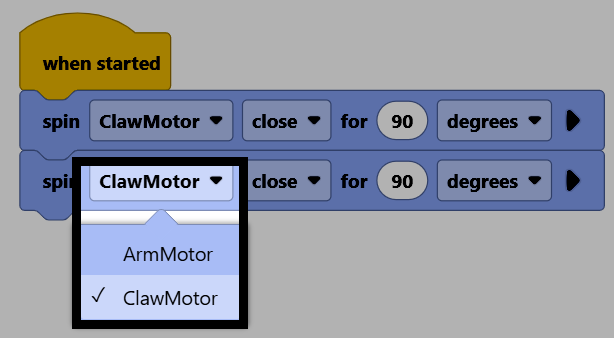
在两个方块之间添加一个等待方块,以便在再次打开爪子之前暂停一下。
在两个旋转电机模块之间设置一个等待模块。#
when started
spin [ClawMotor v] [close v] for (90) [degrees v] ▶
wait (1) seconds
spin [ClawMotor v] [close v] for (90) [degrees v] ▶
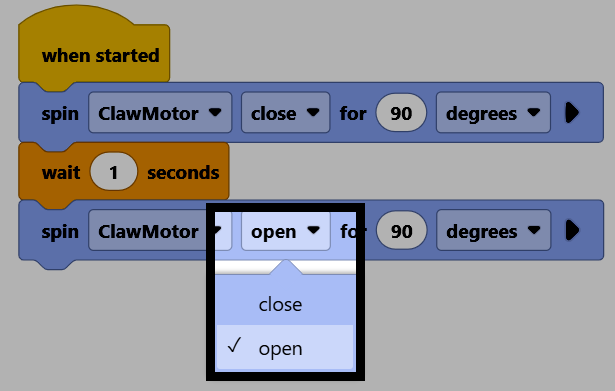
将第二个 旋转电机 模块的方向参数更改为 打开,以重新打开爪子。
请确保您的机器人已连接到 VEXcode,然后选择下载将项目下载到大脑。
选择“运行”以运行项目。该项目将关闭窗口,稍等片刻,然后再次打开窗口。