利用電磁鐵#
Using the Electromagnet
本教學將引導您使用電磁鐵在 VEXcode GO 中擷取和放置圓盤。教程結束時,您將完成一個可以拾取圓盤、等待片刻然後將其放下的項目。
请确保您的机器人已连接电磁铁。如果您尚未添加电磁铁,请参阅配置设备。
在「啟動時」方塊下方安裝一個設定為「增強」的「能量磁鐵」方塊,以拾取圓盤。
拿起一張光碟。#
當開始時 :: hat events
激磁 [Magnet2 v] 至 [增強 v]
加上一個等待模組,讓你的機器人有時間在放下圓盤之前做出反應。
請稍等片刻再放下光碟。#
當開始時 :: hat events
激磁 [Magnet2 v] 至 [增強 v]
等待 [1] 秒
在 等待 模組下方再安裝一個 通電磁鐵 模組。
第二個通電磁鐵塊,請稍候。#
當開始時 :: hat events
激磁 [Magnet2 v] 至 [增強 v]
等待 [1] 秒
激磁 [Magnet2 v] 至 [增強 v]
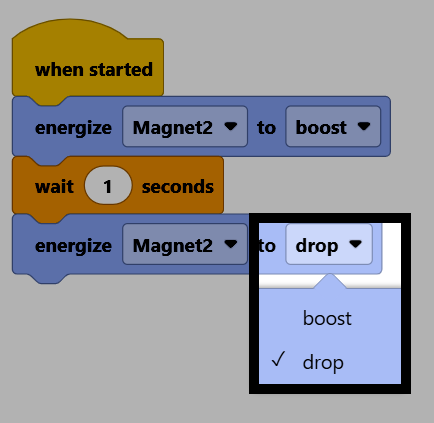
將參數變更為 drop,以釋放磁碟。
在第二個 通電磁鐵 模組下方安裝一個 驅動模組。
驅動塊位於第二個通電磁鐵塊下方。#
當開始時 :: hat events
激磁 [Magnet2 v] 至 [增強 v]
等待 [1] 秒
激磁 [Magnet2 v] 至 [投放 v]
行駛 [前方 v] (100) [mm v] ▶
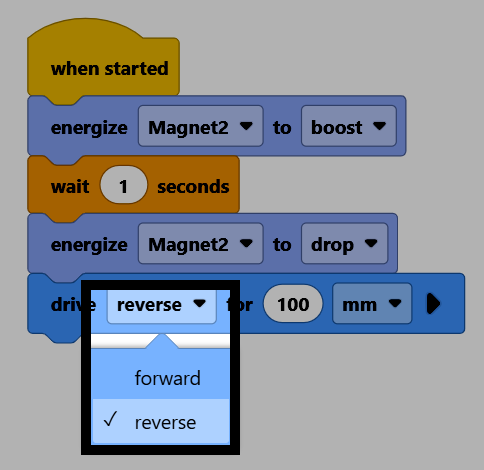
將方向參數變更為反向,以便在磁碟掉落後遠離它。
請確保您的機器人已連接到 VEXcode。如果尚未連接,請參閱連接到您的機器人。
選擇“開始”運行項目。電磁鐵會拾取一個圓盤,稍等片刻,然後放下,最後退後。