
水中VRロボット#
水中VRロボットはサンゴ礁清掃プレイグラウンドで使用されています。
ロボットの概要#
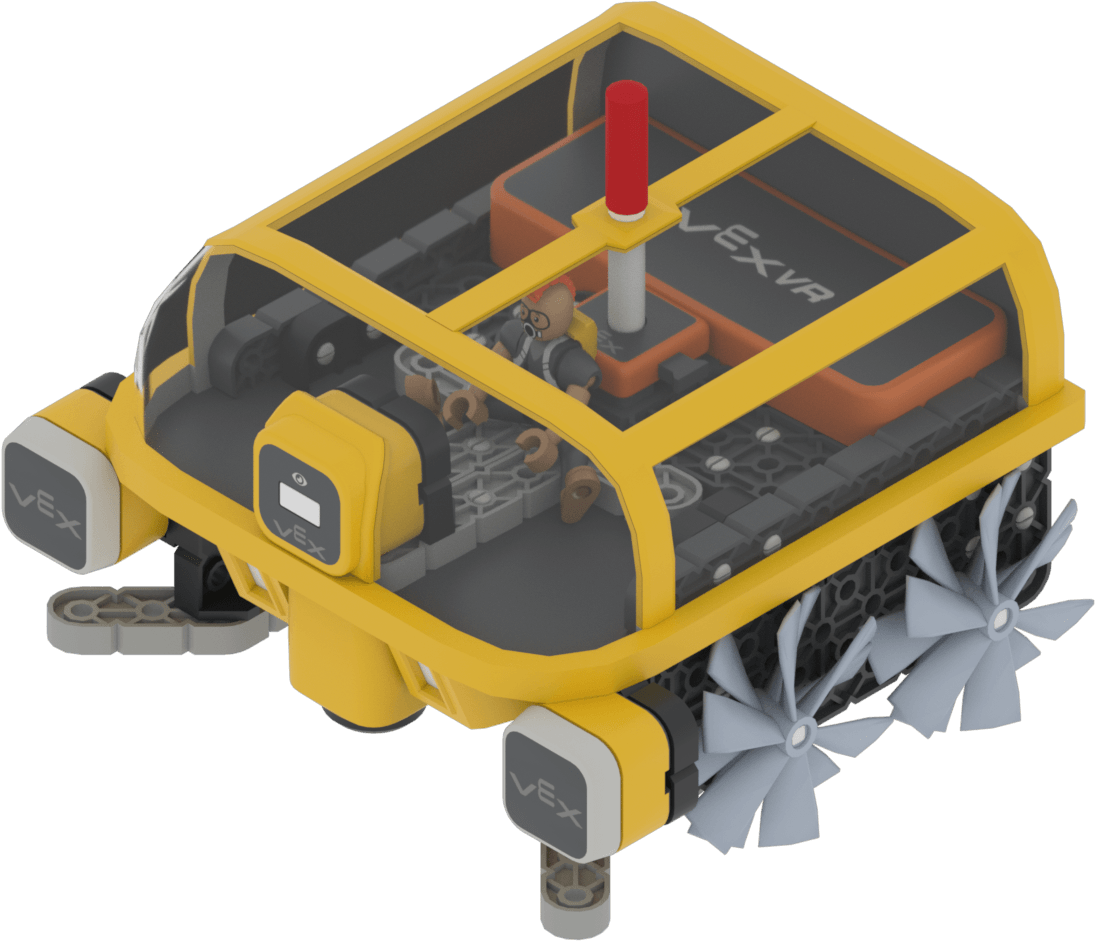
水中VRロボットは、通常のVRロボットと同様に動作しますが、水中環境で動作するようにカバーが取り付けられています。
構成要素と機能#
成分 |
使用 |
APIドキュメント |
|---|---|---|
パワートレイン |
ロボットを動かしたり、回転させたりする。 |
|
電磁石 |
水中のゴミを拾い上げては落とす。 |
|
ブレインタイマー |
プロジェクト開始からの経過時間を記録します。 |
|
バンパーセンサー |
ロボットの前面が物体に接触したことを検知します。 |
|
距離センサー |
ロボットの前面が物体からどれだけ離れているかを検出します。 |
|
視線センサー |
ロボットの前方または下方にあるあらゆる色を検出します。 |
|
位置センサー |
プレイグラウンド上でのロボットの現在位置を返します。 |
遊び場#
遊び場 |
説明 |
|---|---|
ロボットのバッテリーが切れる前に、すべてのゴミを集めてください。 |