
Onderwater VR-robot#
De onderwater VR-robot wordt gebruikt in de Coral Reef Cleanup Playground.
Robotoverzicht#
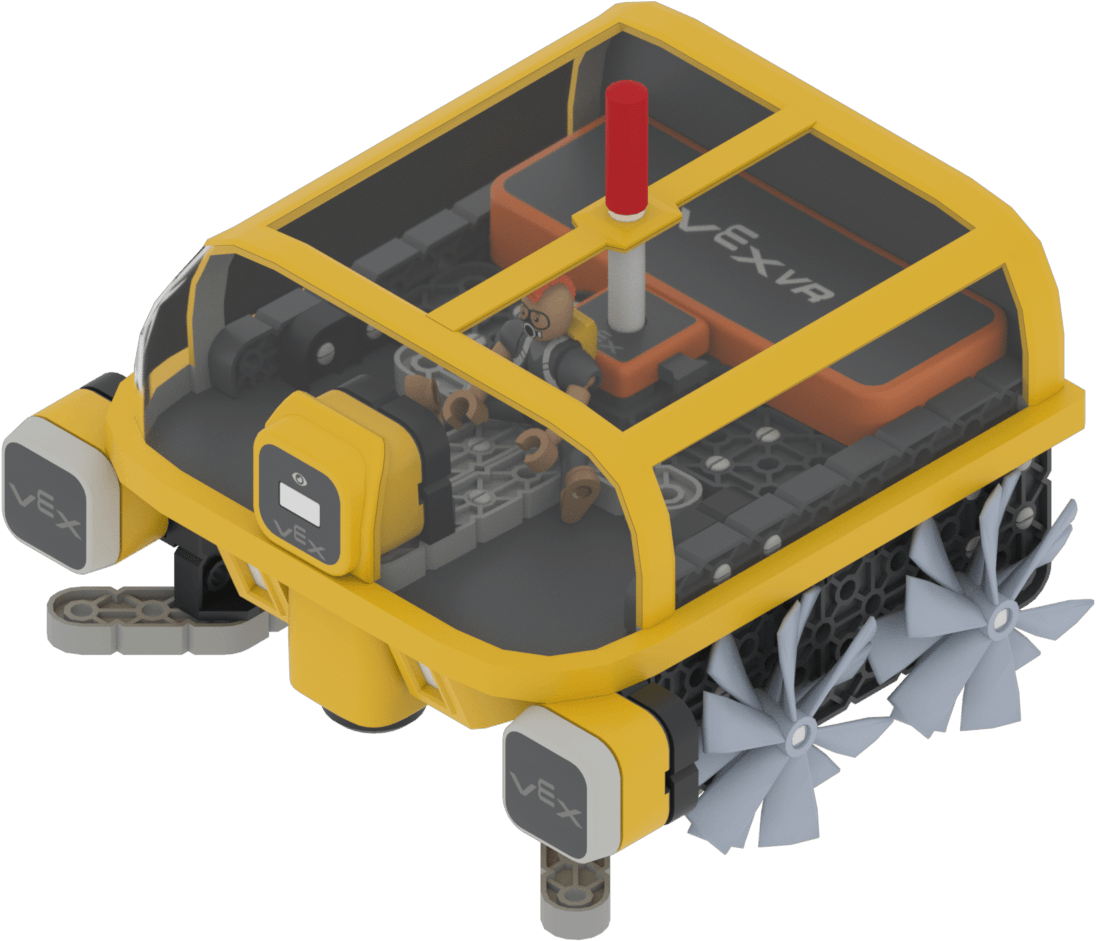
De onderwater-VR-robot werkt op dezelfde manier als de VR-robot, maar is voorzien van een behuizing om in een onderwateromgeving te kunnen functioneren.
Onderdelen en kenmerken#
component |
Gebruik |
API-documentatie |
|---|---|---|
Aandrijving |
Beweegt en draait de robot. |
|
Elektromagneet |
Haalt afvalobjecten uit het water en laat ze weer los. |
|
Brain Timer |
Houdt de verstreken tijd bij sinds de start van het project. |
|
Bumpersensor |
Detecteert wanneer de voorkant van de robot in contact komt met een object. |
|
Afstandssensor |
Detecteert hoe ver de voorkant van de robot zich van een object bevindt. |
|
Oogsensor |
Detecteert alle kleuren voor of onder de robot. |
|
Locatiesensor |
Geeft de huidige positie van de robot op het speelveld weer. |
Speeltuinen#
Speeltuin |
Beschrijving |
|---|---|
Verzamel al het afval voordat de batterij van de robot leeg is. |