
DIRIGÉ#
Introduction#
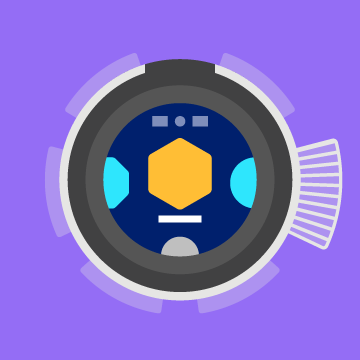
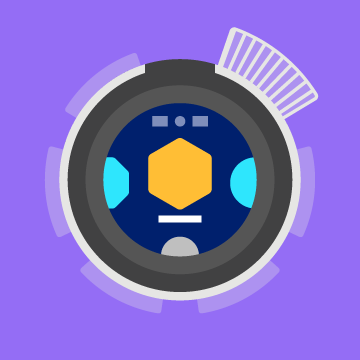
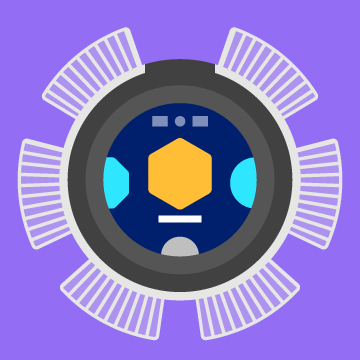
Le robot de codage VEX AIM est équipé de six LED (diodes électroluminescentes) réparties sur son corps. Ces LED peuvent être configurées en différentes couleurs pour fournir un retour d’information, indiquer l’état du robot ou faciliter son suivi lors d’un projet.
Chaque LED peut être réglée individuellement, toutes les LED peuvent être réglées en même temps, ou un groupe de LED peut être réglé ensemble à l’aide d’un tuple.
Noms des LED :
|
|
|
|---|---|---|
|
|
|
|
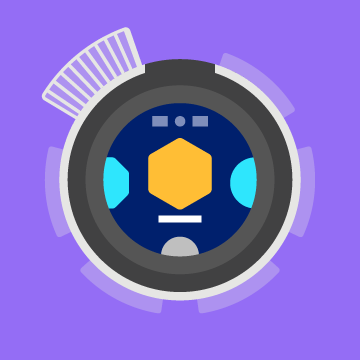
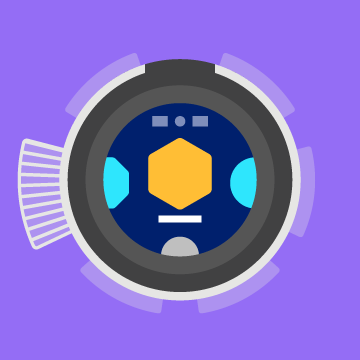
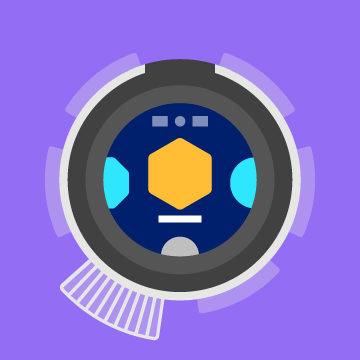
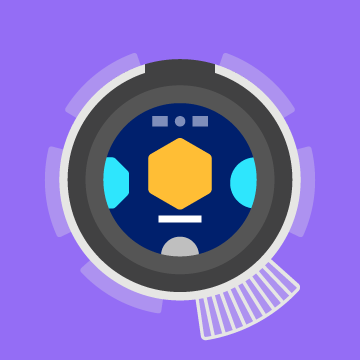
Vous trouverez ci-dessous la liste de toutes les méthodes :
Actions — Allumer ou éteindre les LED.
Actes#
on#
on allume une LED, toutes les LED ou un groupe de LED.
Usage:
robot.led.on(led, color)
Paramètre |
Description |
|---|---|
|
La ou les LED à allumer :
|
|
Facultatif. La couleur à attribuer à la ou aux LED sélectionnées :
|
Exemples
# Turn all LEDs green while the screen is pressed
while True:
    if robot.screen.pressing():
        robot.led.on(ALL_LEDS, GREEN)
    else:
        robot.led.off(ALL_LEDS)

    wait(50, MSEC)
# Turn two LEDs red
robot.led.on((LED3, LED4), RED)
off#
off éteint une LED, toutes les LED ou un groupe de LED.
Usage:
robot.led.off(led)
Paramètre |
Description |
|---|---|
|
La ou les LED à éteindre :
|
Exemples
# Turn all LEDs on for 2 seconds, then turn them off
robot.led.on(ALL_LEDS)
wait(2, SECONDS)
robot.led.off(ALL_LEDS)
# Turn off half of the LEDs
robot.led.on(ALL_LEDS)
wait(1, SECONDS)
robot.led.off((LED3, LED4, LED5))