
LEVADO#
Introdução#
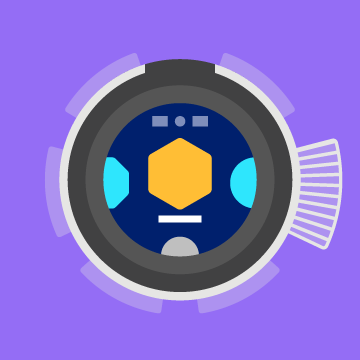
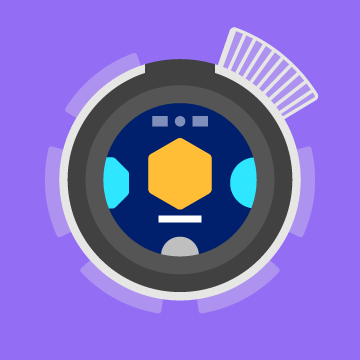
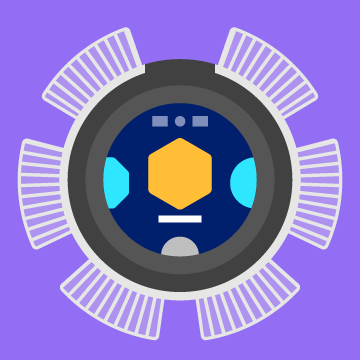
O robô de programação VEX AIM possui seis LEDs (díodos emissores de luz) em redor do corpo. Os LEDs podem ser configurados para exibir cores diferentes, fornecendo feedback, mostrando o estado do robô ou facilitando o seu rastreio durante um projeto.
Cada LED pode ser configurado individualmente, todos os LEDs podem ser configurados ao mesmo tempo, ou um grupo de LEDs pode ser configurado em conjunto através de uma tupla.
Nomes dos LEDs:
|
|
|
|---|---|---|
|
|
|
|
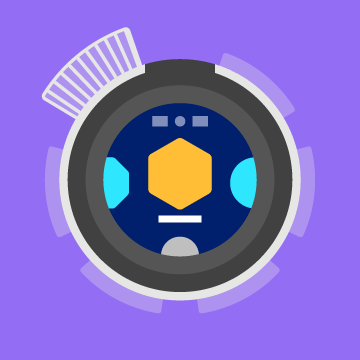
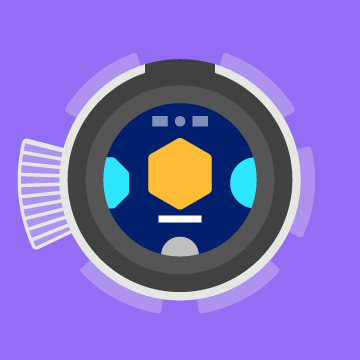
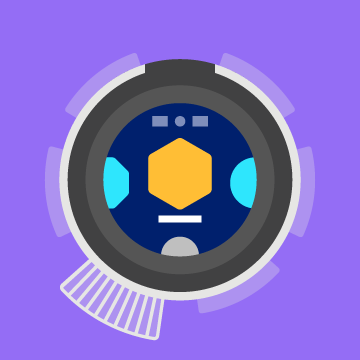
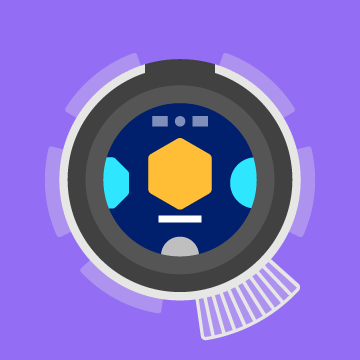
Segue-se uma lista de todos os métodos:
Ações — Ligar ou desligar os LEDs.
Ações#
on#
on acende um LED, todos os LEDs ou um grupo de LEDs.
Usage:
robot.led.on(led, color)
Parâmetro |
Descrição |
|---|---|
|
O(s) LED(s) a acender:
|
|
Opcional. A cor para definir o LED ou LEDs selecionados:
|
Exemplos
# Turn all LEDs green while the screen is pressed
while True:
    if robot.screen.pressing():
        robot.led.on(ALL_LEDS, GREEN)
    else:
        robot.led.off(ALL_LEDS)

    wait(50, MSEC)
# Turn two LEDs red
robot.led.on((LED3, LED4), RED)
off#
off desliga um LED, todos os LEDs ou um grupo de LEDs.
Usage:
robot.led.off(led)
Parâmetro |
Descrição |
|---|---|
|
O(s) LED(s) a desligar:
|
Exemplos
# Turn all LEDs on for 2 seconds, then turn them off
robot.led.on(ALL_LEDS)
wait(2, SECONDS)
robot.led.off(ALL_LEDS)
# Turn off half of the LEDs
robot.led.on(ALL_LEDS)
wait(1, SECONDS)
robot.led.off((LED3, LED4, LED5))