
引領#
介紹#
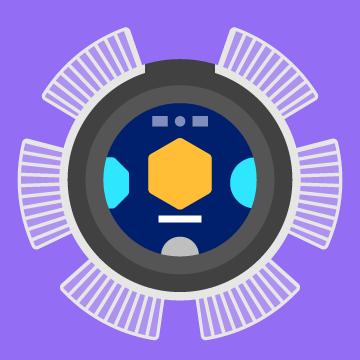
VEX AIM 編程機器人機身周圍有六個 LED(發光二極體)。這些 LED 可以設定為不同的顏色,用於提供回饋、顯示機器人狀態,或使專案過程中更容易追蹤機器人。
每個 LED 都可以單獨設置,所有 LED 可以同時設置,或者可以使用元組將一組 LED 一起設置。
LED名稱:
|
|
|
|---|---|---|
|
|
|
|
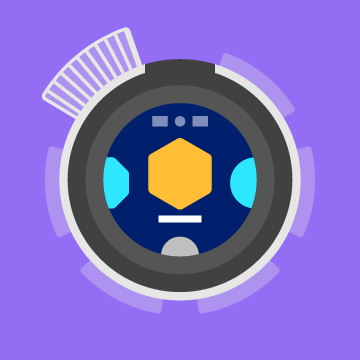
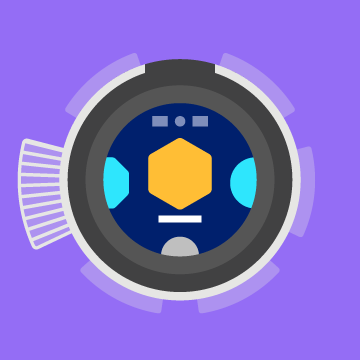
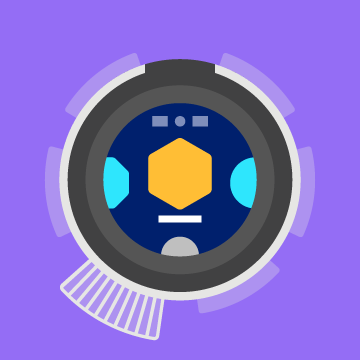
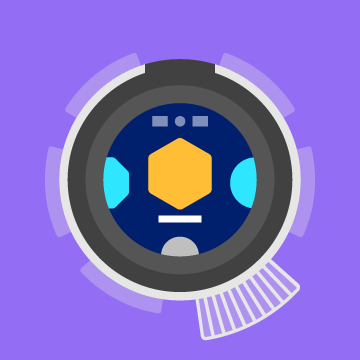
以下是所有方法的清單:
操作-開啟或關閉 LED 燈。
行動#
on#
on 開啟一個 LED、所有 LED 或一組 LED。
用法:
robot.led.on(led, color)
範圍 |
描述 |
|---|---|
|
要點亮的 LED:
|
|
可选。将选定的 LED 设置为指定的颜色:
|
範例
# Turn all LEDs green while the screen is pressed
while True:
    if robot.screen.pressing():
        robot.led.on(ALL_LEDS, GREEN)
    else:
        robot.led.off(ALL_LEDS)

    wait(50, MSEC)
# Turn two LEDs red
robot.led.on((LED3, LED4), RED)
off#
off 關閉一個 LED、所有 LED 或一組 LED。
用法:
robot.led.off(led)
範圍 |
描述 |
|---|---|
|
要關閉的 LED:
|
範例
# Turn all LEDs on for 2 seconds, then turn them off
robot.led.on(ALL_LEDS)
wait(2, SECONDS)
robot.led.off(ALL_LEDS)
# Turn off half of the LEDs
robot.led.on(ALL_LEDS)
wait(1, SECONDS)
robot.led.off((LED3, LED4, LED5))