Kohteiden havaitseminen#
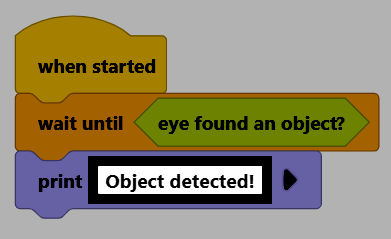
Tässä tutoriaalissa käydään läpi, miten silmäsensoria käytetään kohteen havaitsemiseen. Lopulta sinulla on projekti, joka tulostaa viestin, kun kohde havaitaan.
Varmista, että robottiisi on kytketty silmäsensori. Katso Laitteiden määrittäminen, jos et ole vielä lisännyt sellaista.
Liitä odota kunnes -lohko kun aloitetaan -lohkon alapuolelle.
kun käynnistetään :: hat events
odota kunnes <>
Vedä silmätunnistimen löytitkö objektin? Boole-lohko odota kunnes -lohkon ehtopaikkaan.
kun käynnistetään :: hat events
odota kunnes <silmä löysi objektin?>
Liitä tulostus-lohko odota kunnes-lohkon alapuolelle.
kun käynnistetään :: hat events
odota kunnes <silmä löysi objektin?>
tulosta [VEXcode] ▶
Muuta sen tekstiksi Kohde havaittu!.
Varmista, että robottisi on yhdistetty VEXcodeen. Katso Yhdistäminen robottiin, jos se ei ole vielä yhdistetty.
Valitse Käynnistä projektin suorittamiseksi ja pidä sitten kohdetta silmätunnistimen edessä. Kun kohde on havaittu, konsoliin tulostuu Kohde havaittu!.