Déplacer le bras#
Moving the Arm
Ce tutoriel explique comment actionner le bras de votre robot Clawbot VEX V5 avec VEXcode V5. À la fin, vous disposerez d’un projet permettant de lever le bras.
Assurez-vous que votre robot est configuré avec la version Transmission, Inertielle du Clawbot, afin de voir les blocs ArmMotor dans la boîte à outils.
Attachez le bloc moteur de rotation pour au bloc lors du démarrage.
Le moteur de rotation pour le bloc, faisant tourner l’ArmMotor par défaut.#
au démarrage
faire tourner [ArmMotor v] [en haut v] de (90) [degrés v] ▶
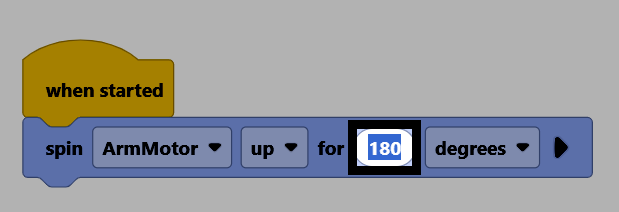
Modifiez son paramètre de distance à 180 pour déplacer le bras de 180 degrés par rapport à sa position actuelle.
Assurez-vous que votre robot est connecté à VEXcode, puis sélectionnez Télécharger pour télécharger le projet sur le Brain.
Sélectionnez Exécuter pour lancer le projet. Ce projet va maintenant lever le bras.