
Modèle de concours#
Ce tutoriel porte sur le modèle de compétition dans VEXcode V5. À la fin, vous saurez à quoi sert chaque bloc chapeau du modèle.
Le modèle de compétition est utilisé pour les projets qui seront exécutés avec le système de contrôle de terrain lors des compétitions de robotique VEX V5 ou VEX U. Il divise un projet en deux périodes : la période autonome, où le robot fonctionne de manière indépendante, et la période pilotée, où un pilote manœuvre le robot à l’aide d’une télécommande.
L’utilisation de ce modèle garantit que votre projet est conforme aux règles de compétition VEX V5 et se connectera correctement au système de contrôle de terrain intelligent pendant un match.
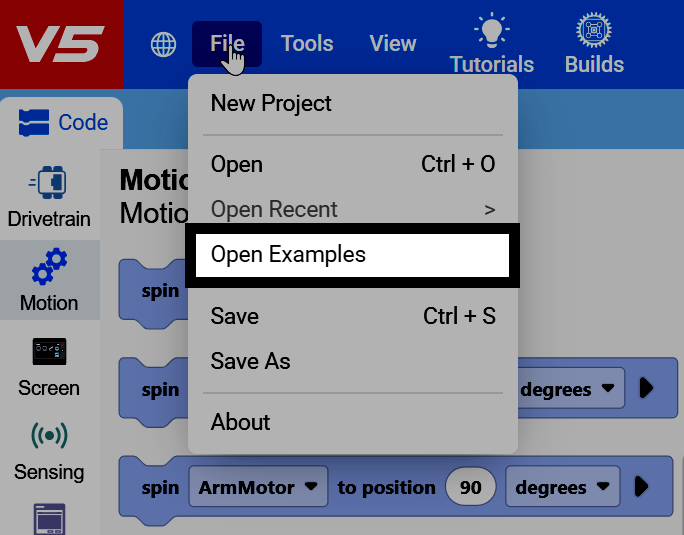
Sélectionnez Fichier en haut à gauche de VEXcode, puis sélectionnez Ouvrir les exemples.
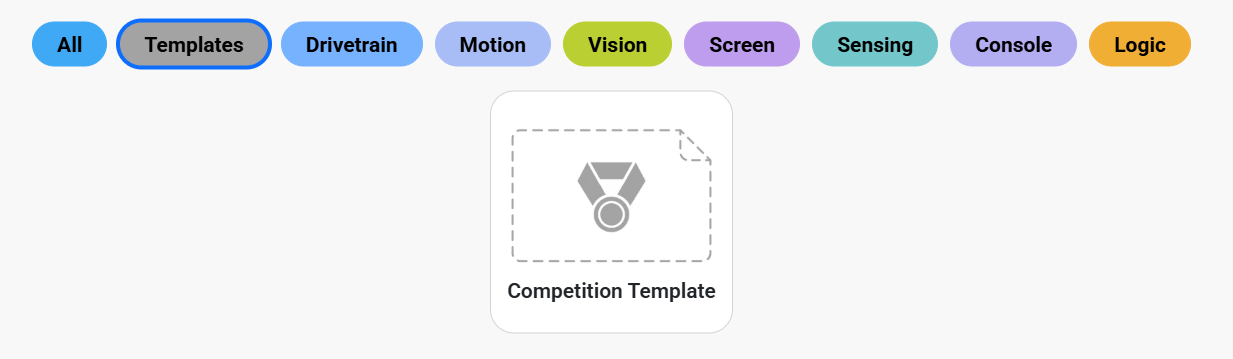
Filtrez par Modèles pour trouver le Modèle de concours.
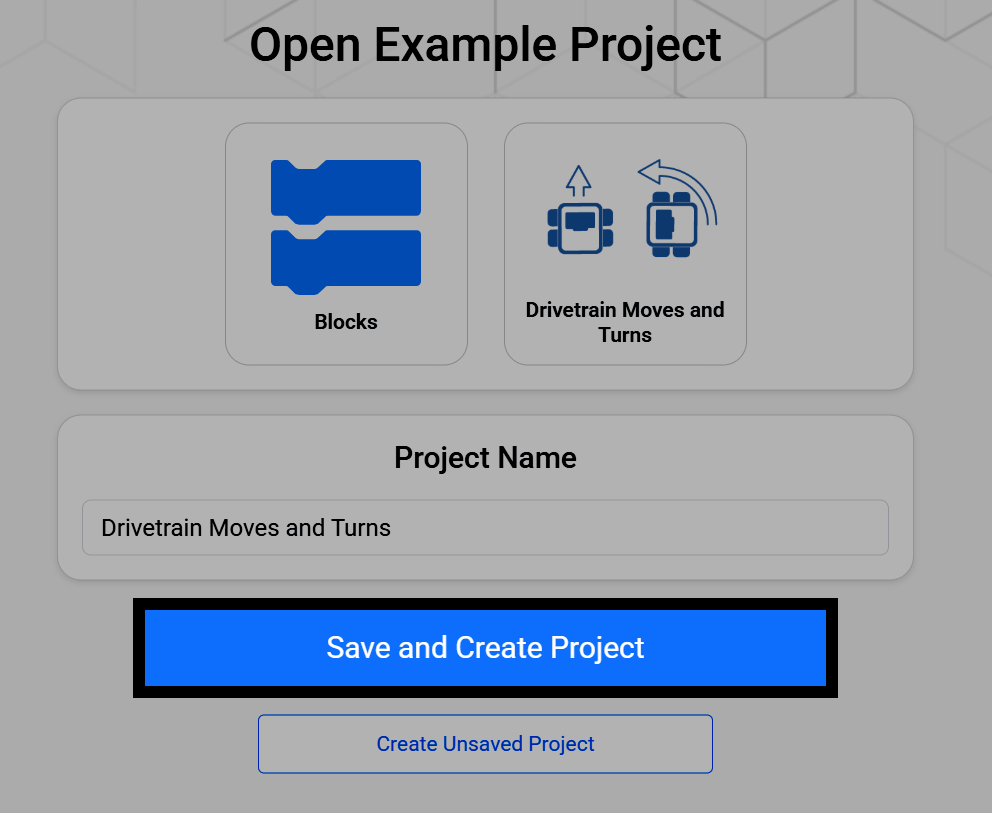
Sélectionner le modèle de concours ouvre un écran où vous pouvez le renommer et l’enregistrer sur votre appareil. Sélectionnez Enregistrer et créer un projet pour enregistrer le nouveau projet sur votre appareil.
Un projet de modèle de compétition commence avec trois blocs chapeau déjà présents dans l’espace de travail, un pour chaque partie d’un match : au démarrage, en mode autonome et en mode contrôle du pilote avec un bloc pour toujours déjà attaché.
au démarrage
quand le mode autonome est activé :: hat events
when drive control :: hat events
indéfiniment
fin
Le bloc au démarrage s’exécute une seule fois, immédiatement au lancement du projet, avant le début des phases autonome ou de pilotage manuel. Utilisez-le pour toute configuration nécessaire à votre robot, comme l’étalonnage d’un gyroscope ou d’un capteur inertiel, ou la définition de variables.
Si aucune configuration n’est nécessaire, le bloc lors du démarrage peut rester vide.
au démarrage
calibrer le mobile
Les blocs associés au bloc chapeau lorsque autonome s’exécutent pendant la période autonome, lorsque le système de contrôle de terrain envoie le signal d’autonomie et que le robot agit de lui-même, sans intervention du pilote. Utilisez cette pile pour une routine de score ou tout autre comportement autonome.
Si aucun comportement autonome n’est souhaité, le bloc quand autonome peut rester vide.
quand le mode autonome est activé :: hat events
se déplacer [avant v] sur (600) [mm v] ▶
arrêter le déplacement
Les blocs attachés au bloc chapeau lorsque le conducteur contrôle fonctionnent pendant la période contrôlée par le conducteur, lorsque le système de contrôle de terrain envoie le signal de contrôle du conducteur et qu’un conducteur actionne le robot avec un contrôleur.
when drive control :: hat events
indéfiniment
si <[X v] de [Controller1 v] pressé ?> alors
se déplacer en [avant v]
sinon
arrêter le déplacement
fin
fin