
Substituição V5 26-27#
V5 Override é o jogo da Competição de Robótica VEX V5 para a época 2026-2027.
Para saber mais sobre as regras do jogo, aceda aqui ao manual.
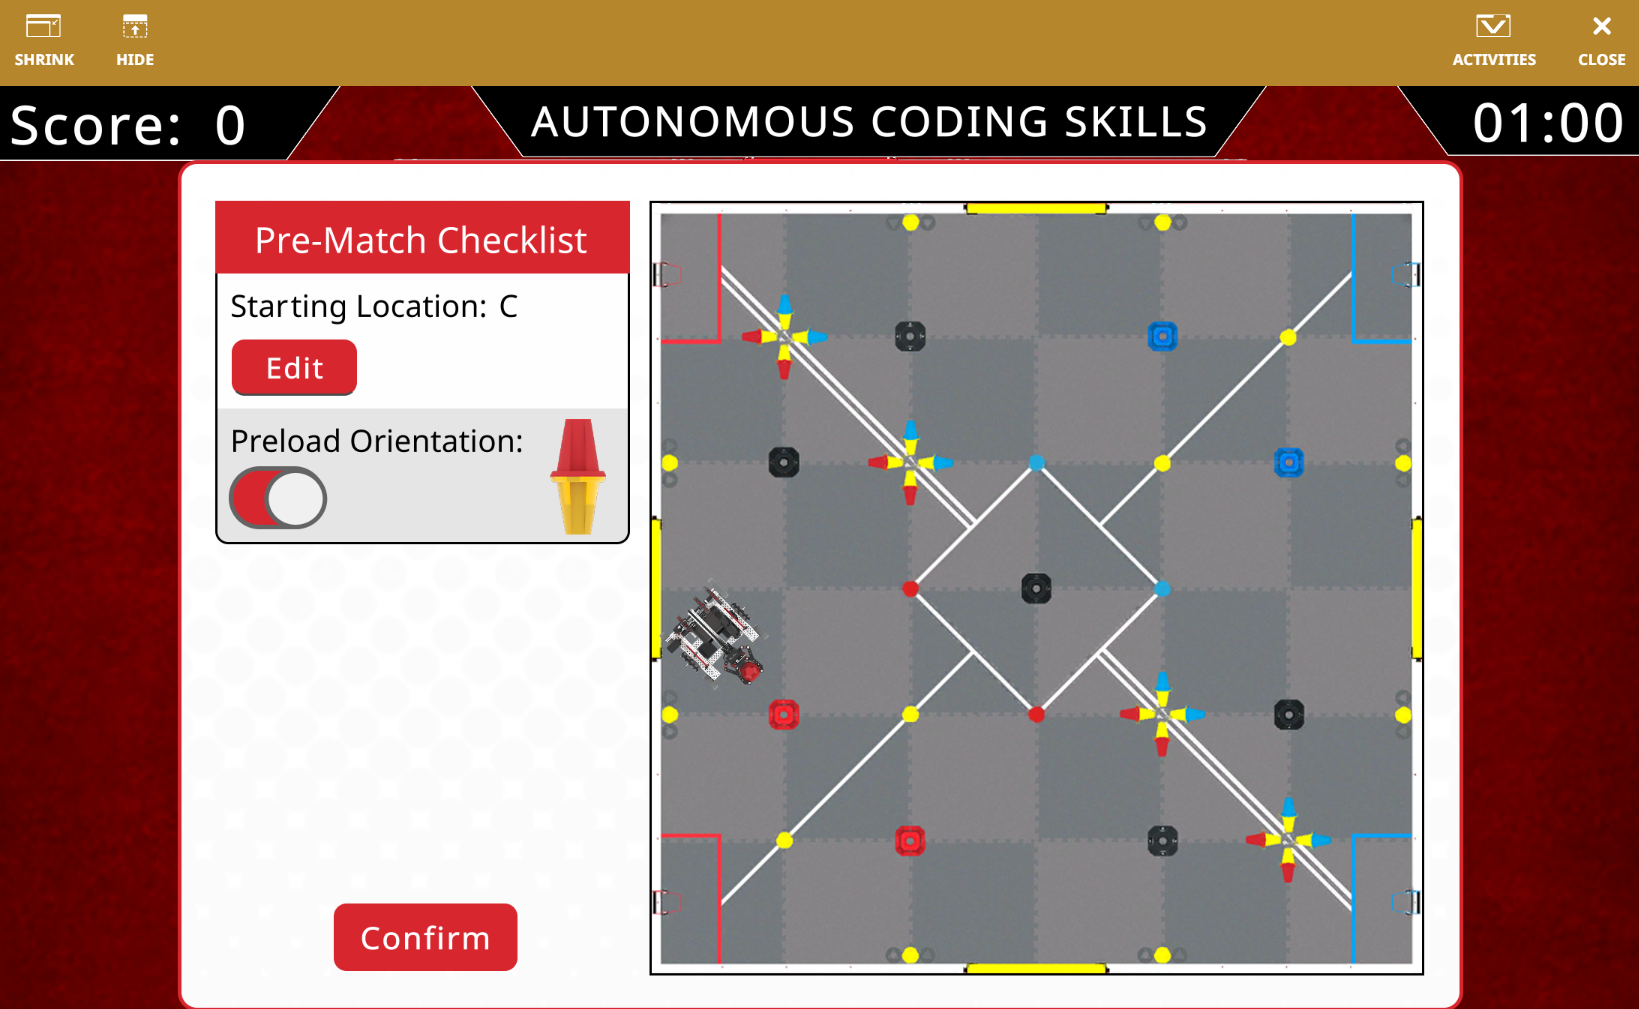
O Modo de Jogo de Sobrescrita V5 26-27 permite-lhe tentar obter a maior pontuação possível no desafio de competências de programação autónoma da temporada.
Visão geral do campo#
O Playground tem quatro locais de partida diferentes que podem ser definidos utilizando a lista de verificação pré-jogo do Playground.
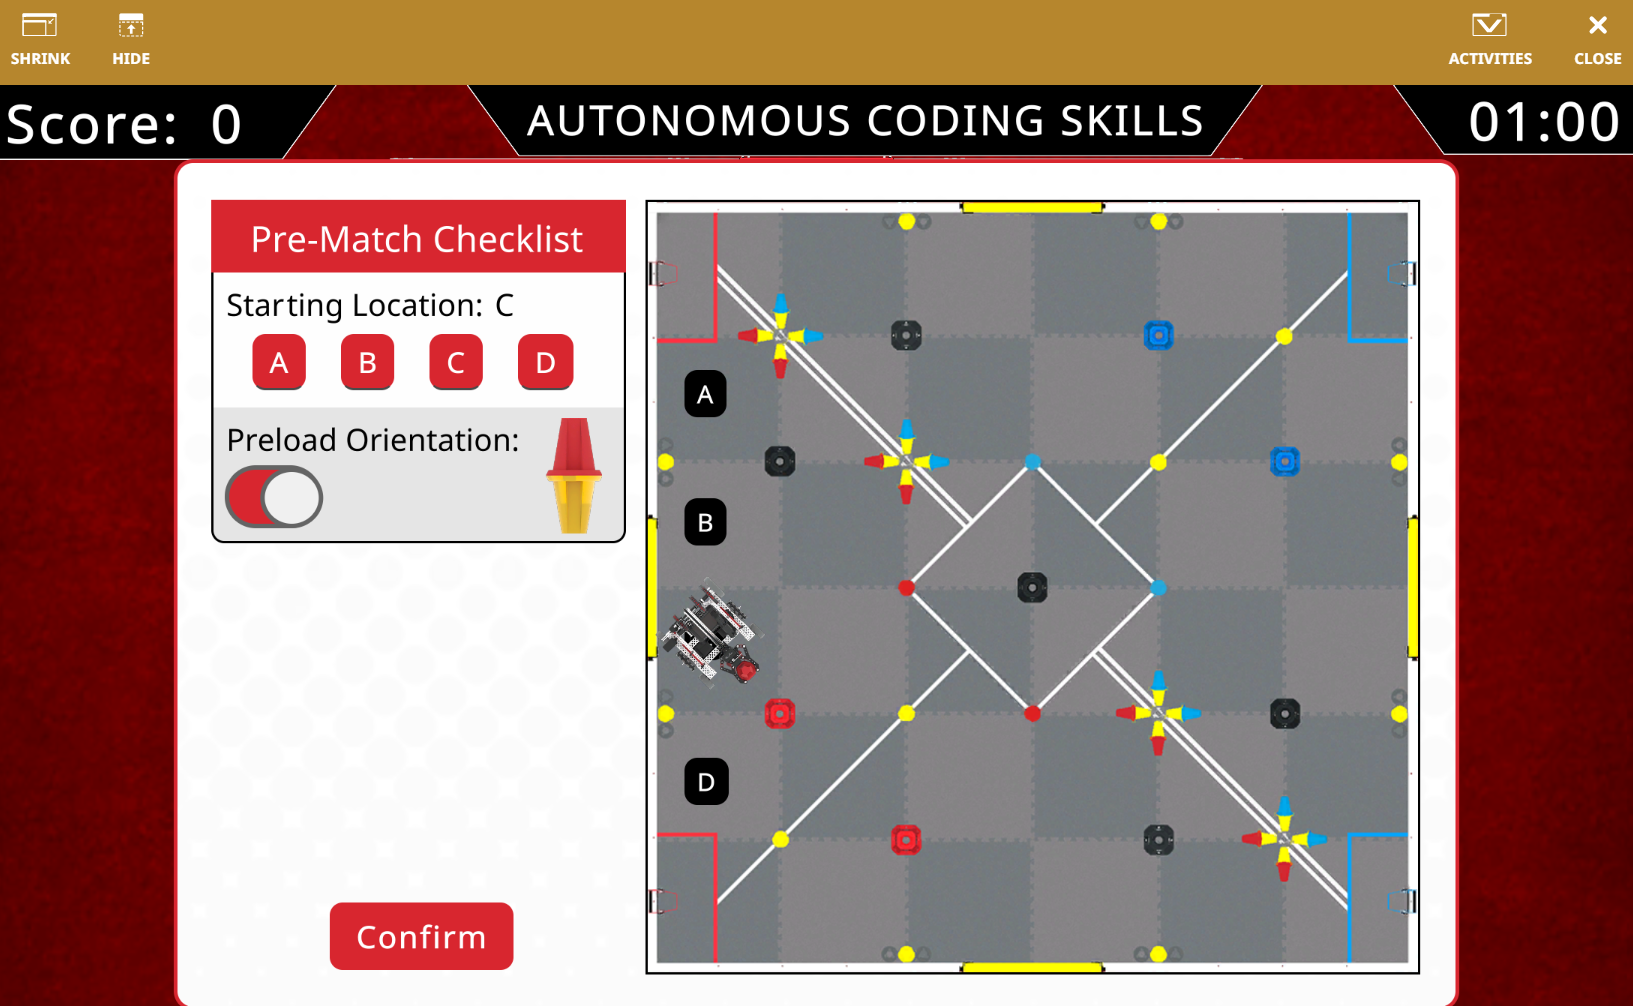
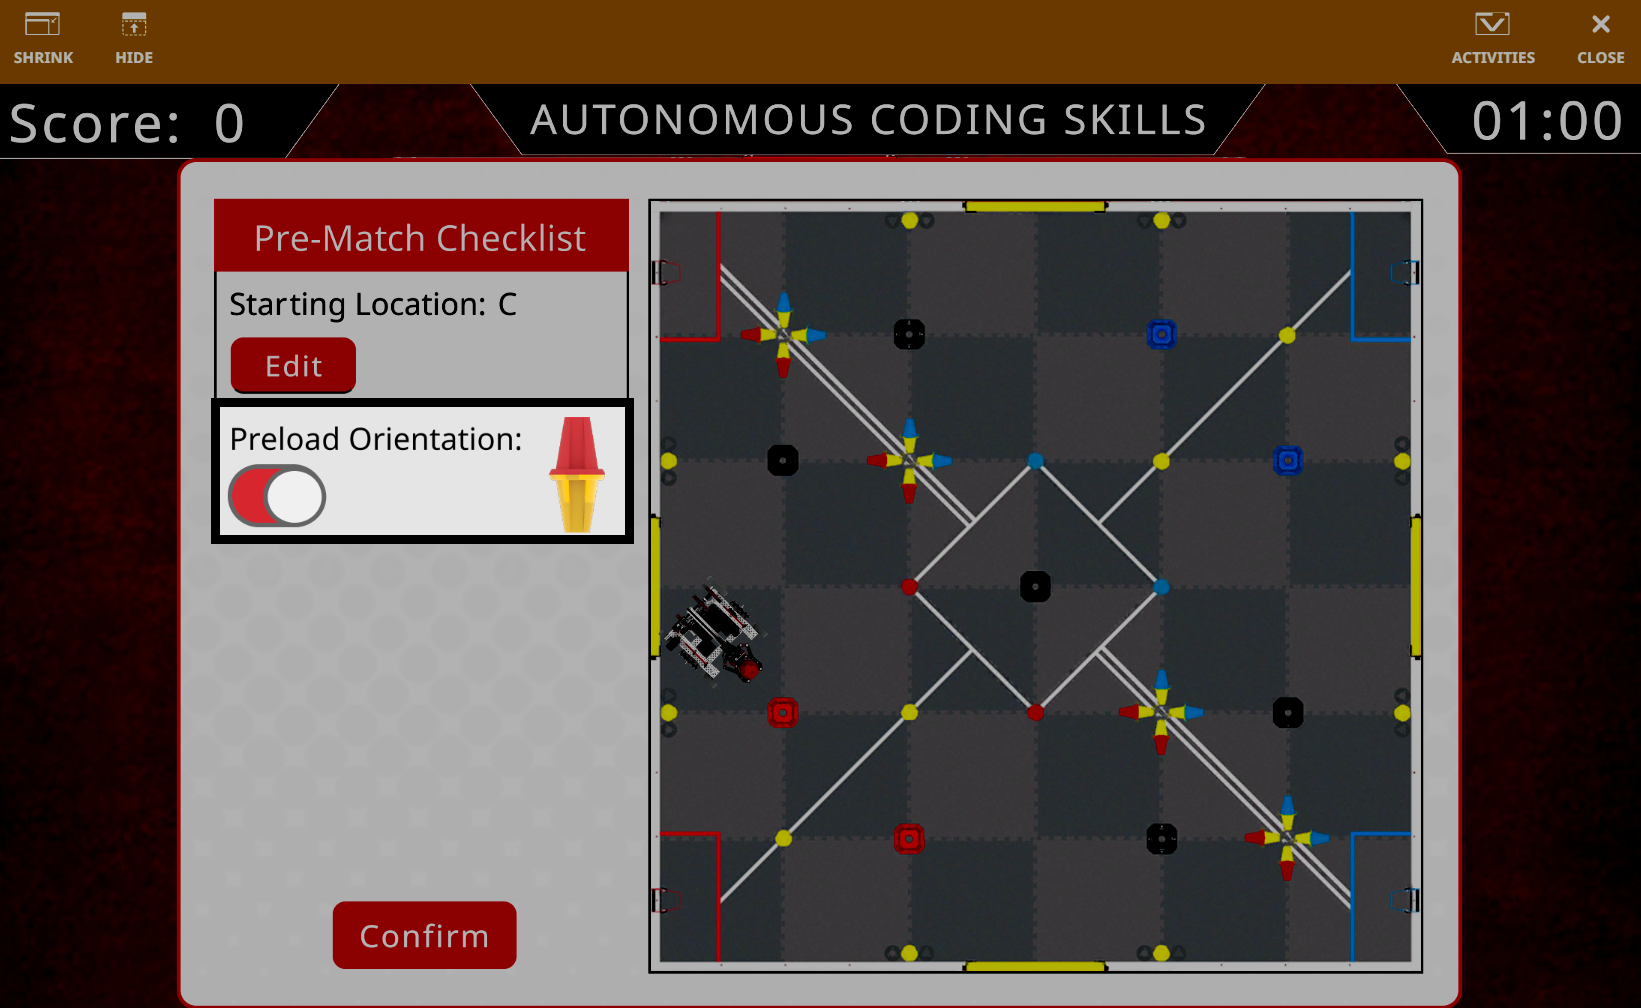
Também pode configurar a orientação do pino pré-carregado na garra do robô e se a cor amarela ou vermelha ficará na parte superior do pino.
O campo inclui cinco tipos de elementos de jogo: Pino VermelhoAzul, Pino AzulAmarelo, Pino VermelhoAmarelo, Pino Amarelo e Copo.
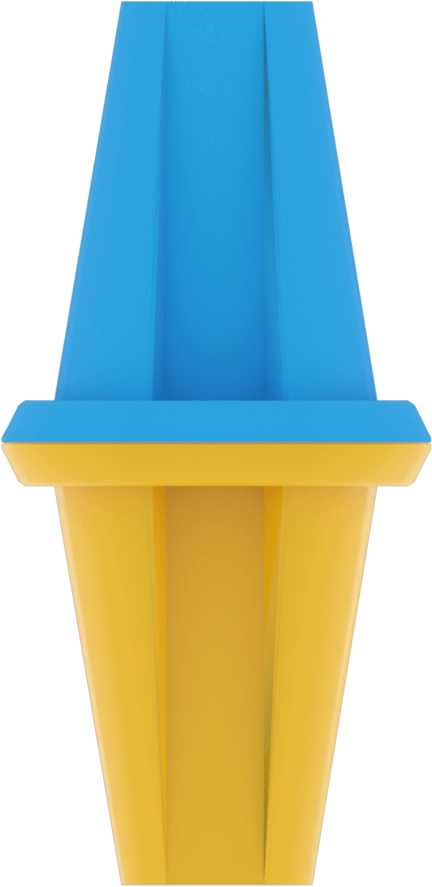
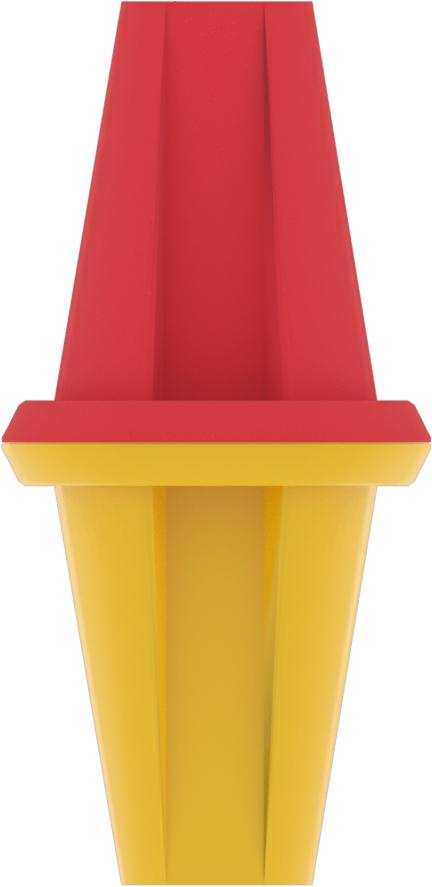
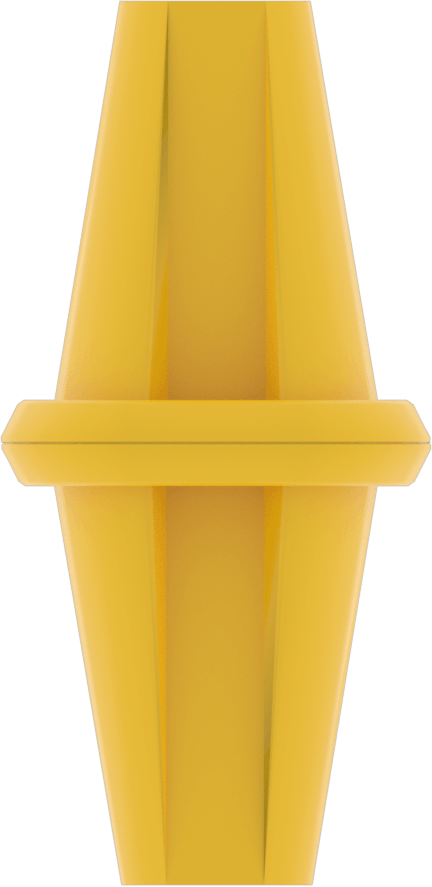
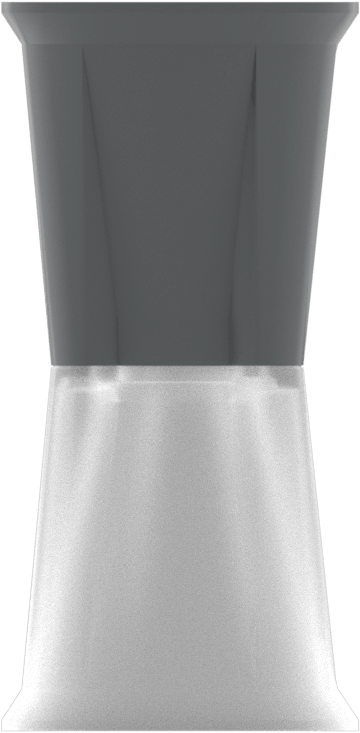
O campo também utiliza o código de campo GPS para tirar partido do sensor GPS do robô. Aceda a Coordenadas GPS para obter as coordenadas de locais ou objetos importantes no campo.
Visão geral do robô#
O Playground de Substituição V5 26-27 utiliza o VEX V5 Hero Bot, Flex.
Coordenadas GPS#
O sensor GPS (Game Positioning System) fornece coordenadas (X, Y) e direção para a navegação no V5 26-27 Override Playground, utilizando o código de campo GPS para determinar a posição.
O sensor GPS mede a partir do centro exato do robô, com o centro do campo definido como (0, 0).
Coordenadas (X, Y) dos elementos do jogo#
As imagens seguintes mostram uma vista superior do campo com as coordenadas GPS de elementos importantes do jogo.
Objetivos#
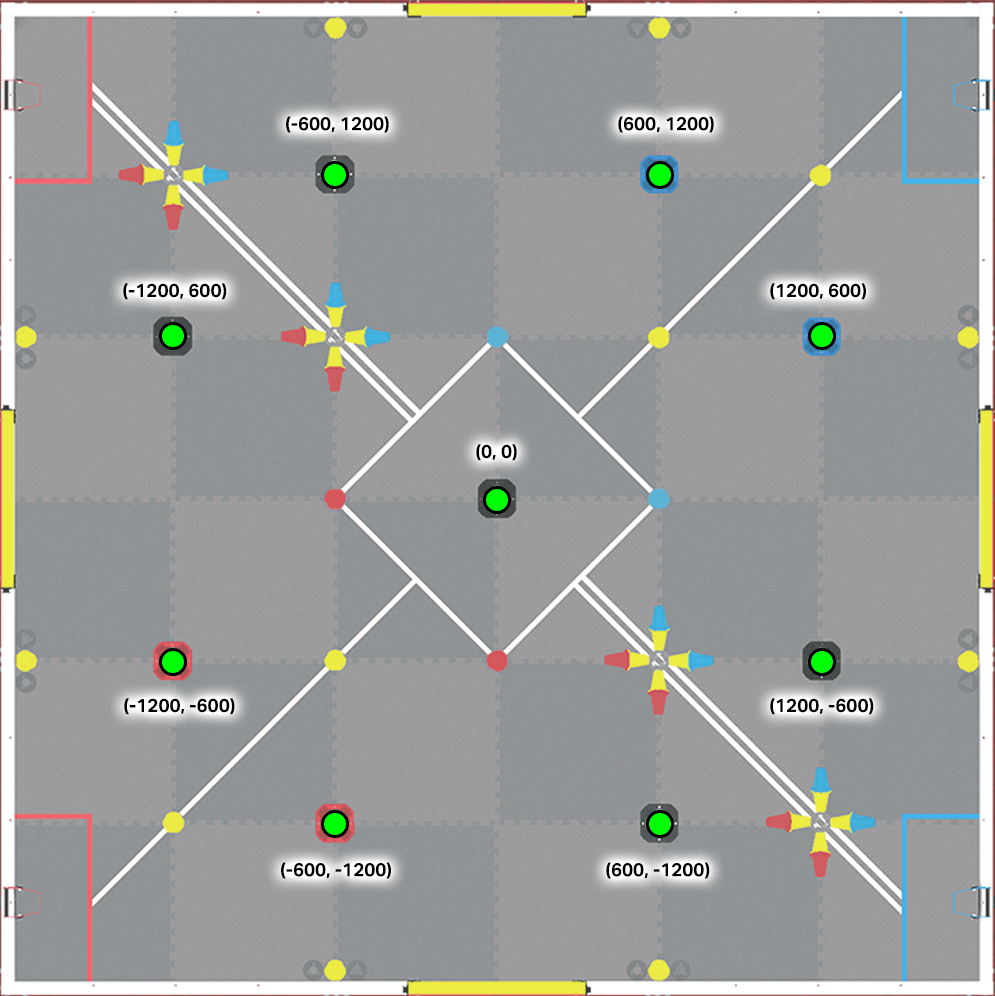
Posições de objetivo:
Objetivos neutros:
(0, 0)
(-600, 1200)
(-1200, 600)
(1200, -600)
(600, -1200)
Objetivos da Aliança Vermelha:
(-1200, -600)
(-600, -1200)
Objetivos da Aliança Azul:
(600, 1200)
(1200, 600)
Alternar centros#
Existem quatro interruptores no campo, um em cada extremidade. As coordenadas GPS abaixo representam o ponto central de cada interruptor, e não o seu limite exterior.
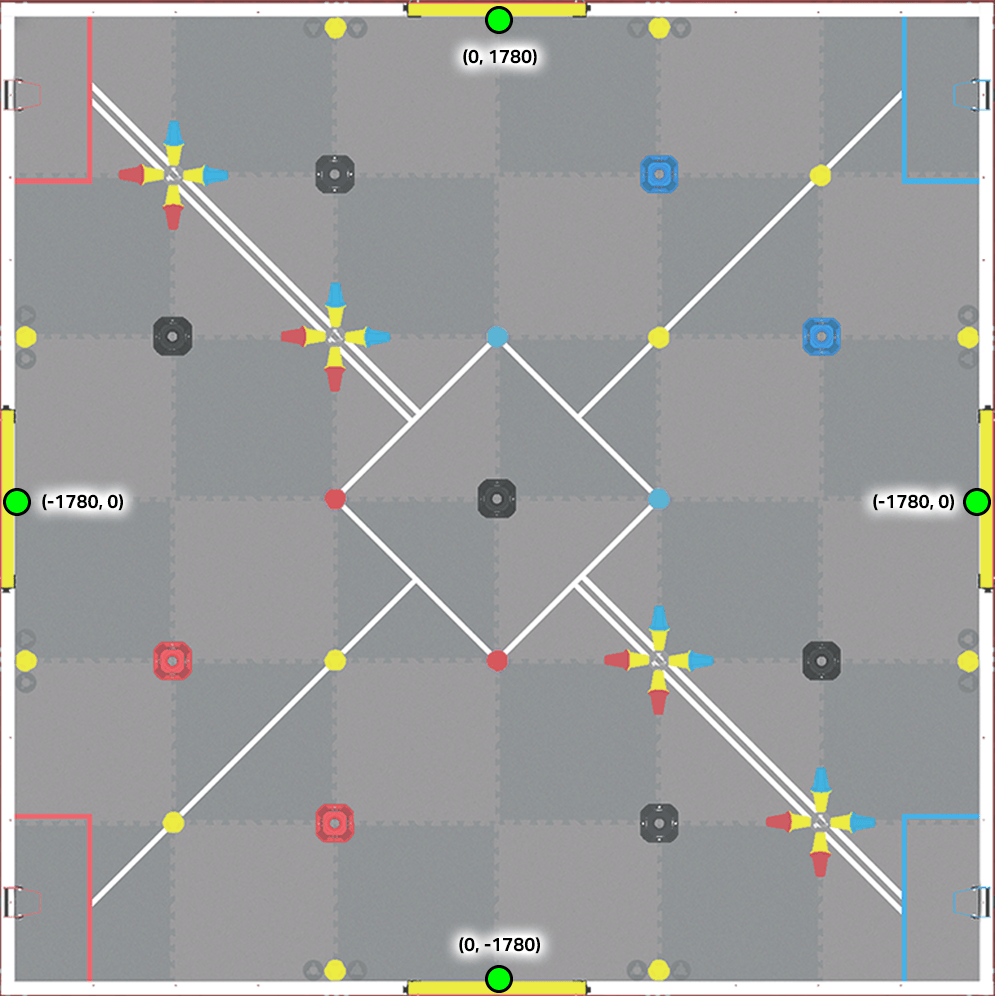
Alternar posições centrais:
(0, 1780) - Alternância da parede superior
(1780, 0) - Alternar parede direita
(0, -1780) - Alternância da parede inferior
(-1780, 0) - Alternar parede esquerda
Pinos e Copos#
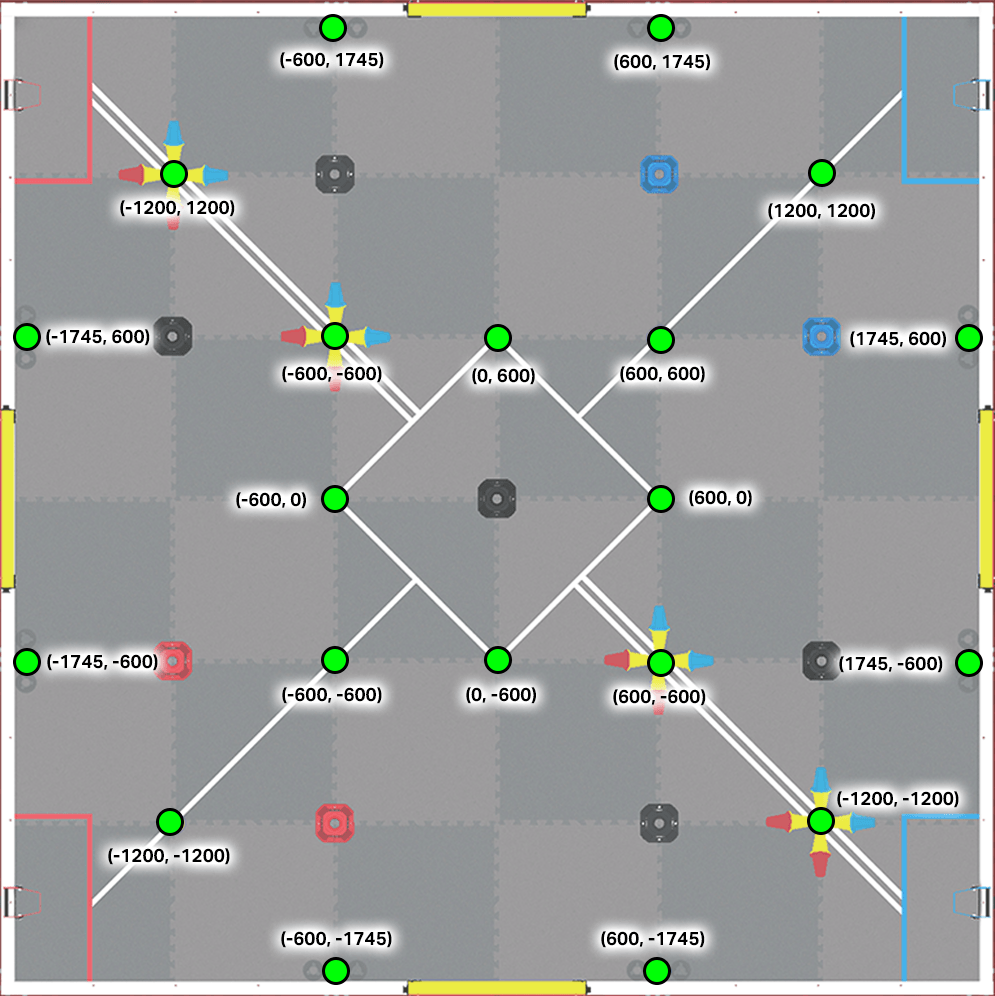
Posições do pino e do copo:
(-600, 1745)
(600, 1745)
(-1200, 1200)
(1200, 1200)
(-1745, 600)
(-600, 600)
(0, 600)
(600, 600)
(1745, 600)
(-600, 0)
(600, 0)
(-1745, -600)
(-600, -600)
(0, -600)
(600, -600)
(1745, -600)
(-1200, -1200)
(1200, -1200)
(-600, -1745)
(600, -1745)
Carregadeiras#
Existem quatro carregadores no campo de Sobrescrita, um adjacente a cada Estação da Aliança. Apenas os dois carregadores vermelhos podem ser utilizados neste Campo de Treino de Competências de Programação Autónoma.
Posições do carregador:
Carregadores vermelhos:
(-1740, 1490)
(-1740, -1490)