
Mozgás#
Bevezetés#
A VEX AIM kódolórobot holonomikus hajtásláncot használ az előre, hátra, balra, jobbra vagy szögben történő mozgáshoz, miközben önállóan is képes fordulni. A mozgásblokkok szabályozzák a robot mozgását és fordulását, a mozgás sebességét, valamint az x és y pozíciójának követését.
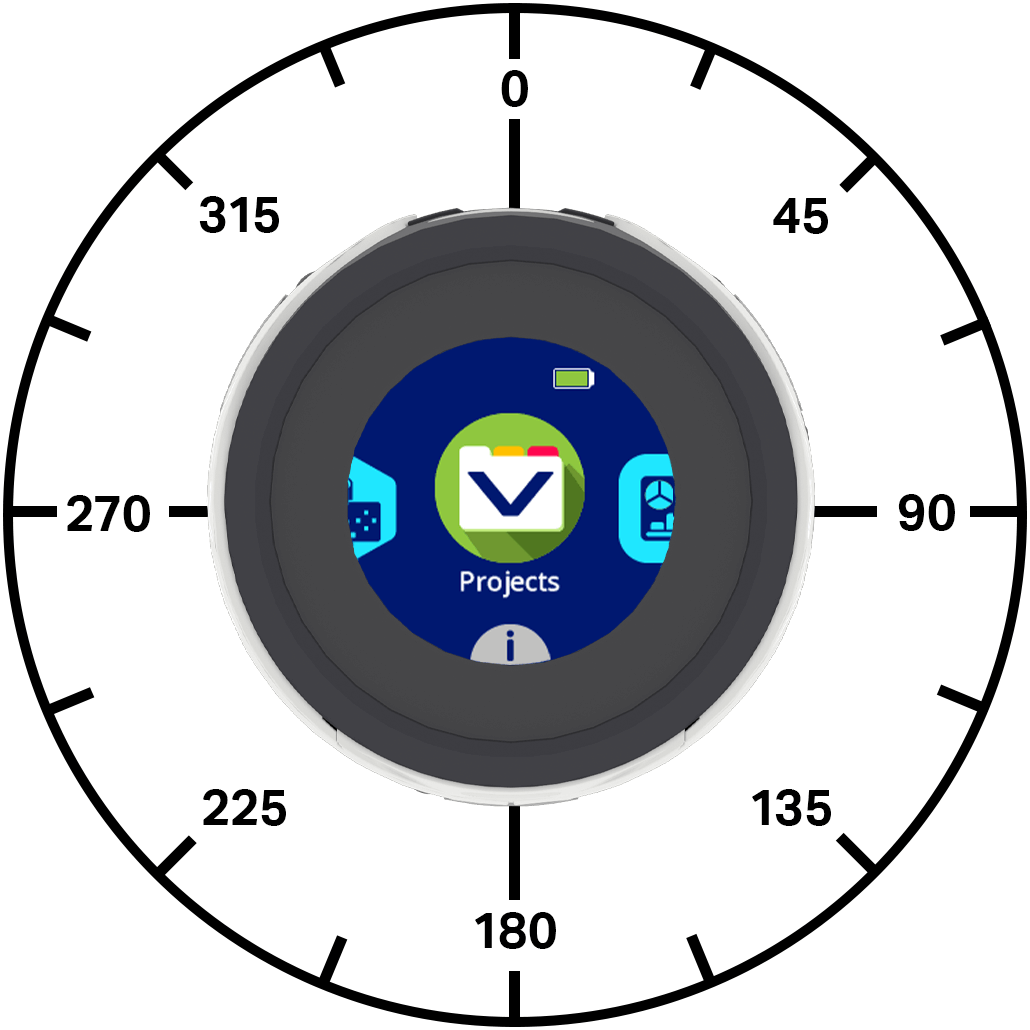
Az alábbiakban az összes blokk listája található:
Műveletek — A robot mozgatása és forgatása.
mozgatás — Előre, hátra, balra vagy jobbra mozgatja a robotot örökké.
mozgatás szögben — A robotot egy adott szögben mozgatja örökké.
mozgatás ennyi ideig — Egy adott irányba, egy beállított távolságra mozgatja a robotot.
mozgatás adott szögben — Meghatározott szögben, adott távolságra mozgatja a robotot.
turn — Örökké balra vagy jobbra forgatja a robotot.
fordulj el — Meghatározott fokkal balra vagy jobbra forgatja a robotot.
fordulj előre — A robotot egy adott irányba fordítja.
mozgatás a vezérlővel — Lehetővé teszi a robot irányítását a vezérlővel.
minden mozgás leállítása — Leállítja a robot összes mozgását.
Beállítások – Mozgási és fordulási sebesség módosítása.
mozgási sebesség beállítása — Megadja a robotnak, hogy milyen gyorsan mozogjon.
fordulási sebesség beállítása — Megadja a robotnak, hogy milyen gyorsan forduljon.
Pozíció – A robot pozíciójának nyomon követése és módosítása.
position — Megadja a robot aktuális x vagy y koordinátáját.
robot pozíció beállítása — A robot aktuális x és y pozícióját új értékekre módosítja.
Értékek — Mozgás állapotának ellenőrzése.
mozgás aktív? — Jelzi, hogy a robot mozog-e.
fordulás aktív? — Jelzi, hogy a robot fordul-e.
megállt? — Jelzi, hogy a robot nem mozog és nem is fordul.
Műveletek#
mozog#
A mozgás veremblokk a robotot a jelenlegi mozgási sebesség értékkel végtelenszer mozgatja előre, hátra, balra vagy jobbra. A robot addig mozog, amíg egy másik műveletet nem kap, például egy másik irányba mozdul el, megfordul vagy megáll.
mozgás [előre v]
Paraméterek |
Leírás |
|---|---|
irány |
A robot mozgásiránya:
|
Példa
amikor elindul
[Move forward]
mozgás [előre v]
szögben mozog#
A mozgás szögben veremblokk a robotot egy adott szögben mozgatja az aktuális mozgási sebesség értékkel. A szög a robot aktuális pozíciójához viszonyított. A robot addig mozog, amíg egy másik műveletet nem kap, például egy másik irányba mozdul el, megfordul vagy megáll.
mozgás (90) fokon
Paraméterek |
Leírás |
|---|---|
szög |
A robot mozgásának szöge fokban megadva. Ez lehet egész vagy tizedes tört -360 és 360 között. |
Példák
amikor elindul
[Move right, then move forward and stop.]
mozgás (90) fokon
várakozás (1) másodpercig
mozgás (0) fokon
várakozás (1) másodpercig
összes mozgás leállítása
amikor elindul
[Move diagonally to the right and stop.]
mozgás (45.33) fokon
várakozás (1) másodpercig
összes mozgás leállítása
mozdulj#
A mozgatás ideje veremblokk a robotot egy adott távolságra előre, hátra, balra vagy jobbra mozgatja az aktuális mozgási sebesség érték használatával. Az irány a robot aktuális pozíciójához viszonyított. A projekt megvárja, amíg a robot befejezi a mozgást, mielőtt a veremben lévő következő blokk futna.
mozgás [előre v] irányba (200) [mm v] értékkel ▶
Paraméterek |
Leírás |
|---|---|
irány |
A robot mozgásiránya:
|
távolság |
A robot által megtett távolság. Ez lehet egész vagy tizedes tört. |
egység |
A távolság mértékegysége: mm (milliméter) vagy hüvelyk. |
és ne várj |
Válassza a nyilat (▶) a blokk kibontásához, azaz a „és ne várj” felirat használatához, így a verem következő blokkja azonnal lefut. |
Példa
amikor elindul
[Move forward for 200 mm]
mozgás [előre v] irányba (200) [mm v] értékkel ▶
szögben mozogni#
A mozgatás szögben veremblokk a robotot egy adott szögben, egy adott távolságra mozgatja az aktuális mozgási sebesség érték használatával. A szög a robot aktuális pozíciójához viszonyított. A projekt megvárja, amíg a robot befejezi a mozgást, mielőtt a verem következő blokkja futna.
mozgás (45) fokon (200) [mm v] értékkel ▶
Paraméterek |
Leírás |
|---|---|
szög |
A robot mozgásának szöge fokban megadva. Ez lehet egész vagy tizedes tört -360 és 360 között. |
távolság |
A robot által megtett távolság. Ez lehet egész vagy tizedes tört. |
egység |
A távolság mértékegysége: mm (milliméter) vagy hüvelyk. |
és ne várj |
Válassza a nyilat (▶) a blokk kibontásához, azaz a „és ne várj” felirat használatához, így a verem következő blokkja azonnal lefut. |
Példák
amikor elindul
[Move right, then move forward.]
mozgás (90) fokon (50) [mm v] értékkel ▶
mozgás (0) fokon (100) [mm v] értékkel ▶
amikor elindul
[Drive forward and blink all LEDs red.]
mozgás (0) fokon (100) [mm v] értékkel ◀ és ne várjon
[lightall v] LED színének beállítása [piros v]
várakozás (0.5) másodpercig
[lightall v] LED színének beállítása [ki v]
várakozás (0.5) másodpercig
[lightall v] LED színének beállítása [piros v]
várakozás (0.5) másodpercig
[lightall v] LED színének beállítása [ki v]
várakozás (0.5) másodpercig
fordulat#
A fordulat veremblokk a robotot a jelenlegi fordulási sebesség segítségével örökre balra vagy jobbra forgatja. A robot addig forog, amíg egy másik műveletet nem kap, például mozgást vagy megállást.
fordulás [jobbra v]
Paraméterek |
Leírás |
|---|---|
irány |
A robot fordulási iránya: balra vagy jobbra. |
Példa
amikor elindul
[Turn left, then stop.]
fordulás [balra v]
várakozás (1) másodpercig
összes mozgás leállítása
fordulj#
A fordulatszám veremblokk a robotot egy adott számú fokkal balra vagy jobbra forgatja az aktuális fordulási sebesség segítségével. A fordulat a robot aktuális irányához viszonyítva történik. A projekt megvárja, amíg a robot befejezi a fordulást, mielőtt a verem következő blokkja futna.
fordulás [jobbra v] irányba (90) fokkal ▶
Paraméterek |
Leírás |
|---|---|
irány |
A robot fordulási iránya: balra vagy jobbra. |
szög |
A robot által elfordult fokok száma. Ez lehet egész vagy tizedes tört. |
és ne várj |
Válassza a nyilat (▶) a blokk kibontásához, azaz a „és ne várj” felirat használatához, így a verem következő blokkja azonnal lefut. |
Példák
amikor elindul
[Turn left, then turn around to the right.]
fordulás [balra v] irányba (90) fokkal ▶
fordulás [jobbra v] irányba (180) fokkal ▶
amikor elindul
[Turn right and blink all LEDs blue.]
fordulás [jobbra v] irányba (180) fokkal ◀ és ne várjon
[lightall v] LED színének beállítása [kék v]
várakozás (0.5) másodpercig
[lightall v] LED színének beállítása [ki v]
várakozás (0.5) másodpercig
[lightall v] LED színének beállítása [kék v]
várakozás (0.5) másodpercig
[lightall v] LED színének beállítása [ki v]
várakozás (0.5) másodpercig
forduljon a címsorhoz#
A haladási irány az az irány, amerre a robot néz, fokban mérve. A fordulj irányváltáshoz veremblokk a robotot egy adott irányba fordítja az aktuális fordulási sebesség segítségével. A robot a legrövidebb irányba fordul, hogy elérje a célirányt.
A robot kezdő iránya 0 fok.
A projekt megvárja, amíg a robot befejezi a forgást, mielőtt a veremben lévő következő blokk futna.
fordulás (270) fokos irányba ▶
Paraméterek |
Leírás |
|---|---|
cím |
A robot iránya, amellyel szembe kell néznie, -360 és 360 fok között. |
és ne várj |
Válassza a nyilat (▶) a blokk kibontásához, azaz a „és ne várj” felirat használatához, így a verem következő blokkja azonnal lefut. |
Példák
amikor elindul
[Turn to face each cardinal direction.]
fordulás (90) fokos irányba ▶
várakozás (2) másodpercig
fordulás (180) fokos irányba ▶
várakozás (2) másodpercig
fordulás (270) fokos irányba ▶
várakozás (2) másodpercig
fordulás (0) fokos irányba ▶
várakozás (2) másodpercig
amikor elindul
[Turn around quickly and blink all LEDs green.]
fordulás (180) fokos irányba ◀ és ne várjon
[lightall v] LED színének beállítása [zöld v]
várakozás (0.5) másodpercig
[lightall v] LED színének beállítása [ki v]
várakozás (0.5) másodpercig
[lightall v] LED színének beállítása [zöld v]
várakozás (0.5) másodpercig
[lightall v] LED színének beállítása [ki v]
várakozás (0.5) másodpercig
mozgás a kontrollerrel#
A mozgatás vezérlővel blokk lehetővé teszi a robot egykaros vezérlővel történő vezérlését. Ez a blokk csak egyszer olvassa be a vezérlő bemenetét, kivéve, ha egy cikluson belül van, például egy örökké tartó ciklusban. Ha a ciklus leáll, és nincsenek más blokkok, amelyek mozgásra utasítanák a robotot, a robot a joystickkal utoljára megnyomott irányban halad tovább.
mozgás vezérlővel
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Drive with the controller for five seconds.]
időzítő visszaállítása
amíg <(időzítő másodpercben) [math_less_than v] [5]>
mozgás vezérlővel
vége
összes mozgás leállítása
állítsa le az összes mozgást#
A minden mozgás leállítása veremblokk leállítja a robot minden mozgását.
összes mozgás leállítása
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Turn right, then stop.]
fordulás [jobbra v]
várakozás (1) másodpercig
összes mozgás leállítása
Beállítások#
beállított mozgási sebesség#
A mozgási sebesség beállítása blokk megmondja a robotnak, hogy milyen gyorsan mozogjon. Magasabb százalékos érték esetén a robot gyorsabban, alacsonyabb százalékos érték esetén pedig lassabban mozog.
Minden projekt azzal kezdődik, hogy a robot alapértelmezés szerint 50%-os sebességgel mozog.
A 100%-os mozgási sebesség 200 milliméter másodpercenként (mmps) sebességnek felel meg.
mozgási sebesség beállítása (50)%
Paraméterek |
Leírás |
|---|---|
sebesség |
A mozgás sebessége 0%-tól 100%-ig. |
Példa
amikor elindul
[Move forward at the default velocity.]
mozgási sebesség beállítása (50)%
mozgás (0) fokon (100) [mm v] értékkel ▶
várakozás (1) másodpercig
[Move slower.]
mozgási sebesség beállítása (20)%
mozgás (0) fokon (100) [mm v] értékkel ▶
várakozás (1) másodpercig
[Move faster.]
mozgási sebesség beállítása (100)%
mozgás (0) fokon (100) [mm v] értékkel ▶
várakozás (1) másodpercig
beállított fordulási sebesség#
A fordulási sebesség beállítása blokk megmondja a robotnak, hogy milyen gyorsan forduljon. Magasabb százalékos érték esetén a robot gyorsabban, alacsonyabb százalékos érték esetén pedig lassabban fordul.
Minden projekt azzal kezdődik, hogy a robot alapértelmezés szerint 50%-os sebességgel forog.
A 100%-os fordulási sebesség 150 fok/másodpercnek \(dps\) felel meg.
fordulási sebesség beállítása (50)%
Paraméterek |
Leírás |
|---|---|
sebesség |
A fordulási sebesség 0%-tól 100%-ig terjedhet. |
Példa
amikor elindul
[Turn around at default velocity.]
fordulási sebesség beállítása (50)%
fordulás [jobbra v] irányba (180) fokkal ▶
várakozás (1) másodpercig
[Turn around slower.]
fordulási sebesség beállítása (20)%
fordulás [jobbra v] irányba (180) fokkal ▶
várakozás (1) másodpercig
[Turn around faster.]
fordulási sebesség beállítása (100)%
fordulás [jobbra v] irányba (180) fokkal ▶
várakozás (1) másodpercig
Pozíció#
pozíció#
A pozíciójelző blokk a robot aktuális x vagy y koordinátáját jelenti.
Egy projekt elején a robot x és y pozícióját 0-ra állítják. A pozícióértékek a robot mozgásával változnak, és a set robot position blokk segítségével állíthatók be.
[x v] pozíciója [mm v] egységben
Paraméterek |
Leírás |
|---|---|
koordináta |
A jelentendő koordinátatengely: x vagy y. |
egység |
A pozíció mértékegysége: mm (milliméter) vagy hüvelyk. |
Példa
amikor elindul
mozgás (0) fokon (200) [mm v] értékkel ▶
[Move forward and print the new coordinate and heading.]
robot pozíció beállítása x: [0] y: [0]
mozgás (45) fokon (200) [mm v] értékkel ▶
([x v] pozíciója [mm v] egységben) nyomtatása a képernyőn ▶
kurzor a következő sorra a képernyőn
([y v] pozíciója [mm v] egységben) nyomtatása a képernyőn ▶
robot pozíciójának beállítása#
A robot pozíciójának beállítása veremblokk a robot aktuális x és y pozícióját új értékekre módosítja.
Például, ha a robot elmozdult a kiindulópontjától, az x és y értékének 0-ra állítása a robot aktuális helyzetét az új 0, 0 pozícióvá teszi. Ezután a robot az új érték alapján követheti a jövőbeli pozíciókat.
robot pozíció beállítása x: [0] y: [0]
Paraméterek |
Leírás |
|---|---|
x |
A robothoz beállítandó x pozícióérték mm-ben. |
y |
A robothoz beállítandó y-pozíció értéke mm-ben. |
Példa
amikor elindul
[Reset the robot's position after moving.]
mozgás [előre v] irányba [60] [mm v] értékkel ▶
robot pozíció beállítása x: [0] y: [0]
([y v] pozíciója [mm v] egységben) nyomtatása a képernyőn ▶
Értékek#
aktív mozgás#
A mozgás aktív logikai blokk jelzi, hogy a robot mozog-e. Ez felhasználható más viselkedések időzítésének vezérlésére a robot mozgása alapján.
Igaz — A robot mozog.
Hamis — A robot nem mozog.
Ez a blokk azokkal a Mozgás blokkokkal működik együtt, amelyek rendelkeznek a és ne várj paraméterrel.
<mozgás aktív?>
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Blink all of the LEDs when the robot is moving.]
mozgás (0) fokon (200) [mm v] értékkel ◀ és ne várjon
amíg <mozgás aktív?>
[lightall v] LED színének beállítása [piros v]
várakozás (0.5) másodpercig
[lightall v] LED színének beállítása [ki v]
várakozás (0.5) másodpercig
vége
[lightall v] LED színének beállítása [ki v]
aktiválás#
A fordulás aktív logikai blokk jelzi, hogy a robot fordul-e. Ez felhasználható más viselkedések időzítésének vezérlésére a robot mozgása alapján.
Igaz — A robot forog.
Hamis — A robot nem forog.
Ez a blokk azokkal a Mozgás blokkokkal működik együtt, amelyek rendelkeznek a és ne várj paraméterrel.
<fordulás aktív?>
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul
[Blink all of the LEDs while the robot is turning.]
fordulás [jobbra v] irányba (180) fokkal ◀ és ne várjon
amíg <fordulás aktív?>
[lightall v] LED színének beállítása [piros v]
várakozás (0.5) másodpercig
[lightall v] LED színének beállítása [ki v]
várakozás (0.5) másodpercig
vége
[lightall v] LED színének beállítása [ki v]
megállt#
A megállt logikai blokk jelzi, hogy a robot nem mozog és nem is fordul-e. Ez felhasználható más viselkedések időzítésének szabályozására a robot mozgása alapján.
Igaz — A robot nem mozog és nem fordul.
Hamis — A robot mozog vagy forog.
<megállt?>
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
definiálja light show
[Flash LEDs while the robot is moving or turning.]
ismétlés amíg <megállt?>
[lightall v] LED színének beállítása [zöld v]
várakozás (0.5) másodpercig
[lightall v] LED színének beállítása [lila v]
várakozás (0.5) másodpercig
vége


amikor elindul
[Blink all the LEDs while the robot is moving or turning.]
mozgás (0) fokon (200) [mm v] értékkel ◀ és ne várjon
light show
fordulás [jobbra v] irányba (180) fokkal ◀ és ne várjon
light show