爪を動かす#
Moving the Claw
このチュートリアルでは、VEXcode IQ(第2世代)でVEX IQ Clawbotのクローを動かす方法を解説します。チュートリアルを終えると、クローを閉じ、待機し、再び開くプロジェクトが完成します。
ロボットが、ツールボックスにClawMotorブロックが表示されるように、ClawbotビルドのDrivetrain, Claw Motorバージョンで構成されていることを確認してください。
スピンモーター用ブロックを始動時ブロックに取り付けます。これで爪が閉じます。
ブロック用のスピンモーター、クローモーターを閉じる。#
開始したとき
[ClawMotor v] を [近い v] へ (90) [度 v] 回転 ▶
その下に待機ブロックを取り付けて、爪を再び開く前に一時停止させます。
スピンモーターの下にある待機ブロック。#
開始したとき
[ClawMotor v] を [近い v] へ (90) [度 v] 回転 ▶
(1) 秒待つ
wait ブロックの下に、もう spin motor for ブロックを取り付けます。
ブロック用の2つ目のスピンモーター、下は待機状態です。#
開始したとき
[ClawMotor v] を [近い v] へ (90) [度 v] 回転 ▶
(1) 秒待つ
[ClawMotor v] を [近い v] へ (90) [度 v] 回転 ▶
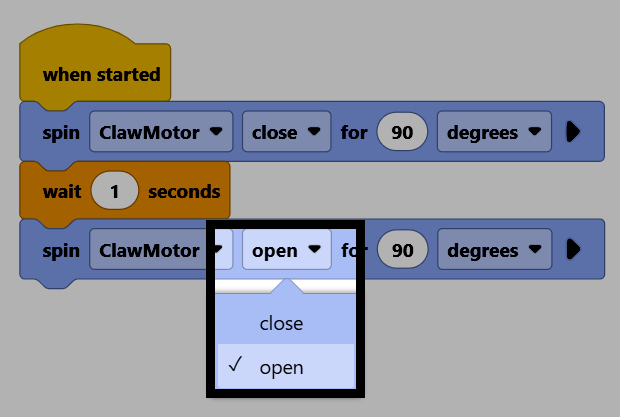
方向パラメータを開くに変更すると、爪が再び開きます。
ロボットが VEXcode に接続されている ことを確認してから、ダウンロード を選択してプロジェクトを Brain にダウンロードします。
プロジェクトを実行するには、「実行」を選択してください。このプロジェクトでは、爪を閉じ、待機してから、再び爪を開きます。