
V5 オーバーアンダー(ストライカー)#
ストライカーは、V5 23-24 Over Under Playgroundで使用されるVEX V5ヒーローボットです。
ロボットの概要#
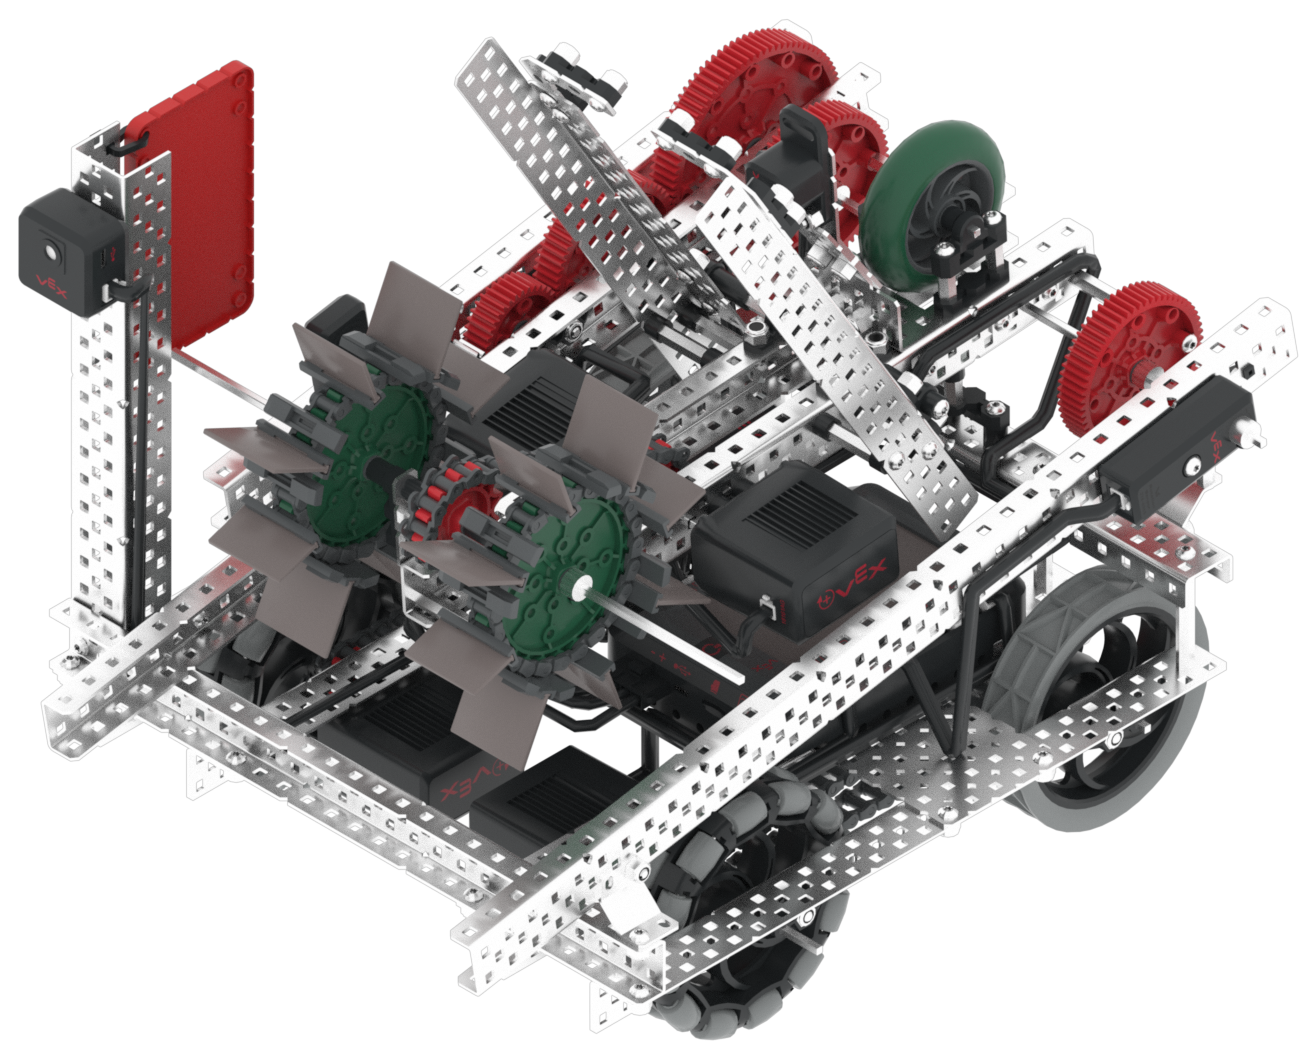
Strikerは、慣性センサーやブレインタイマーなどの標準的なVRコントロールとセンサーをサポートしており、Striker固有の追加機能についてはロボット固有のブロックおよびロボット固有のPythonで説明しています。
モーター#
設定 & |
説明 |
|---|---|
|
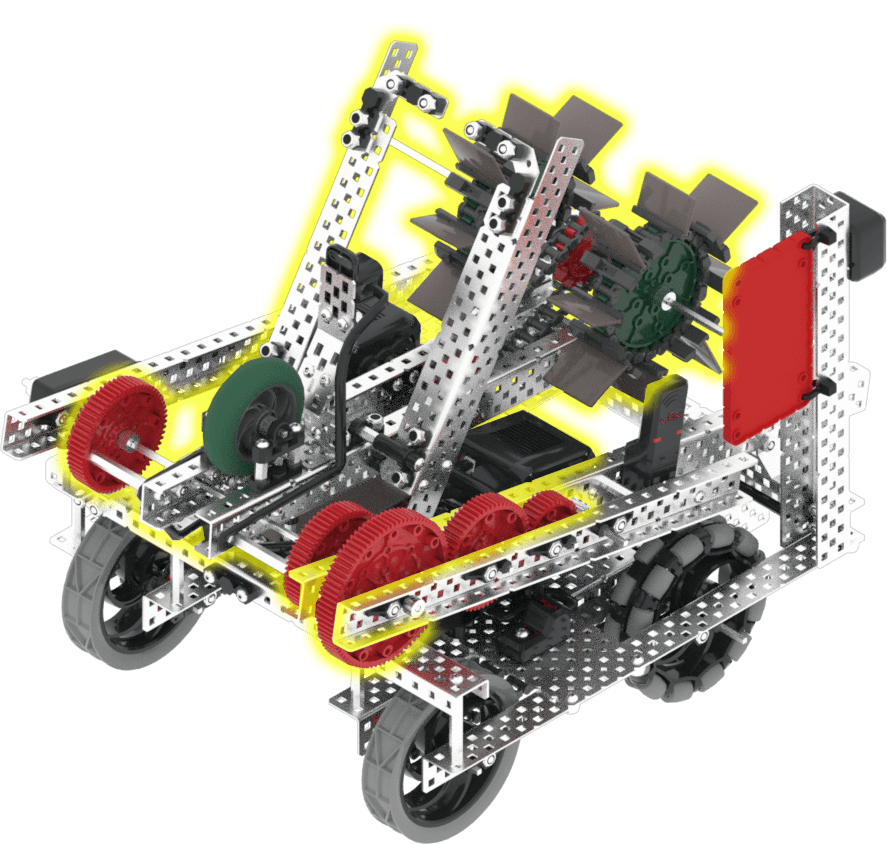
アームは上下に動かすことができます。これにより、ロボットはゲーム内のオブジェクトを運搬するなどの動作を行うことができます。デフォルトでは、アームは0度の位置から始まり、前方に1200度回転させると完全に下がった状態になります。 |
|
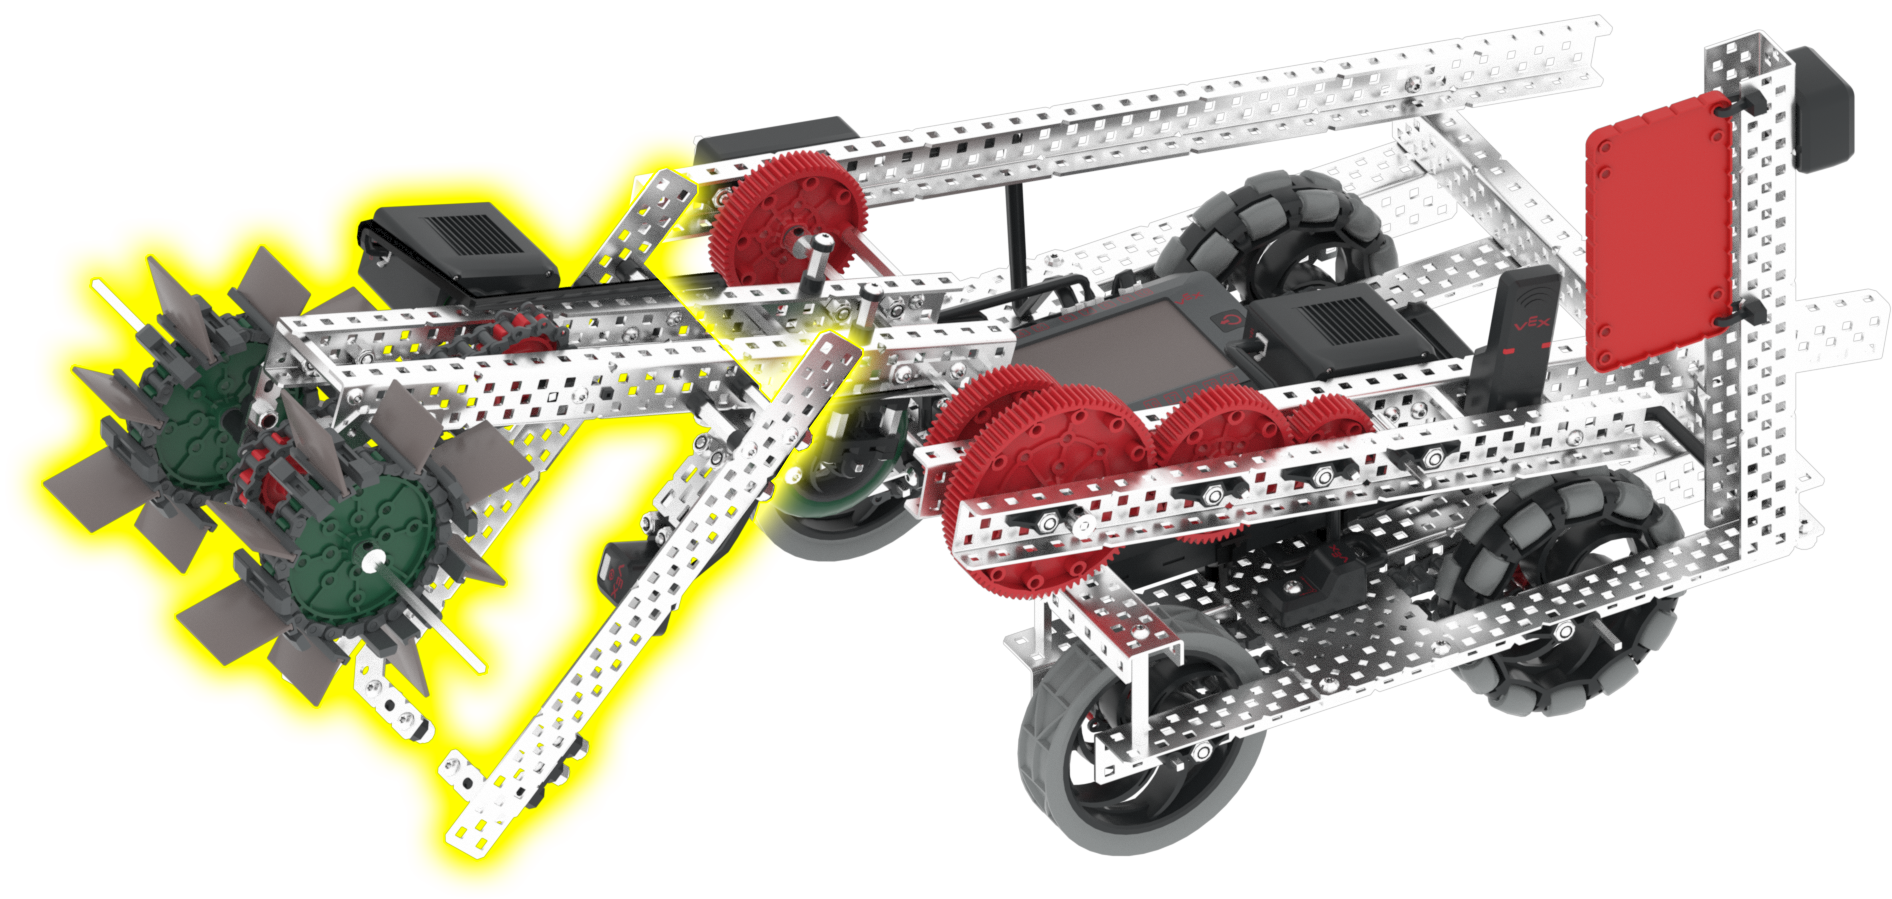
吸込口は正回転と逆回転が可能です。これにより、ロボットはゲームオブジェクトを収集して得点することができます。吸込口を360度正回転させるとトライボールを収集し、360度逆回転させるとトライボールを落として得点します。 |
構成要素と機能#
コンポーネントまたは機能 |
使用 |
APIドキュメント |
|---|---|---|
パワートレイン |
ロボットを動かしたり、回転させたりする。 |
|
腕のモーター |
アームは上下に動かすことができます。これにより、ロボットはゲーム内のオブジェクトを運搬するなどの動作を行うことができます。デフォルトでは、アームは0度の位置から始まり、前方に1200度回転させると完全に下がった状態になります。 |
|
吸気モーター |
吸込口は正回転と逆回転が可能です。これにより、ロボットはゲームオブジェクトを収集して得点することができます。吸込口を360度正回転させるとトライボールを収集し、360度逆回転させるとトライボールを落として得点します。 |
|
光センサー |
ロボットの近くにある物体とその色を検出します。 |
|
回転センサー |
アームモーターの現在の回転角度と位置を返します。 |
|
GPSセンサー |
プレイグラウンド上でのロボットの現在位置と進行方向を返します。 |
|
ブレインタイマー |
プロジェクト開始からの経過時間を記録します。 |
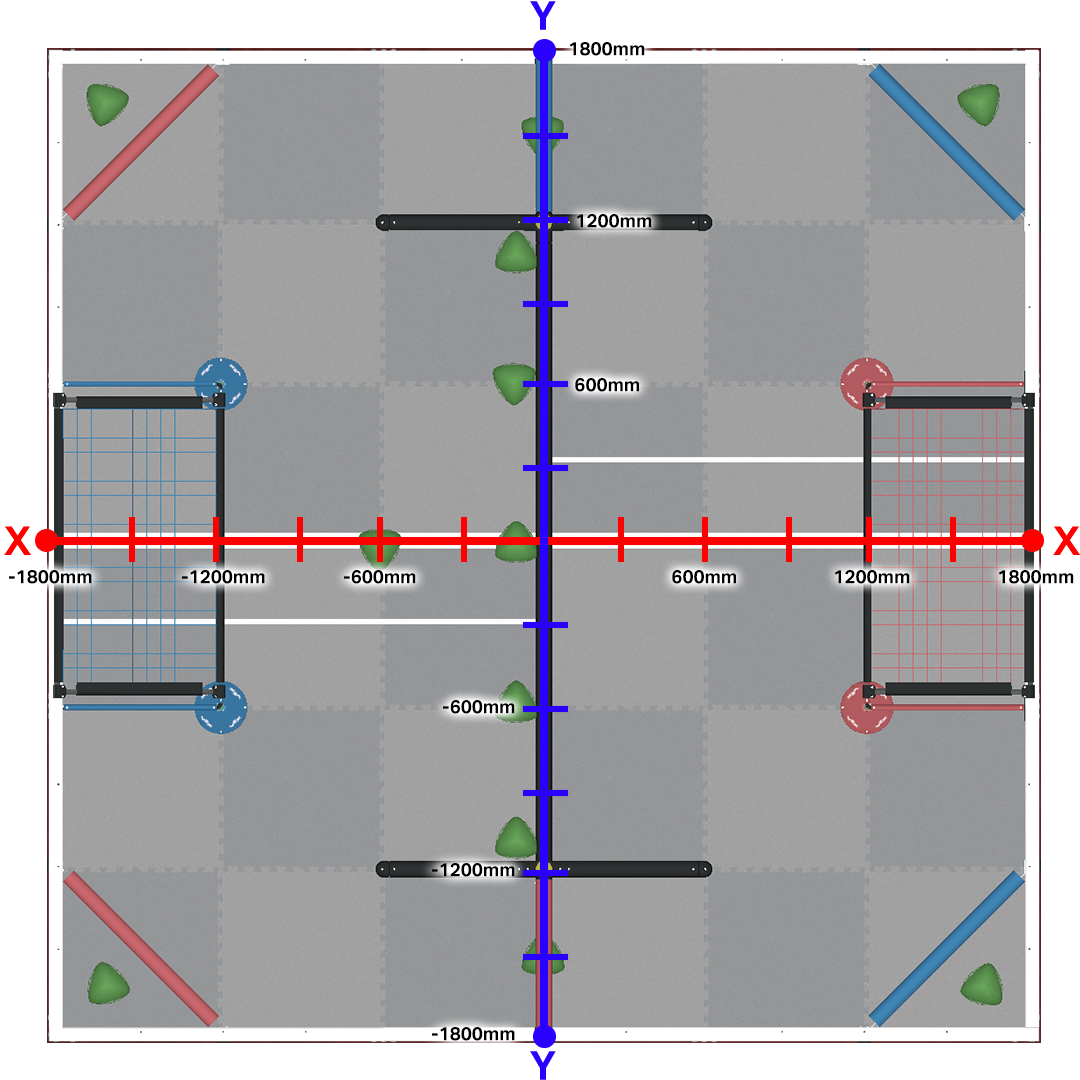
GPSセンサーは、ナビゲーションにデカルト座標系を使用し、フィールドの中心は原点(0, 0)にあり、各方向に1800mmの範囲に広がっています。
遊び場#
遊び場 |
説明 |
|---|---|
V5 23-24 バーチャルスキルズでトライボールを獲得し、レベルアップしましょう。 |