
VRメイズボット#
VR MazeBotはWall Maze+拡張プレイグラウンドで使用されます。
ロボットの概要#
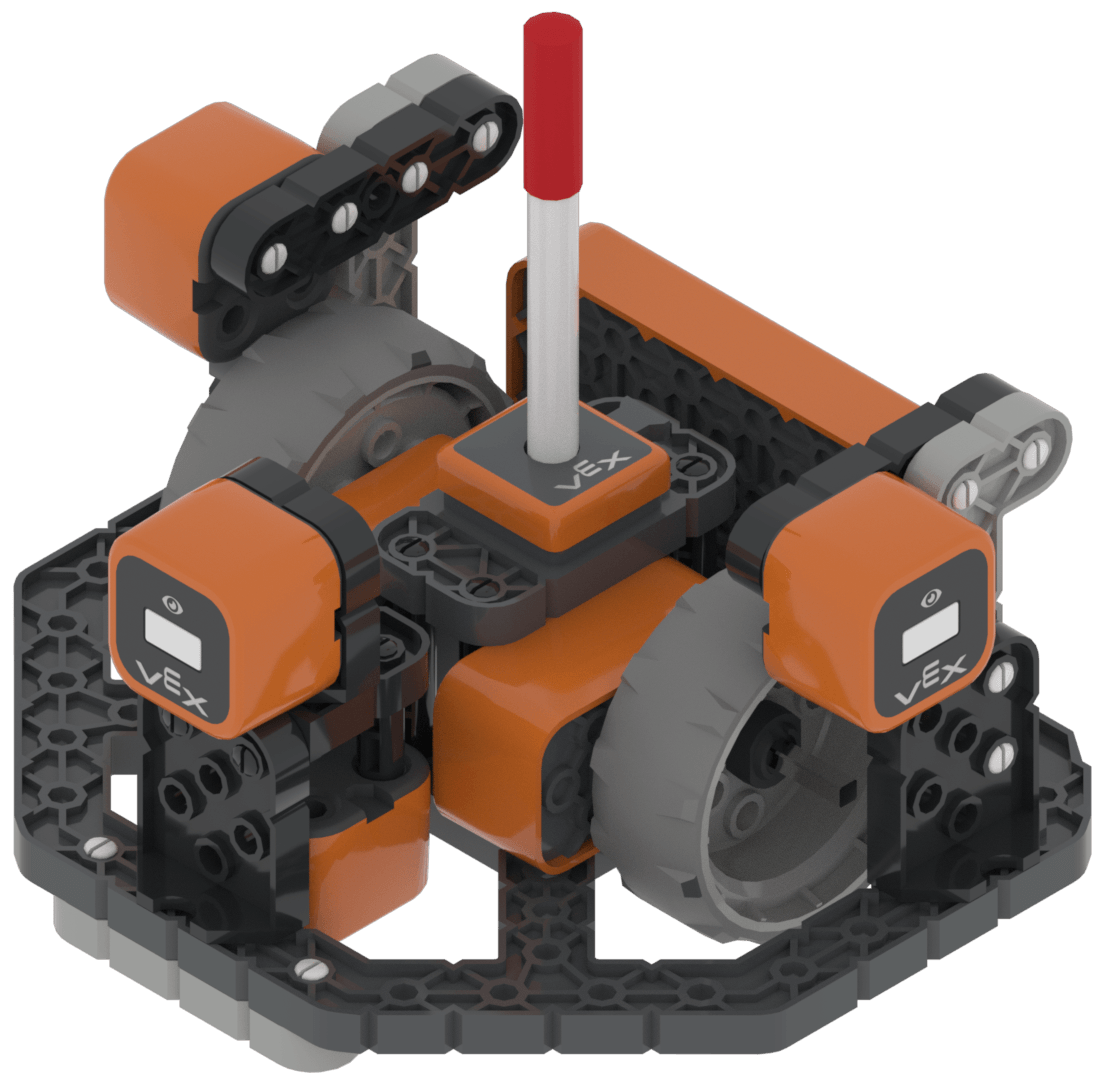
VR MazeBotは、標準VRロボットのナビゲーションセンサーの改良版を使用して、大きな迷路を移動します。
構成要素と機能#
成分 |
使用 |
APIドキュメント |
|---|---|---|
パワートレイン |
ロボットを迷路の中を移動させたり、方向転換させたりする。 |
|
VRペン |
遊び場に様々な色で絵を描く。 |
|
距離センサー |
壁面追従およびナビゲーション用の前方、左側、右側の距離センサーを搭載しています。 |
|
視線センサー |
下向きの視線センサーのみを使用します。 |
|
位置センサー |
プレイグラウンド上でのロボットの現在位置を返します。 |
|
ブレインタイマー |
プロジェクト開始からの経過時間を記録します。 |
遊び場#
以下の表は、VR MazeBotを使用しているプレイグラウンドと、それぞれのプレイグラウンドの用途に関する簡単な説明を一覧にしたものです。
遊び場 |
説明 |
|---|---|
VR MazeBotの左右の距離センサーを使って、大きな迷路を進んでみましょう。 |