
IQピッチングイン(フリング)#
Flingは、IQ 21-22 Pitching In Playgroundで使用されるVEX IQヒーローボットです。
ロボットの概要#
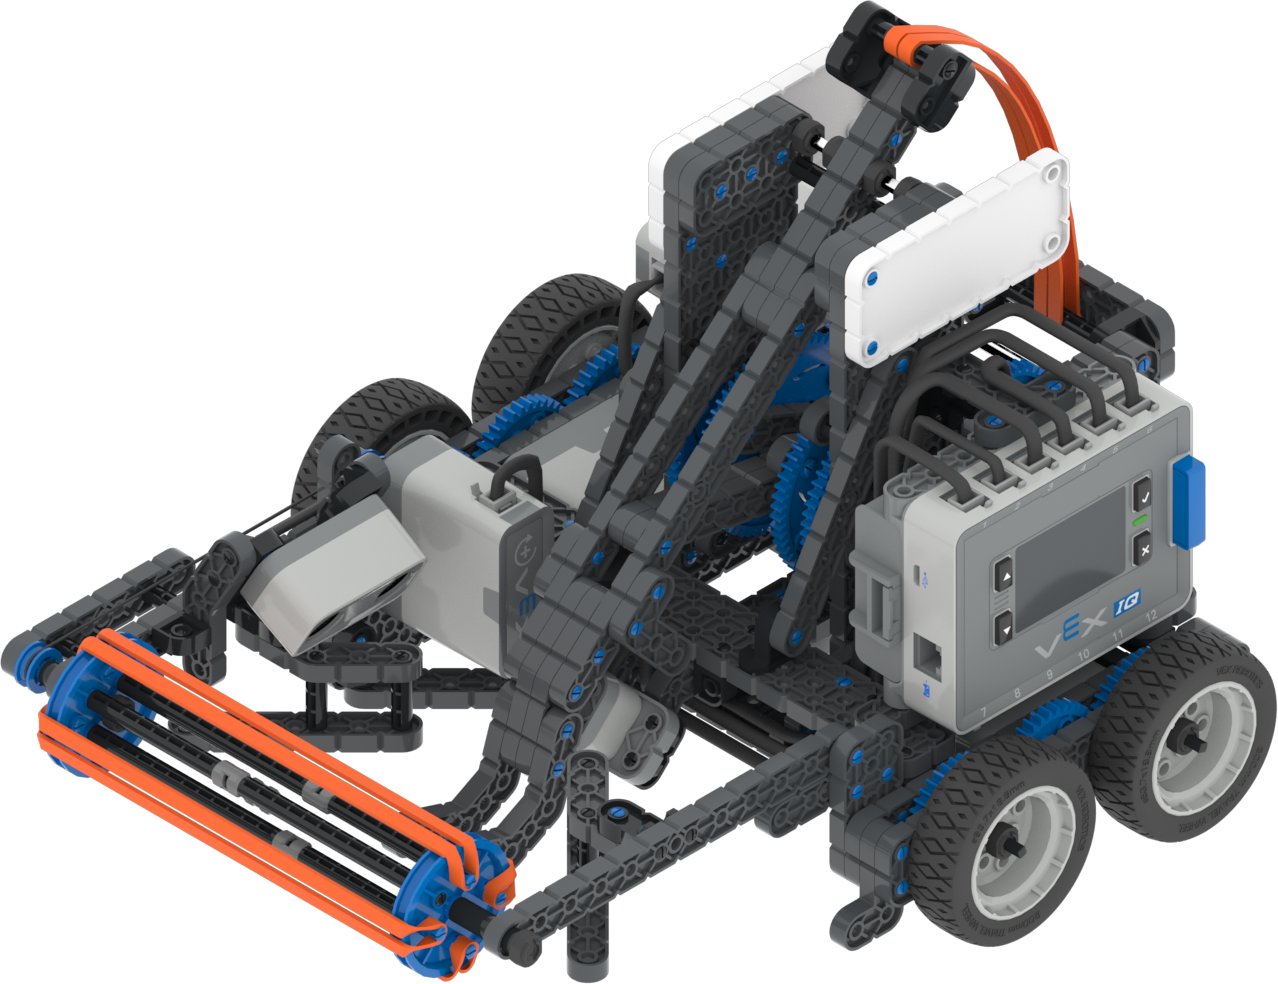
Flingは、Brain Timerなどの標準的なVRコントロールとセンサーをサポートしており、Fling固有の追加機能についてはロボット固有のブロックおよびロボット固有のPythonで説明されています。
モーター#
設定 & |
説明 |
|---|---|
|
吸込口は、ロボットがボールを取り込み、カタパルトアームから発射できるようにするためのものです。また、吸込口を逆回転させることで、ボールを吸込口から排出することもできます。吸込モーターは0度から始まり、180度正方向に回転させるとボールを回収し、180度逆方向に回転させるとボールを排出します。 |
|
カタパルトモーターにより、ロボットはボールをゴールに打ち込み、ハンギングバーから低い位置で得点することができます。カタパルトモーターは、上昇位置で0度から始まります。カタパルトアームは2600度で水平になり、5000度で完全に下がります。 |
|
カタパルトアームのテンションモーターにより、ロボットはフィールド上の様々な距離にボールを発射できます。デフォルトのテンションは90度に設定されています。 |
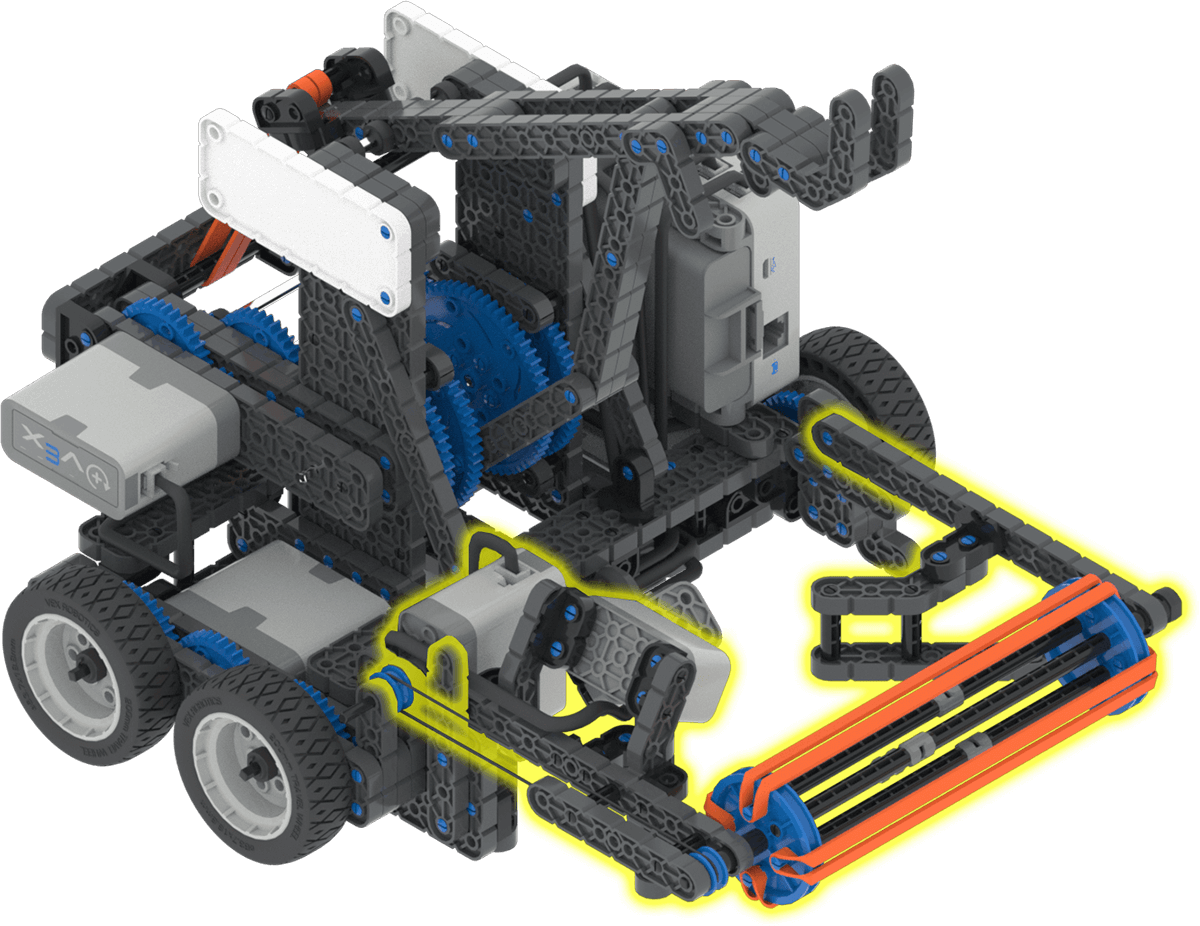
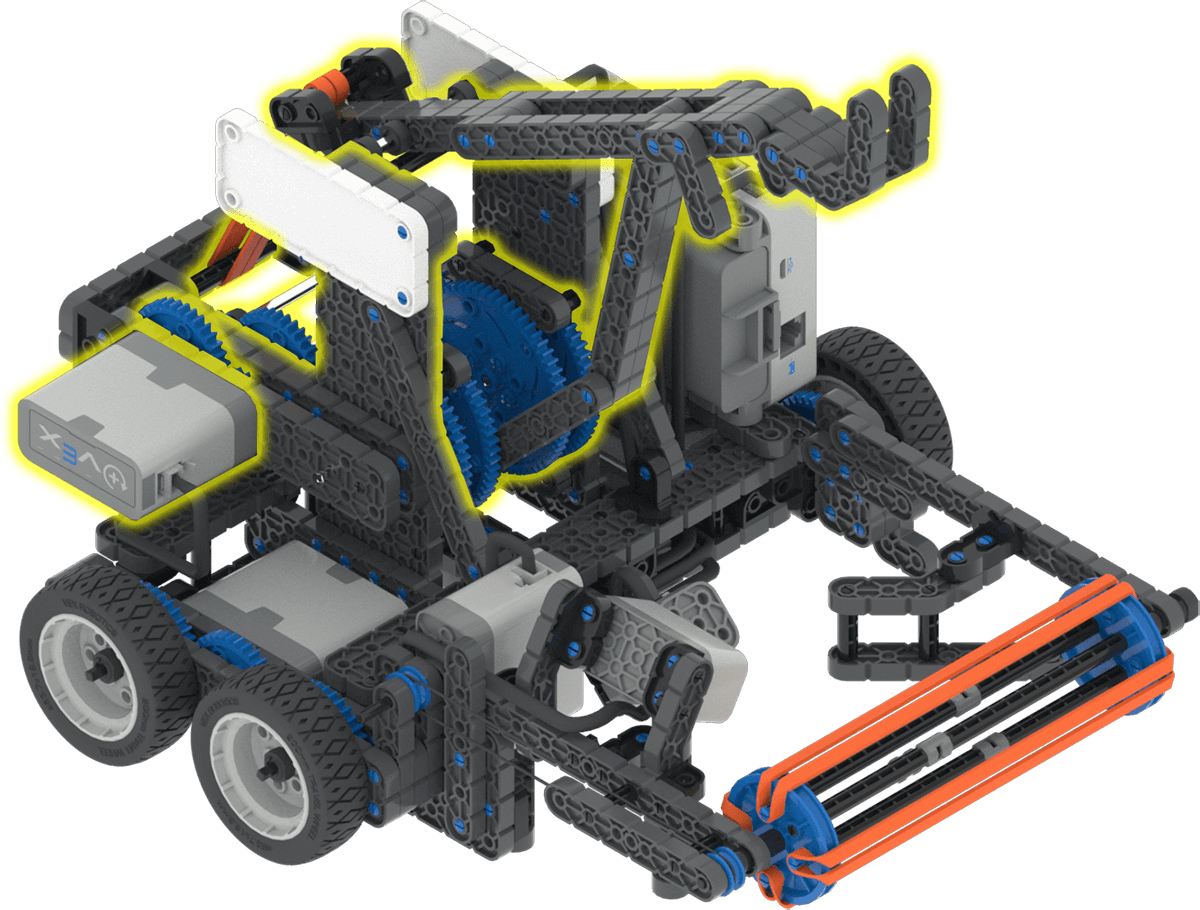
構成要素と機能#
コンポーネントまたは機能 |
使用 |
APIドキュメント |
|---|---|---|
パワートレイン |
ロボットを動かしたり、回転させたりする。 |
|
カタパルト吸気モーター |
ロボットが拾い上げたボールを発射する。 |
|
カタパルトモーター |
アームを上げ下げすることで、ロボットは一部のディスペンサーからボールを放出したり、試合終了時にバリアを越えて接触ゾーンに触れたりすることができる。 |
|
カタパルトアームテンションモーター |
ロボットがフィールド全体で様々な距離にボールを発射できるようにする。 |
|
バンパースイッチ |
ボールがインテークに装填されたことを検知します。 |
|
カラーセンサー |
ボールの色を検出します。 |
|
距離センサー |
ボールがロボットの前面からどれだけ離れているかを検出します。 |
|
ブレインタイマー |
プロジェクト開始からの経過時間を記録します。 |
遊び場#
遊び場 |
説明 |
|---|---|
IQ21-22バーチャルスキルフィールドでボールを集めて発射しよう。 |