
V5 ティッピング・ポイント(モービー)#
MobyはV5 21-22 Tipping Point Playgroundで使用されるVEX V5ヒーローボットです。
ロボットの概要#
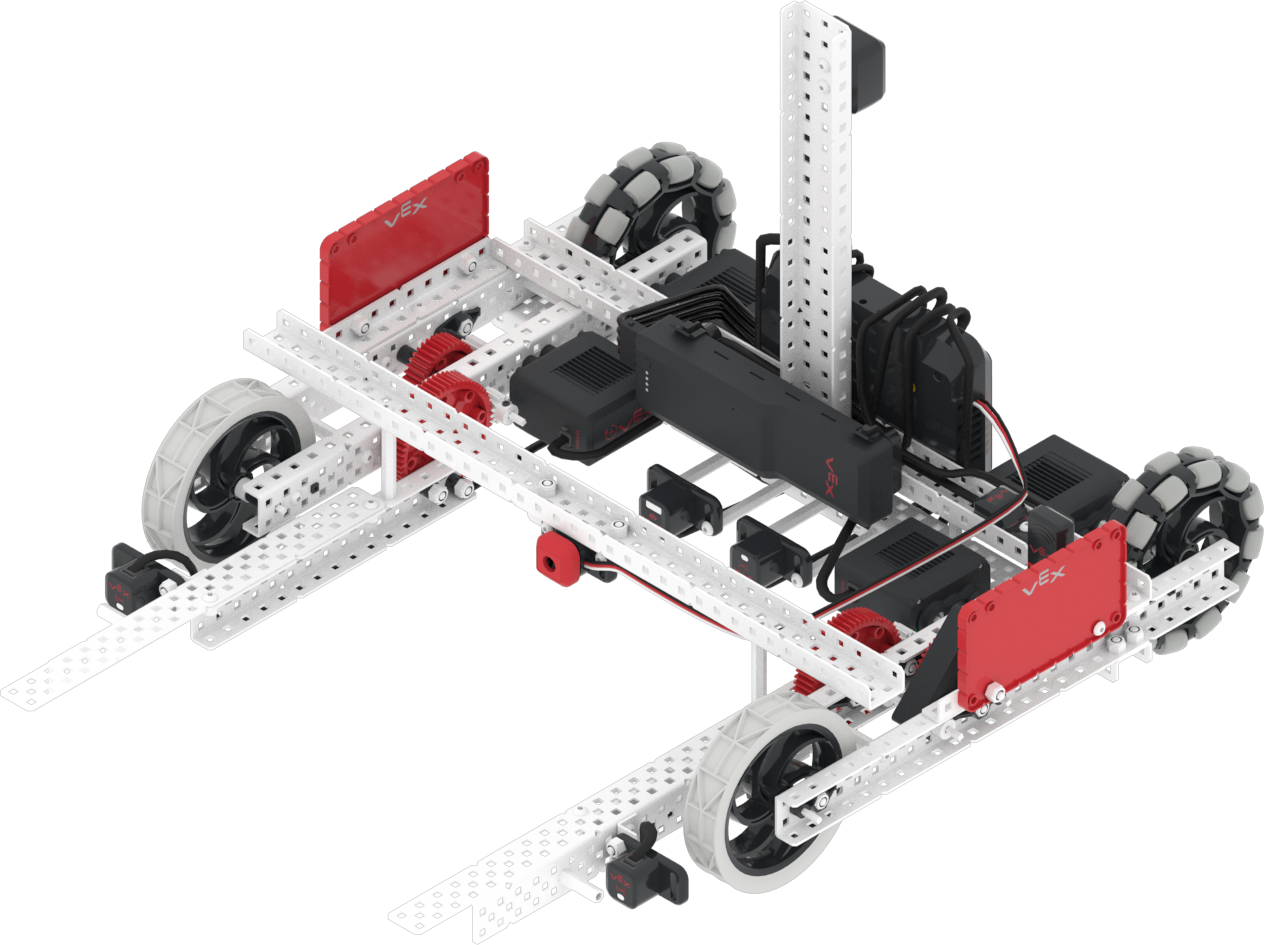
Mobyは、慣性センサーやブレインタイマーなどの標準的なVRコントロールとセンサーをサポートしており、Moby固有の追加機能についてはロボット固有のブロックおよびロボット固有のPythonで説明されています。
運動群#
設定 & |
説明 |
|---|---|
|
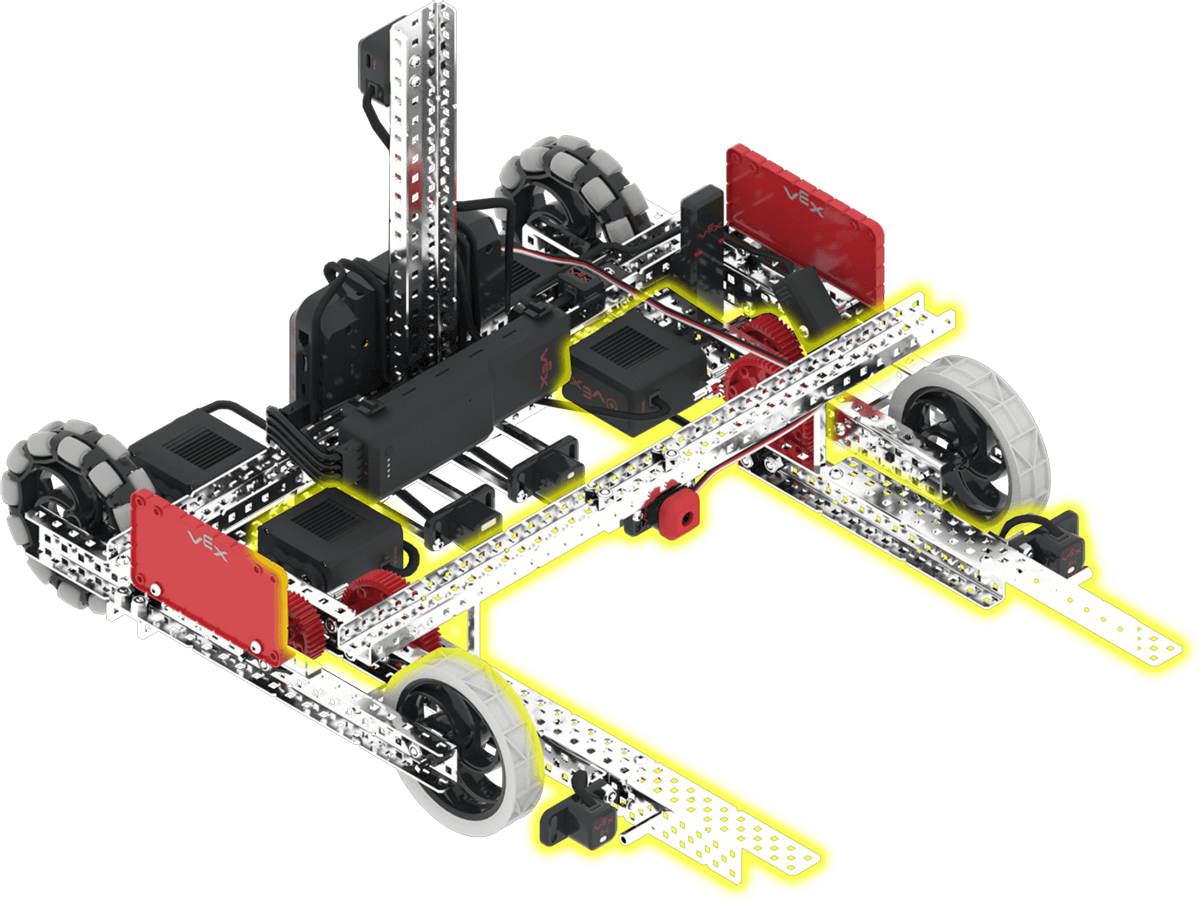
フォークは上下に動かすことができます。これにより、ロボットはリングやモバイルゴールを運搬し、得点することができます。フォークモーター群の初期位置は0度で、1700度で地面に向かって下がります。 |
構成要素と機能#
コンポーネントまたは機能 |
使用 |
APIドキュメント |
|---|---|---|
パワートレイン |
ロボットを動かしたり、回転させたりする。 |
|
フォークモーター |
フォークを上げ下げすることで、ロボットはリングやモバイルゴールを運搬・得点することができます。 |
|
バンパースイッチ |
フォークにリングが存在するかどうかを検出します。 |
|
光センサー |
ロボットのフォーク間のリングを検出します。 |
|
回転センサー |
フォークの角度を返します。 |
|
距離センサー |
物体がロボットの正面からどれだけ離れているかを返します。 |
|
GPSセンサー |
プレイグラウンド上でのロボットの現在位置と進行方向を返します。 |
|
ブレインタイマー |
プロジェクト開始からの経過時間を記録します。 |
遊び場#
遊び場 |
説明 |
|---|---|
V5 21-22 バーチャルスキル競技で、モバイルゴール、リング、プラットフォーム昇降のスコアを獲得しましょう。 |