
IQフルボリューム(バイト)#
ByteはIQ 23-24 Full Volume Playgroundで使用されるVEX IQヒーローボットです。
ロボットの概要#
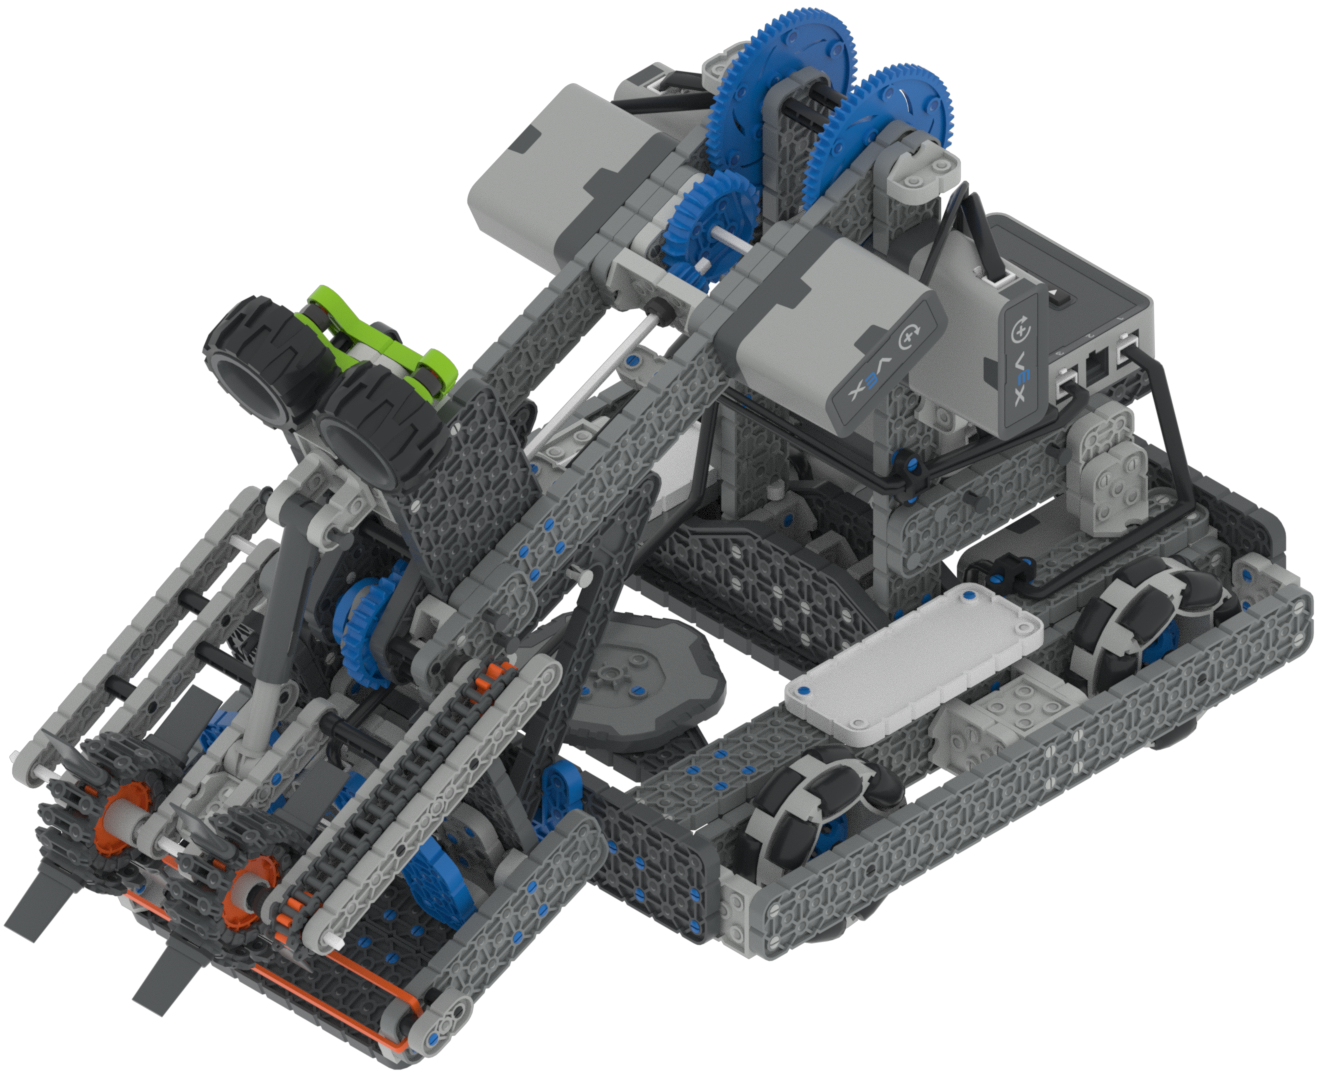
Byteは、Brain Timerなどの標準的なVRコントロールとセンサーをサポートしており、Byte固有の追加機能についてはロボット固有のブロックおよびロボット固有のPythonで説明されています。
運動群#
設定 & |
説明 |
|---|---|
|
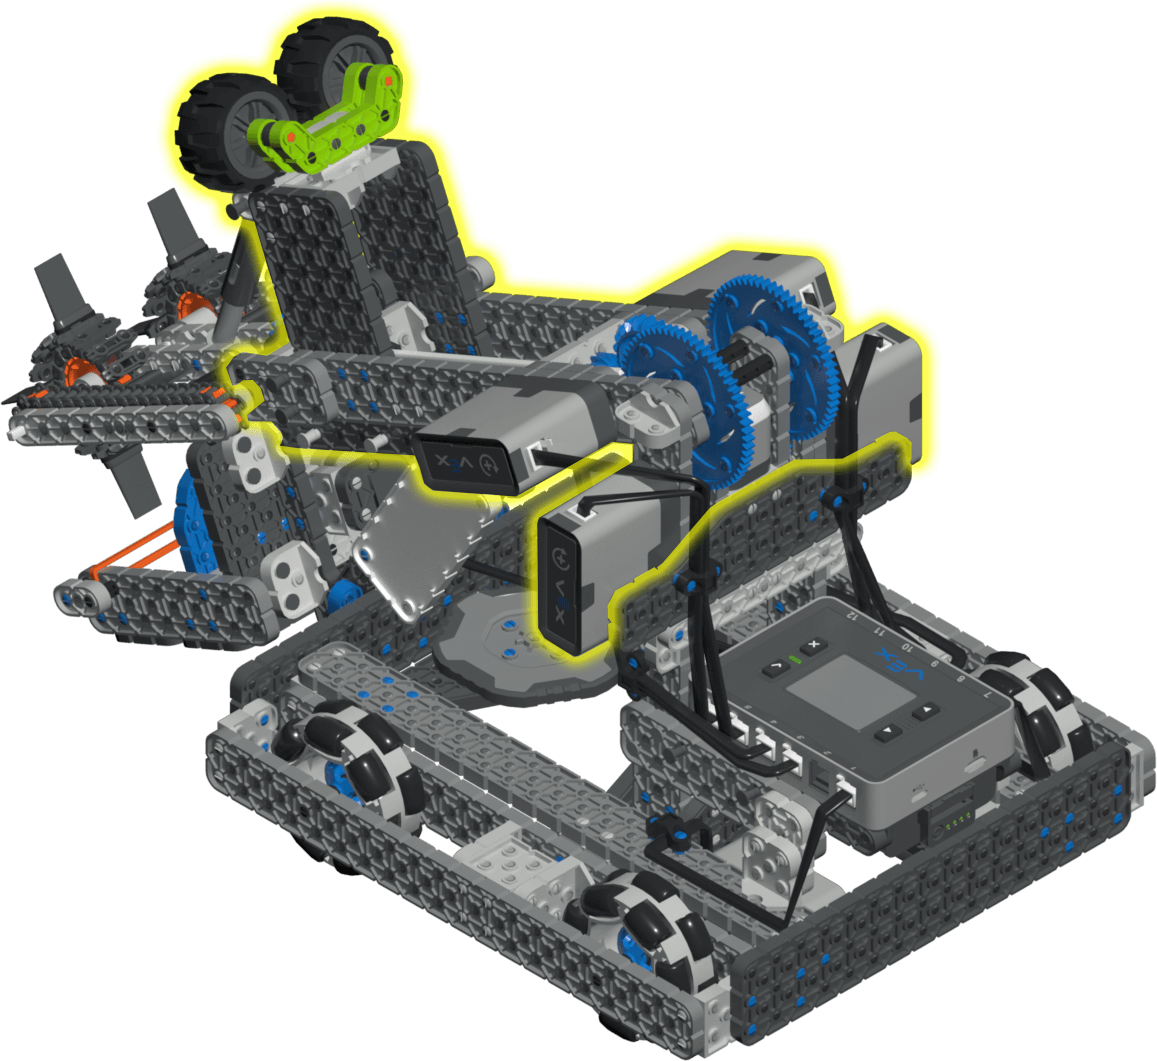
アームは上下に動かすことができます。これにより、ロボットはゲーム内のオブジェクトを運搬するなどの動作を行うことができます。アームのモーター群は0度の位置から始まり、前方に1300度回転させると完全に上昇します。 |
|
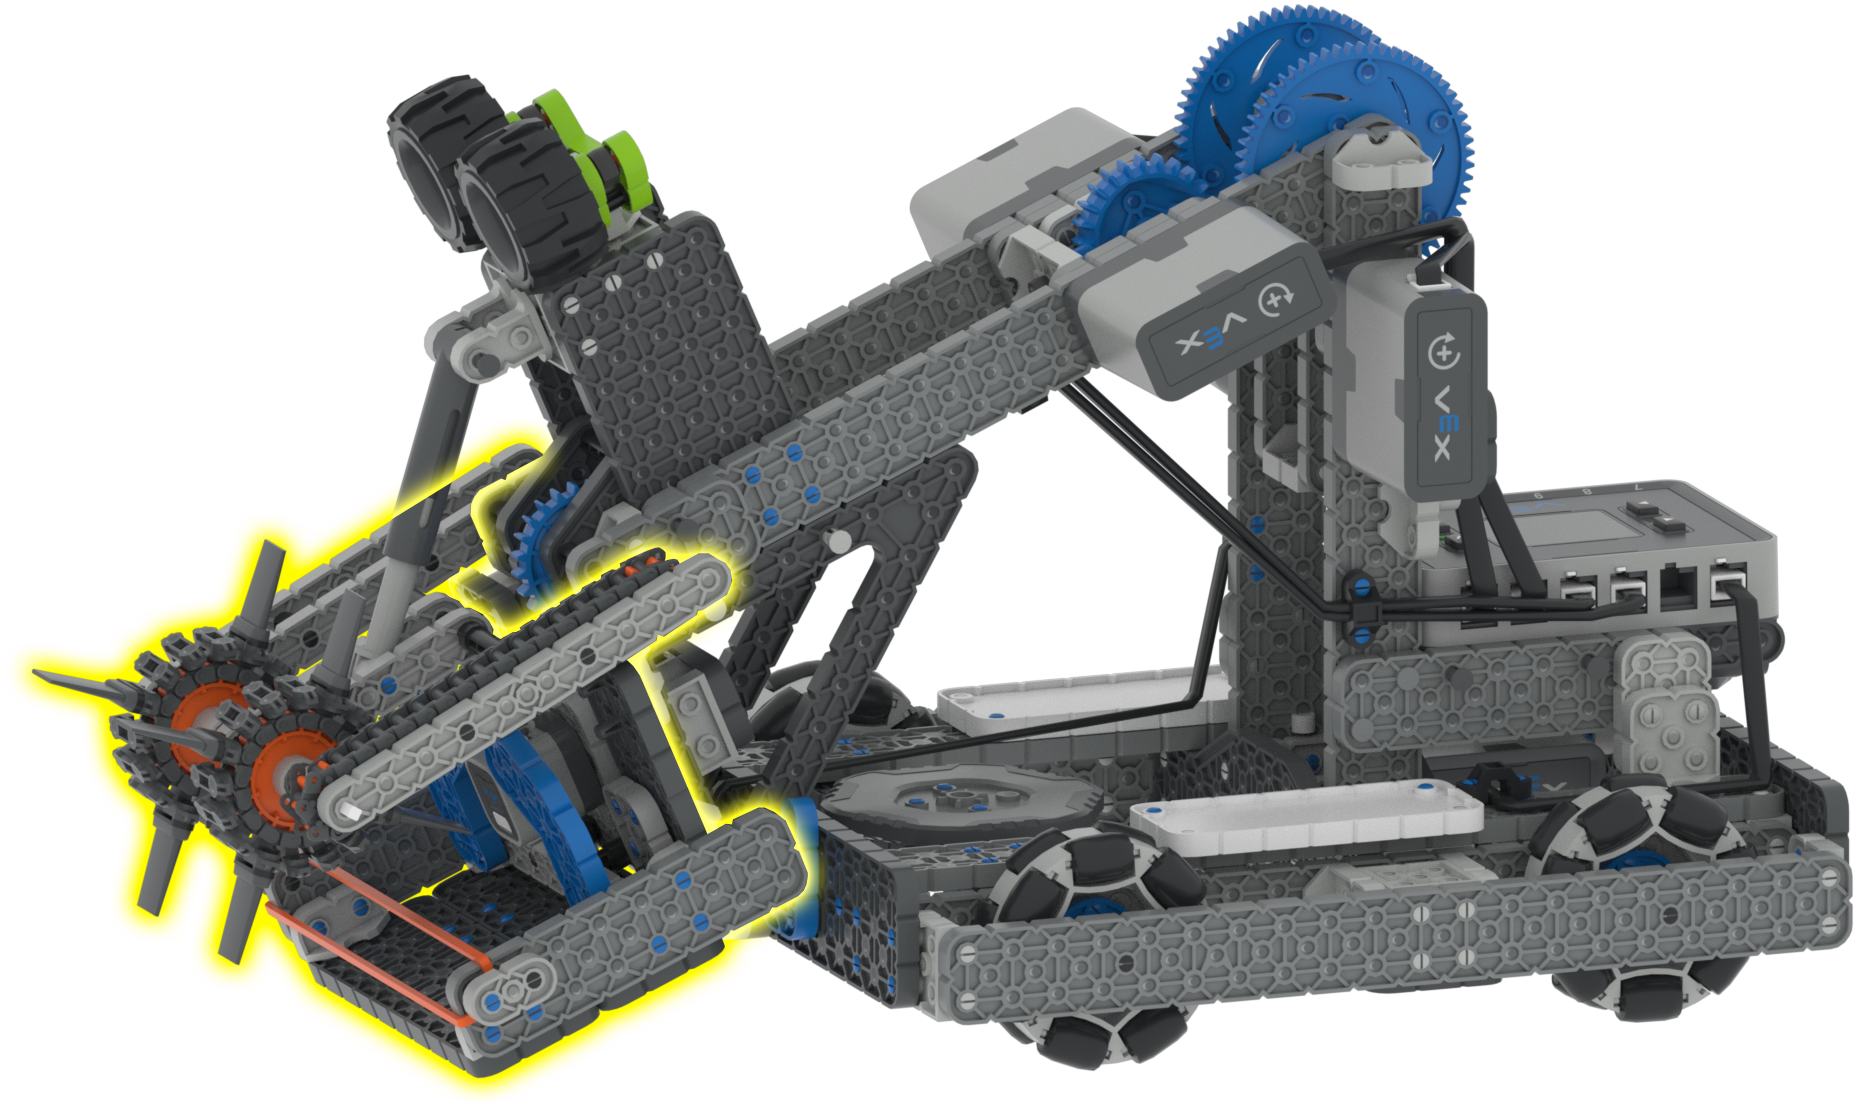
吸込口は正回転と逆回転が可能です。これにより、ロボットはゲーム内のオブジェクトを収集して得点することができます。吸込口モーター群は0度から始まり、90度正回転させるとブロックを収集し、90度逆回転させるとブロックを得点するか、またはブロックを落とします。 |
構成要素と機能#
コンポーネントまたは機能 |
使用 |
APIドキュメント |
|---|---|---|
パワートレイン |
ロボットを動かしたり、回転させたりする。 |
|
上肢運動群 |
アームを上げ下げします。これにより、ロボットはゲーム内のオブジェクトを運搬できます。 |
|
吸気モーターグループ |
ロボットの前部にある2つの車輪を回転させます。これにより、地面からブロックを拾い上げることができます。 |
|
バンパースイッチ |
オブジェクトがインテークにロードされたことを検出します。 |
|
フロント距離センサー |
ロボットの前方から物体までの距離を検出します。 |
|
フロント光学センサー |
物体がインテーク内にあるかどうかを検出します。 |
|
ブレインタイマー |
プロジェクト開始からの経過時間を記録します。 |
遊び場#
遊び場 |
説明 |
|---|---|
IQ23-24の仮想スキルフィールドで、ブロックを目標位置に移動させます。 |