
IQラピッドリレー(スウィッシュ)#
Swishは、IQ 24-25 ラピッドリレープレイグラウンドで使用されるVEX IQヒーローボットです。
ロボットの概要#
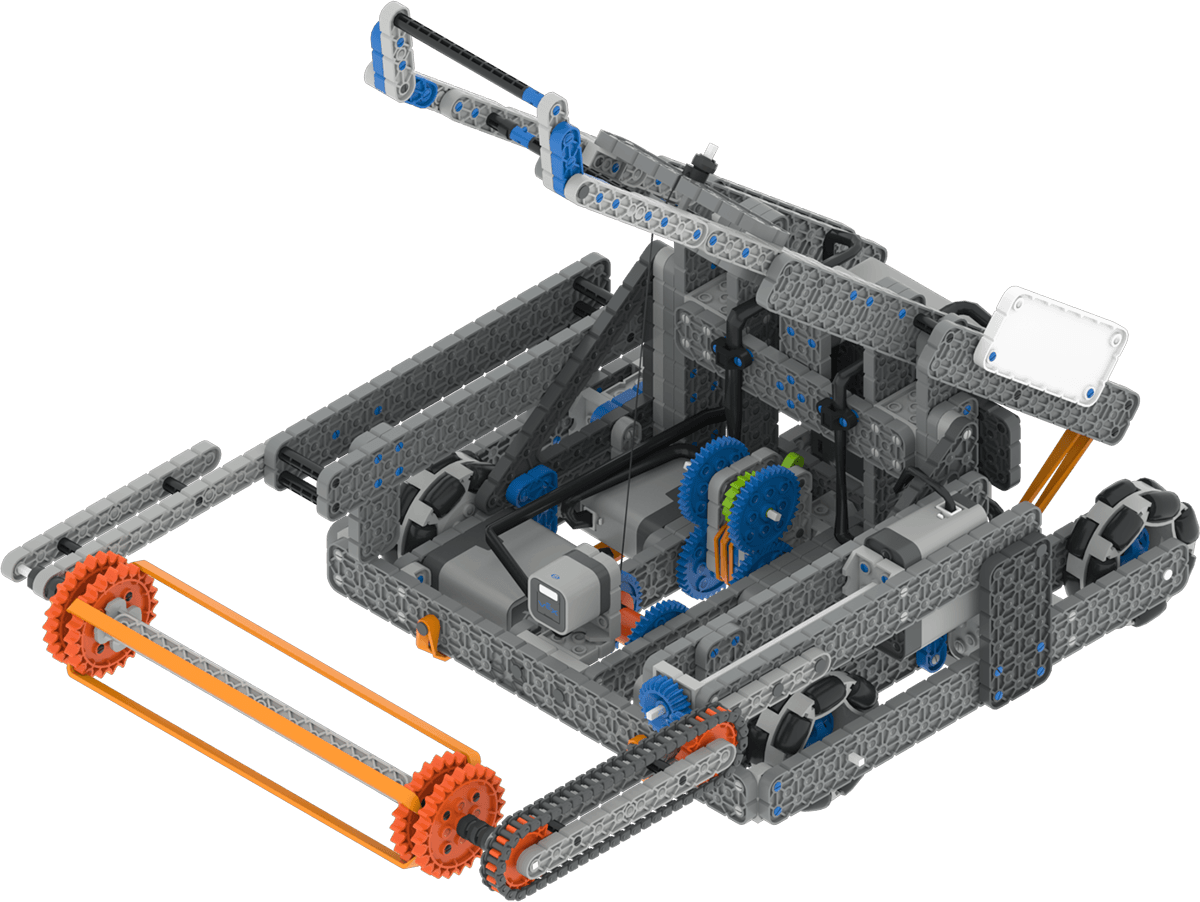
Swishは、慣性センサーやブレインタイマーなどの標準的なVRコントロールとセンサーをサポートしており、Swish固有の追加機能についてはロボット固有のブロックおよびロボット固有のPythonで説明しています。
運動群#
設定 & |
説明 |
|---|---|
|
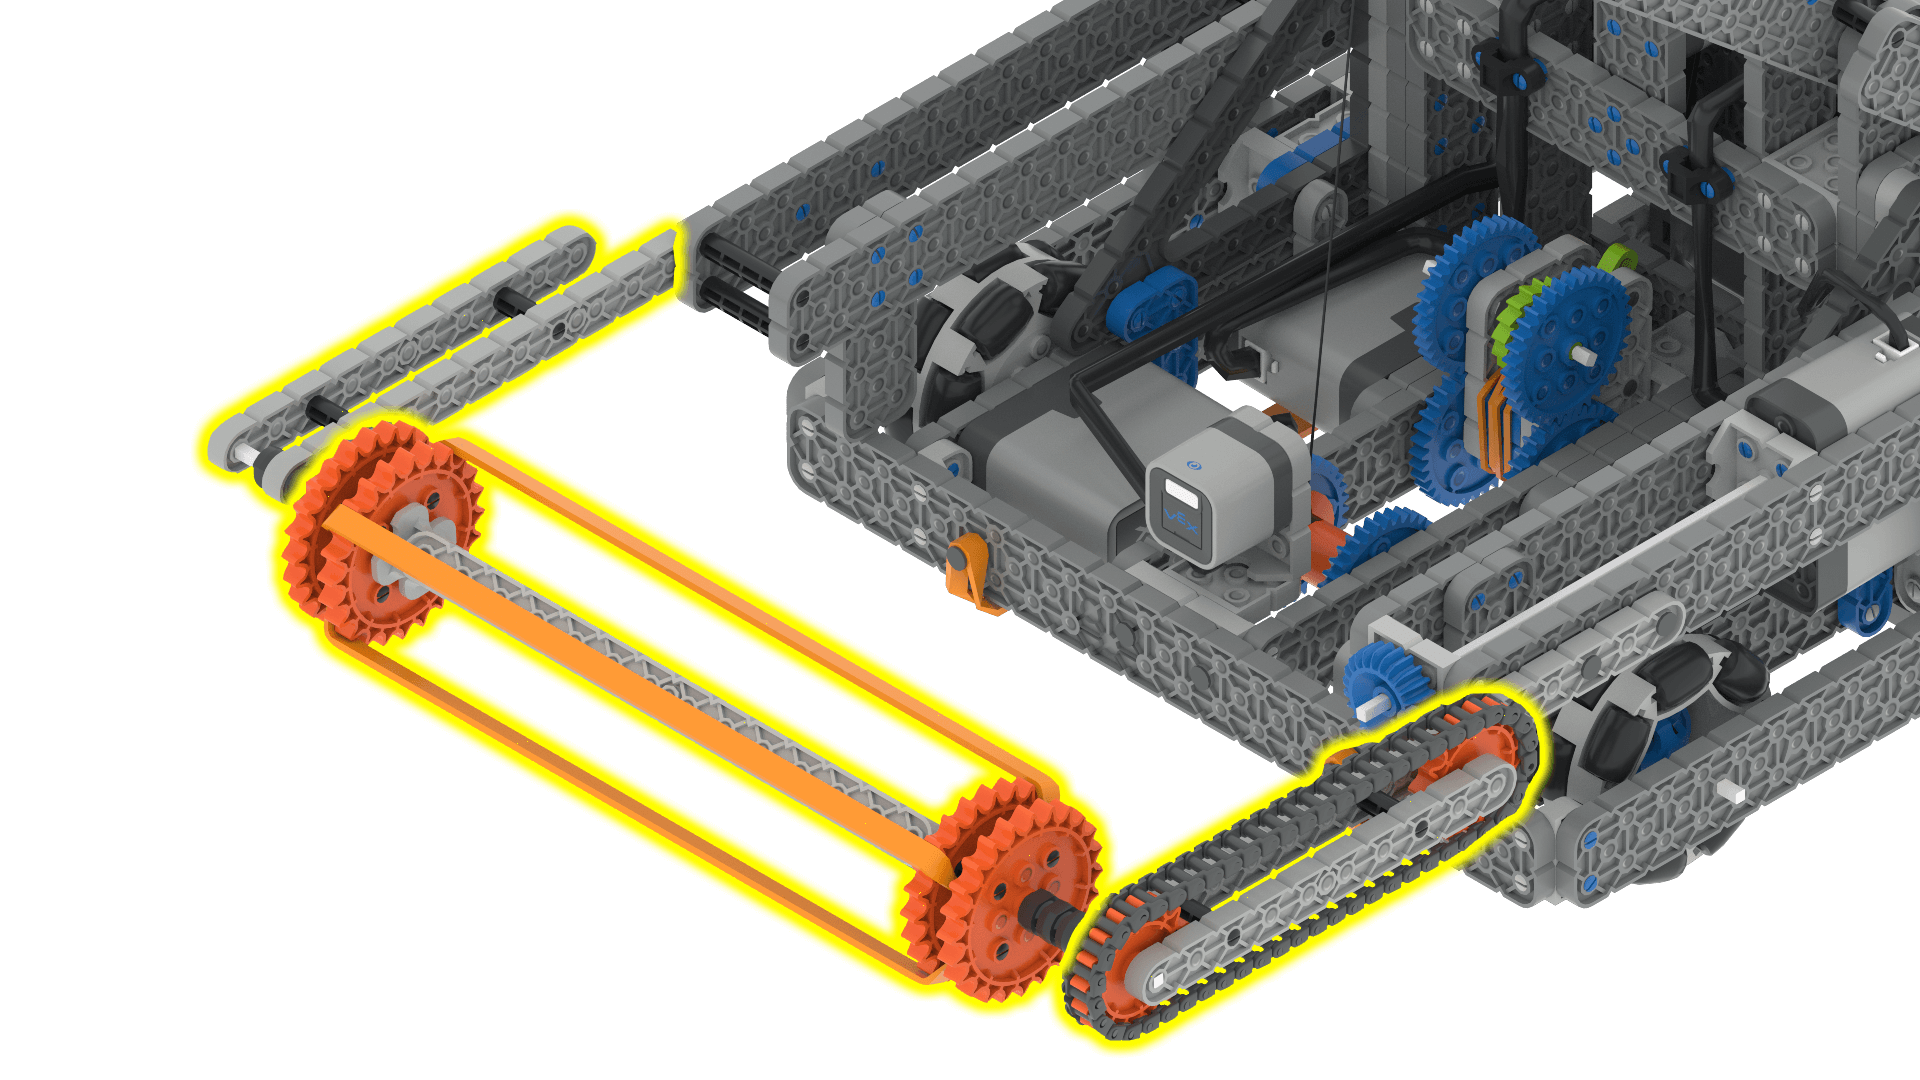
吸気モーターは正転・逆転が可能で、ボールを回収してカタパルトに載せることができます。ボールを拾い上げるには、吸気モーターがボールに接触する前に回転している必要があります。 |
|
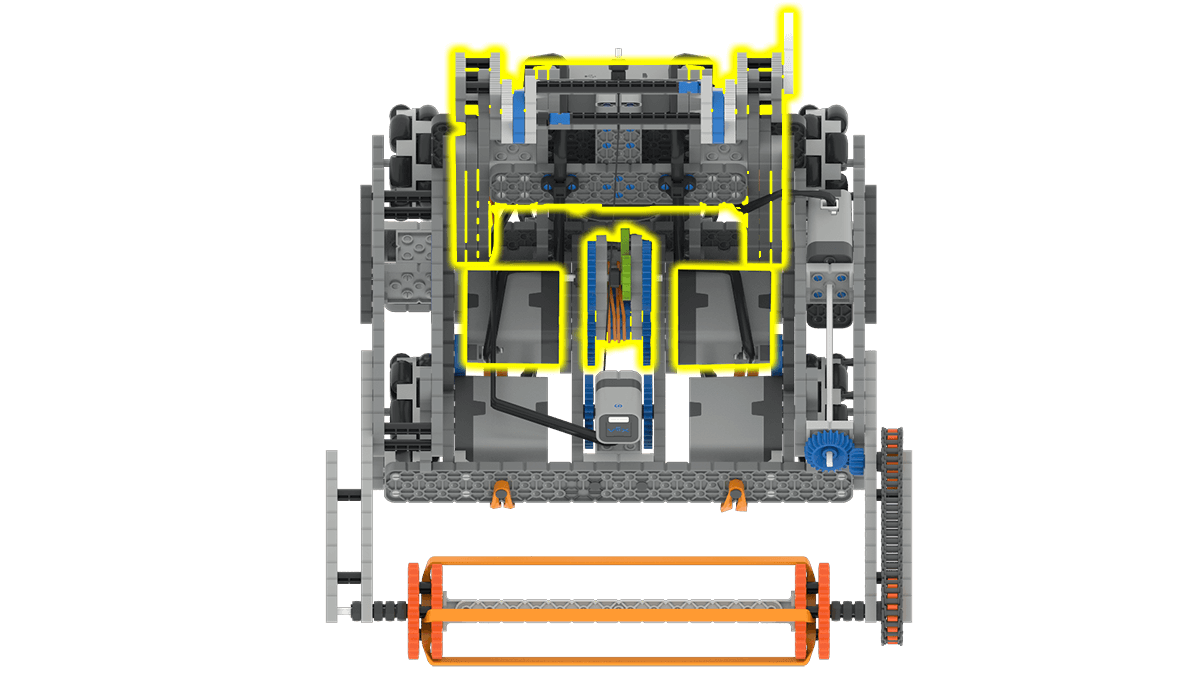
カタパルトアームのモーター群は、ロボットが拾い上げたボールを発射するために使用されます。ボールを拾い上げるには、カタパルトアームを少なくとも1350度下げる必要があります。カタパルトアームが上昇または解放されると、自動的に最大高さまで移動し、ボールを発射します。 |
構成要素と機能#
コンポーネントまたは機能 |
使用 |
APIドキュメント |
|---|---|---|
パワートレイン |
ロボットを動かしたり、回転させたりする。 |
|
吸気モーター |
ロボットの前部にある2つの車輪を回転させます。これにより、地面からボールを拾い上げることができます。 |
|
カタパルト・モーター・グループ |
ロボットが拾い上げたボールを発射する。 |
|
リアディスタンスセンサー |
ロボットの後部がゴールウォールからどれだけ離れているかを検出します。 |
|
吸気光学センサー |
吸気口にボールが入っているかどうかを検知します。 |
|
ブレインタイマー |
プロジェクト開始からの経過時間を記録します。 |
遊び場#
遊び場 |
説明 |
|---|---|
IQ24-25のバーチャルスキルフィールドでボールを集めて発射しよう。 |