
V5 ハイステークス(アクセル)#
AxelはV5 24-25 High Stakes Playgroundで使用されるVEX V5ヒーローボットです。
ロボットの概要#
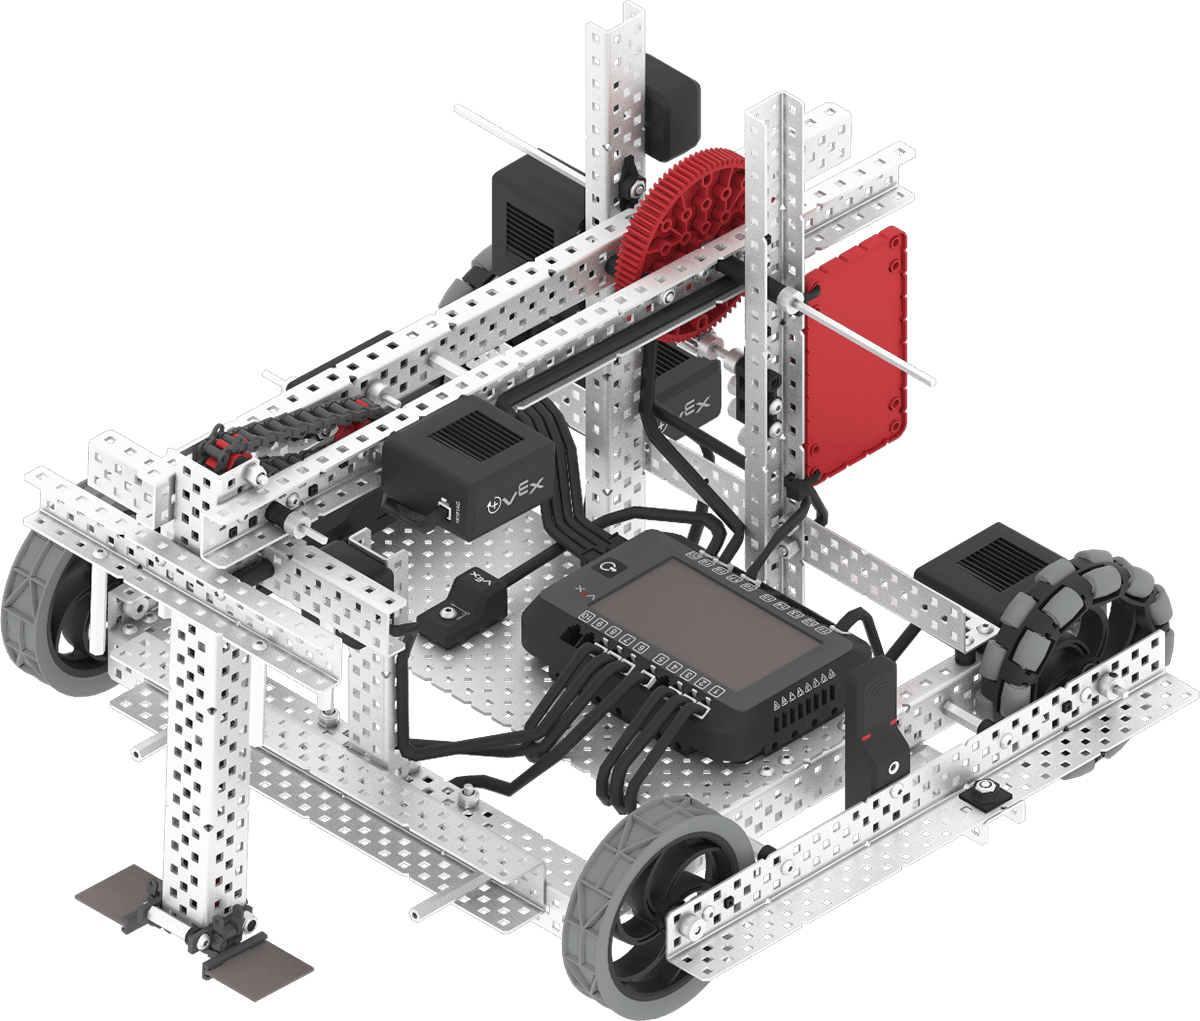
Axelは、慣性センサーやブレインタイマーなどの標準的なVRコントロールとセンサーをサポートしており、Axel固有の追加機能はロボット固有のブロックおよびロボット固有のPythonで説明されています。
モーター#
設定 & |
説明 |
|---|---|
|
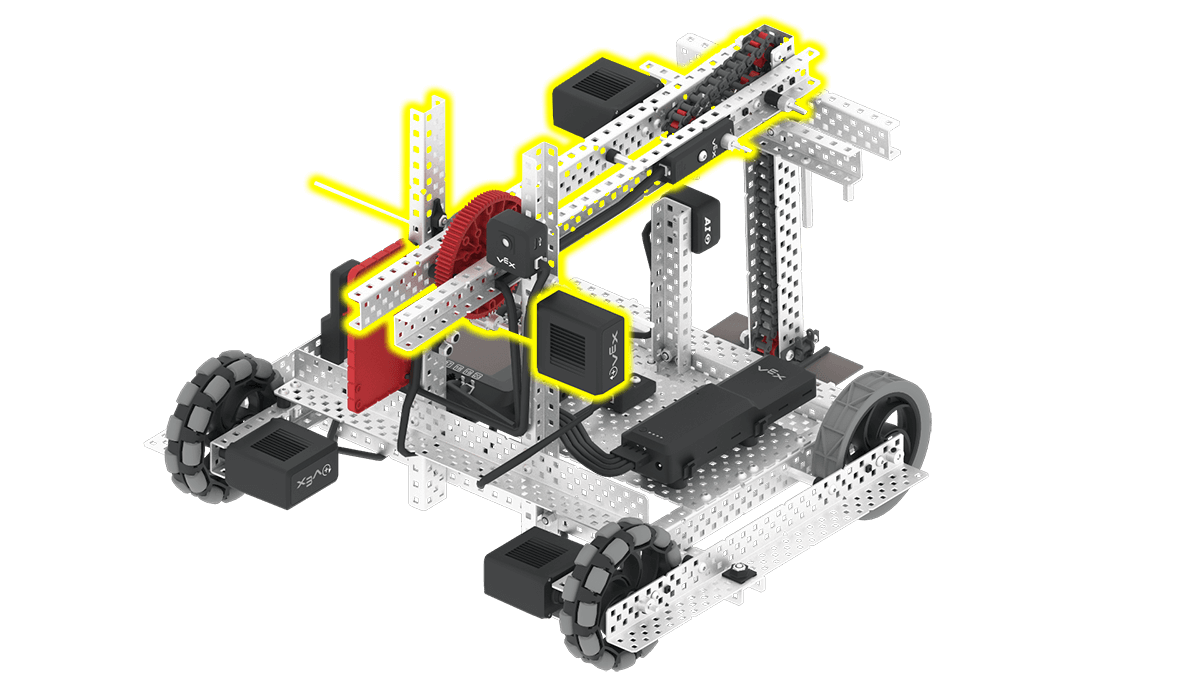
アームはアクセルの腕を上げ下げします。アームはAIビジョンセンサーを遮らないように、またリングを杭に押し込むために上げる必要があります。 |
|
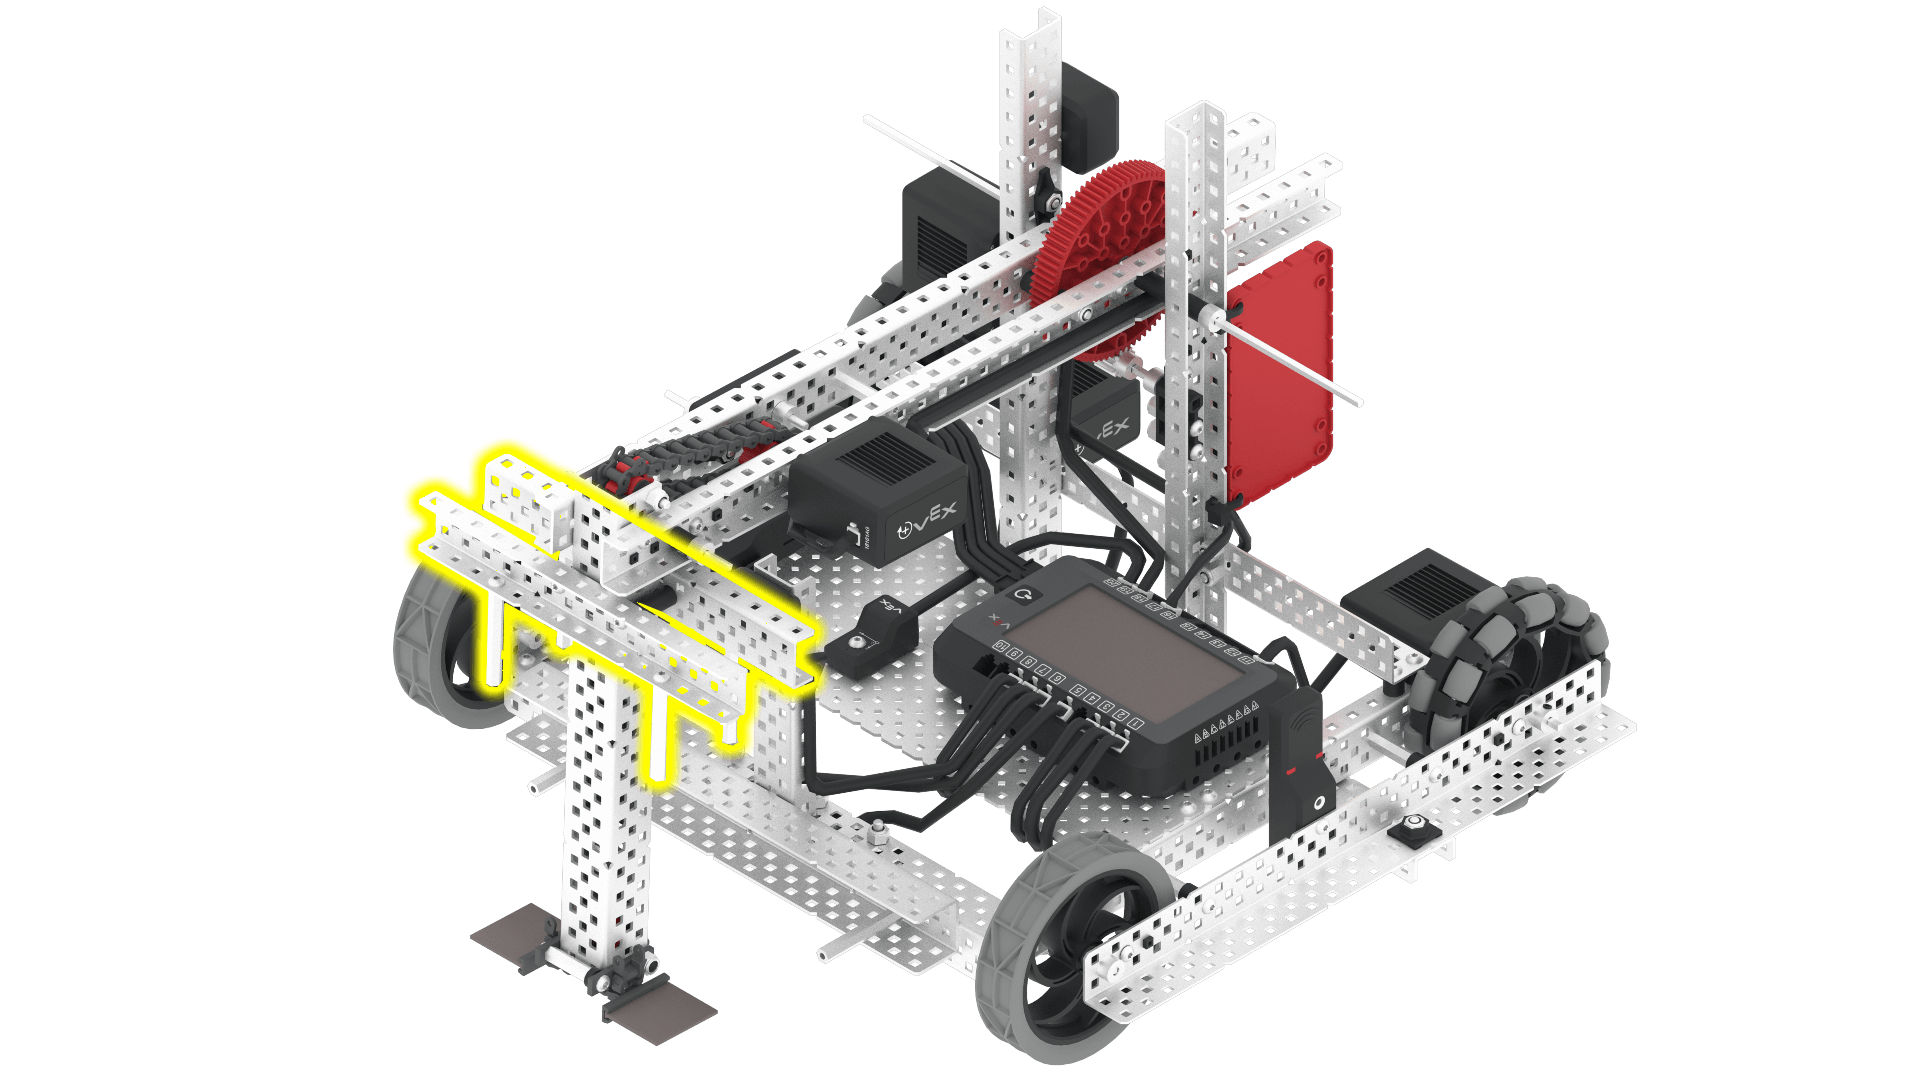
プッシャーモーターはプッシャーをアームに沿って下降させます。これにより、リングをアームから押し出して杭に載せることができます。アームの最上部でのプッシャーの位置は0度です。 |
構成要素と機能#
コンポーネントまたは機能 |
使用 |
APIドキュメント |
|---|---|---|
パワートレイン |
ロボットを動かしたり、回転させたりする。 |
|
腕のモーター |
アームを上げ下げしてゲーム内のオブジェクトを操作します。アームはAIビジョンセンサーを遮らないように、またリングを杭に押し込むために上げる必要があります。リングを杭に押し込むのに十分な高さまでアームを上げるには、少なくとも310度まで上げる必要があります。 |
|
プッシャーモーター |
プッシャーをアームに沿って下降させます。これにより、リングをアームから押し出して杭に載せることができます。アームの最上部でのプッシャーの位置は0度です。リングをアームから押し出すには、プッシャーモーターを780度下降させる必要があります。 |
|
AIビジョンセンサー |
ゲーム内のオブジェクトを検出することで、ロボットが自律的に方向を定めることができる。 |
|
距離センサー |
物体がロボットの正面からどれだけ離れているかを返します。 |
|
光センサー |
ロボットの前方にある物体を検出し、その色を判別する。 |
|
回転センサー |
プッシャーモーターの現在の回転角度と位置を返します。 |
|
GPSセンサー |
プレイグラウンド上でのロボットの現在位置と進行方向を返します。 |
|
ブレインタイマー |
プロジェクト開始からの経過時間を記録します。 |
遊び場#
遊び場 |
説明 |
|---|---|
V5 24-25 バーチャルスキルフィールドで、リングとモバイルゴールをスコアしましょう。 |