
標準VRロボット#
標準VRロボットは、すべてのフリープレイグラウンドと、アートキャンバス+やキャッスルクラッシャー+などの一部の拡張プレイグラウンドで使用されています。
ロボットの概要#
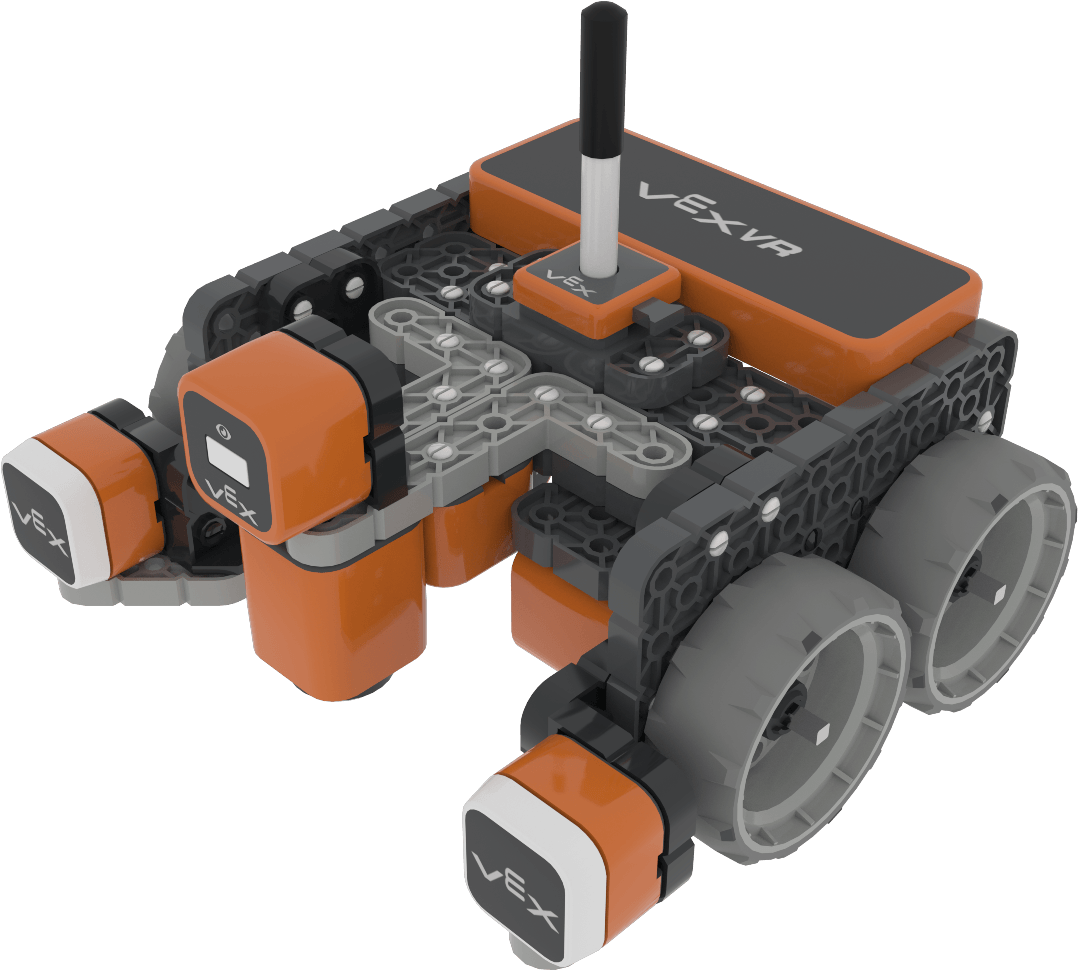
標準VRロボットは、駆動系による動作と、フリープレイグラウンドおよび一部の拡張プレイグラウンドで使用される一般的なVRセンサーおよびツールを組み合わせたものです。
構成要素と機能#
成分 |
使用 |
APIドキュメント |
|---|---|---|
パワートレイン |
ロボットを動かしたり、回転させたりする。 |
|
電磁石 |
ディスクを拾い上げて落とします。 |
|
VRペン |
遊び場に様々な色で絵を描く。 |
|
ブレインタイマー |
プロジェクト開始からの経過時間を記録します。 |
|
バンパーセンサー |
ロボットの前面が物体に接触したことを検知します。 |
|
距離センサー |
ロボットの前面が物体からどれだけ離れているかを検出します。 |
|
視線センサー |
ロボットの前方または下方にあるあらゆる色を検出します。 |
|
位置センサー |
プレイグラウンド上でのロボットの現在位置を返します。 |
遊び場#
下の表は、標準VRロボットを使用しているプレイグラウンドと、それぞれのプレイグラウンドの用途に関する簡単な説明を一覧にしたものです。
遊び場 |
説明 |
|---|---|
VRロボットのペンを使って地面に絵を描きましょう。 |
|
フィールド上の城の建造物をすべて破壊してください。 |
|
視線センサーを使って色分けされた迷路を進み、色付きの経路を感知して辿りましょう。 |
|
電磁石を使って、色付きのディスクをそれぞれの色のゾーンに分類しましょう。 |
|
城の中を探索し、電磁石を使ってディスクを集め、対応する色のゾーンに分類しましょう。 |
|
プロジェクトを実行するたびにレイアウトが変わるレイアウト上で、城内のすべてのオブジェクトを撤去する。 |
|
プロジェクト実行時に毎回ランダムに生成される迷路を進んでください。 |
|
視線センサーとリストを使用して、バイナリASCII文字をデコードし、隠されたメッセージを読み出します。 |
|
グリッド状のプレイグラウンドで、VRロボットを操作して移動する練習をしましょう。 |
|
アイセンサーと2Dリストを使用して、隠されたアートワークをピクセル単位で表示します。 |
|
遊び場全体に広がる、異なる色の線を検出して識別する。 |
|
1から100までの番号が振られたマス目を数えたり、マス目間を移動したりする練習をしましょう。 |
|
VRペンを使って、地面にあらかじめ描かれた図形をなぞります。 |
|
迷路を通り抜けて出口にたどり着け。 |
|
画像アップロード機能、キャンバスダウンロード機能、そしてより高度な描画プロジェクトのためのクリアツールを追加しました。 |
|
Castle Crasherに新たなチャレンジレベルとクリア証明書を追加し、ゲーム体験を拡張します。 |