
IQスラップショット(スナップショット)#
Snapshotは、IQ 22-23 Slapshot Playgroundで使用されるVEX IQヒーローボットです。
ロボットの概要#
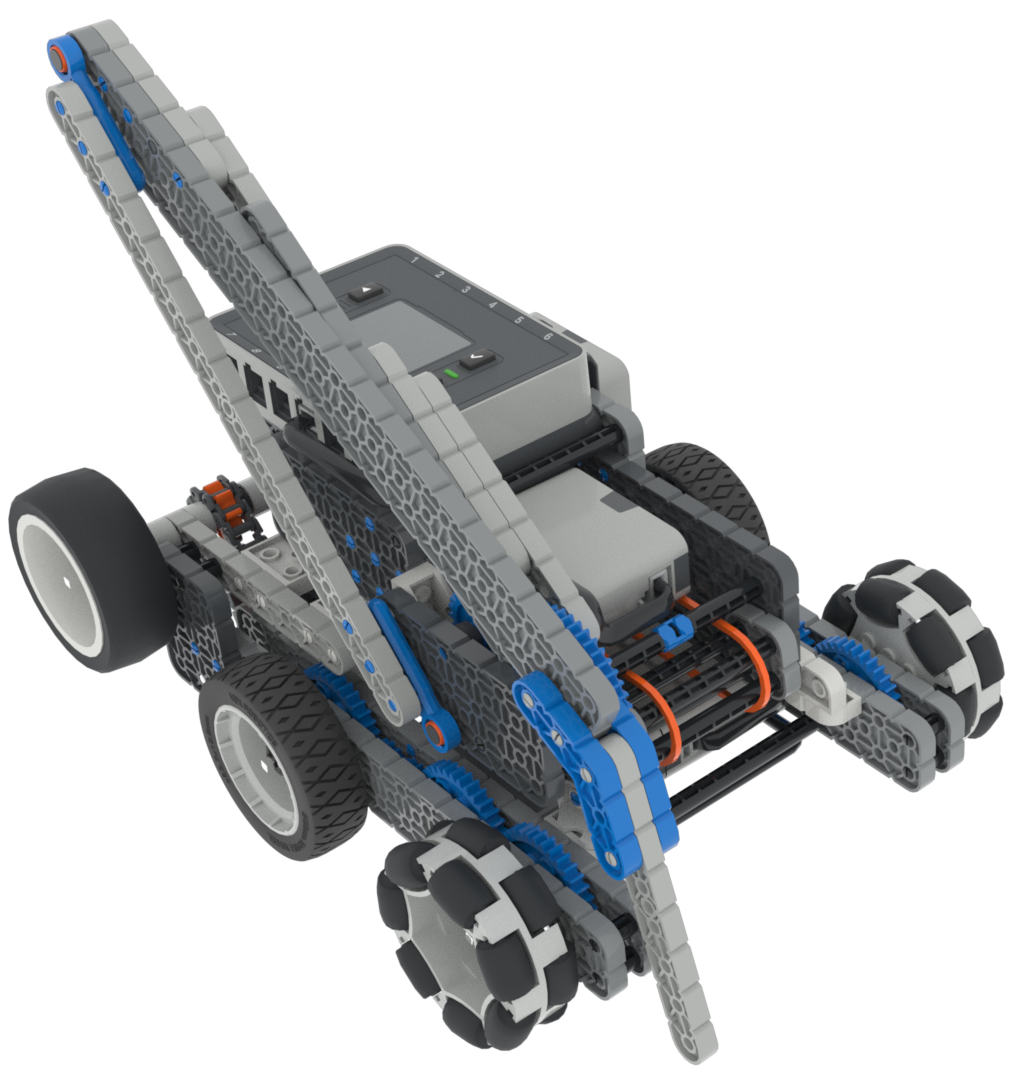
Snapshotは、Brain Timerなどの標準的なVRコントロールとセンサーをサポートしており、Snapshot固有の追加機能はロボット固有のブロックおよびロボット固有のPythonで説明されています。
モーター#
設定 & |
説明 |
|---|---|
|
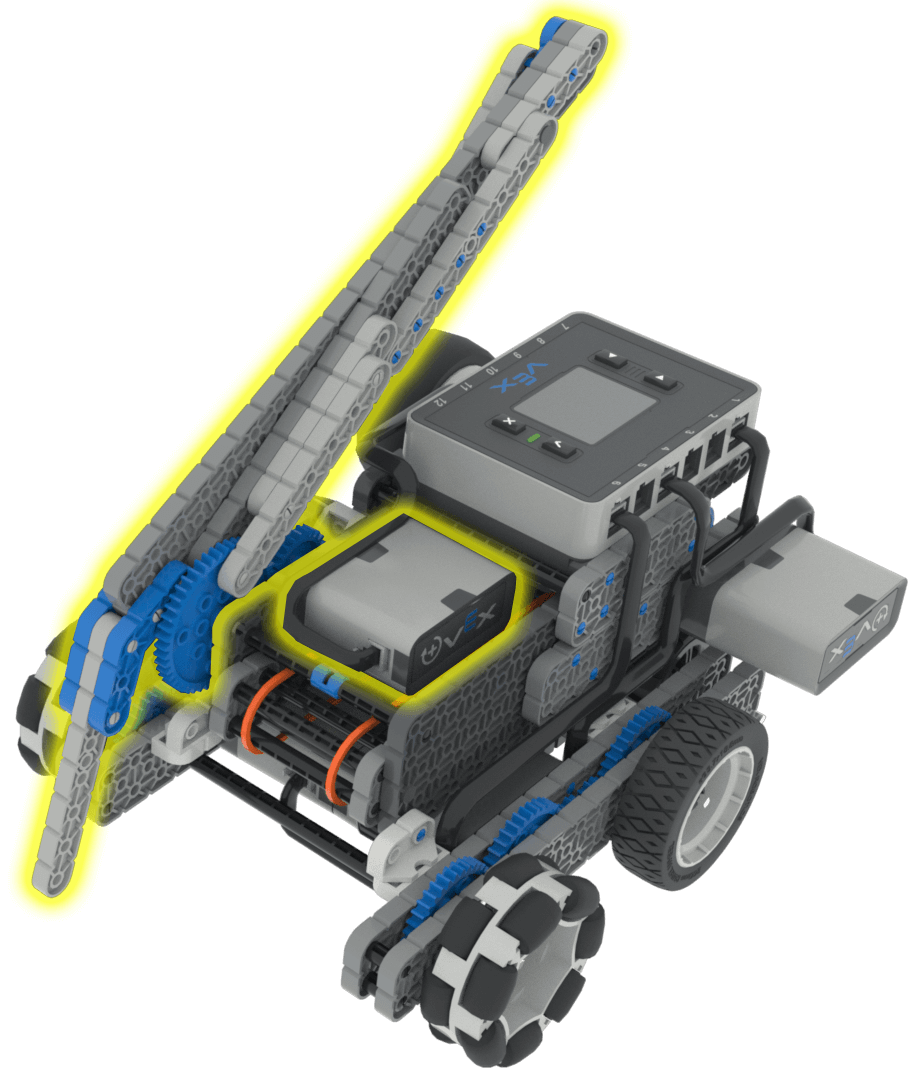
このアームにより、ロボットは一部のディスペンサーからディスクを放出したり、試合終了時にバリアを越えて接触ゾーンに触れたりすることができる。 |
|
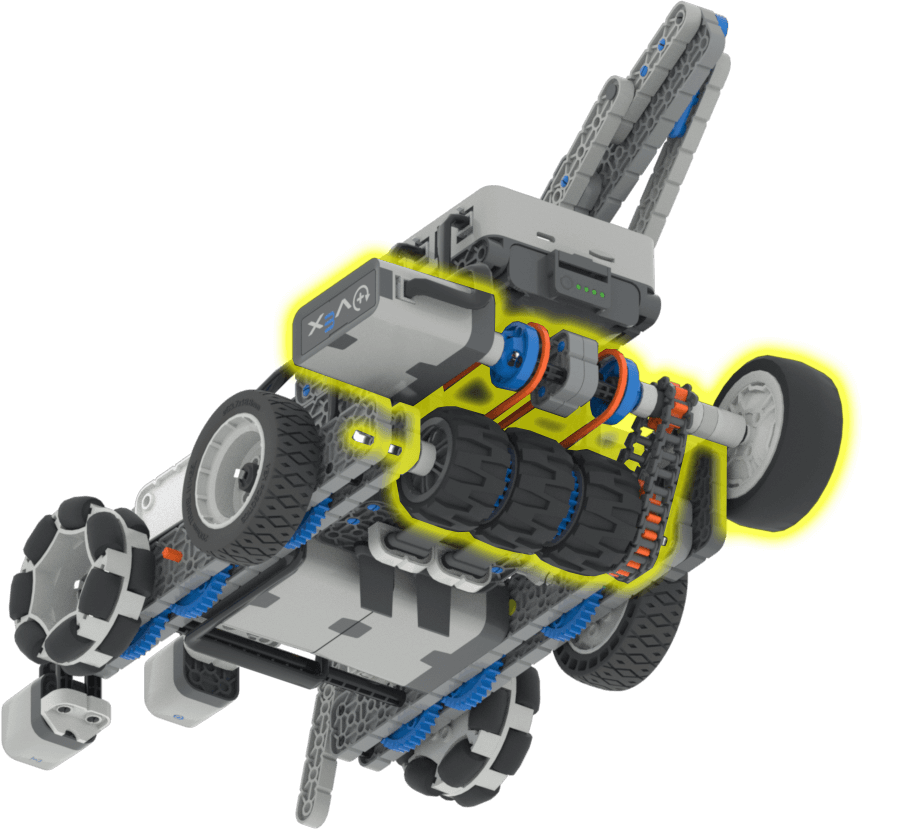
吸込口は、ロボットがディスクを取り込むことを可能にするだけでなく、吸込口を反転させてディスクを吸込口から外し、得点を与えることもできます。吸込モーターは0度から始まり、180度正方向に回転させるとディスクを回収し、180度逆方向に回転させるとディスクに得点を与えるか、ディスクを落とします。 |
構成要素と機能#
コンポーネントまたは機能 |
使用 |
APIドキュメント |
|---|---|---|
パワートレイン |
ロボットを動かしたり、回転させたりする。 |
|
腕のモーター |
アームを上げ下げします。これにより、ロボットは一部のディスペンサーからディスクを放出したり、試合終了時にバリアを越えて接触ゾーンに触れたりすることができます。 |
|
吸気モーター |
ロボットの前部にある2つの車輪を回転させます。これにより、地面からディスクを拾い上げることができます。 |
|
吸気バンパースイッチ |
ディスクがインテークにロードされたことを検知します。 |
|
フロント距離センサー |
ディスクがロボットの前面からどれだけ離れているかを検出します。 |
|
フロント光学センサー |
ディスクが吸気口に入っているかどうかを検出します。 |
|
ブレインタイマー |
プロジェクト開始からの経過時間を記録します。 |
遊び場#
遊び場 |
説明 |
|---|---|
IQ22~23のバーチャルスキル分野でディスクを集めてスコアを獲得しましょう。 |