
V5 オーバーライド (Flex)#
Flexは、V5 26-27 Override Playgroundで使用されるVEX V5ヒーローボットです。
ロボットの概要#
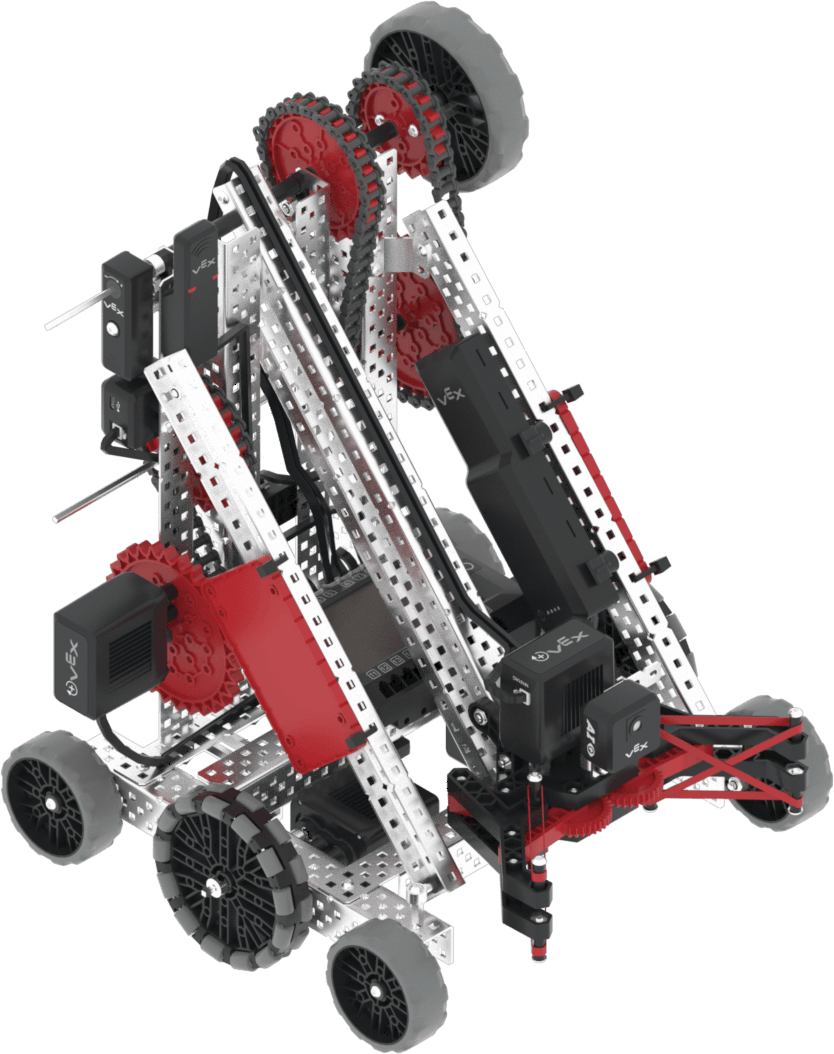
Flexは、慣性センサーやブレインタイマーなどの標準的なVRコントロールとセンサーをサポートしており、Flex固有の追加機能はロボット固有のブロックおよびロボット固有のPythonで説明されています。
モーター#
設定 & |
説明 |
|---|---|
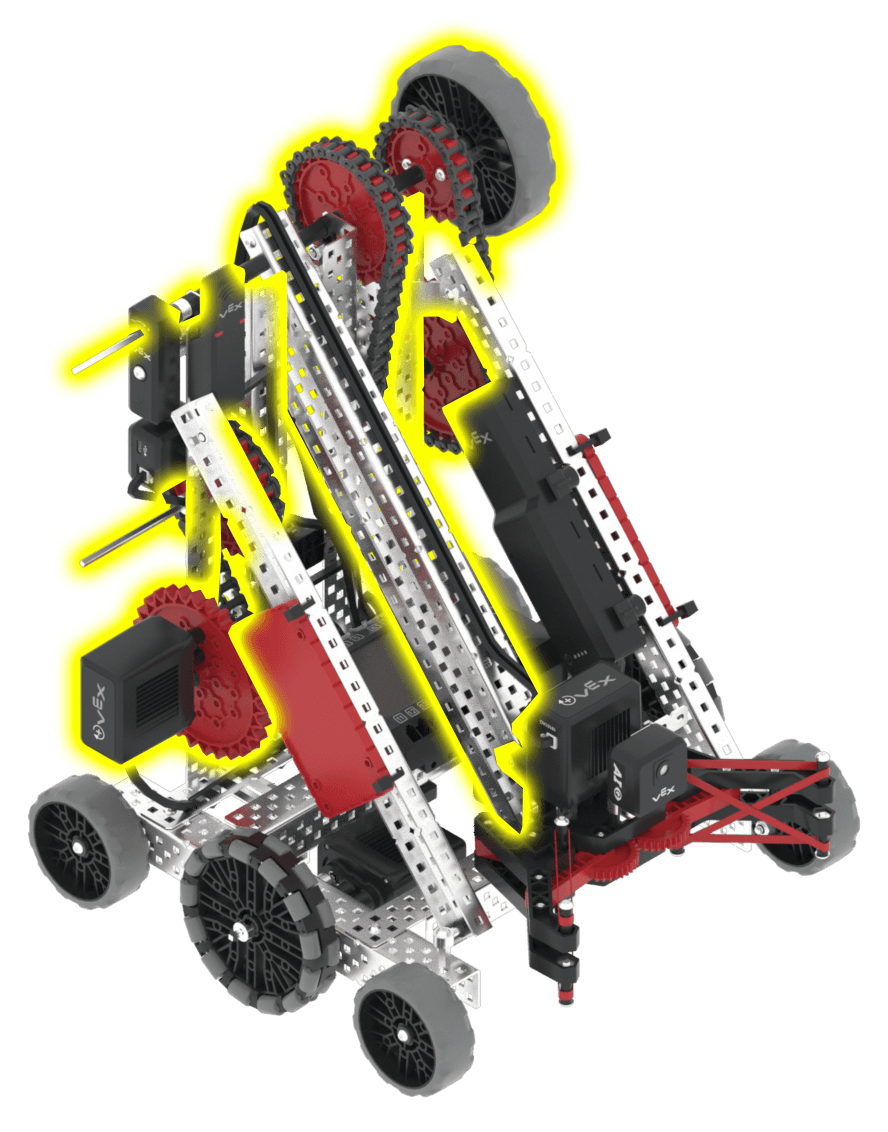
|
アームを上げ下げします。アームは完全に上げた状態で2000度です。開始位置は0度です。 |
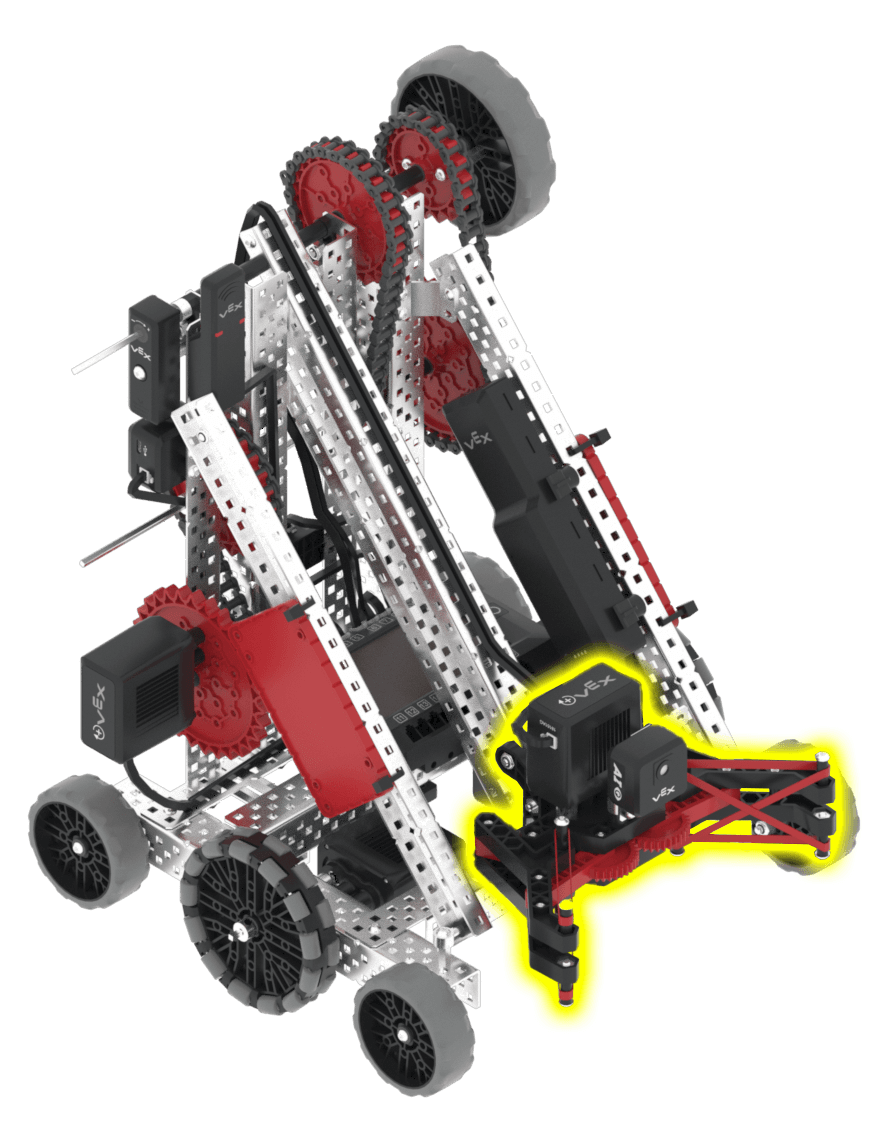
|
爪を開閉します。開始位置は467度(完全に閉じた状態)で、0度で爪が完全に開きます。 |
構成要素と機能#
コンポーネントまたは機能 |
使用 |
APIドキュメント |
|---|---|---|
パワートレイン |
ロボットを動かしたり、回転させたりする。 |
|
アームモーター |
腕を上げ下げしてゲーム要素とインタラクトする。 |
|
クローモーター |
クレーンを開閉してゲーム要素をつかんだり放したりする。 |
|
AIビジョンセンサー |
クローに取り付けられ、前方を向いています。クローの前方にあるゲームオブジェクトを検出し、ロボットが自律的に方向を定めることができるようにします。クローがピンやカップを保持しているときは動作が停止するため、クローが空のときのみ機能します。 |
|
距離センサー |
ロボットの前面に取り付けられ、前方を向いています。ロボットの前面から物体までの距離を検出します。 |
|
GPSセンサー |
プレイグラウンド上でのロボットの現在位置と進行方向を返します。 |
|
ブレインタイマー |
プロジェクト開始からの経過時間を記録します。 |
遊び場#
遊び場 |
説明 |
|---|---|
V5 26-27 オーバーライド自律コーディングスキルチャレンジに挑戦してください。 |