
IQミックス&マッチ(ヒューイ)#
Hueyは、IQ 25-26 Mix & Match Playgroundで使用されるVEX IQヒーローボットです。
ロボットの概要#
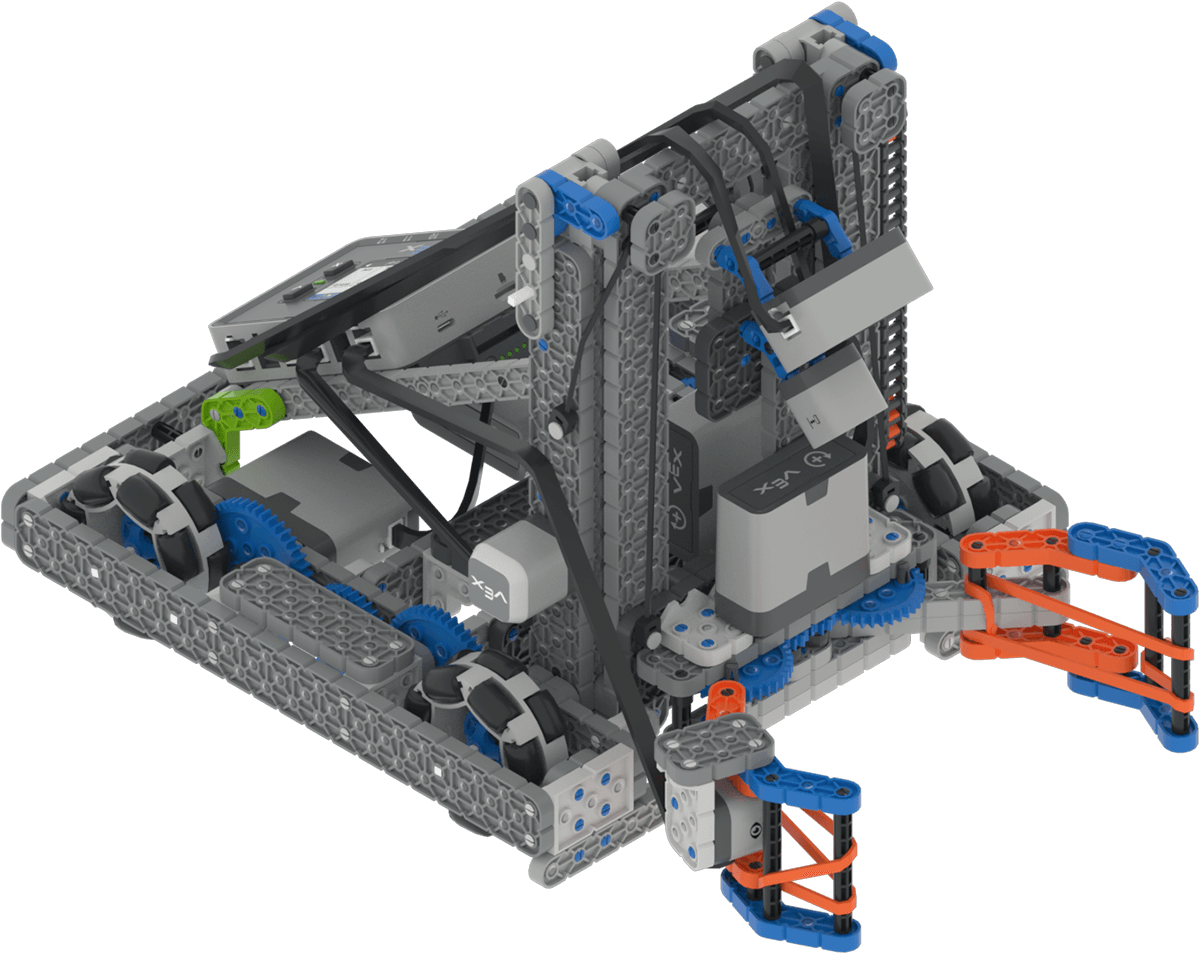
Hueyは、慣性センサーやブレインタイマーなどの標準的なVRコントロールとセンサーをサポートしており、Huey固有の追加機能についてはロボット固有のブロックおよびロボット固有のPythonで説明されています。
モーター#
設定 & |
説明 |
|---|---|
|
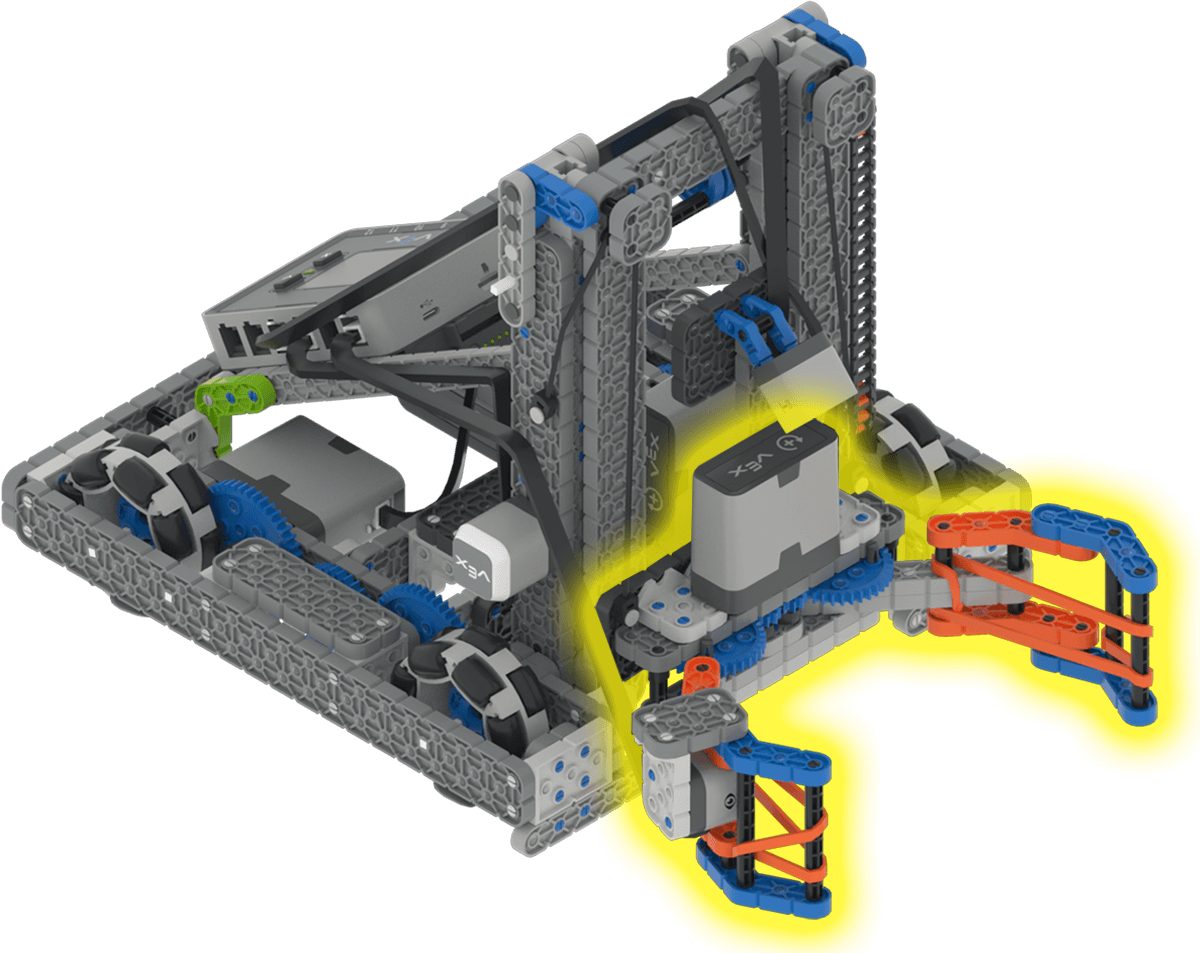
爪は開閉することで、ピンやビームを拾い上げたり落としたりできます。爪のモーターは0度から回転を開始し、70度以上回転させると完全に開きます。 |
|
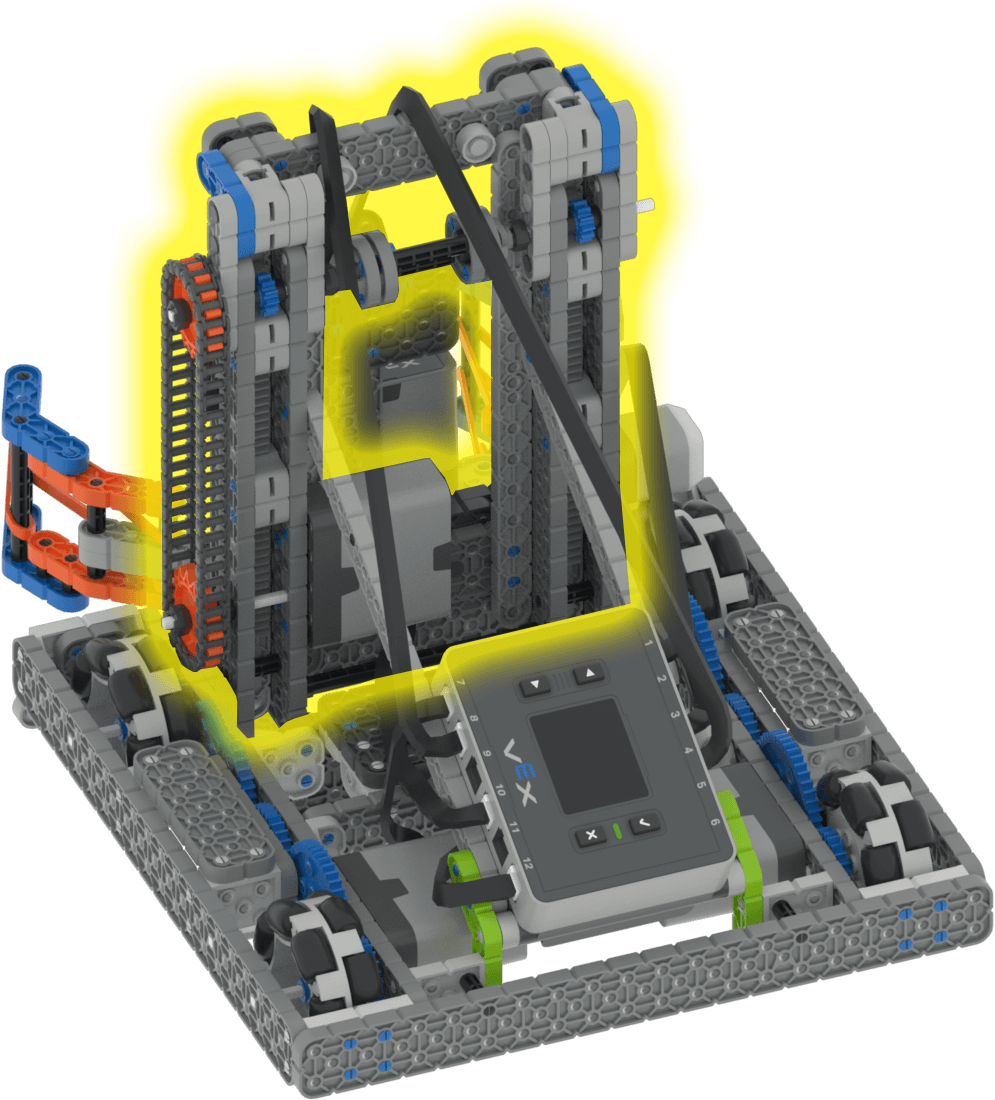
リフトは上下に動かすことができ、ピンやビームを上下させて互いに接続することができます。リフトモーターは0度から始動し、1450度回転すると完全に上昇します。 |
構成要素と機能#
コンポーネントまたは機能 |
使用 |
APIドキュメント |
|---|---|---|
パワートレイン |
ロボットを動かしたり、回転させたりする。 |
|
クローモーター |
クローを開閉します。これにより、ロボットはピンやビームを拾い上げたり落としたりすることができます。 |
|
リフトモーター |
リフトを昇降させます。これにより、ロボットはピンやビームを昇降させて互いに接続することができます。 |
|
AIビジョンセンサー |
ゲーム内のオブジェクトを検出することで、ロボットが自律的に方向を定めることができる。 |
|
距離センサー |
物体がセンサーからどれだけ近いかを返します。 |
|
光センサー |
物体が爪の中にあるかどうかを検知し、その色を識別することができる。 |
|
タッチLED |
色を変えるようにプログラムできます。 |
|
ブレインタイマー |
プロジェクト開始からの経過時間を記録します。 |
遊び場#
遊び場 |
説明 |
|---|---|
IQ25-26の仮想スキル分野で、ピンとビームを操作する。 |