
VR 미로봇#
VR MazeBot은 Wall Maze+ Enhanced Playground에서 사용됩니다.
로봇 개요#
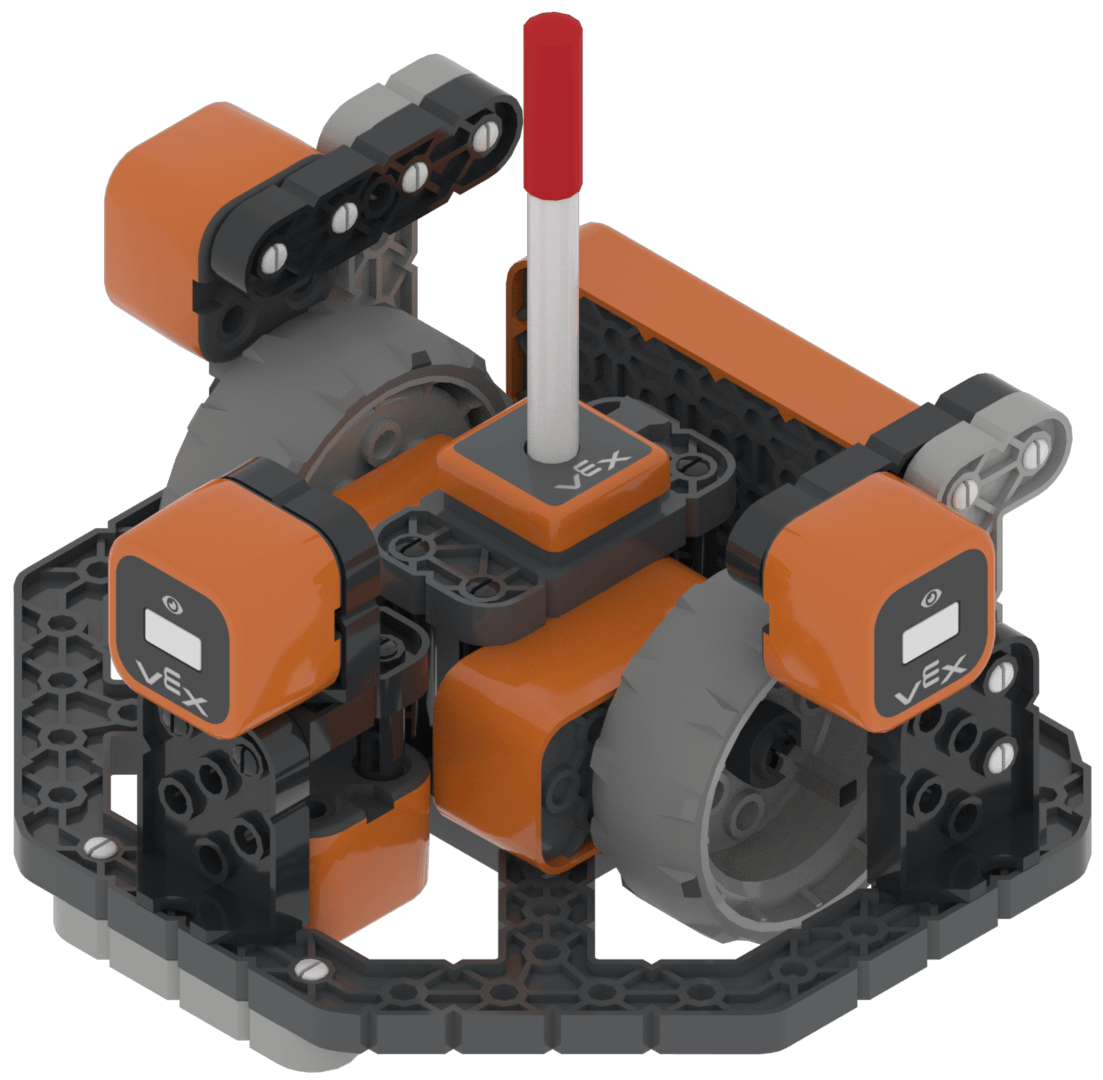
VR 메이즈봇은 표준 VR 로봇의 내비게이션 센서를 업그레이드한 버전을 사용하여 넓은 미로를 통과할 수 있도록 합니다.
구성 요소 및 특징#
요소 |
사용 |
API 문서 |
|---|---|---|
구동계 |
미로 속에서 로봇을 움직이고 방향을 바꿉니다. |
|
VR 펜 |
놀이터에 다양한 색깔로 그림을 그립니다. |
|
거리 센서 |
벽면 추적 및 내비게이션을 위한 전방, 좌측, 우측 거리 센서가 포함되어 있습니다. |
|
눈 센서 |
아래쪽을 향하는 눈동자 센서만 사용합니다. |
|
위치 센서 |
플레이그라운드에서 로봇의 현재 위치를 반환합니다. |
|
브레인 타이머 |
프로젝트 시작 이후 경과 시간을 추적합니다. |
놀이터#
아래 표는 VR MazeBot을 사용하는 플레이그라운드와 각 플레이그라운드의 용도에 대한 간략한 설명을 보여줍니다.
운동장 |
설명 |
|---|---|
VR MazeBot의 좌우 거리 센서를 사용하여 거대한 미로를 탐색하세요. |