
공모전 템플릿#
이 튜토리얼에서는 VEXcode V5의 경쟁 템플릿에 대해 다룹니다. 튜토리얼을 마치면 템플릿의 각 구성 요소가 어떤 용도로 사용되는지 알게 될 것입니다.
경쟁 템플릿은 VEX V5 로봇 경진대회 또는 VEX U 로봇 경진대회에서 필드 제어 시스템을 사용하여 실행될 프로젝트에 사용됩니다. 이 템플릿은 프로젝트를 두 기간으로 나눕니다. 하나는 로봇이 스스로 작동하는 자율 주행 기간이고, 다른 하나는 운전자가 컨트롤러를 사용하여 로봇을 조작하는 운전자 제어 기간입니다.
이 템플릿을 사용하면 프로젝트가 VEX V5 대회 규칙을 준수하고 경기 중 스마트 필드 제어 시스템에 올바르게 연결됩니다.
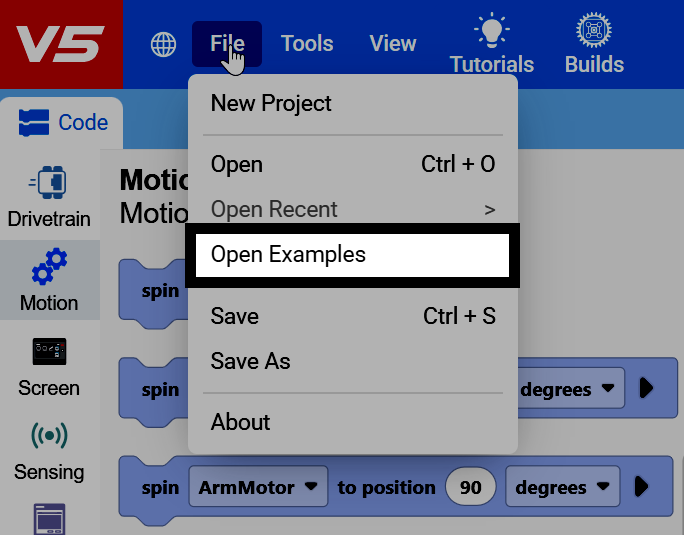
VEXcode 왼쪽 상단에서 파일을 선택한 다음 예제 열기를 선택합니다.
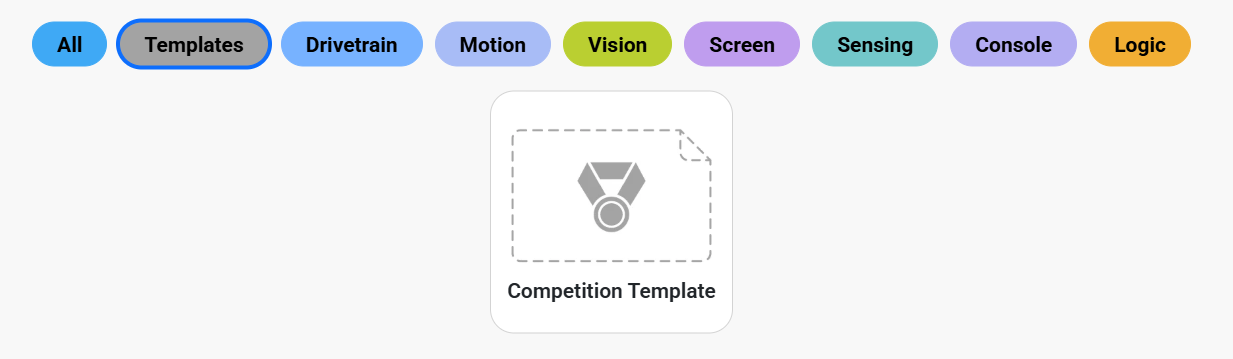
템플릿으로 필터링하여 경쟁 템플릿을 찾으세요.
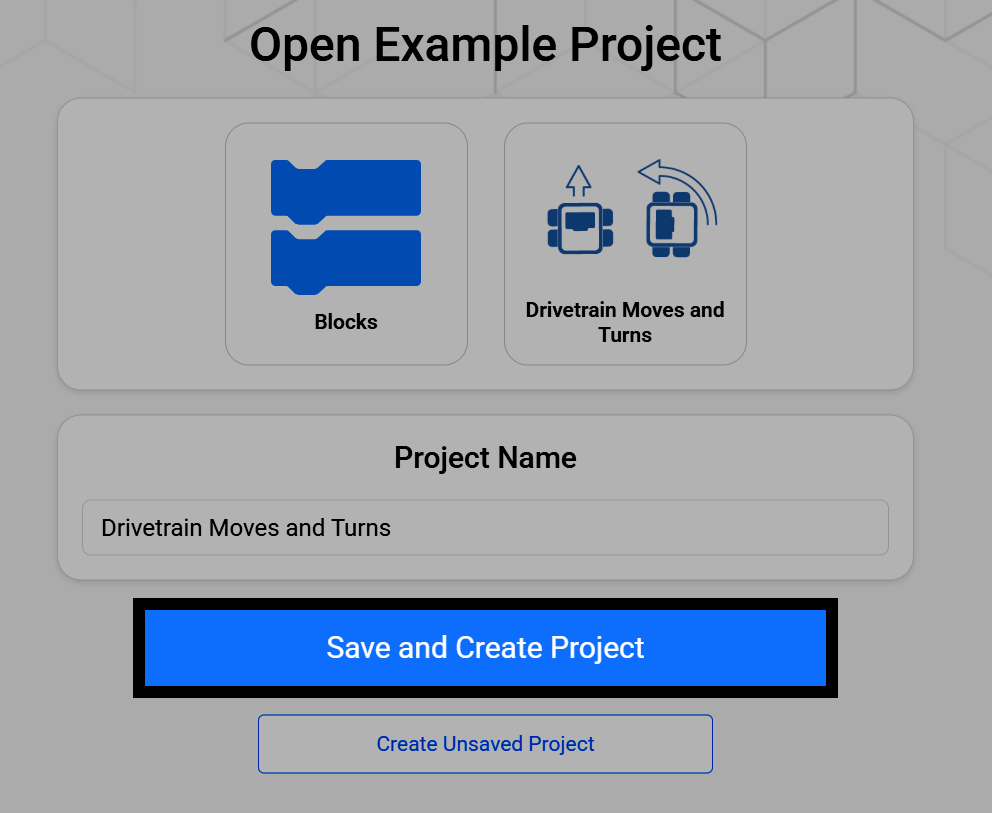
대회 템플릿을 선택하면 템플릿 이름을 변경하고 기기에 저장할 수 있는 화면이 나타납니다. 저장 및 프로젝트 생성을 선택하여 새 프로젝트를 기기에 저장하세요.
경쟁 템플릿 프로젝트는 워크스페이스에 이미 세 개의 햇 블록이 있는 상태로 시작하며, 각 블록은 경기의 각 부분(시작 시, 자율 주행 시, 운전자 제어 시)에 해당하고, 영구 블록이 이미 연결되어 있습니다.
시작 시
자율 주행 시 :: hat events
when drive control :: hat events
무한 반복
끝
시작 시 블록은 프로젝트가 시작될 때, 자율 주행 또는 운전자 제어 기간이 시작되기 직전에 한 번 실행됩니다. 자이로스코프나 관성 센서 보정, 변수 설정 등 로봇에 필요한 모든 설정 작업에 사용하세요.
별도의 설정이 필요하지 않은 경우, 시작 시 블록은 비워둘 수 있습니다.
시작 시
드라이브트레인 보정
자율 주행 시 햇 블록에 연결된 블록들은 필드 제어 시스템이 자율 주행 신호를 보내고 로봇이 운전자 입력 없이 스스로 작동하는 자율 주행 기간 동안 실행됩니다. 이 스택은 점수 계산 루틴이나 기타 자율 주행 동작에 사용할 수 있습니다.
자율적인 동작이 필요하지 않은 경우, 자율적으로 동작할 때 블록은 비워둘 수 있습니다.
자율 주행 시 :: hat events
[앞으로 v] 방향으로 (600) [mm v] 주행 ▶
주행 정지
운전자 제어 시 햇 블록에 연결된 블록은 필드 제어 시스템이 운전자 제어 신호를 보내고 운전자가 컨트롤러로 로봇을 조작하는 운전자 제어 기간 동안 실행됩니다.
when drive control :: hat events
무한 반복
<[Controller1 v] [X v] 눌림?>이면
[앞으로 v] 방향으로 주행
아니면
주행 정지
끝
끝