
Judesys#
Įvadas#
VEX AIM kodavimo robotas naudoja holonominę pavaros sistemą, kad galėtų judėti pirmyn, atgal, į kairę, į dešinę arba kampu, taip pat gali savarankiškai pasisukti. Judesio blokai kontroliuoja, kaip robotas juda ir sukasi, kaip greitai jis juda ir kaip sekama jo x ir y padėtis.
Žemiau pateikiamas visų blokų sąrašas:
Veiksmai — Judinti ir pasukti robotą.
judinti — Robotas juda pirmyn, atgal, į kairę arba į dešinę amžinai.
judėti kampu — Robotas judina tam tikru kampu amžinai.
judėti — Robotas juda tam tikra kryptimi nustatytą atstumą.
judėti kampu — Robotas juda tam tikru kampu tam tikru atstumu.
turn — Robotas pasukamas į kairę arba į dešinę visam laikui.
pasukti — Robotas pasukamas į kairę arba į dešinę tam tikru laipsnių skaičiumi.
sukti į galvą — Robotas pasukamas tam tikra kryptimi.
judėti valdikliu — Leidžia robotą valdyti naudojant valdiklį.
sustabdyti visus judesius — Sustabdo visus roboto judesius.
Nustatymai – koreguokite judėjimo ir posūkio greitį.
nustatytas judėjimo greitis — Nurodo robotui, kokiu greičiu judėti.
nustatytas apsisukimo greitis — Nurodo robotui, kaip greitai jis turi suktis.
Padėtis – Stebėkite ir keiskite roboto padėtį.
position — Pateikia dabartinę roboto x arba y koordinatę.
nustatyti roboto poziciją — Pakeičia dabartinę roboto x ir y padėtį į naujas reikšmes.
Vertės – patikrinkite judėjimo būseną.
judėjimas aktyvus? — Praneša, ar robotas juda.
posūkis aktyvus? — Praneša, ar robotas sukasi.
sustojo? — Praneša, ar robotas nei juda, nei sukasi.
Veiksmai#
judėti#
Judėjimo bloko funkcija judina robotą pirmyn, atgal, į kairę arba į dešinę amžinai, naudodama dabartinį judėjimo greitį. Robotas judės tol, kol jam bus duotas kitas veiksmas, pavyzdžiui, judėjimas kita kryptimi, pasisukimas arba sustojimas.
judėti [pirmyn v]
Parametrai |
Aprašymas |
|---|---|
kryptis |
Roboto judėjimo kryptis:
|
Pavyzdys
kai pradėta
[Move forward]
judėti [pirmyn v]
judėti kampu#
Judėjimo kampu blokas robotą judina amžinai tam tikru kampu, naudodamas dabartinį judėjimo greitį. Kampas yra santykinis pagal dabartinę roboto padėtį. Robotas judės tol, kol jam bus duotas kitas veiksmas, pvz., judėti kita kryptimi, pasisukti arba sustoti.
judėti (90) laipsnių kampu
Parametrai |
Aprašymas |
|---|---|
kampas |
Roboto judėjimo kampas laipsniais. Tai gali būti sveikasis arba dešimtainis skaičius nuo -360 iki 360. |
Pavyzdžiai
kai pradėta
[Move right, then move forward and stop.]
judėti (90) laipsnių kampu
laukti (1) sekundžių
judėti (0) laipsnių kampu
laukti (1) sekundžių
sustabdyti visus judesius
kai pradėta
[Move diagonally to the right and stop.]
judėti (45.33) laipsnių kampu
laukti (1) sekundžių
sustabdyti visus judesius
judėti dėl#
Blokas „judėjimas“ robotą tam tikru atstumu perkelia į priekį, atgal, į kairę arba į dešinę, naudodamas dabartinį judėjimo greitį. Kryptis yra santykinė su dabartine roboto padėtimi. Projektas lauks, kol robotas baigs judėti, prieš paleidžiant kitą bloką bloke.
judėti [pirmyn v] per (200) [mm v] ▶
Parametrai |
Aprašymas |
|---|---|
kryptis |
Roboto judėjimo kryptis:
|
atstumas |
Atstumas, kurį nueina robotas. Tai gali būti sveikasis skaičius arba dešimtainė trupmena. |
vienetas |
Atstumo vienetas: mm (milimetrai) arba coliai. |
ir nelauk |
Pasirinkite rodyklę (▶), kad išplėstumėte bloką, pavadindami ir nelaukite, kad kitas blokas krūvoje būtų paleistas iš karto. |
Pavyzdys
kai pradėta
[Move forward for 200 mm]
judėti [pirmyn v] per (200) [mm v] ▶
judėti kampu#
Blokas „judinti kampu“ robotą judina tam tikru kampu tam tikru atstumu, naudodamas dabartinį judėjimo greitį. Kampas yra santykinis su dabartine roboto padėtimi. Projektas lauks, kol robotas baigs judėti, prieš paleidžiant kitą bloką steke.
judėti (45) laipsnių kampu per (200) [mm v] ▶
Parametrai |
Aprašymas |
|---|---|
kampas |
Roboto judėjimo kampas laipsniais. Tai gali būti sveikasis arba dešimtainis skaičius nuo -360 iki 360. |
atstumas |
Atstumas, kurį nueina robotas. Tai gali būti sveikasis skaičius arba dešimtainė trupmena. |
vienetas |
Atstumo vienetas: mm (milimetrai) arba coliai. |
ir nelauk |
Pasirinkite rodyklę (▶), kad išplėstumėte bloką, pavadindami ir nelaukite, kad kitas blokas krūvoje būtų paleistas iš karto. |
Pavyzdžiai
kai pradėta
[Move right, then move forward.]
judėti (90) laipsnių kampu per (50) [mm v] ▶
judėti (0) laipsnių kampu per (100) [mm v] ▶
kai pradėta
[Drive forward and blink all LEDs red.]
judėti (0) laipsnių kampu per (100) [mm v] ◀ ir nelaukti
nustatyti [lightall v] LED spalvą į [raudona v]
laukti (0.5) sekundžių
nustatyti [lightall v] LED spalvą į [išjungta v]
laukti (0.5) sekundžių
nustatyti [lightall v] LED spalvą į [raudona v]
laukti (0.5) sekundžių
nustatyti [lightall v] LED spalvą į [išjungta v]
laukti (0.5) sekundžių
posūkis#
Pasuko bloko funkcija suka robotą į kairę arba į dešinę amžinai, naudodama dabartinį posūkio greitį. Robotas suksis tol, kol jam bus duotas kitas veiksmas, pvz., pajudėti arba sustoti.
sukti [dešinėn v]
Parametrai |
Aprašymas |
|---|---|
kryptis |
Roboto sukimosi kryptis: kairėn arba dešinėn. |
Pavyzdys
kai pradėta
[Turn left, then stop.]
sukti [kairėn v]
laukti (1) sekundžių
sustabdyti visus judesius
pasukti#
Blokas „posūkis“ pasuka robotą į kairę arba į dešinę tam tikru laipsnių skaičiumi, naudodamas dabartinį posūkio greitį. Posūkis yra santykinis su dabartine roboto judėjimo kryptimi. Projektas lauks, kol robotas baigs pasisukti, prieš paleidžiant kitą bloką bloke.
sukti [dešinėn v] per (90) laipsnių ▶
Parametrai |
Aprašymas |
|---|---|
kryptis |
Roboto sukimosi kryptis: kairėn arba dešinėn. |
kampas |
Roboto posūkio laipsnių skaičius. Tai gali būti sveikasis arba dešimtainis skaičius. |
ir nelauk |
Pasirinkite rodyklę (▶), kad išplėstumėte bloką, pavadindami ir nelaukite, kad kitas blokas krūvoje būtų paleistas iš karto. |
Pavyzdžiai
kai pradėta
[Turn left, then turn around to the right.]
sukti [kairėn v] per (90) laipsnių ▶
sukti [dešinėn v] per (180) laipsnių ▶
kai pradėta
[Turn right and blink all LEDs blue.]
sukti [dešinėn v] per (180) laipsnių ◀ ir nelaukti
nustatyti [lightall v] LED spalvą į [mėlyna v]
laukti (0.5) sekundžių
nustatyti [lightall v] LED spalvą į [išjungta v]
laukti (0.5) sekundžių
nustatyti [lightall v] LED spalvą į [mėlyna v]
laukti (0.5) sekundžių
nustatyti [lightall v] LED spalvą į [išjungta v]
laukti (0.5) sekundžių
pasukite į antraštę#
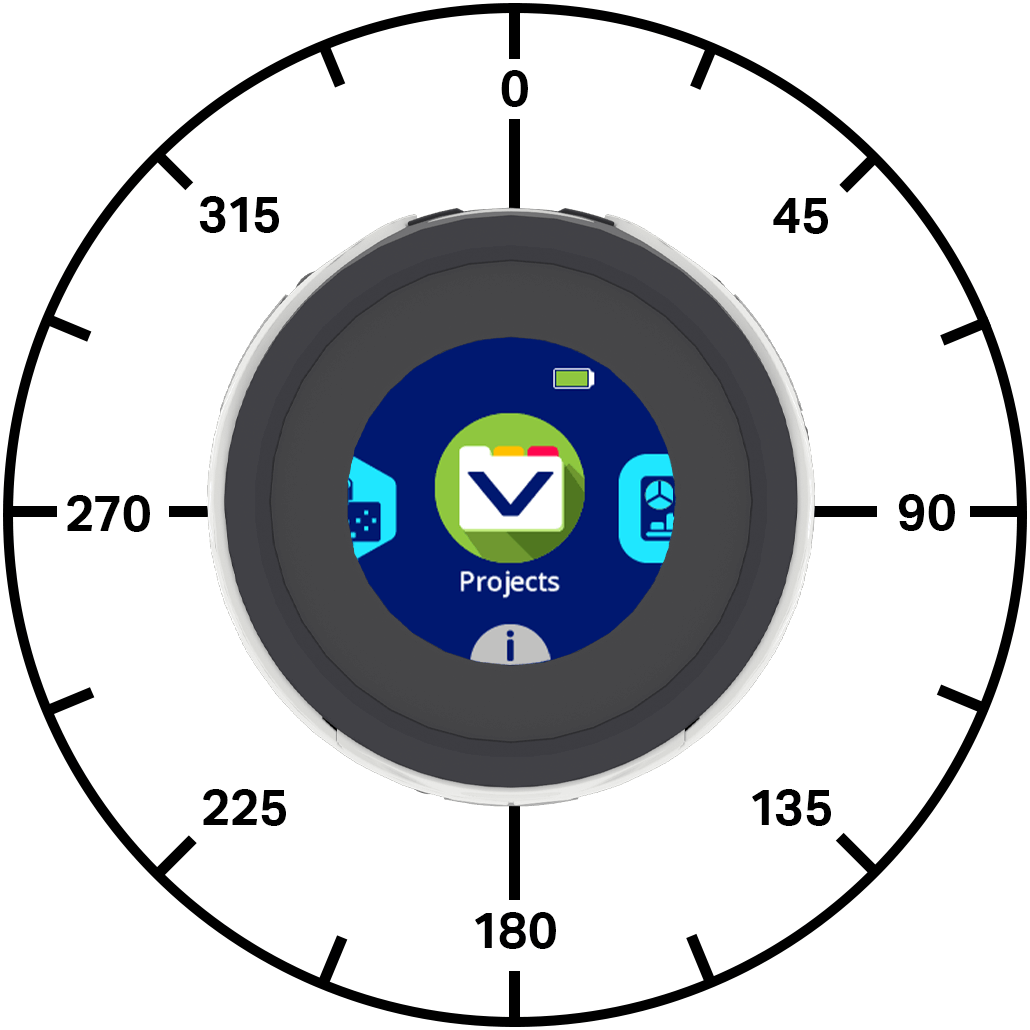
Kryptis – tai roboto pasukimo kryptis, matuojama laipsniais. Pasukite į kryptį bloko funkcija pasuka robotą tam tikra kryptimi, naudodama dabartinį posūkio greitį. Robotas pasuks trumpiausia kryptimi, kad pasiektų tikslinę kryptį.
Roboto pradinė kryptis yra 0 laipsnių.
Projektas lauks, kol robotas baigs suktis, prieš paleidžiant kitą bloką krūvoje.
sukti į (270) laipsnių kryptį ▶
Parametrai |
Aprašymas |
|---|---|
antraštė |
Roboto kryptis, kuria jis turėtų būti pasuktas, nuo -360 iki 360 laipsnių. |
ir nelauk |
Pasirinkite rodyklę (▶), kad išplėstumėte bloką, pavadindami ir nelaukite, kad kitas blokas krūvoje būtų paleistas iš karto. |
Pavyzdžiai
kai pradėta
[Turn to face each cardinal direction.]
sukti į (90) laipsnių kryptį ▶
laukti (2) sekundžių
sukti į (180) laipsnių kryptį ▶
laukti (2) sekundžių
sukti į (270) laipsnių kryptį ▶
laukti (2) sekundžių
sukti į (0) laipsnių kryptį ▶
laukti (2) sekundžių
kai pradėta
[Turn around quickly and blink all LEDs green.]
sukti į (180) laipsnių kryptį ◀ ir nelaukti
nustatyti [lightall v] LED spalvą į [žalia v]
laukti (0.5) sekundžių
nustatyti [lightall v] LED spalvą į [išjungta v]
laukti (0.5) sekundžių
nustatyti [lightall v] LED spalvą į [žalia v]
laukti (0.5) sekundžių
nustatyti [lightall v] LED spalvą į [išjungta v]
laukti (0.5) sekundžių
judėkite su valdikliu#
Blokas „judėti valdikliu“ leidžia valdyti robotą naudojant valdiklį „One Stick“. Šis blokas nuskaito valdiklio įvestį tik vieną kartą, nebent jis būtų įtrauktas į ciklą, pvz., „amžiną“ ciklą. Jei ciklas sustoja ir nėra kitų blokų, nurodančių robotui judėti, robotas toliau judės ta kryptimi, kuria paskutinę kartą paspaudėte vairasvirtę.
judėti su valdikliu
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Drive with the controller for five seconds.]
atstatyti laikmatį
kol <(laikmatis sekundėmis) [math_less_than v] [5]>
judėti su valdikliu
pabaiga
sustabdyti visus judesius
sustabdyti visus judesius#
Bloko sustabdyti visus judesius blokas sustabdo visus roboto judesius.
sustabdyti visus judesius
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Turn right, then stop.]
sukti [dešinėn v]
laukti (1) sekundžių
sustabdyti visus judesius
Nustatymai#
nustatyti judėjimo greitį#
Nustatyto judėjimo greičio blokų rinkinys nurodo robotui, kokiu greičiu judėti. Didesnis procentas leidžia robotui judėti greičiau, o mažesnis – lėčiau.
Kiekvienas projektas prasideda nuo to, kad robotas pagal numatytuosius nustatymus juda 50 % greičiu.
100 % judėjimo greitis atitinka 200 milimetrų per sekundę (mmps).
nustatyti judėjimo greitį į (50)%
Parametrai |
Aprašymas |
|---|---|
greitis |
Judėjimo greitis nuo 0% iki 100%. |
Pavyzdys
kai pradėta
[Move forward at the default velocity.]
nustatyti judėjimo greitį į (50)%
judėti (0) laipsnių kampu per (100) [mm v] ▶
laukti (1) sekundžių
[Move slower.]
nustatyti judėjimo greitį į (20)%
judėti (0) laipsnių kampu per (100) [mm v] ▶
laukti (1) sekundžių
[Move faster.]
nustatyti judėjimo greitį į (100)%
judėti (0) laipsnių kampu per (100) [mm v] ▶
laukti (1) sekundžių
nustatytas posūkio greitis#
Nustatyto apsisukimo greičio blokų rinkinys nurodo robotui, kokiu greičiu jis turi suktis. Didesnis procentas leidžia robotui suktis greičiau, o mažesnis – lėčiau.
Kiekvienas projektas prasideda nuo to, kad robotas pagal numatytuosius nustatymus sukasi 50 % greičiu.
100 % posūkio greitis atitinka 150 laipsnių per sekundę \(dps\).
nustatyti sukimosi greitį į (50)%
Parametrai |
Aprašymas |
|---|---|
greitis |
Sukimosi greitis nuo 0% iki 100%. |
Pavyzdys
kai pradėta
[Turn around at default velocity.]
nustatyti sukimosi greitį į (50)%
sukti [dešinėn v] per (180) laipsnių ▶
laukti (1) sekundžių
[Turn around slower.]
nustatyti sukimosi greitį į (20)%
sukti [dešinėn v] per (180) laipsnių ▶
laukti (1) sekundžių
[Turn around faster.]
nustatyti sukimosi greitį į (100)%
sukti [dešinėn v] per (180) laipsnių ▶
laukti (1) sekundžių
Pozicija#
pozicija#
Padėties pranešimo blokas praneša apie dabartinę roboto x arba y koordinatę.
Projekto pradžioje roboto x ir y padėtys nustatomos į 0. Padėties reikšmės keičiasi robotui judant ir gali būti nustatytos naudojant bloką set robot position.
[x v] padėtis [mm v]
Parametrai |
Aprašymas |
|---|---|
koordinuoti |
Koordinačių ašis, kurią reikia pateikti: x arba y. |
vienetas |
Padėties vienetas: mm (milimetrai) arba coliai. |
Pavyzdys
kai pradėta
judėti (0) laipsnių kampu per (200) [mm v] ▶
[Move forward and print the new coordinate and heading.]
nustatyti roboto padėtį x: [0] y: [0]
judėti (45) laipsnių kampu per (200) [mm v] ▶
spausdinti ([x v] padėtis [mm v]) ekrane ▶
perkelti žymeklį į kitą eilutę ekrane
spausdinti ([y v] padėtis [mm v]) ekrane ▶
nustatyti roboto padėtį#
Nustatyti roboto padėtį bloko funkcija pakeičia dabartinę roboto x ir y padėtį į naujas reikšmes.
Pavyzdžiui, jei robotas pajudėjo iš pradinio taško, nustačius x į 0, o y į 0, roboto dabartinė vieta tampa nauja 0, 0 pozicija. Tada robotas gali sekti būsimas pozicijas pagal tą naują reikšmę.
nustatyti roboto padėtį x: [0] y: [0]
Parametrai |
Aprašymas |
|---|---|
x |
Roboto x padėties vertė, kurią reikia nustatyti, mm. |
y |
Roboto y padėties vertė, kurią reikia nustatyti, mm. |
Pavyzdys
kai pradėta
[Reset the robot's position after moving.]
judėti [pirmyn v] per [60] [mm v] ▶
nustatyti roboto padėtį x: [0] y: [0]
spausdinti ([y v] padėtis [mm v]) ekrane ▶
Vertybės#
judėti aktyviai#
Loginis blokas juda aktyvus praneša, ar robotas juda. Tai galima naudoti norint valdyti kitų veiksmų, pagrįstų roboto judėjimu, laiką.
Tiesa – Robotas juda.
Netiesa — Robotas nejuda.
Šis blokas veikia kartu su judesio blokais, turinčiais parametrą ir nelaukti.
<judėjimas aktyvus?>
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Blink all of the LEDs when the robot is moving.]
judėti (0) laipsnių kampu per (200) [mm v] ◀ ir nelaukti
kol <judėjimas aktyvus?>
nustatyti [lightall v] LED spalvą į [raudona v]
laukti (0.5) sekundžių
nustatyti [lightall v] LED spalvą į [išjungta v]
laukti (0.5) sekundžių
pabaiga
nustatyti [lightall v] LED spalvą į [išjungta v]
įjungti aktyvų#
Loginis blokas „posūkis aktyvus“ praneša, ar robotas sukasi. Tai galima naudoti norint valdyti kitų veiksmų, pagrįstų roboto judėjimu, laiką.
Tiesa — Robotas sukasi.
Netiesa — Robotas nesisuka.
Šis blokas veikia kartu su judesio blokais, turinčiais parametrą ir nelaukti.
<sukimasis aktyvus?>
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
kai pradėta
[Blink all of the LEDs while the robot is turning.]
sukti [dešinėn v] per (180) laipsnių ◀ ir nelaukti
kol <sukimasis aktyvus?>
nustatyti [lightall v] LED spalvą į [raudona v]
laukti (0.5) sekundžių
nustatyti [lightall v] LED spalvą į [išjungta v]
laukti (0.5) sekundžių
pabaiga
nustatyti [lightall v] LED spalvą į [išjungta v]
sustojo#
Būlio blokas sustojo praneša, ar robotas nejuda, ar nesisuka. Tai galima naudoti norint valdyti kitų veiksmų, pagrįstų roboto judėjimu, laiką.
Tiesa – robotas nejuda ir nesisuka.
Netiesa — Robotas juda arba sukasi.
<sustojęs?>
Parametrai |
Aprašymas |
|---|---|
Šis blokas neturi parametrų. |
Pavyzdys
apibrėžti light show
[Flash LEDs while the robot is moving or turning.]
kartoti kol <sustojęs?>
nustatyti [lightall v] LED spalvą į [žalia v]
laukti (0.5) sekundžių
nustatyti [lightall v] LED spalvą į [violetinė v]
laukti (0.5) sekundžių
pabaiga


kai pradėta
[Blink all the LEDs while the robot is moving or turning.]
judėti (0) laipsnių kampu per (200) [mm v] ◀ ir nelaukti
light show
sukti [dešinėn v] per (180) laipsnių ◀ ir nelaukti
light show