Rankos judinimas#
Šioje pamokoje aprašoma, kaip judinti VEX IQ Clawbot ranką VEXcode IQ (2-osios kartos) programoje. Galiausiai turėsite projektą, kuris pakelia ranką.
Įsitikinkite, kad jūsų robotas sukonfigūruotas su „Clawbot“ versijos Pavaros, žnyplių ir rankų variklių versija, kad įrankių dėžėje matytumėte „ClawMotor“ ir „ArmMotor“ blokus.
Pritvirtinkite sukimosi variklio bloką prie paleidimo bloko.
kai pradėta
sukti [ClawMotor v] [uždaryti v] per (90) [laipsniai v] ▶
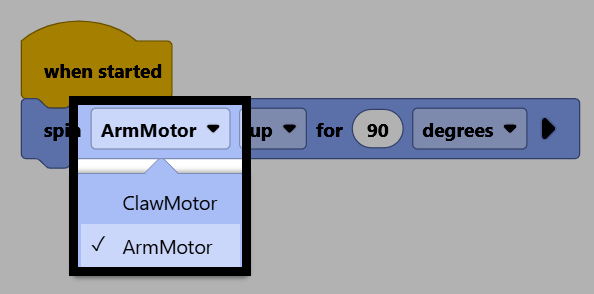
Pakeiskite jo variklio parametrą į ArmMotor, kad valdytumėte ranką.
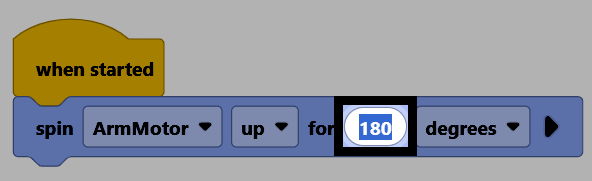
Pakeiskite jo atstumo parametrą į 180, kad ranka pasislinktų 180 laipsnių kampu iš dabartinės padėties.
Įsitikinkite, kad jūsų robotas yra prijungtas prie VEXcode, tada pasirinkite Atsisiųsti, kad atsisiųstumėte projektą į smegenis.
Pasirinkite Vykdyti, kad paleistumėte projektą. Dabar šis projektas pakels ranką.