Žnyplės perkėlimas#
Šioje pamokoje aprašoma, kaip perkelti „VEX IQ Clawbot“ letenėlę „VEXcode IQ“ (2-osios kartos) programoje. Projekto pabaigoje turėsite uždarantį letenėlę, palaukiančią ir vėl ją atidarančią.
Įsitikinkite, kad jūsų robotas sukonfigūruotas su „Clawbot“ versijos Pavara, Nagų variklis, kad įrankių dėžėje matytumėte Nagų variklio blokus.
Pritvirtinkite sukimosi variklio bloką prie paleidimo bloko. Tai uždaro kumštelį.
kai pradėta
sukti [ClawMotor v] [uždaryti v] per (90) [laipsniai v] ▶
Po juo pritvirtinkite laukimo blokelį, kad būtų galima padaryti pauzę prieš vėl atidarant leteną.
kai pradėta
sukti [ClawMotor v] [uždaryti v] per (90) [laipsniai v] ▶
laukti (1) sekundžių
Pritvirtinkite kitą sukimosi variklį blokui po laukimo bloku.
kai pradėta
sukti [ClawMotor v] [uždaryti v] per (90) [laipsniai v] ▶
laukti (1) sekundžių
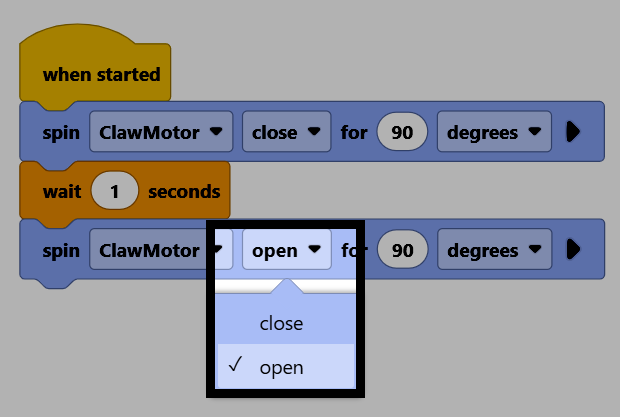
sukti [ClawMotor v] [uždaryti v] per (90) [laipsniai v] ▶
Pakeiskite jo krypties parametrą į atverti, kad atidarytumėte leteną atgal.
Įsitikinkite, kad jūsų robotas yra prijungtas prie VEXcode, tada pasirinkite Atsisiųsti, kad atsisiųstumėte projektą į smegenis.
Pasirinkite Vykdyti, kad paleistumėte projektą. Šis projektas dabar uždarys raktą, palauks ir vėl jį atidarys.