Verbinding maken met je robot#

Connecting to Your Robot

Deze handleiding laat je zien hoe je je robot met een USB-kabel verbindt met VEXcode EXP. Aan het einde is je Brain verbonden en klaar om projecten te downloaden.

  1. Druk op de Check-knop op de Brain om deze in te schakelen.
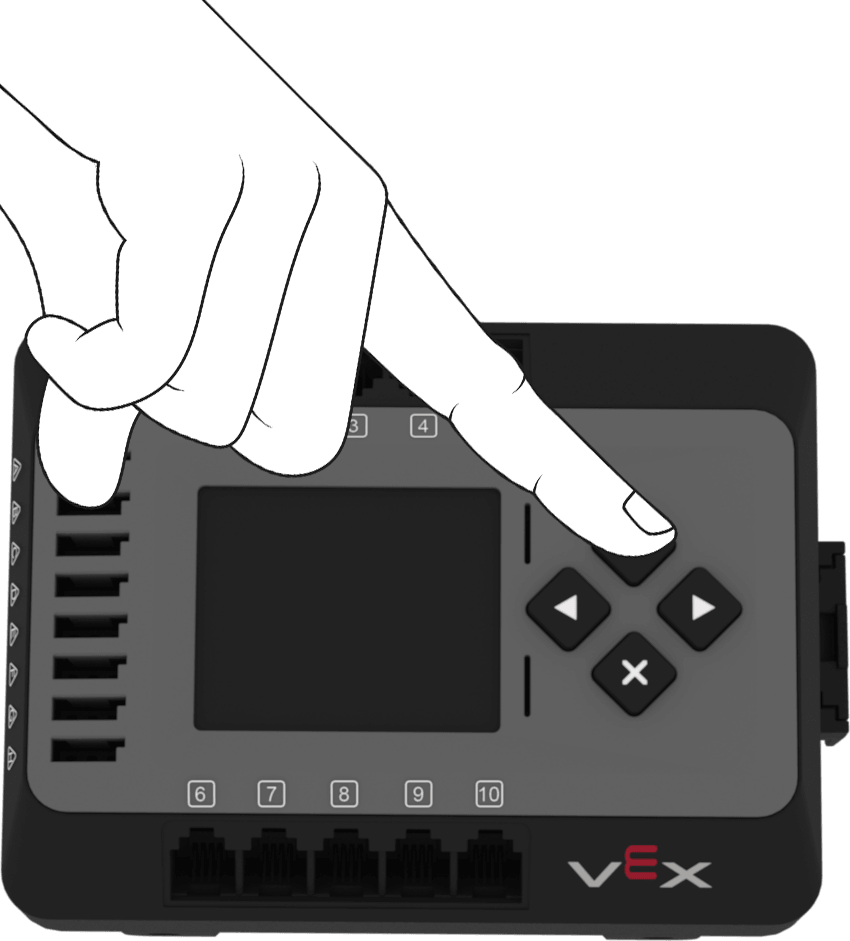
Een vinger die op de Check-knop van de EXP Brain drukt.
  1. Verbind je Brain met je computer via een USB-kabel en selecteer vervolgens de knop Verbinden rechtsboven in VEXcode.
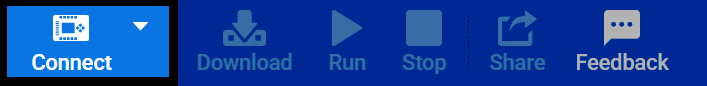
Schermafbeelding van de VEXcode EXP-werkbalk, met de knop 'Verbinden' gemarkeerd.
  1. Selecteer Verbinden naast USB onder Bekabelde verbinding.
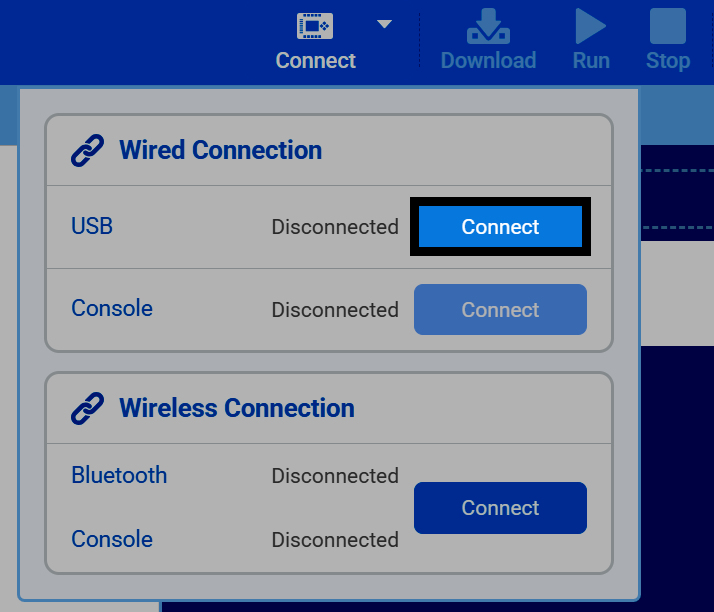
Schermafbeelding van het menu 'Verbinden', met de secties 'Bekabelde verbinding' en 'Draadloze verbinding', waarbij de knop 'Verbinden' naast 'USB' is gemarkeerd.
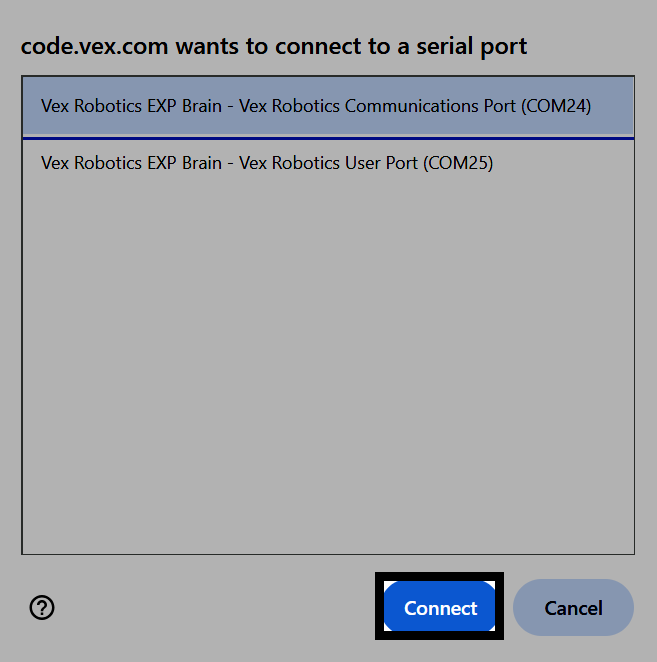
  1. Uw browser zal vragen met welke seriële poort u verbinding wilt maken. Selecteer in Windows Vex Robotics Communications Port.
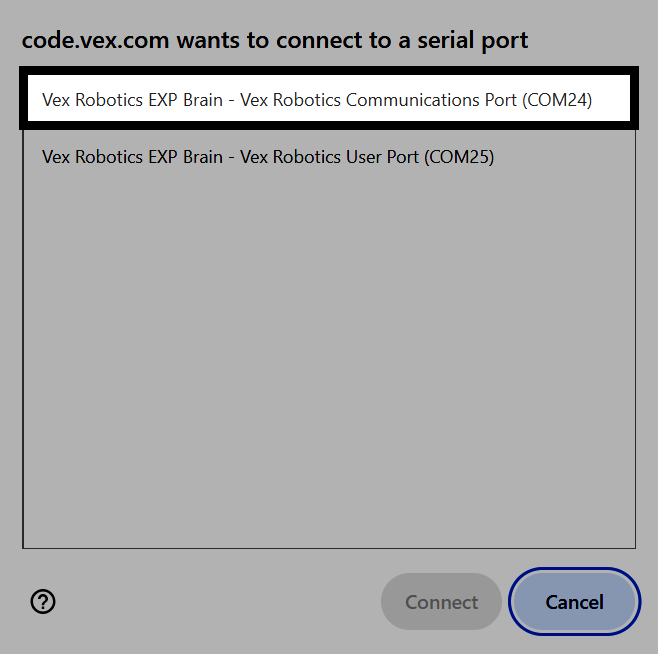
Schermafbeelding van het dialoogvenster voor de seriële poort in Windows, waarbij de optie 'Vex Robotics Communications Port' is gemarkeerd.

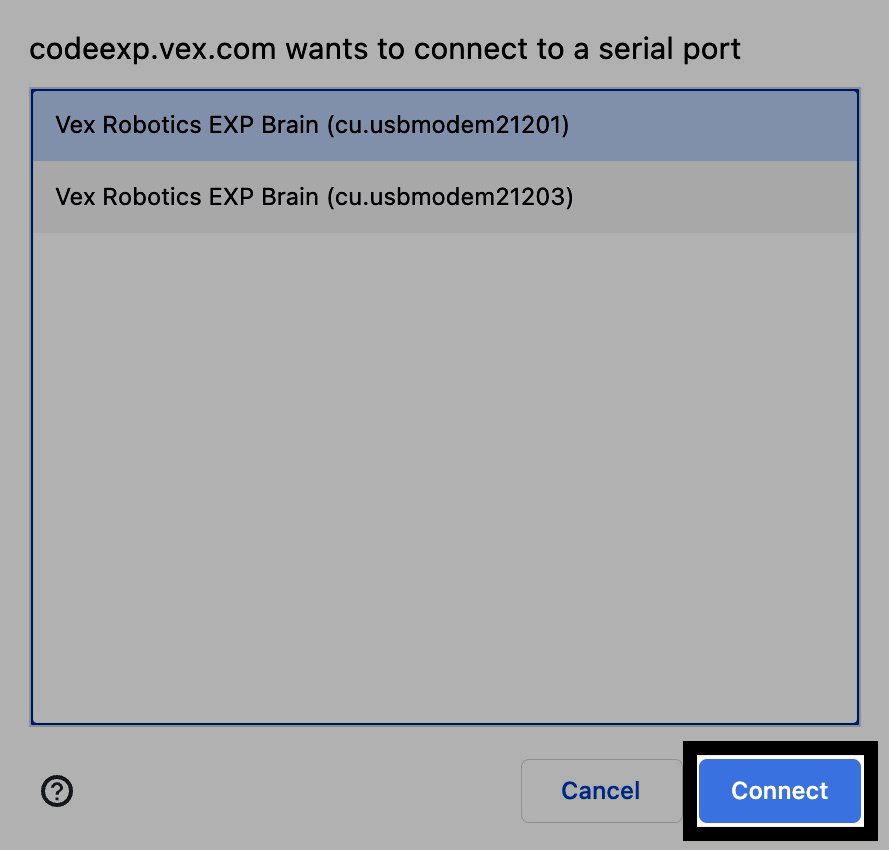
Selecteer op macOS de optie met het laagste nummer: Vex Robotics EXP Brain.
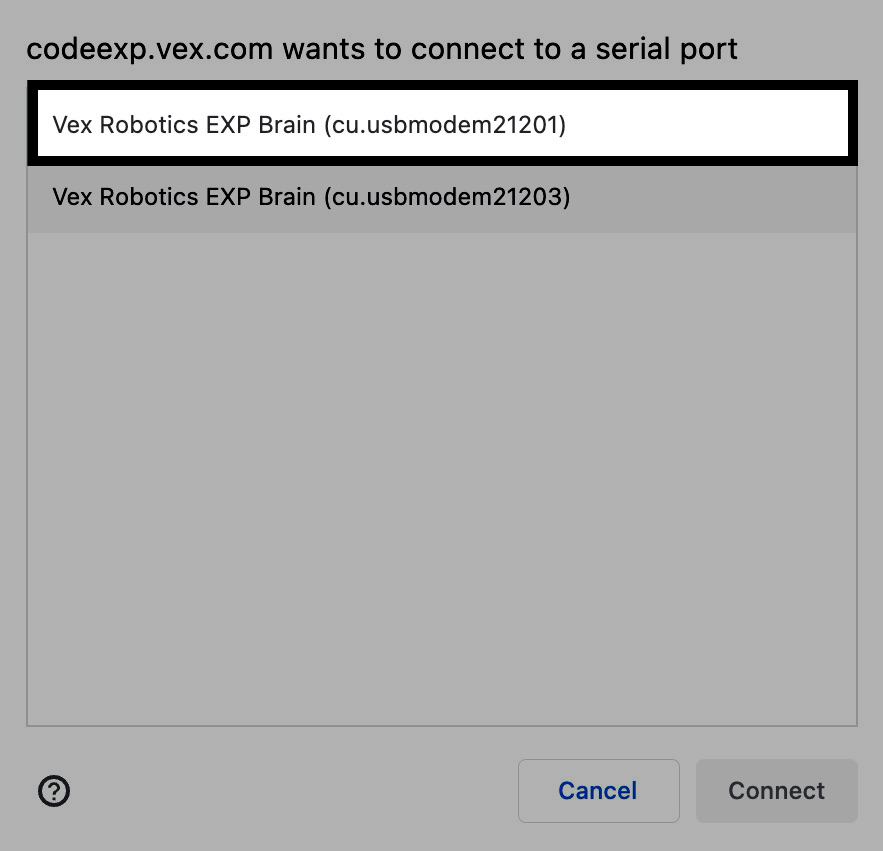
Schermafbeelding van het dialoogvenster voor de seriële poort op macOS, waarbij de laagst genummerde Vex Robotics EXP Brain-vermelding is gemarkeerd.
  1. Selecteer Verbinden.

Schermafbeelding van het dialoogvenster voor de seriële poort in Windows, waarbij de communicatiepoort is geselecteerd en de knop 'Verbinden' is gemarkeerd. Schermafbeelding van het dialoogvenster voor de seriële poort op macOS, waarbij de optie met het laagste nummer is geselecteerd en de knop 'Verbinden' is gemarkeerd.
  1. Zodra de verbinding tot stand is gebracht, wordt bij USB de status Verbonden weergegeven en verschijnt het gedeelte Brain met de apparaatnaam, het teamnummer, de batterijstatus en de firmwareversie. Hier kunt u ook de naam en het teamnummer van de Brain wijzigen.
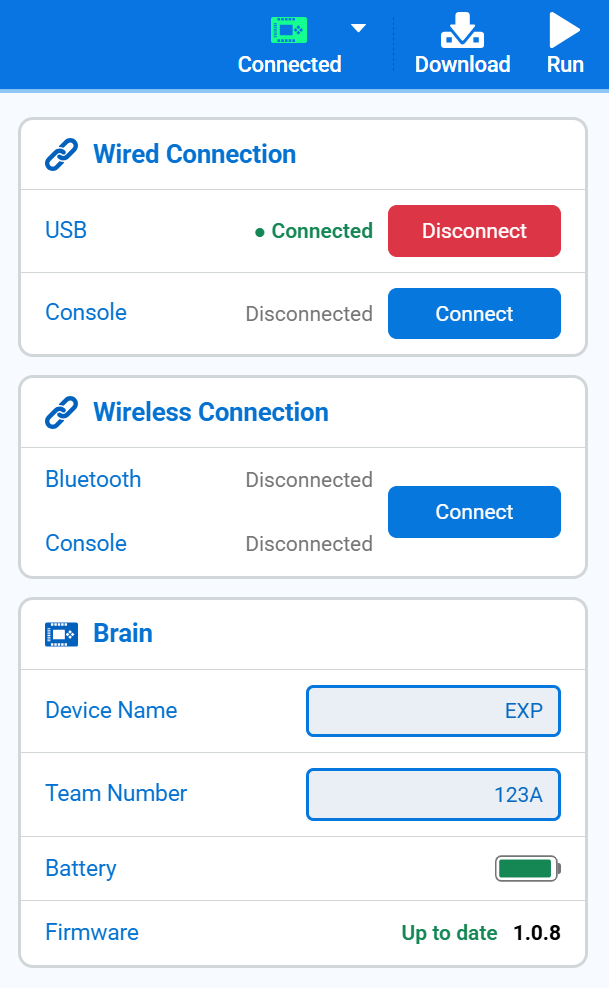
Screenshot van het Connect-menu waarop USB als 'Verbonden' wordt weergegeven, en het Brain-gedeelte met de apparaatnaam, het teamnummer, de batterijstatus en de firmwareversie.