Conectando tu robot#

Connecting to Your Robot

Este tutorial te guiará paso a paso para conectar tu robot a VEXcode EXP mediante un cable USB. Al finalizar, tendrás tu Brain conectado y listo para descargar proyectos.

  1. Pulse el botón Comprobar en el Cerebro para encenderlo.
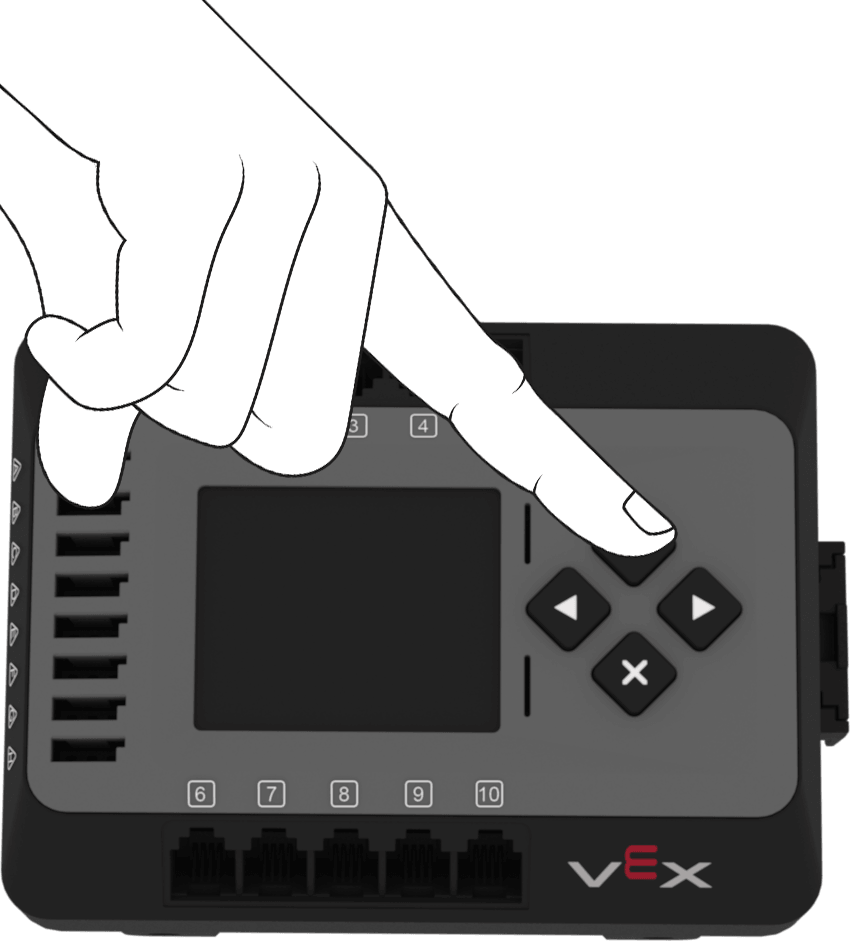
Un dedo presionando el botón Check en el EXP Brain.
  1. Conecta tu Brain a tu ordenador con un cable USB y, a continuación, selecciona el botón Conectar que aparece en la parte superior derecha de VEXcode.
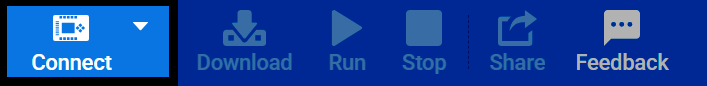
Captura de pantalla de la barra de herramientas VEXcode EXP, con el botón Conectar resaltado.
  1. Seleccione Conectar junto a USB en Conexión por cable.
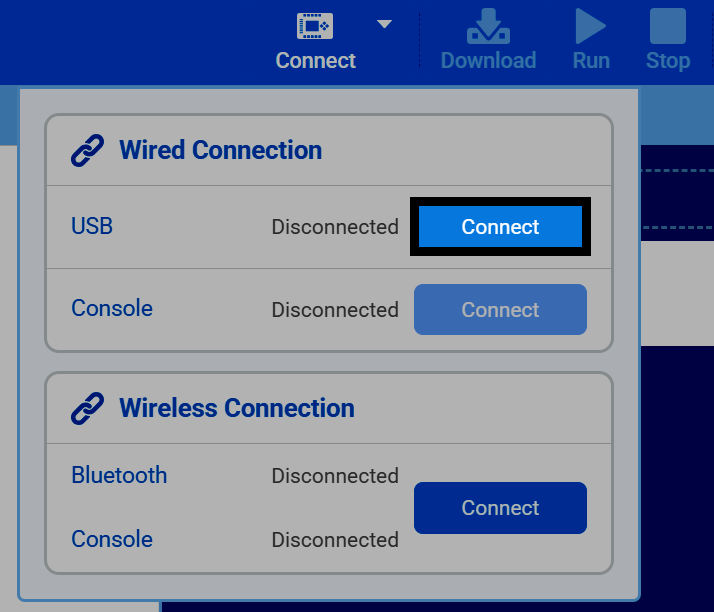
Captura de pantalla del menú Conectar, donde se muestran las secciones Conexión por cable y Conexión inalámbrica, con el botón Conectar junto a USB resaltado.
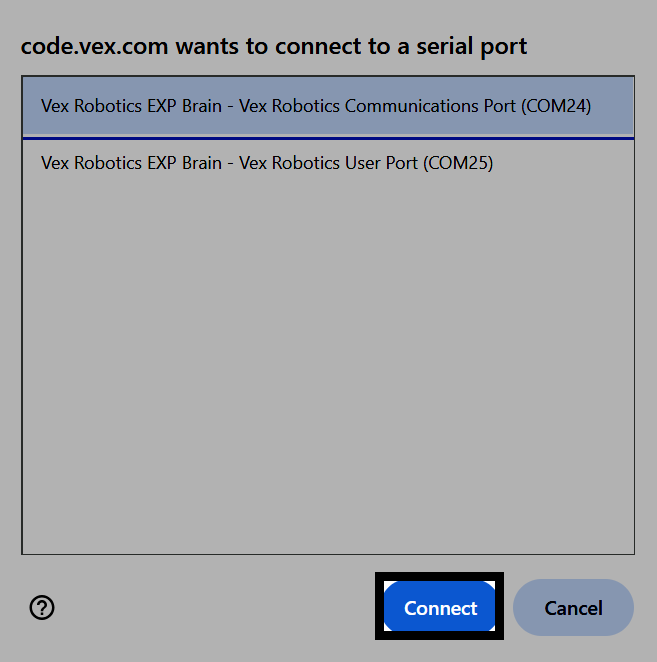
  1. Su navegador le preguntará a qué puerto serie desea conectarse. En Windows, seleccione Puerto de comunicaciones de Vex Robotics.
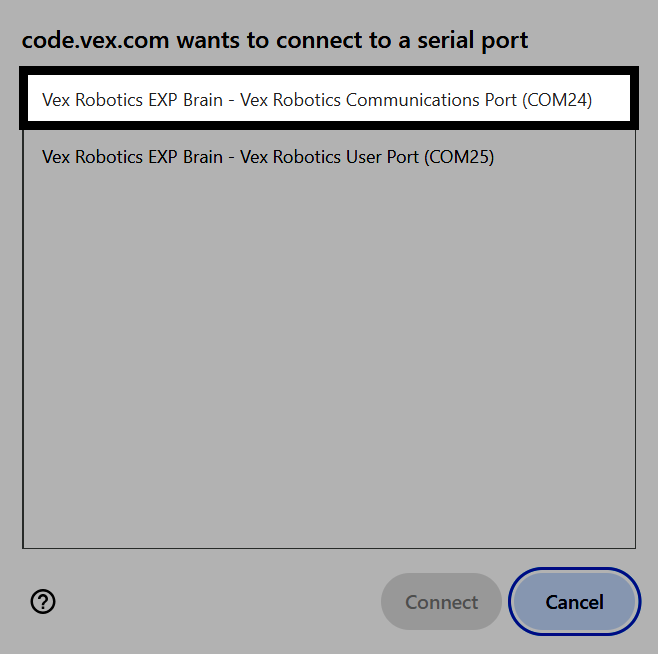
Captura de pantalla del cuadro de diálogo del puerto serie en Windows, con la entrada "Puerto de comunicaciones de Vex Robotics" resaltada.

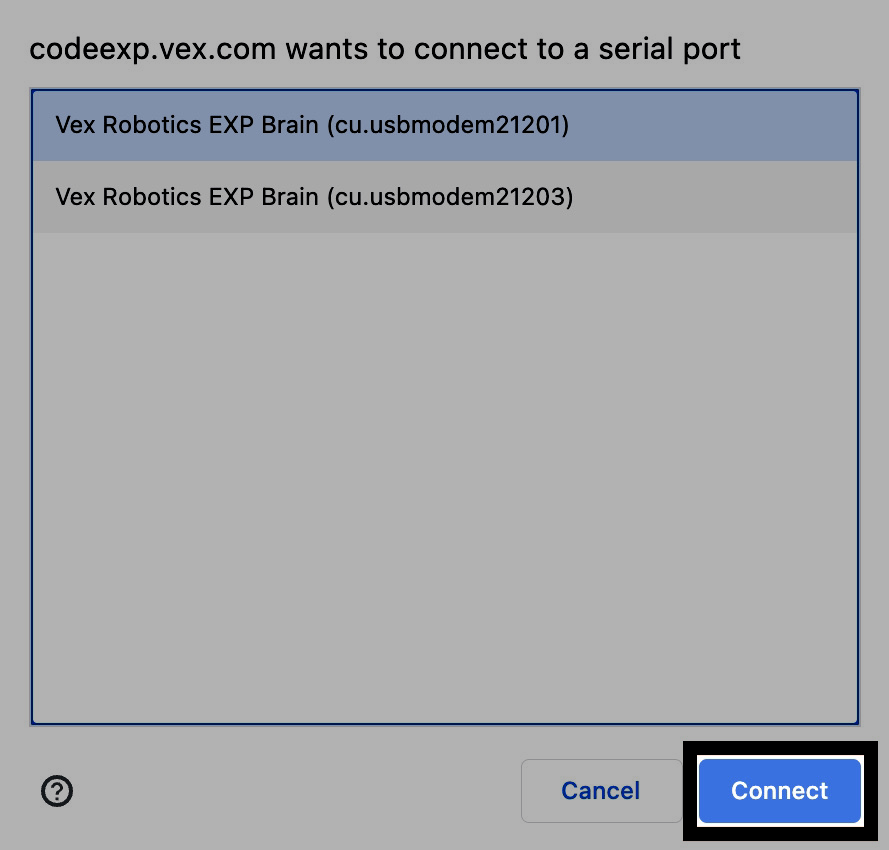
En macOS, seleccione la entrada Vex Robotics EXP Brain, que tiene el número más bajo.
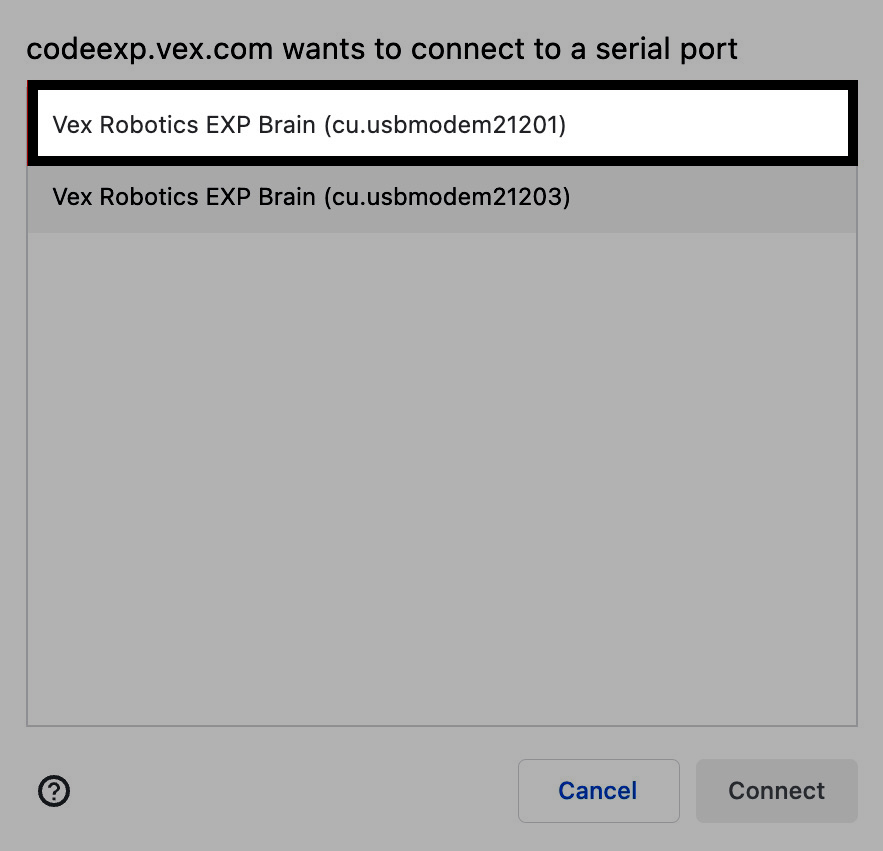
Captura de pantalla del cuadro de diálogo del puerto serie en macOS, con la entrada Vex Robotics EXP Brain de menor número resaltada.
  1. Seleccione Conectar.

Captura de pantalla del cuadro de diálogo del puerto serie en Windows, con el puerto de comunicaciones seleccionado y el botón Conectar resaltado. Captura de pantalla del cuadro de diálogo del puerto serie en macOS, con la entrada de menor número seleccionada y el botón Conectar resaltado.
  1. Una vez conectado, USB aparecerá como Conectado y se mostrará la sección Cerebro, donde se indicarán el nombre del dispositivo, el número de equipo, la batería y la versión del firmware. Desde aquí, también puede editar el nombre y el número de equipo del cerebro.
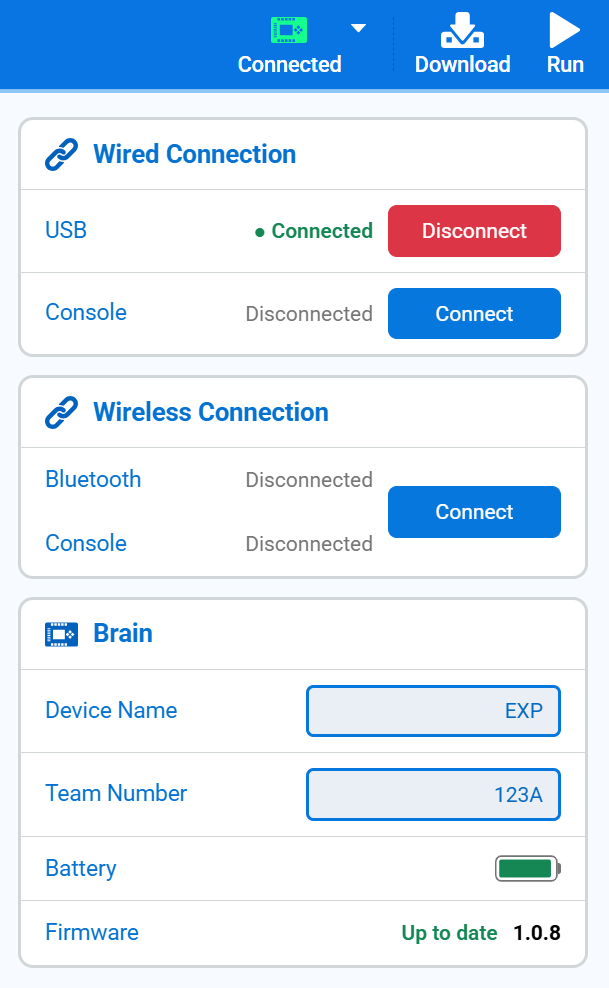
Captura de pantalla del menú Conectar donde se muestra el USB como Conectado, y la sección Cerebro muestra su Nombre de dispositivo, Número de equipo, batería y versión de firmware.