
Ruch#
Wstęp#
Dron VEX AIR posiada cztery śmigła, które pozwalają mu poruszać się w dowolnym kierunku i obracać się niezależnie. Funkcja Motion zapewnia metody poruszania się, skręcania, regulacji prędkości i śledzenia pozycji.
Poniżej znajduje się lista dostępnych bloków:
Akcje — poruszanie i obracanie dronem.
start — Unosi drona na określoną wysokość.
land — Ląduje dronem.
hover — Utrzymuje drona w jego pozycji.
climb — Przesuwa drona w określonym kierunku pionowym.
wspinaczka — Przesuwa drona w określonym kierunku pionowym na określoną odległość.
wspinaczka do pozycji z — Przesuwa drona do określonej pozycji na osi z.
ruch — Przesuwa drona do przodu, do tyłu, w lewo lub w prawo.
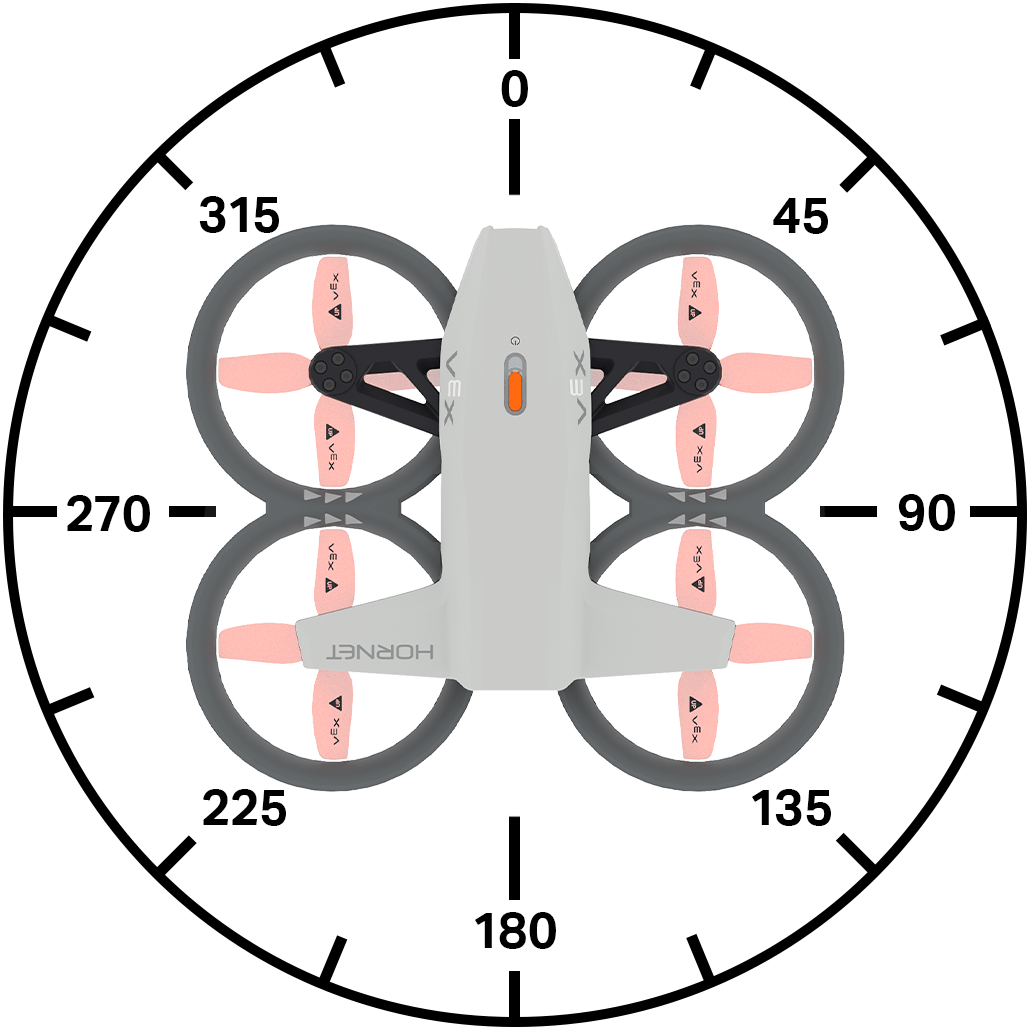
ruch pod kątem — Przesuwa drona w określonym kierunku pod kątem.
ruch o — Przesuwa drona w określonym kierunku na ustaloną odległość.
przesuń pod kątem — Przesuwa drona pod określonym kątem na ustaloną odległość.
przenieś do — Przesuwa drona do określonej pozycji.
turn — Obraca drona w lewo lub prawo.
turn for — Obraca drona o określoną liczbę stopni.
obróć do kierunku — Obraca drona w kierunku określonego kierunku.
poruszaj się za pomocą kontrolera — Umożliwia sterowanie dronem za pomocą kontrolera.
Kontrola lotu — Dostosuj ustawienia lotu.
ustaw punkt widzenia sterowania — Ustawia punkt widzenia sterowania dronem.
ustaw ruch — Ustawia styl ruchu drona.
Ustawienia — Dostosuj prędkość ruchu i skrętu.
ustaw prędkość wznoszenia — Ustawia domyślną prędkość wznoszenia.
ustaw prędkość ruchu — Ustawia domyślną prędkość ruchu.
ustaw prędkość skrętu — Ustawia domyślną prędkość skrętu.
Pozycja — śledź i modyfikuj położenie drona.
pozycja — Zwraca aktualną współrzędną x, y lub z drona.
get max z height — Zwraca maksymalną wysokość, jaką może osiągnąć dron.
ustaw maksymalną wysokość z - Ustawia limit wysokości, na jaką będzie latał dron.
ustaw pozycję — Ręcznie ustawia pozycję x, y lub z drona.
Wartości — Sprawdź status ruchu.
stan lotu — Zwraca aktualny stan drona.
tryb awaryjny — Zwraca stan blokady śmigieł drona.
wspinaczka aktywna — Zwraca informację, czy dron aktualnie się wznosi.
ruch aktywny — Zwraca informację, czy dron aktualnie się porusza.
aktywny obrót — Zwraca informację, czy dron aktualnie się obraca.
hovering — Zwraca informację, czy dron aktualnie zawisa w powietrzu.
startowanie — Zwraca informację, czy dron aktualnie startuje.
landing — Zwraca informację, czy dron aktualnie ląduje.
wylądował — Zwraca informację, czy dron wylądował.
Akcje#
startować#
Blok startu uruchamia śmigła i unosi drona w powietrze. Ten blok musi zostać użyty przed wykonaniem innych ruchów.
startuj na [500] [mm v] ▶
Parametry |
Opis |
|---|---|
wspiąć się na |
Pozycja Z (wysokość), na którą wzniesie się dron. |
jednostki |
Jednostka miary: mm (milimetry) lub cale. |
i nie czekaj |
Wybierz strzałkę (▶), aby rozwinąć blok i napisać i nie czekaj, dzięki czemu następny blok w stosie zostanie uruchomiony natychmiast. |
Przykład
gdy uruchomiony
[Fly for 1 second.]
startuj na [500] [mm v] ▶
czekaj [1] sekund
ląduj ▶
grunt#
Blok lądowania opuszcza drona na ziemię. Śmigła będą pracować do momentu zakończenia projektu.
ląduj ▶
Parametry |
Opis |
|---|---|
i nie czekaj |
Wybierz strzałkę (▶), aby rozwinąć blok i napisać i nie czekaj, dzięki czemu następny blok w stosie zostanie uruchomiony natychmiast. |
Przykład
gdy uruchomiony
[Land after 1 second.]
startuj na (500) [mm v] ▶
czekaj [1] sekund
ląduj ▶
wahać się#
Blok hover zatrzymuje drona przed poruszaniem się w dowolnym kierunku i utrzymuje jego aktualną pozycję w powietrzu.
zawis
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Hold current position for 3 seconds after moving forward.]
startuj na (500) [mm v] ▶
jedź [do przodu v]
czekaj [1] sekund
zawis
czekaj [3] sekund
ląduj ▶
wspinać się#
Blok climb przesuwa drona w określonym kierunku pionowym.
wznosz się [w górę v]
Parametry |
Opis |
|---|---|
kierunek |
Kierunek, w którym dron będzie leciał: w górę lub w dół. |
Przykład
gdy uruchomiony
[Climb upwards for 2 seconds.]
startuj na (500) [mm v] ▶
czekaj [2] sekund
wznosz się [w górę v]
czekaj [2] sekund
ląduj ▶
wspinać się na#
Blok wspinaczki po przesuwa drona w określonym kierunku pionowym na określoną odległość.
wznosz się [w górę v] przez (500) [mm v] ▶
Parametry |
Opis |
|---|---|
kierunek |
Kierunek, w którym dron będzie leciał: w górę lub w dół. |
dystans |
Odległość, jaką będzie pokonywał dron. |
jednostki |
Jednostka miary: mm (milimetry) lub cale. |
i nie czekaj |
Wybierz strzałkę (▶), aby rozwinąć blok i napisać i nie czekaj, dzięki czemu następny blok w stosie zostanie uruchomiony natychmiast. |
Przykład
gdy uruchomiony
[Lower drone before landing.]
startuj na [700] [mm v] ▶
czekaj [1] sekund
wznosz się [w dół v] przez [300] [mm v] ▶
czekaj [1] sekund
ląduj ▶
wspiąć się na pozycję z#
Blok stosu wspinaczka do pozycji z przesuwa drona do określonej pozycji na osi z.
wznosz się do pozycji z [500] [mm v] ▶
Parametry |
Opis |
|---|---|
pozycja z |
Pozycja z, podana jako liczba całkowita lub dziesiętna, do której dron będzie się wznosić. |
jednostki |
Jednostka miary: mm (milimetry) lub cale. |
i nie czekaj |
Wybierz strzałkę (▶), aby rozwinąć blok i napisać i nie czekaj, dzięki czemu następny blok w stosie zostanie uruchomiony natychmiast. |
Przykład
gdy uruchomiony
[Reach 500 mm after takeoff.]
startuj na [300] [mm v] ▶
czekaj [1] sekund
wznosz się do pozycji z [500] [mm v] ▶
czekaj [1] sekund
ląduj ▶
przenosić#
Blok stosu move przesuwa drona w czterech określonych kierunkach, wykorzystując bieżącą prędkość ruchu.
jedź [do przodu v]
Parametry |
Opis |
|---|---|
kierunek |
Poruszaj dronem w jednym z następujących kierunków:
|
Przykład
gdy uruchomiony
[Move forward for 2 seconds.]
startuj na [500] [mm v] ▶
jedź [do przodu v]
czekaj [2] sekund
ląduj ▶
poruszać się pod kątem#
Blok stosu ruch pod kątem przesuwa drona pod określonym kątem, wykorzystując bieżącą prędkość ruchu.
leć pod kątem (90) stopni
Parametry |
Opis |
|---|---|
kąt |
Kąt, wyrażony jako liczba całkowita lub dziesiętna, pod jakim porusza się dron, od 0 do 359 stopni. |
Przykłady
gdy uruchomiony
[Move left for 2 seconds.]
startuj na [500] [mm v] ▶
leć pod kątem [270] stopni
czekaj [2] sekund
ląduj ▶
ruszyć się#
Blok ruch dla przesuwa drona w czterech określonych kierunkach na określoną odległość, wykorzystując bieżącą prędkość ruchu.
leć [do przodu v] przez (200) [mm v] ▶
Parametry |
Opis |
|---|---|
kierunek |
Poruszaj dronem w jednym z następujących kierunków:
|
dystans |
Odległość, wyrażona liczbą całkowitą lub dziesiętną, na jaką przemieści się dron. |
jednostki |
Jednostka miary: mm (milimetry) lub cale. |
i nie czekaj |
Wybierz strzałkę (▶), aby rozwinąć blok i napisać i nie czekaj, dzięki czemu następny blok w stosie zostanie uruchomiony natychmiast. |
Przykład
gdy uruchomiony
[Move forward for 200 mm.]
startuj na [500] [mm v] ▶
leć [do przodu v] przez [200] [mm v] ▶
ląduj ▶
poruszać się pod kątem#
Blok ruchu pod kątem przesuwa drona pod określonym kątem na określoną odległość, wykorzystując bieżącą prędkość ruchu.
leć pod kątem (45) stopni przez (200) [mm v] ▶
Parametry |
Opis |
|---|---|
kąt |
Kąt, wyrażony jako liczba całkowita lub dziesiętna, pod jakim porusza się dron, od 0 do 359 stopni. |
dystans |
Odległość, wyrażona liczbą całkowitą lub dziesiętną, na jaką przemieści się dron. |
jednostki |
Jednostka miary: mm (milimetry) lub cale. |
i nie czekaj |
Wybierz strzałkę (▶), aby rozwinąć blok i napisać i nie czekaj, dzięki czemu następny blok w stosie zostanie uruchomiony natychmiast. |
Przykłady
gdy uruchomiony
[Move diagonally for 500 mm.]
startuj na [300] [mm v] ▶
leć pod kątem [45] stopni przez [500] [mm v] ▶
ląduj ▶
przenieść się do#
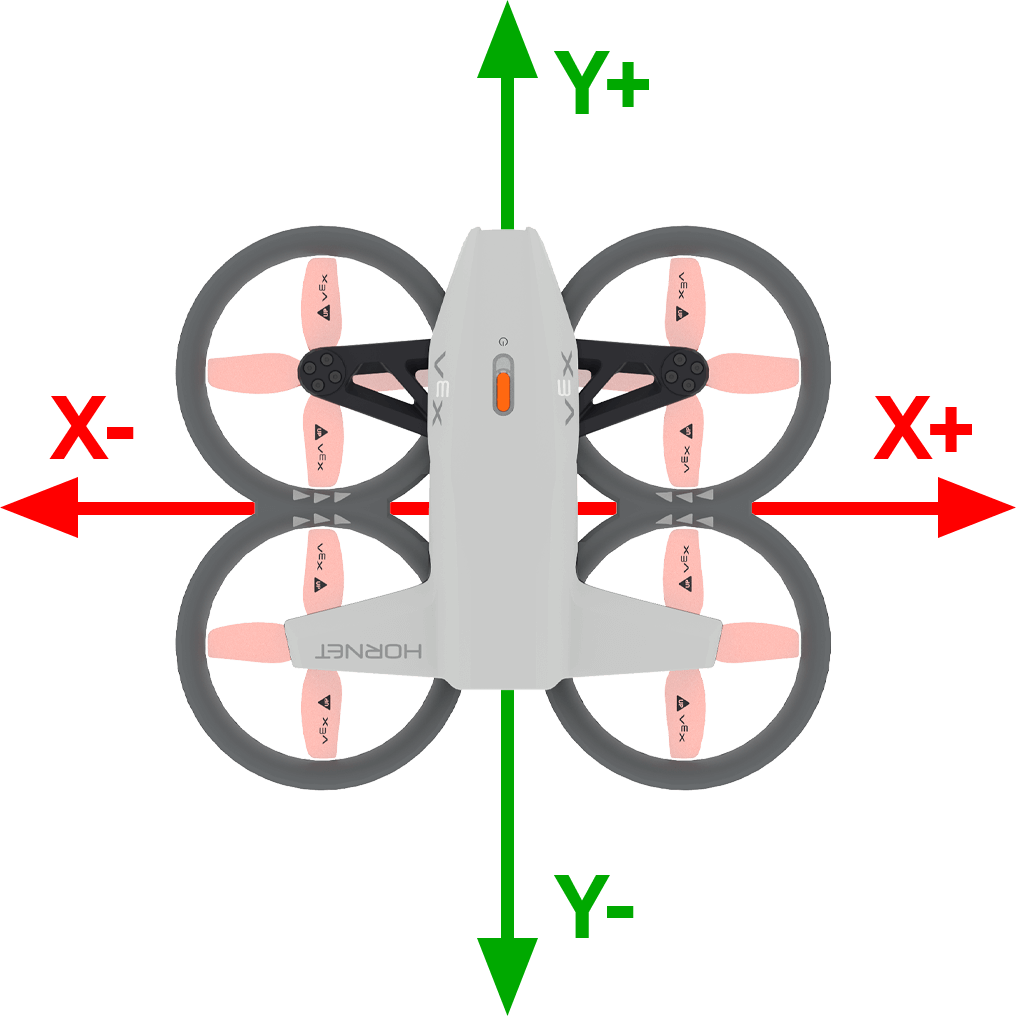
Blok przesuń do przesuwa drona do określonej pozycji w powietrzu, utrzymując ten sam kierunek.
leć do x: [1000] y: [1000] z: [1000] [mm v] ▶
Parametry |
Opis |
|---|---|
X |
Współrzędna x, do której dron będzie się przemieszczał. |
y |
Współrzędna y, w kierunku której będzie poruszał się dron. |
z |
Współrzędna Z, na którą dron będzie się wznosić. |
jednostki |
Jednostka miary: mm (milimetry) lub cale. |
Przykłady
gdy uruchomiony
[Move diagonally to (300, 300, 500).]
startuj na [300] [mm v] ▶
czekaj [2] sekund
leć do x: [300] y: [300] z: [500] [mm v] ▶
czekaj [2] sekund
ląduj ▶
zakręt#
Blok turn obraca drona w określonym kierunku, wykorzystując aktualną prędkość skrętu.
skręć [w prawo v]
Parametry |
Opis |
|---|---|
kierunek |
Kierunek, w którym dron się obraca: w prawo lub w lewo. |
Przykład
gdy uruchomiony
[Turn to the right for 2 seconds.]
startuj na [500] [mm v] ▶
skręć [w prawo v]
czekaj [2] sekund
ląduj ▶
skręcić na#
Blok turn for obraca drona w określonym kierunku na ustaloną odległość względem bieżącego kierunku, w którym jest skierowany, wykorzystując bieżącą prędkość skrętu.
skręć [w prawo v] o (90) stopni ▶
Parametry |
Opis |
|---|---|
kierunek |
Kierunek, w którym dron się obraca: w prawo lub w lewo. |
kąt |
Kąt, wyrażony jako liczba całkowita lub dziesiętna, pod jakim porusza się dron, od 0 do 359 stopni. |
i nie czekaj |
Wybierz strzałkę (▶), aby rozwinąć blok i napisać i nie czekaj, dzięki czemu następny blok w stosie zostanie uruchomiony natychmiast. |
Przykłady
gdy uruchomiony
[Turn around, then land.]
startuj na [500] [mm v] ▶
skręć [w prawo v] o [180] stopni ▶
ląduj ▶
skręć w stronę kierunku#
Blok stosu skręć w kierunku obraca drona tak, aby skierował się w określonym kierunku, wykorzystując bieżącą prędkość skrętu.
skręć do kursu (270) stopni ▶
Parametry |
Opis |
|---|---|
nagłówek |
Kierunek, w którym dron będzie się obracał, wynosi od 0 do 359 stopni. |
i nie czekaj |
Wybierz strzałkę (▶), aby rozwinąć blok i napisać i nie czekaj, dzięki czemu następny blok w stosie zostanie uruchomiony natychmiast. |
Przykłady
gdy uruchomiony
[Turn to face each of the cardinal headings.]
startuj na [500] [mm v] ▶
skręć do kursu (90) stopni ▶
czekaj [1] sekund
skręć do kursu (180) stopni ▶
czekaj [1] sekund
skręć do kursu (270) stopni ▶
czekaj [1] sekund
skręć do kursu (0) stopni ▶
czekaj [1] sekund
ląduj ▶
poruszaj się za pomocą kontrolera#
Blok stosu Ruch z kontrolerem umożliwia sterowanie dronem za pomocą kontrolera VEX AIR. Ten blok musi być używany w pętli, aby zapewnić ciągłą kontrolę nad dronem. Jeśli pętla się zatrzyma i nie ma innych bloków nakazujących dronowi ruch, dron będzie kontynuował ruch w ostatnim kierunku.
steruj kontrolerem
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Move with controller until button 7 is pressed.]
startuj na [500] [mm v] ▶
powtarzaj dopóki <kontroler przycisk [7 v] wciśnięty?>
steruj kontrolerem
koniec
ląduj ▶
Kontrola lotu#
ustaw punkt widzenia kierownicy#
Blok stosu ustaw punkt widzenia sterowania ustawia punkt widzenia używany podczas sterowania dronem.
ustaw kierowanie POV na [standardowy v]
Parametry |
Opis |
|---|---|
styl |
Ustawia punkt widzenia, z którego steruje się dronem. standardowy oznacza, że ruchy opierają się na kierunku, w którym dron jest aktualnie zwrócony. bezgłowy oznacza, że ruchy opierają się na orientacji drona na początku projektu. |
Przykład
gdy uruchomiony
[Steer based on the drone's starting orienation until button 7 is pressed.]
startuj na [500] [mm v] ▶
ustaw kierowanie POV na [bez głowy v]
powtarzaj dopóki <kontroler przycisk [7 v] wciśnięty?>
steruj kontrolerem
koniec
ląduj ▶
ustawić ruch#
Blok stosu ustaw ruch ustawia styl ruchu drona.
Ten styl ruchu jest używany podczas latania dronem za pomocą kontrolera.
ustaw ruch na [precyzyjny v]
Parametry |
Opis |
|---|---|
styl |
Ustawia styl sterowania dronem:
|
Przykład
gdy uruchomiony
[Control the drone with the balanced movement style.]
startuj na [500] [mm v] ▶
ustaw ruch na [zrównoważony v]
powtarzaj dopóki <kontroler przycisk [7 v] wciśnięty?>
steruj kontrolerem
koniec
ląduj ▶
Ustawienia#
ustaw prędkość wznoszenia#
Blok stosu ustaw prędkość wspinaczki ustawia domyślną prędkość wspinaczki jako wartość procentową. Będzie to miało wpływ na wszystkie kolejne bloki związane ze wspinaczką. Domyślna prędkość wspinaczki wynosi 50%.
ustaw prędkość wznoszenia na [100]%
Parametry |
Opis |
|---|---|
prędkość |
Prędkość, z jaką dron będzie się wznosił, wyrażona w procentach. |
Przykład
gdy uruchomiony
[Raise the drone quickly before landing.]
startuj na [300] [mm v] ▶
czekaj [1] sekund
ustaw prędkość wznoszenia na [100]%
wznosz się [w górę v] przez (500) [mm v] ▶
ląduj ▶
ustaw prędkość ruchu#
Blok stosu ustaw prędkość ruchu ustawia domyślną prędkość ruchu jako wartość procentową. Będzie to miało wpływ na wszystkie kolejne bloki związane z ruchem. Domyślna prędkość ruchu wynosi 50%.
ustaw prędkość ruchu na [100]%
Parametry |
Opis |
|---|---|
prędkość |
Prędkość, z jaką dron będzie się poruszał, wyrażona w procentach. |
Przykład
gdy uruchomiony
[Move forward quickly, then reverse slowly.]
startuj na [500] [mm v] ▶
ustaw prędkość ruchu na [100]%
leć [do przodu v] przez [500] [mm v] ▶
czekaj (1) sekund
ustaw prędkość ruchu na [20]%
leć [wstecz v] przez [500] [mm v] ▶
ląduj ▶
ustaw prędkość skrętu#
Blok stosu ustaw prędkość skrętu ustawia domyślną prędkość skrętu jako wartość procentową. Będzie to miało wpływ na wszystkie kolejne bloki związane ze skrętem. Domyślna prędkość skrętu wynosi 50%.
ustaw prędkość obrotu na [100]%
Parametry |
Opis |
|---|---|
prędkość |
Prędkość, z jaką dron będzie się obracał, wyrażona w procentach. |
Przykład
gdy uruchomiony
[Turn clockwise quickly, then counterclockwise slowly.]
startuj na [500] [mm v] ▶
ustaw prędkość obrotu na [100]%
skręć [w prawo v] o [360] stopni ▶
czekaj (1) sekund
ustaw prędkość obrotu na [20]%
skręć [w lewo v] o [360] stopni ▶
ląduj ▶
Pozycja#
pozycja#
Blok raportujący pozycję raportuje aktualną współrzędną x, y lub z drona jako liczbę całkowitą. Na początku projektu bieżąca pozycja drona jest automatycznie ustawiana na (0, 0, 0).
pozycja [x v] w [mm v]
Parametry |
Opis |
|---|---|
oś |
Której osi należy podać współrzędne:
|
jednostki |
Jednostka miary: mm (milimetry) lub cale. |
Przykład
gdy uruchomiony
[Fly to position (0, 300, 500).]
startuj na [500] [mm v] ▶
czekaj [1] sekund
jedź [do przodu v]
czekaj dopóki <(pozycja [y v] w [mm v]) [math_greater_than v] [300]>
zawis
czekaj [1] sekund
ląduj ▶
uzyskaj maksymalną wysokość z#
Blok reporterowy get max z height raportuje maksymalną wysokość, jaką może osiągnąć dron.
(get max z height in [mm v])
Parametry |
Opis |
|---|---|
jednostki |
Jednostka miary: mm (milimetry) lub cale. |
Przykład
gdy uruchomiony :: hat events
[Display the new z height limit.]
wydrukuj (get max z height in [mm v]) na ekranie ▶
ustaw kursor na następny wiersz na ekranie
startuj na [500] [mm v] ▶
ustaw maksymalną wysokość z na [1000] w [mm v]
wydrukuj (get max z height in [mm v]) na ekranie ▶
czekaj [1] sekund
ląduj ▶
ustaw maksymalną wysokość z#
Blok stosu ustaw maksymalną wysokość z ustala limit wysokości, na jaką będzie latał dron.
ustaw maksymalną wysokość z na [2500] w [mm v]
Parametry |
Opis |
|---|---|
maksymalna wysokość z |
Maksymalna wartość osi Z, wyrażona jako liczba całkowita lub dziesiętna, której dron nie przekroczy, mieszcząca się w zakresie od 1000 do 5000 mm lub od 40 do 196 cali. |
jednostki |
Jednostka miary: mm (milimetry) lub cale. |
Przykład
gdy uruchomiony
[Fly with controller under 1000 mm.]
ustaw maksymalną wysokość z na [1000] w [mm v]
startuj na (500) [mm v] ▶
powtarzaj dopóki <kontroler przycisk [7 v] wciśnięty?>
steruj kontrolerem
koniec
ląduj ▶
ustaw pozycję#
Blok stosu set position ustawia bieżącą współrzędną x, y lub z drona na określoną wartość.
ustaw pozycję [x v] na [0] [mm v]
Parametry |
Opis |
|---|---|
oś |
Oś współrzędnych do ustawienia pozycji dla:
|
koordynować |
Nowa wartość pozycji do ustawienia. |
jednostki |
Jednostka miary: mm (milimetry) lub cale. |
Przykład
gdy uruchomiony
[Set a new z position, then fly to z position -300.]
startuj na [800] [mm v] ▶
ustaw pozycję [z v] na [0] [mm v]
czekaj [1] sekund
wznosz się [w dół v]
czekaj dopóki <(pozycja [z v] w [mm v]) [math_less_than v] [-300]>
zawis
czekaj [1] sekund
ląduj ▶
Wartości#
stan lotu#
Blok logiczny stan lotu informuje, czy dron znajduje się w określonym stanie lotu.
Prawda — Dron znajduje się w określonym stanie.
Fałsz — Dron nie znajduje się w określonym stanie.
<stan lotu to [motors off v]?>
Parametry |
Opis |
|---|---|
państwo |
Stan lotu do sprawdzenia:
|
Przykład
gdy uruchomiony
[Report the flight status as the drone takes off.]
wydrukuj [Preparing for flight!] na ekranie ◀ i ustaw kursor na następny wiersz
startuj na [800] [mm v] ◀ i nie czekaj
czekaj dopóki <flight state is [motor start v]>
wydrukuj [Motors starting...] na ekranie ◀ i ustaw kursor na następny wiersz
czekaj dopóki <flight state is [flight v]>
wydrukuj [Take off!] na ekranie ▶
tryb awaryjny#
Blok logiczny trybu bezpiecznego informuje, czy blokada śmigła jest włączona w dronie.
Prawda — blokada śmigła jest włączona.
Fałsz — Blokada śmigła nie jest włączona.
<tryb bezpieczny?>
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Change the sound by enabling the Propeller Lock.]
zawsze
jeśli <tryb bezpieczny?> to
odtwórz dźwięk [błąd v]
w przeciwnym razie
odtwórz dźwięk [sukces v]
wspinaczka aktywna#
Blok logiczny climb active informuje, czy dron się wznosi.
Prawda — Dron obecnie się wznosi.
Fałsz — Dron nie wznosi się.
<wznoszenie aktywne?>
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[After the drone starts to climb, play a sound and land.]
startuj na [500] [mm v] ▶
wznosz się [w górę v]
czekaj [1] sekund
jeśli <wznoszenie aktywne?> to
odtwórz dźwięk [zapętlanie v] ▶
ląduj ▶
przesuń aktywny#
Blok logiczny move active informuje, czy dron aktualnie używa bloku move.
Prawda — Dron obecnie korzysta z blokady ruchu.
Fałsz — Dron obecnie nie korzysta z blokady ruchu.
<ruch aktywny?>
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[After the drone starts to move, play a sound and land.]
startuj na [500] [mm v] ▶
jedź [do przodu v]
czekaj [1] sekund
jeśli <ruch aktywny?> to
odtwórz dźwięk [zapętlanie v] ▶
ląduj ▶
włączyć#
Blok logiczny turn active informuje, czy dron się obraca.
Prawda — Dron obecnie się obraca.
Fałsz — Dron się nie obraca.
<obrót aktywny?>
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[After the drone starts to turn, play a sound and land.]
startuj na (500) [mm v] ▶
skręć [w prawo v]
czekaj [1] sekund
jeśli <obrót aktywny?> to
odtwórz dźwięk [wykryto v] ▶
ląduj ▶
unoszący się#
Blok logiczny unoszenia się informuje, czy dron utrzymuje swoją pozycję (unosi się).
Prawda — Dron obecnie utrzymuje swoją pozycję (zawisa w powietrzu).
Fałsz — Dron obecnie zmienia swoją pozycję.
<zawisa?>
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Play a sound after the drone has finished taking off.]
startuj na [700] [mm v] ▶
czekaj dopóki <zawisa?>
czekaj [2] sekund
odtwórz dźwięk [pauza v] ▶
ląduj ▶
startując#
Blok logiczny startu informuje, czy dron jest w trakcie startu.
Prawda — Dron jest obecnie w trakcie startu.
Fałsz — Dron nie jest w trakcie startu.
<startuje?>
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Play sounds while the drone is taking off.]
startuj na [700] [mm v] ◀ i nie czekaj
czekaj [1] sekund
dopóki <startuje?>
odtwórz dźwięk [wykrywanie v] ▶
lądowanie#
Blok logiczny lądowania informuje, czy dron jest w trakcie lądowania.
Prawda — Dron jest obecnie w trakcie lądowania.
Fałsz — Dron nie jest w trakcie lądowania.
<ląduje?>
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Play sounds while the drone is landing.]
startuj na (500) [mm v] ▶
czekaj [1] sekund
ląduj ◀ i nie czekaj
czekaj [1] sekund
dopóki <ląduje?>
odtwórz dźwięk [zapętlanie v] ▶
obszarniczy#
Blok logiczny landed informuje, czy dron wylądował.
Prawda — Dron wylądował.
Fałsz — Dron nie wylądował.
<wylądował?>
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Celebrate a successful landing.]
startuj na (500) [mm v] ▶
czekaj (1) sekund
ląduj ▶
jeśli <landed> to
odtwórz dźwięk [sukces v] ▶