
Czujniki#
Wstęp#
Dron VEX AIR jest wyposażony w czujnik bezwładnościowy do pomiaru ruchu obrotowego i wykrywania zmian w ruchu, a także czujnik zasięgu do pomiaru odległości. Dron VEX AIR może również monitorować poziom naładowania akumulatora. Czujniki te pozwalają dronowi śledzić swoją orientację, kurs, przyspieszenie i odległość od obiektów.
Poniżej znajduje się lista wszystkich dostępnych bloków:
Inercyjny — śledzenie ruchu obrotowego drona.
rotation — Zwraca wartość określającą, o ile dron obrócił się od momentu startu.
heading — Zwraca kąt kierunku drona (od 0 do 359,99 stopnia).
orientacja — Zwraca przechylenie, pochylenie lub odchylenie drona (od –180,00 do 180,00 stopni).
przyspieszenie — Zwraca przyspieszenie wzdłuż osi przedniej, prawej lub dolnej.
pobierz szybkość obrotu — Zwraca aktualną prędkość obrotu drona w stopniach na sekundę \(dps\).
resetuj obrót — Resetuje wartość obrotu do zera.
reset heading — Resetuje wartość nagłówka do zera.
Zasięg — wykrywanie odległości za pomocą czujników zasięgu drona.
odległość — Raportuje odległość między wybranym czujnikiem zasięgu a najbliższym wykrytym obiektem.
Bateria — Przywróć poziom naładowania baterii drona.
poziom naładowania baterii — Zwraca poziom naładowania baterii drona w procentach.
Bezwładnościowy#
obrót#
Blok rotation zwraca liczbę stopni, o które dron obrócił się od startu. Sumuje wszystkie obroty i zwraca wynik w stopniach: dodatni dla obrotu zgodnego z ruchem wskazówek zegara, ujemny dla obrotu przeciwnego do ruchu wskazówek zegara.
(obrót w stopniach)
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Display the rotation after turning.]
startuj na [500] [mm v] ▶
skręć [w lewo v] o (450) stopni ▶
wydrukuj (obrót w stopniach) w konsoli ▶
ląduj ▶
nagłówek#
Blok heading zwraca kąt nachylenia drona. Zwraca liczbę dziesiętną z zakresu od 0 do 359,99 stopnia.
(kurs w stopniach)
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Display the rotation after turning left.]
startuj na [500] [mm v] ▶
skręć [w lewo v] o (90) stopni ▶
wydrukuj (kurs w stopniach) na ekranie ▶
orientacja#
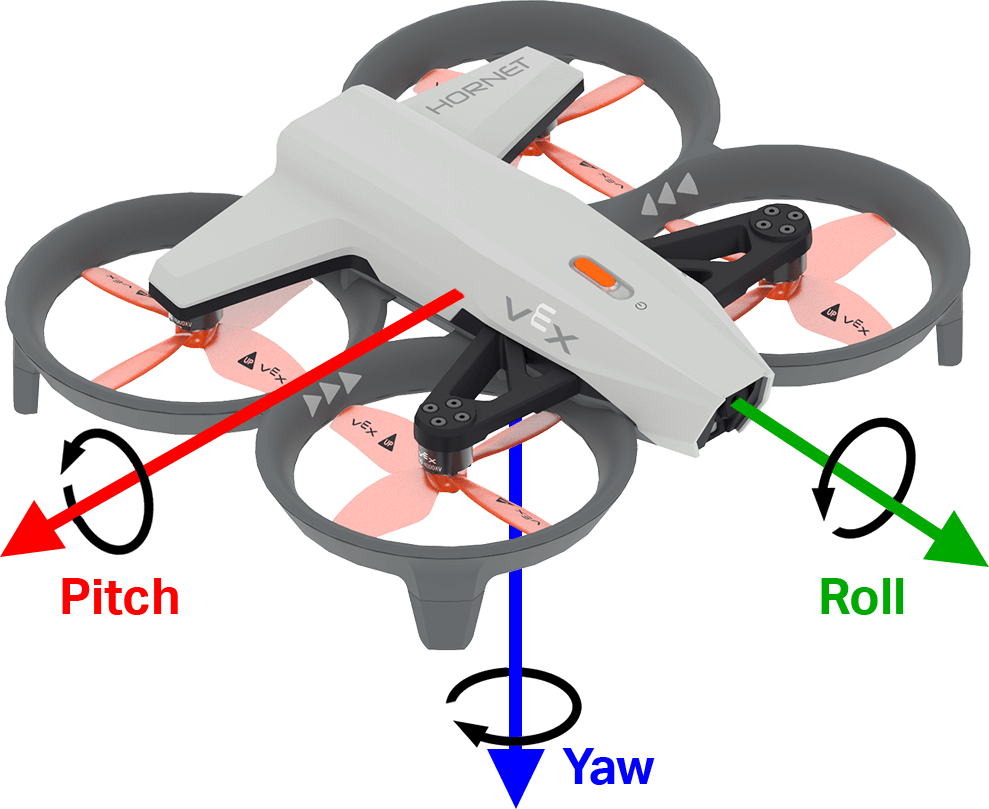
Blok orientacji zwraca kąt przechyłu, pochylenia lub odchylenia drona w zakresie od –180,00 do 180,00 stopni jako liczbę dziesiętną.
Na poniższym rysunku strzałki pokazują kierunek dodatniego obrotu dla przechyłu, pochylenia i odchylenia.
orientacja [roll v] w stopniach
Parametry |
Opis |
|---|---|
oś |
Oś orientacji:
|
Przykład
gdy uruchomiony
[Display the drone orientation as it is rotated by hand.]
zawsze
wyczyść ekran
ustaw kursor na wiersz (7) kolumnę (1) na ekranie
wydrukuj [Roll:] na ekranie ▶
wydrukuj (orientacja [roll v] w stopniach) na ekranie ▶
koniec
przyśpieszenie#
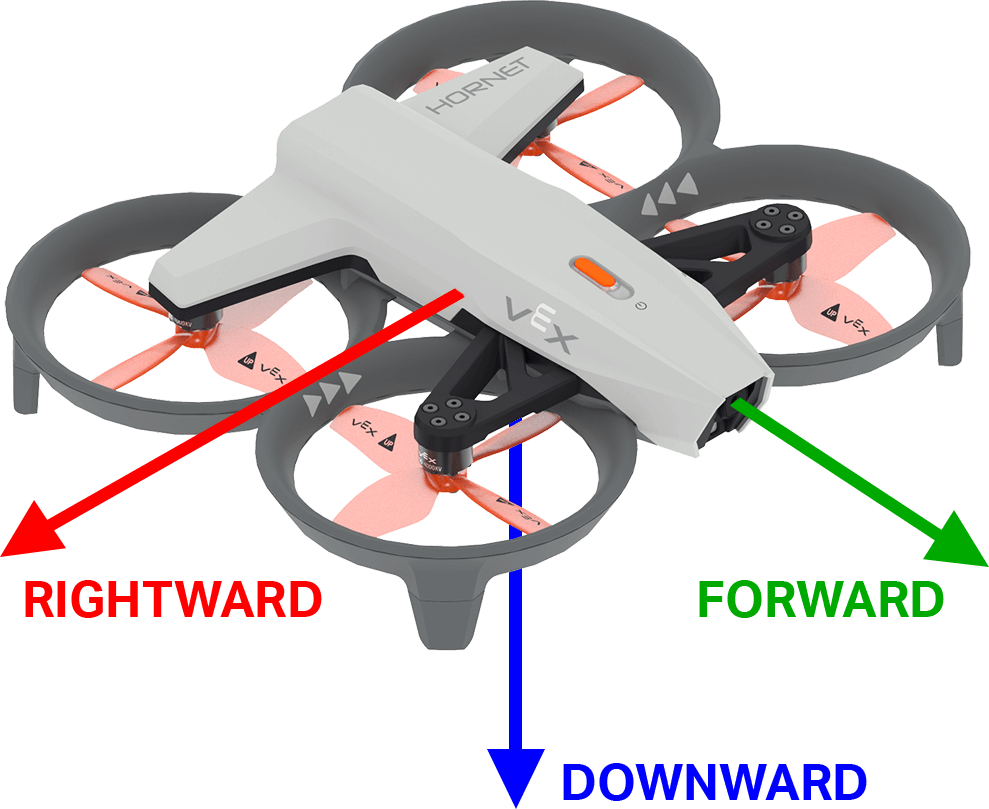
Blok przyspieszenia zwraca przyspieszenie drona w określonym kierunku. Zwracana wartość reprezentuje tempo zmiany prędkości, mierzone w jednostkach g (gdzie 1g ≈ 9,81 m/s²), jako liczbę z zakresu od -4,00 do 4,00.
Na poniższym rysunku strzałki pokazują kierunek dodatniego przyspieszenia w przód i w prawo oraz ujemnego przyspieszenia w dół.
(przyspieszenie osi [do przodu v] w g :: custom-controller-inertial-timer)
Parametry |
Opis |
|---|---|
oś |
Oś, która ma zwrócić przyspieszenie:
|
Przykład
gdy uruchomiony
[Display the acceleration as the drone takes off.]
startuj na [500] [mm v] ◀ i nie czekaj
zawsze
wyczyść ekran
ustaw kursor na wiersz [1] kolumnę [1] na ekranie
wydrukuj (przyspieszenie osi [w dół v] w g) na ekranie ▶
czekaj [0.5] sekund
koniec
uzyskaj szybkość obrotu#
Blok get turn rate zwraca prędkość, z jaką dron obraca się wokół określonej osi. Zwraca wartość w stopniach na sekundę \(dps\) jako liczbę całkowitą.
Na poniższym rysunku strzałki pokazują kierunek dodatniego obrotu dla przechyłu, pochylenia i odchylenia.
(pobierz prędkość obrotu osi [roll v] w dps)
Parametry |
Opis |
|---|---|
oś |
Oś, która ma zwrócić prędkość obrotu:
|
Przykład
gdy uruchomiony
[Display the drone turn rate as it is rotated by hand.]
zawsze
wyczyść ekran
ustaw kursor na wiersz (7) kolumnę (1) na ekranie
wydrukuj [Roll:] na ekranie ▶
wydrukuj (pobierz prędkość obrotu osi [roll v] w dps) na ekranie ▶
koniec
zresetuj obrót#
Blok resetowania obrotu resetuje wartość obrotu drona do 0 stopni.
zresetuj obrót
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Display the rotation after resetting.]
startuj na [500] [mm v] ▶
skręć [w prawo v]
czekaj dopóki <(obrót w stopniach) [math_greater_than v] [360]>
zawis
zresetuj obrót
czekaj [1] sekund
wydrukuj (obrót w stopniach) w konsoli ▶
zresetuj nagłówek#
Blok resetowania kierunku resetuje kierunek drona do zera stopni.
zresetuj kurs
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony
[Turn to the same heading before and after resetting.]
startuj na [500] [mm v] ▶
skręć do kursu [90] stopni ▶
czekaj [1] sekund
zresetuj kurs
skręć do kursu [90] stopni ▶
czekaj [1] sekund
ląduj ▶
Zakres#
dystans#
Blok raportujący odległość raportuje odległość między wybranym czujnikiem zasięgu a najbliższym wykrytym obiektem.
(distance [forward v] range in [mm v])
Parametry |
Opis |
|---|---|
zakres |
Czujnik zasięgu, który należy użyć: do przodu lub w dół. Do przodu informuje o odległości od przodu drona. W dół informuje o odległości od spodu drona. |
jednostki |
Jednostka odległości: mm lub cale. |
Przykład
gdy uruchomiony
[Hover at 200 mm.]
startuj na [500] [mm v] ▶
wznosz się [w dół v]
czekaj dopóki <(distance [downward v] range in [mm v]) [math_less_than v] [200]>
zawis
czekaj (3) sekund
ląduj ▶
Bateria#
poziom naładowania baterii#
Blok poziomu baterii zwraca poziom naładowania baterii drona w procentach. Zwraca liczbę od 0 do 100.
(poziom baterii drona w %)
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
gdy uruchomiony
[Display the battery level.]
wydrukuj (poziom baterii drona w %) na ekranie ▶