
Блоки, специфичные для робота#
Введение#
Робот-герой Swish предлагает два варианта двигателя и оптический датчик.
Все стандартные блоки VEXcode VR доступны для использования в игровой зоне IQ 24-25 Rapid Relay.
Ниже приведён список всех доступных блоков, разработанных специально для роботов:
Трансмиссия – перемещение и поворот робота.
Действия
drive — Двигает робота вперед или назад бесконечно.
движение на — Перемещает робота вперед или назад на определенное расстояние.
поворот — Поворачивает робота влево или вправо навсегда.
поворот на — Поворачивает робота влево или вправо на определенное количество градусов.
поворот к заголовку — Поворачивает робота в определенном направлении.
поворот на вращение — Поворачивает робота на определенное вращение.
остановить движение — Останавливает движение робота.
Настройки
установить скорость движения — Указывает роботу, с какой скоростью двигаться.
установить скорость поворота — Указывает роботу, с какой скоростью нужно поворачивать.
установить направление движения — Изменяет текущее направление движения робота на новое.
установить вращение привода — Изменяет текущее вращение робота на новое вращение.
установить таймаут движения — Задает, сколько секунд робот будет пытаться завершить движение.
Ценности
движение завершено — Сообщает, завершил ли робот движение.
привод движется — Сообщает, движется ли робот.
направление движения — Сообщает текущее направление движения робота от 0 до 359,99 градусов.
вращение привода — Сообщает текущее вращение робота.
скорость движения — Сообщает, с какой скоростью движется робот.
Движение – Перемещение и отслеживание двигателей робота.
Действия
вращающий двигатель – Вращает двигатель или группу двигателей в одном из направлений бесконечно.
вращение двигателя на – Вращает двигатель или группу двигателей на определенное расстояние в градусах или оборотах.
повернуть двигатель в положение – Поворачивает двигатель или группу двигателей в определенное положение.
остановить двигатель – Останавливает вращение двигателя или группы двигателей.
Настройки
установить скорость вращения двигателя – Указывает двигателю или группе двигателей, с какой скоростью вращаться.
установить таймаут двигателя – Задает, сколько времени двигатель или группа двигателей будут пытаться завершить движение.
установить положение двигателя – Изменяет текущее положение двигателя или группы двигателей на новое значение.
Ценности
двигатель завершен – Сообщает, завершил ли двигатель или группа двигателей движение.
двигатель вращается – Сообщает, вращается ли двигатель или группа двигателей.
положение двигателя – Сообщает текущее положение двигателя или группы двигателей.
скорость вращения двигателя – Отображает скорость вращения двигателя или группы двигателей в процентах от -100% до 100%.
Использование датчиков — Задействуйте различные датчики робота.
Оптический
Оптический датчик обнаружил объект – Сообщает, обнаруживает ли датчик объект в пределах досягаемости.
Оптический датчик обнаруживает цвет – Сообщает, обнаруживает ли оптический датчик указанный цвет.
Оптическая яркость – Отображает яркость, обнаруженную оптическим датчиком.
Оптический оттенок – Сообщает оттенок, обнаруженный оптическим датчиком.
при оптическом датчике – Запускает прикрепленный стек блоков, когда оптический датчик обнаруживает или теряет объект.
В примерах на этой странице используется начальная позиция по умолчанию в игровой зоне.
Трансмиссия#
Силовая установка управляет движением и поворотами VR-робота. Она позволяет ему двигаться вперед или назад, поворачивать влево или вправо, менять направление движения и отслеживать вращение.
Действия#
водить машину#
Блок привода перемещает робота вперед или назад бесконечно. Робот будет продолжать движение, пока ему не будет дано другое действие, например, поворот или остановка.
движение [вперёд v]
Параметры |
Описание |
|---|---|
направление |
Направление движения робота: вперед или назад. |
Пример
при запуске :: hat events
[Drive forward, then stop.]
движение [вперёд v]
ждать (2) секунд
остановить движение
стремление к#
Блок drive for перемещает робота вперед или назад на определенное расстояние. Проект будет ждать, пока робот не завершит движение, прежде чем запустится следующий блок в стеке.
движение [вперёд v] на (200) [мм v] ▶
Параметры |
Описание |
|---|---|
направление |
Направление движения робота: вперед или назад. |
расстояние |
Расстояние, которое проезжает робот. Это может быть целое число или десятичная дробь. |
единица |
Единица измерения расстояния: мм (миллиметры) или дюймы. |
и не ждите |
Выберите стрелку ( ▶ ), чтобы развернуть блок, например, и не ждите, чтобы следующий блок в стеке выполнился немедленно. |
Пример
при запуске :: hat events
[Drive forward.]
движение [вперёд v] на (500) [мм v] ▶
повернуть#
Блок turn бесконечно поворачивает робота влево или вправо. Робот будет продолжать поворачиваться, пока ему не будет дано другое действие, например, движение или остановка.
поворот [вправо v]
Параметры |
Описание |
|---|---|
направление |
Направление поворота робота: влево или вправо. |
Пример
при запуске :: hat events
[Turn right, then stop.]
поворот [вправо v]
ждать (2) секунд
остановить движение
поворот для#
Блок turn for поворачивает робота влево или вправо на определенное количество градусов. Поворот осуществляется относительно текущего положения робота. Проект будет ждать, пока робот не завершит поворот, прежде чем запустится следующий блок в стеке.
поворот [вправо v] на (90) градусов ▶
Параметры |
Описание |
|---|---|
направление |
Направление поворота робота: влево или вправо. |
угол |
Количество градусов, на которое поворачивается робот. Это может быть целое число или десятичная дробь. |
и не ждите |
Выберите стрелку ( ▶ ), чтобы развернуть блок, например, и не ждите, чтобы следующий блок в стеке выполнился немедленно. |
Пример
при запуске :: hat events
[Turn left, then turn around to the right.]
поворот [влево v] на (90) градусов ▶
поворот [вправо v] на (180) градусов ▶
перейти к заголовку#
Направление движения — это направление, в котором смотрит робот, измеряемое в градусах. Блок поворота по заданному направлению поворачивает робота в направлении от -359 до 359 градусов. Робот повернется по кратчайшему пути, чтобы достичь целевого направления.
Начальный курс — 0 градусов.
Проект будет ждать, пока робот не завершит вращение, прежде чем запустится следующий блок в стопке.
повернуть на курс (90) градусов ▶
Параметры |
Описание |
|---|---|
заголовок |
Направление движения робота должно составлять от -359 до 359 градусов. |
и не ждите |
Выберите стрелку ( ▶ ), чтобы развернуть блок, например, и не ждите, чтобы следующий блок в стеке выполнился немедленно. |
Пример
при запуске :: hat events
[Turn to face the cardinal directions.]
повернуть на курс (90) градусов ▶
ждать (2) секунд
повернуть на курс (180) градусов ▶
ждать (2) секунд
повернуть на курс (270) градусов ▶
ждать (2) секунд
повернуть на курс (0) градусов ▶
ждать (2) секунд
поворот к вращению#
Блок turn to rotation поворачивает робота на определённое направление.
Вращение — это угол поворота робота, измеряемый в градусах. В начале проекта значение вращения устанавливается равным 0 градусам. Вращение также можно установить с помощью блока set drive rotation.
Значения вращения являются абсолютными. Это означает, что направление поворота зависит от текущего вращения робота. Поворот вправо увеличивает вращение, а поворот влево уменьшает его.
Например, если робот начинает движение с 0 градусов, а затем вы поворачиваетесь на 720 градусов, он дважды повернется вправо. Если же вы повернетесь на 360 градусов, он один раз повернется влево, потому что 360 меньше 720.
Проект будет ждать, пока робот не завершит вращение, прежде чем запустится следующий блок в стопке.
повернуть к вращению на (90) градусов ▶
Параметры |
Описание |
|---|---|
вращение |
Величина поворота в градусах, на которую повернется робот. Это может быть целое число или десятичная дробь. |
и не ждите |
Выберите стрелку ( ▶ ), чтобы развернуть блок, например, и не ждите, чтобы следующий блок в стеке выполнился немедленно. |
Пример
при запуске :: hat events
[Turn left, then spin in a circle clockwise and face right.]
повернуть к вращению на (-90) градусов ▶
ждать (2) секунд
повернуть к вращению на (450) градусов ▶
прекратите водить#
Блок остановки движения останавливает движение робота.
остановить движение
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске :: hat events
[Drive forward, then stop.]
движение [вперёд v]
ждать [4] секунд
остановить движение
Настройки#
установить скорость вращения привода#
Блок установки скорости вращения определяет скорость движения робота. Более высокое значение в процентах увеличивает скорость движения, а более низкое — уменьшает.
Каждый проект начинается с того, что робот по умолчанию движется со скоростью, составляющей 50% от максимальной.
Примечание: Более высокая скорость приводит к более быстрому движению робота, но может снизить точность. Более низкая скорость приводит к более медленному движению робота, но может повысить точность.
установить скорость движения (50) [% v]
Параметры |
Описание |
|---|---|
скорость |
Скорость движения от 0% до 100%. |
единица |
Единица измерения скорости: % |
Пример
при запуске :: hat events
[Drive forward at the default velocity.]
движение [вперёд v] на (100) [мм v] ▶
ждать (1) секунд
[Move slower.]
установить скорость движения (20) [% v]
движение [вперёд v] на (100) [мм v] ▶
ждать (1) секунд
[Move faster.]
установить скорость движения (100) [% v]
движение [вперёд v] на (100) [мм v] ▶
ждать (1) секунд
установить скорость поворота#
Блок установка скорости поворота определяет скорость поворота робота. Более высокое значение в процентах ускоряет поворот, а более низкое — замедляет.
Каждый проект начинается с того, что робот по умолчанию вращается со скоростью, составляющей 50% от его обычной скорости.
Примечание: Более высокая скорость приводит к более быстрому повороту робота, но может быть менее точной. Более низкая скорость приводит к более медленному повороту робота, но может быть более точной.
установить скорость поворота (50) [% v]
Параметры |
Описание |
|---|---|
скорость |
Скорость поворота от 0% до 100%. |
единица |
Единица измерения скорости: % |
Пример
при запуске :: hat events
[Turn at default velocity.]
поворот [вправо v] на (100) градусов ▶
ждать (1) секунд
[Turn slower.]
установить скорость поворота (20)%
поворот [вправо v] на (100) градусов ▶
ждать (1) секунд
[Turn faster.]
установить скорость поворота (100)%
поворот [вправо v] на (100) градусов ▶
ждать (1) секунд
установить направление привода#
Направление движения — это угол, в котором смотрит робот, измеряемый в градусах. Блок set drive heading изменяет текущее направление движения робота на новое значение.
Например, если робот повернулся вправо, установка направления на 0 градусов делает это положение, в котором робот повернулся вправо, новым значением 0 градусов. Затем робот может поворачиваться в другие положения, основываясь на этом новом направлении.
установить курс движения (0) градусов
Параметры |
Описание |
|---|---|
заголовок |
Значение направления в градусах, которое необходимо задать для робота. |
Пример
при запуске :: hat events
[Turn to the left.]
установить курс движения (90) градусов
повернуть на курс (0) градусов ▶
установить вращение привода#
Вращение — это угол поворота робота, измеряемый в градусах. В начале проекта значение вращения устанавливается на 0 градусов. Блок set drive rotation изменяет текущее значение вращения робота на новое значение.
Например, если робот совершил два полных оборота вправо, значение его вращения составит 720 градусов. Установка значения вращения на 0 градусов сбросит это значение с 720 до 0 градусов. Затем робот сможет совершать повороты, исходя из этого нового значения.
установить вращение движения (0) градусов
Параметры |
Описание |
|---|---|
вращение |
Значение угла поворота в градусах, которое необходимо задать для робота. Это может быть целое число или десятичная дробь. |
Пример
при запуске :: hat events
[Spin counterclockwise two times.]
установить вращение движения (720) градусов
повернуть к вращению на (0) градусов ▶
установить тайм-аут диска#
Блок set drive timeout задает количество секунд, в течение которых робот будет пытаться завершить движение. Если робот не сможет завершить движение за это время, он прекратит попытки и перейдет к следующему блоку в стеке. Это предотвращает застревание робота на определенном этапе движения.
установить тайм-аут движения на (1) сек
Параметры |
Описание |
|---|---|
время |
Количество секунд, в течение которых робот может попытаться завершить движение. Это может быть целое число или десятичная дробь. |
Пример
при запуске :: hat events
[Drive forward for 1 second, then turn.]
установить тайм-аут движения на (1) сек
движение [вперёд v] на (25) [дюймы v] ▶
поворот [вправо v] на (90) градусов ▶
Ценности#
Поездка завершена#
Логический блок движение завершено сообщает, закончил ли робот движение. Это можно использовать для управления временем выполнения других действий в зависимости от движения робота.
Верно — Робот завершил движение.
Неверно — Робот всё ещё движется.
Этот блок работает совместно с блоками трансмиссии, имеющими параметр и не ожидая.
<движение завершено?>
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске :: hat events
[Start spinning when the drive is complete.]
движение [вперёд v] на (200) [мм v] ◀ и не ждать
ждать пока <движение завершено?>
поворот [вправо v] на (360) градусов ▶
привод движется#
Логический блок привод движется сообщает, движется ли робот. Это можно использовать для управления синхронизацией других действий в зависимости от движения робота.
Верно — Робот движется.
Неверно — Робот не движется.
Этот блок работает совместно с блоками трансмиссии, имеющими параметр и не ожидая.
<движение активно?>
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске :: hat events
[Print that the robot is moving while it is still driving.]
движение [вперёд v] на (200) [мм v] ◀ и не ждать
пока <движение активно?>
вывести [Still Moving...] ▶
ждать (0.1) секунд
очистить экран
конец
вывести [Done!] ▶
направление привода#
Направление движения — это то, в каком направлении смотрит робот, измеряемое в градусах. Блок регистрации направления движения сообщает, что направление находится в диапазоне от 0 до 359,99 градусов.
Начальный курс робота составляет 0 градусов.
(Курс движения в градусах)
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске :: hat events
[Display the heading after turning.]
поворот [вправо v] на (450) градусов ▶
вывести (Курс движения в градусах) на экран ◀ и перенести курсор на следующую строку
вращение привода#
Вращение — это угол поворота робота, измеряемый в градусах. В начале проекта значение вращения устанавливается равным 0 градусам. Блок отчёта о вращении привода сообщает текущее вращение робота.
Поворот вправо увеличивает угол поворота, а поворот влево уменьшает его. Например, два полных поворота вправо покажут угол поворота в 720 градусов.
(вращение движения в градусах)
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Пример
при запуске :: hat events
[Display the rotation after turning.]
поворот [вправо v] на (450) градусов ▶
вывести (вращение движения в градусах) на экран ◀ и перенести курсор на следующую строку
скорость вращения привода#
Блок регистрации скорости движения сообщает, с какой скоростью движется робот.
(скорость движения в [% v])
Параметры |
Описание |
|---|---|
единица |
Единица измерения скорости: % |
Пример
при запуске :: hat events
[Display the velocity after driving.]
движение [вперёд v] на (200) [мм v] ▶
вывести (скорость движения в [% v]) на экран ◀ и перенести курсор на следующую строку
Движение#
Swish использует двигатель подачи мячей для сбора шаров и перемещения их на катапульту. Группа двигателей катапульты опускает и отпускает рычаг катапульты для запуска шаров.
Каждый двигатель и группа двигателей имеют свои собственные варианты направления движения. Названия направлений описывают, как данный двигатель или группа двигателей перемещаются на Swish.
Действия#
вращающийся двигатель#
Блок вращающийся двигатель позволяет бесконечно вращать двигатель или группу двигателей в одном из двух направлений. Двигатель или группа двигателей будут продолжать вращаться до тех пор, пока им не будет дано другое действие, например, вращение в другом направлении или остановка.
вращать [IntakeMotor v] [потребление v]
Параметры |
Описание |
|---|---|
мотор |
Двигатель или группа двигателей для вращения: Двигатель всасывания или Группа катапульты. |
направление |
Направление вращения двигателя или группы двигателей:
|
Пример
при запуске
[Launch the preloaded Ball.]
вращать [CatapultGroup v] [выпускать v]
[Lower the Catapult to load a new Ball.]
вращать [CatapultGroup v] [ниже v]
вращающийся двигатель для#
Блок spin motor for в стеке вращает двигатель или группу двигателей на определенное расстояние. Вращение происходит относительно текущего положения двигателя или группы двигателей. Проект будет ждать, пока двигатель или группа двигателей не закончат вращение, прежде чем запустится следующий блок в стеке.
вращение [IntakeMotor v] [потребление v] на [90] [градусы v] ▶
Параметры |
Описание |
|---|---|
мотор |
Двигатель или группа двигателей для вращения: Двигатель всасывания или Группа катапульты. |
направление |
Направление вращения двигателя или группы двигателей:
|
расстояние |
Расстояние, на которое вращается двигатель или группа двигателей. Градусы указываются целыми числами. Обороты могут указываться целыми числами или десятичными дробями. |
единица |
Единица измерения расстояния: градусы или обороты. |
и не ждите |
Выберите стрелку ( ▶ ), чтобы развернуть блок, например, и не ждите, чтобы следующий блок в стеке выполнился немедленно. |
Пример
при запуске
[Launch the preloaded Ball.]
вращать [CatapultGroup v] [выпускать v]
[Lower the Catapult to load a new Ball.]
вращение [CatapultGroup v] [ниже v] на [1350] [градусы v] ▶
поверните двигатель в нужное положение#
Блок поворота двигателя в нужное положение позволяет повернуть двигатель или группу двигателей в заданное положение.
Положение двигателя или группы двигателей — это угол их вращения, измеряемый в градусах или оборотах. Один оборот равен 360 градусам. В начале проекта положение двигателя или группы двигателей устанавливается на 0 градусов. Положение двигателя или группы двигателей также можно установить с помощью блока установить положение двигателя.
Значения положения являются абсолютными. Это означает, что направление вращения зависит от текущего положения двигателя или группы двигателей.
Например, если двигатель или группа двигателей начинают движение с 0 градусов и вращаются до положения 720 градусов, они совершат два оборота вперед. Если же они затем вращаются до положения 360 градусов, они совершат один оборот в обратном направлении, поскольку 360 меньше 720.
вращать [IntakeMotor v] в положение [90] [градусы v] ▶
Параметры |
Описание |
|---|---|
мотор |
Двигатель или группа двигателей для вращения: Двигатель всасывания или Группа катапульты. |
позиция |
Значение положения, до которого будет вращаться двигатель или группа двигателей. Градусы указываются целыми числами. Обороты могут указываться целыми числами или десятичными дробями. |
единица |
Единица измерения положения: градусы или обороты. |
и не ждите |
Выберите стрелку ( ▶ ), чтобы развернуть блок, например, и не ждите, чтобы следующий блок в стеке выполнился немедленно. |
Пример
при запуске
[Launch the preloaded Ball.]
вращать [CatapultGroup v] [выпускать v]
[Lower the Catapult to load a new Ball.]
вращать [CatapultGroup v] в положение [1260] [градусы v] ▶
остановить двигатель#
Блок остановки двигателя останавливает выбранный двигатель или группу двигателей.
остановить [IntakeMotor v]
Параметры |
Описание |
|---|---|
мотор |
Двигатель или группа двигателей, которые необходимо остановить: IntakeMotor или CatapultGroup. |
Пример
при запуске
[Start spinning Intake Motor to prepare to pick up a Ball.]
вращать [IntakeMotor v] [потребление v]
ждать (1) секунд
[After the Ball is picked up, stop spinning the Intake Motor.]
остановить [IntakeMotor v]
Настройки#
установить скорость двигателя#
Блок установки скорости вращения двигателя определяет скорость вращения двигателя или группы двигателей. Более высокое значение в процентах приводит к более быстрому вращению двигателя или группы двигателей, а более низкое — к более медленному.
Каждый проект начинается с того, что каждый двигатель или группа двигателей по умолчанию вращаются со скоростью 50% от обычной.
Примечание: Более высокая скорость вращения приводит к более быстрому вращению двигателя или группы двигателей, но может снизить точность. Более низкая скорость вращения приводит к более медленному вращению двигателя или группы двигателей, но может повысить точность.
установить скорость [IntakeMotor v] на [50] [% v]
Параметры |
Описание |
|---|---|
мотор |
Двигатель или группа двигателей, определяющая скорость: Двигатель всасывания или Группа катапульты. |
скорость |
Скорость вращения двигателя или группы двигателей. Проценты обозначаются целыми числами от 0% до 100%. |
единица |
Единица измерения скорости: %. |
Пример
при запуске
[Start spinning the Intake Motor to prepare to pick up Balls.]
установить скорость [IntakeMotor v] на [100] [% v]
вращать [IntakeMotor v] [потребление v]
установить тайм-аут двигателя#
Блок set motor timeout в стеке задает время, в течение которого двигатель или группа двигателей будут пытаться завершить движение. Если двигатель или группа двигателей не смогут завершить движение за это время, они прекратят попытки и перейдут к следующему блоку в стеке. Это предотвращает застревание двигателя или группы двигателей на определенном этапе движения.
установить таймаут [IntakeMotor v] [1] секунд
Параметры |
Описание |
|---|---|
мотор |
Двигатель или группа двигателей, для которых устанавливается время ожидания: IntakeMotor или CatapultGroup. |
время |
Количество секунд, в течение которых двигатель или группа двигателей могут попытаться завершить движение. Это может быть целое число или десятичная дробь. |
Пример
при запуске
установить таймаут [CatapultGroup v] [2] секунд
[Lower Catapult Arm to prepare to pick up a Ball.]
вращение [CatapultGroup v] [ниже v] на [10] [обороты v] ▶
Позиция#
установить положение двигателя#
Положение двигателя или группы двигателей — это расстояние, на которое он повернулся, измеряемое в градусах или оборотах. Один оборот равен 360 градусам. Блок установки положения двигателя изменяет текущее положение двигателя или группы двигателей на новое значение.
Например, если двигатель или группа двигателей повернулись на 180 градусов, установка положения на 0 градусов сбросит это положение со 180 до 0 градусов. Затем двигатель или группа двигателей смогут вращаться в положениях, соответствующих этому новому значению.
установить положение [IntakeMotor v] [0] [градусы v]
Параметры |
Описание |
|---|---|
мотор |
Двигатель или группа двигателей для установки положения: Впускной двигатель или Группа катапульт. |
позиция |
Значение положения, которое необходимо установить для двигателя или группы двигателей. Градусы указываются целыми числами. Повороты могут указываться целыми числами или десятичными дробями. |
единица |
Единица измерения положения: градусы или обороты. |
Пример
при запуске
[Release the preloaded Ball.]
вращать [CatapultGroup v] [выпускать v]
[Lower the Catapult Arm to prepare for the next Ball.]
вращать [CatapultGroup v] в положение [1260] [градусы v] ▶
[Make the lowered Catapult Arm position the new 0 degrees position.]
установить положение [CatapultGroup v] [0] [градусы v]
положение двигателя#
Положение двигателя или группы двигателей — это расстояние, на которое он повернулся, измеряемое в градусах или оборотах. Один оборот равен 360 градусам. Блок регистрации положения двигателя сообщает текущее положение двигателя или группы двигателей.
В начале проекта положение двигателя или группы двигателей устанавливается на 0 градусов. Если двигатель или группа двигателей вращается на один полный оборот вперед, положение будет равно 360 градусам или 1 обороту. Если двигатель или группа двигателей вращается в другом направлении, положение будет отрицательным.
(положение [IntakeMotor v] в [градусы v])
Параметры |
Описание |
|---|---|
мотор |
Двигатель или группа двигателей, которые необходимо указать для сообщения о положении: IntakeMotor или CatapultGroup. |
единица |
Единица измерения положения двигателя: градусы или обороты. |
Пример
при запуске
[Release the preloaded Ball.]
вращать [CatapultGroup v] [выпускать v]
[Lower the Catapult Arm to prepare for the next Ball.]
вращать [CatapultGroup v] [ниже v]
ждать пока <[1260] [math_less_than v] (положение [CatapultGroup v] в [градусы v])>
остановить [CatapultGroup v]
Ценности#
двигатель готов#
Логический блок двигатель завершил работу сообщает, закончил ли двигатель или группа двигателей движение. Это можно использовать для управления временем выполнения других действий в зависимости от движения двигателя или группы двигателей.
Верно — Двигатель или группа двигателей завершили движение.
Ложь — Двигатель или группа двигателей всё ещё находятся в движении.
Этот блок работает совместно со следующими блоками Motion, имеющими параметр и не ожидающими: вращение двигателя в течение и вращение двигателя в положение.
<[IntakeMotor v] завершён?>
Параметры |
Описание |
|---|---|
мотор |
Двигатель или группа двигателей, указывающие на завершение движения: IntakeMotor или CatapultGroup. |
Двигатель вращается#
Логический блок двигатель вращается сообщает, вращается ли двигатель или группа двигателей. Это можно использовать для управления синхронизацией других действий в зависимости от движения двигателя или группы двигателей.
Верно — Двигатель или группа двигателей вращаются.
Ложь — Двигатель или группа двигателей не вращаются.
Этот блок работает совместно со следующими блоками Motion, имеющими параметр и не ожидающими: вращение двигателя в течение и вращение двигателя в положение.
<[IntakeMotor v] вращается?>
Параметры |
Описание |
|---|---|
мотор |
Двигатель или группа двигателей, указывающая на то, вращается ли он: IntakeMotor или CatapultGroup. |
скорость двигателя#
Блок регистрации скорости вращения двигателя отображает скорость вращения двигателя или группы двигателей в процентах от -100% до 100%.
(скорость [IntakeMotor v] в [% v] :: custom-motion)
Параметры |
Описание |
|---|---|
мотор |
Двигатель или группа двигателей, для которых необходимо сообщить скорость: IntakeMotor или CatapultGroup. |
единица |
Единица измерения скорости вращения двигателя: %. |
Ощущение#
Оптический#
Оптическая система обнаружила объект.#
Логический блок Оптический датчик обнаружил объект сообщает, обнаружил ли оптический датчик объект в пределах досягаемости.
Верно — Оптический датчик обнаруживает объект.
Ложь — Оптический датчик не обнаруживает объект.
<[IntakeOptical v] обнаружил объект?>
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Оптический датчик определяет цвет.#
Логический блок Оптический датчик определяет цвет сообщает, обнаружил ли оптический датчик указанный цвет, исходя из обнаруженного значения оттенка.
Верно – Датчик определяет указанный цвет.
Ложь – Датчик не обнаруживает указанный цвет.
Примечание: Оптический датчик ищет диапазоны оттенков, соответствующие указанному цвету. Для определения конкретных диапазонов оттенков см. блок Оптический оттенок.
<[IntakeOptical v] определяет [жёлтый v]?>
Параметры |
Описание |
|---|---|
цвет |
Какой цвет искать:
|
Оптическая яркость#
Блок отображения оптической яркости показывает, сколько света отражается обратно к оптическому датчику, в процентах от 0% до 100%.
Более высокий процент означает, что больше света отражается обратно к оптическому датчику. Более низкий процент означает, что отражается меньше света.
(яркость [IntakeOptical v] в %)
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
Оптический оттенок#
Блок регистрации оптического оттенка отображает оттенок, обнаруженный оптическим датчиком, в виде числа от 0 до 359 градусов.
Оттенок — это способ описания цвета с помощью чисел на цветовом круге.
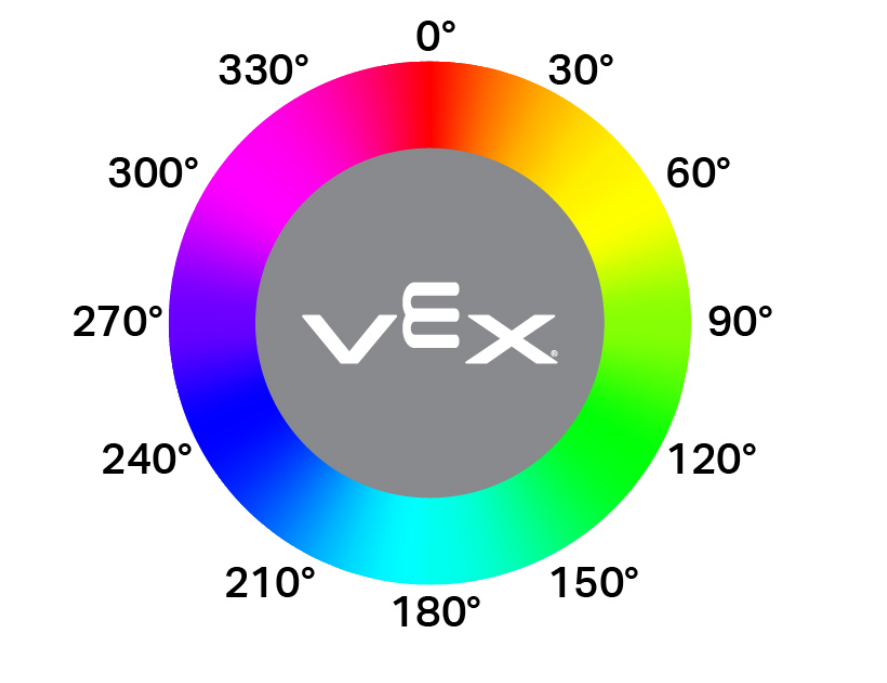
(оттенок [IntakeOptical v] в градусах)
Параметры |
Описание |
|---|---|
Этот блок не имеет параметров. |
когда оптический#
Блок when Optical запускает прикрепленный к нему набор блоков всякий раз, когда оптический датчик обнаруживает или теряет объект.
когда [IntakeOptical v] [обнаруживает v] объект
Параметры |
Описание |
|---|---|
состояние |
Когда будет запущен прикрепленный стек блоков: detects запускается, когда обнаруживается необнаруженный объект, а loses запускается, когда обнаруженный объект перестает обнаруживаться. |