
V5 Override (Flex)#
Flex — это робот-герой VEX V5, используемый в V5 26-27 Override Playground.
Обзор робота#
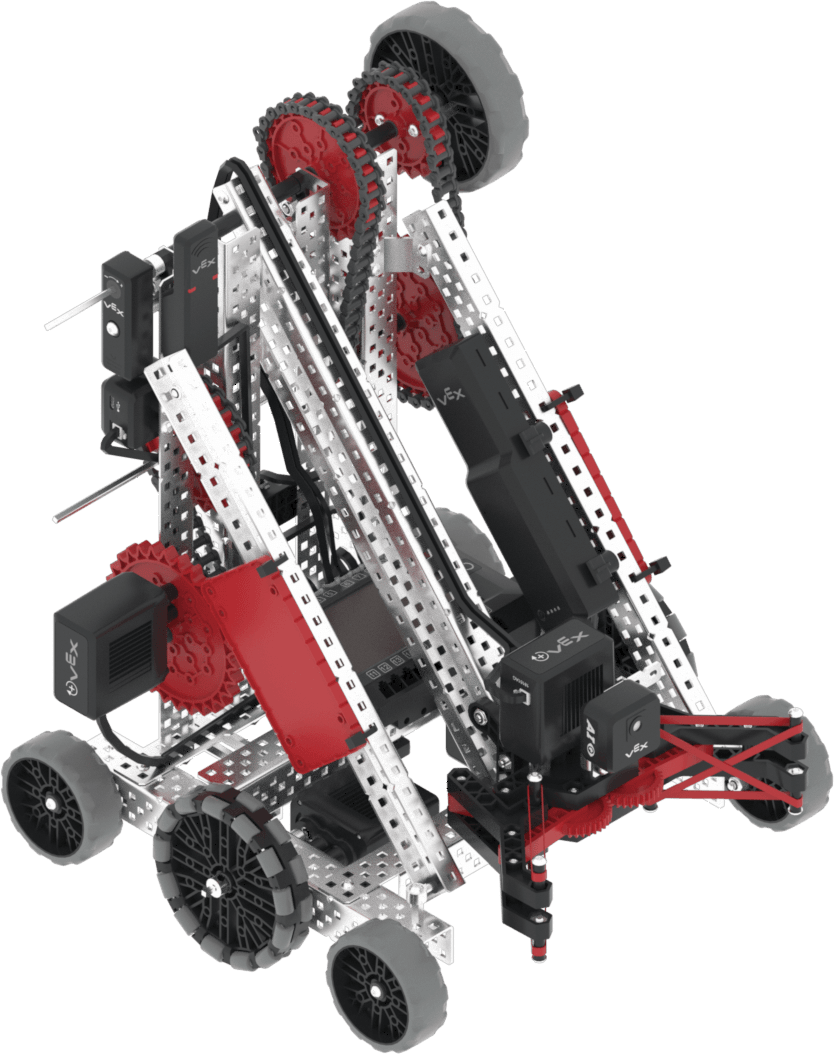
Flex поддерживает стандартные элементы управления и датчики виртуальной реальности, такие как инерциальный датчик и мозговой таймер, а дополнительные функции, специфичные для Flex, описаны в блоках, специфичных для роботов и Python, специфичный для роботов.
Моторы#
Конфигурация и имя команды Python |
Описание |
|---|---|
|
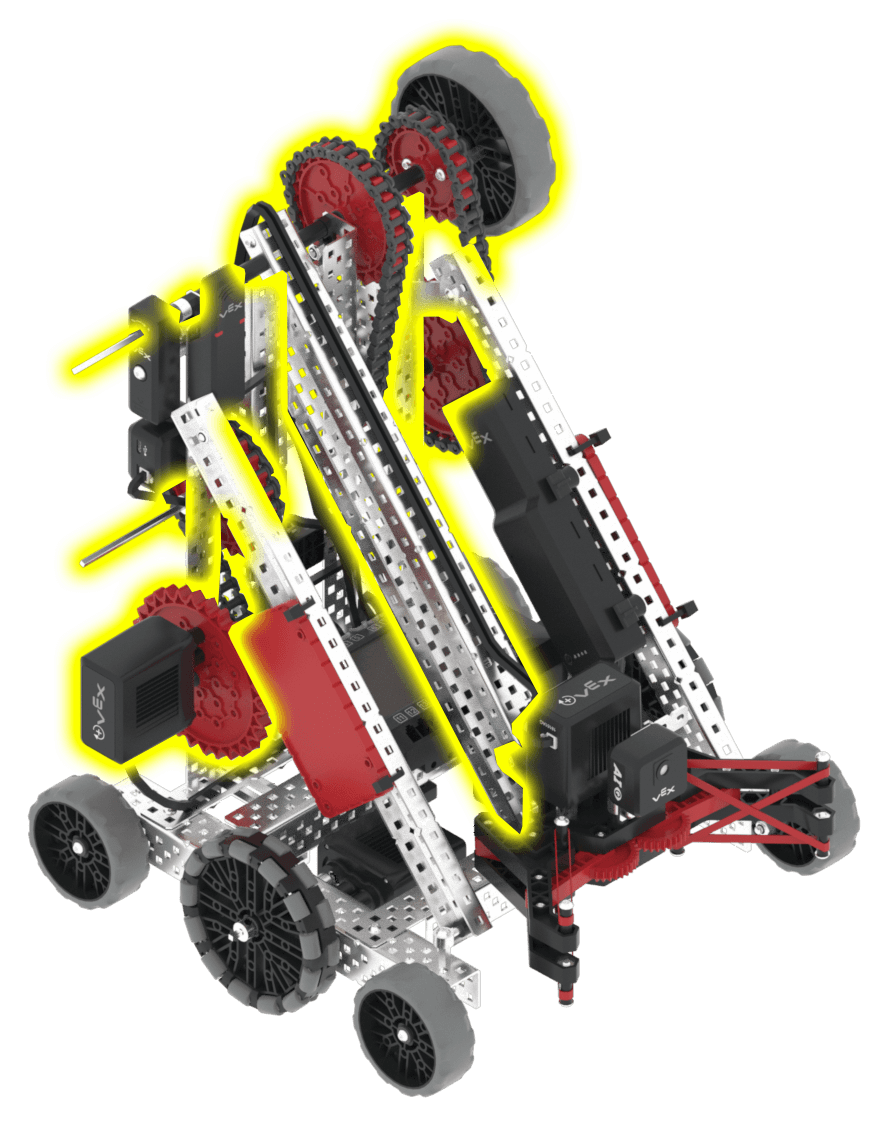
Поднимает и опускает рычаг. Рычаг находится в полностью поднятом положении под углом 2000 градусов; исходное положение — 0 градусов. |
|
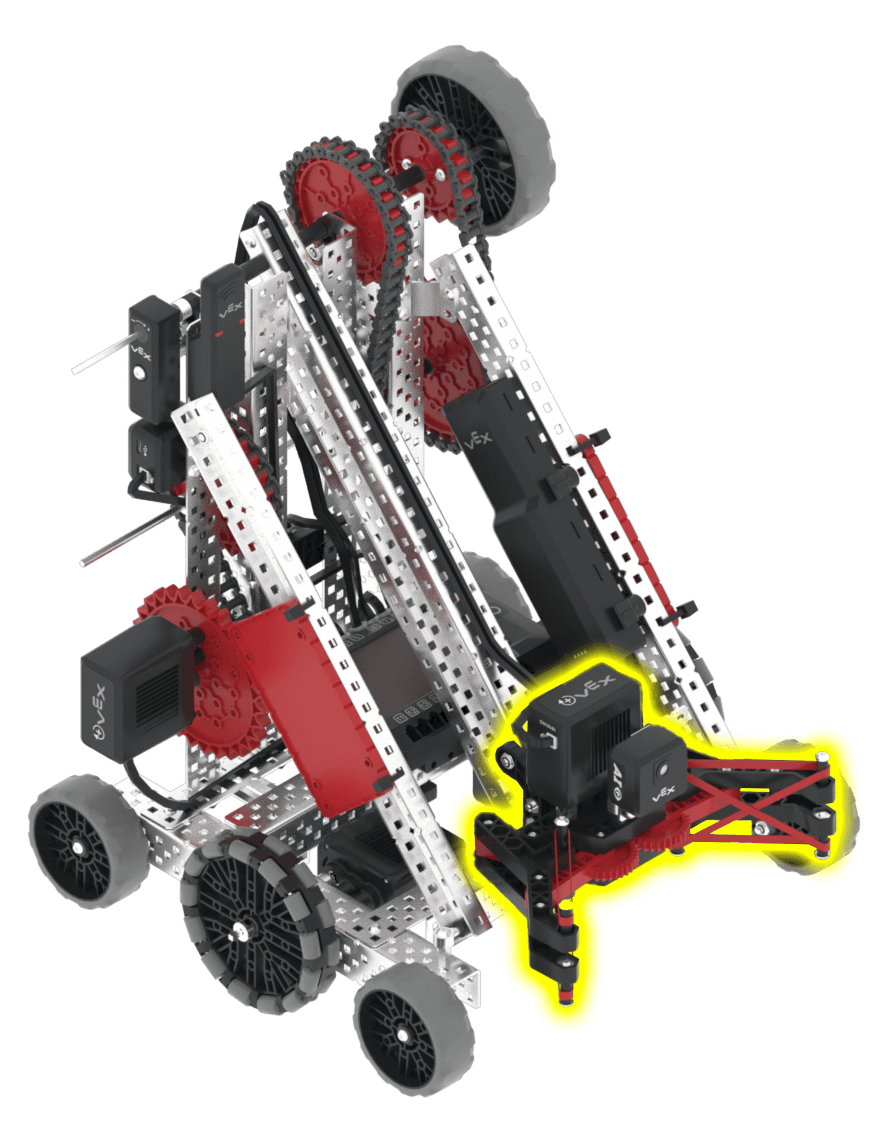
Открывает и закрывает клешню. Исходное положение — 467 градусов (полностью закрыто); клешня полностью открыта при 0 градусах. |
Компоненты и функции#
Компонент или функция |
Использовать |
Документация по API |
|---|---|---|
Трансмиссия |
Робот двигается и поворачивается. |
|
ArmMotor |
Поднимает и опускает руку для взаимодействия с игровыми элементами. |
|
КоготьМотор |
Открывает и закрывает клешню, чтобы захватывать и отпускать игровые элементы. |
|
Датчик изображения с искусственным интеллектом |
Установлен на клешне, направлен вперед. Обнаруживает игровые объекты перед клешней, позволяя роботу автономно ориентироваться. Блокируется, когда клешня удерживает булавку или чашку, поэтому работает только тогда, когда клешня пуста. |
|
Датчик расстояния |
Устанавливается в передней части робота, направлен вперед. Определяет расстояние от передней части робота до объекта. |
|
GPS-датчик |
Возвращает текущее положение и направление движения робота на игровой площадке. |
|
Мозговой таймер |
Пройдено время с начала проекта. |
Детские площадки#
Детская площадка |
Описание |
|---|---|
Пройдите испытание V5 26-27 «Переопределение навыков автономного программирования». |