
Bloki specyficzne dla robotów#
Wstęp#
Robot-bohater Swish jest wyposażony w dwa rodzaje silników i czujnik optyczny.
Wszystkie standardowe bloki VEXcode VR są dostępne do użycia na placu zabaw IQ 24-25 Rapid Relay.
Poniżej znajduje się lista wszystkich dostępnych bloków specyficznych dla robotów:
Układ napędowy – poruszanie i obracanie robotem.
Akcje
drive — Przesuwa robota do przodu lub do tyłu w nieskończoność.
napęd — Przesuwa robota do przodu lub do tyłu na określoną odległość.
turn — Obraca robota w lewo lub prawo na zawsze.
turn for — Obraca robota w lewo lub prawo o określoną liczbę stopni.
obróć do kierunku — Obraca robota w kierunku określonego kierunku.
obróć do obrotu — Obraca robota o określoną wartość.
zatrzymaj jazdę — Zatrzymuje ruch robota.
Ustawienia
ustaw prędkość jazdy — Informuje robota, z jaką prędkością ma jechać.
ustaw prędkość skrętu — Informuje robota, jak szybko ma skręcić.
ustaw kierunek jazdy — Zmienia aktualny kierunek robota na nowy.
ustaw obrót napędu — Zmienia aktualny obrót robota na nowy obrót.
ustaw limit czasu napędu — Ustawia liczbę sekund, przez które robot będzie próbował zakończyć ruch.
Wartości
jazda zakończona — Raportuje, czy robot zakończył ruch.
napęd się porusza — Raportuje, czy robot się porusza.
kierunek jazdy — Raportuje aktualny kierunek robota w zakresie od 0 do 359,99 stopni.
obrót napędu — Raportuje aktualny obrót robota.
prędkość jazdy — Raportuje, jak szybko jedzie robot.
Ruch – poruszaj i śledź silniki robota.
Akcje
silnik obrotowy – Obraca silnik lub grupę silników w jednym z kierunków w nieskończoność.
obróć silnik o – Obrót silnika lub grupy silników o określoną odległość w stopniach lub obrotach.
obróć silnik do pozycji – Obrót silnika lub grupy silników do określonej pozycji.
zatrzymaj silnik – Zatrzymuje silnik lub grupę silników przed wirowaniem.
Ustawienia
ustaw prędkość silnika – Informuje silnik lub grupę silników, z jaką prędkością ma się kręcić.
ustaw limit czasu silnika – Ustawia, jak długo silnik lub grupa silników będzie próbowała zakończyć ruch.
ustaw pozycję silnika – Zmienia bieżącą pozycję silnika lub grupy silników na nową wartość.
Wartości
silnik zakończony – informuje, czy silnik lub grupa silników zakończyła ruch.
silnik się kręci – Informuje, czy silnik lub grupa silników się kręci.
pozycja silnika – Raportuje aktualną pozycję silnika lub grupy silników.
prędkość silnika – Raportuje, jak szybko obraca się silnik lub grupa silników, jako wartość procentową od -100% do 100%.
Czuwanie — wykorzystanie różnych czujników robota.
Optyczny
Optyczne wykrycie obiektu – Raportuje, czy czujnik wykrywa obiekt w zasięgu.
Optyczne wykrywanie koloru – Raportuje, czy czujnik optyczny wykrył określony kolor.
Jasność optyczna – Raportuje jasność wykrytą przez czujnik optyczny.
Odcień optyczny – Raportuje odcień wykryty przez czujnik optyczny.
gdy optyczny – Uruchamia dołączony stos bloków, gdy czujnik optyczny wykryje lub zgubi obiekt.
Przykłady na tej stronie wykorzystują domyślną pozycję startową placu zabaw.
Układ napędowy#
Układ napędowy kontroluje sposób jazdy i skręcania robota VR. Układ napędowy może poruszać się do przodu i do tyłu, skręcać w lewo i w prawo, zmieniać kierunki i śledzić swój obrót.
Akcje#
prowadzić#
Blok stosu drive porusza robota do przodu lub do tyłu w nieskończoność. Robot będzie się poruszał, dopóki nie otrzyma innej akcji, takiej jak obrót lub zatrzymanie.
jedź [do przodu v]
Parametry |
Opis |
|---|---|
kierunek |
Kierunek, w którym porusza się robot: do przodu lub do tyłu. |
Przykład
gdy uruchomiony :: hat events
[Drive forward, then stop.]
jedź [do przodu v]
czekaj (2) sekund
zatrzymaj jazdę
jechać do#
Blok napędu przesuwa robota do przodu lub do tyłu o określoną odległość. Projekt będzie czekał, aż robot zakończy ruch, zanim zostanie uruchomiony kolejny blok w stosie.
jedź [do przodu v] przez (200) [mm v] ▶
Parametry |
Opis |
|---|---|
kierunek |
Kierunek, w którym porusza się robot: do przodu lub do tyłu. |
dystans |
Odległość pokonywana przez robota. Może być liczbą całkowitą lub dziesiętną. |
jednostka |
Jednostka odległości: mm (milimetry) lub cale |
i nie czekaj |
Wybierz strzałkę (▶), aby rozwinąć blok i napisać i nie czekaj, dzięki czemu następny blok w stosie zostanie uruchomiony natychmiast. |
Przykład
gdy uruchomiony :: hat events
[Drive forward.]
jedź [do przodu v] przez (500) [mm v] ▶
zakręt#
Blok turn obraca robota w lewo lub w prawo w nieskończoność. Robot będzie się obracał, dopóki nie otrzyma innej akcji, takiej jak jazda lub zatrzymanie.
skręć [w prawo v]
Parametry |
Opis |
|---|---|
kierunek |
Kierunek, w którym robot się obraca: w lewo lub w prawo. |
Przykład
gdy uruchomiony :: hat events
[Turn right, then stop.]
skręć [w prawo v]
czekaj (2) sekund
zatrzymaj jazdę
skręcić na#
Blok obrót w stosie obraca robota w lewo lub w prawo o określoną liczbę stopni. Obrót jest względny do bieżącej pozycji robota. Projekt będzie czekał, aż robot zakończy obrót, zanim zostanie uruchomiony kolejny blok w stosie.
skręć [w prawo v] o (90) stopni ▶
Parametry |
Opis |
|---|---|
kierunek |
Kierunek, w którym robot się obraca: w lewo lub w prawo. |
kąt |
Liczba stopni, o jaką obróci się robot. Może to być liczba całkowita lub dziesiętna. |
i nie czekaj |
Wybierz strzałkę (▶), aby rozwinąć blok i napisać i nie czekaj, dzięki czemu następny blok w stosie zostanie uruchomiony natychmiast. |
Przykład
gdy uruchomiony :: hat events
[Turn left, then turn around to the right.]
skręć [w lewo v] o (90) stopni ▶
skręć [w prawo v] o (180) stopni ▶
skręć w stronę kierunku#
Kierunek to kierunek, w którym zwrócony jest robot, mierzony w stopniach. Blok stosu turn to heading obraca robota w określonym kierunku od -359 do 359 stopni. Robot obróci się w najkrótszym kierunku, aby osiągnąć docelowy kierunek.
Początkowy kurs wynosi 0 stopni.
Projekt będzie czekał, aż robot zakończy obrót, zanim zostanie uruchomiony kolejny blok ze stosu.
skręć do kursu (90) stopni ▶
Parametry |
Opis |
|---|---|
nagłówek |
Kierunek, w którym powinien być skierowany robot, od -359 do 359 stopni. |
i nie czekaj |
Wybierz strzałkę (▶), aby rozwinąć blok i napisać i nie czekaj, dzięki czemu następny blok w stosie zostanie uruchomiony natychmiast. |
Przykład
gdy uruchomiony :: hat events
[Turn to face the cardinal directions.]
skręć do kursu (90) stopni ▶
czekaj (2) sekund
skręć do kursu (180) stopni ▶
czekaj (2) sekund
skręć do kursu (270) stopni ▶
czekaj (2) sekund
skręć do kursu (0) stopni ▶
czekaj (2) sekund
obrócić do obrotu#
Blok stosu obrót w celu wykonania obrotu powoduje obrót robota w określonym kierunku.
Obrót to wartość obrotu robota, mierzona w stopniach. Na początku projektu wartość obrotu jest ustawiona na 0 stopni. Obrót można również ustawić za pomocą bloku set drive rotation.
Wartości obrotu są bezwzględne. Oznacza to, że kierunek obrotu zależy od aktualnego obrotu robota. Skręt w prawo zwiększa obrót, a w lewo zmniejsza.
Na przykład, jeśli robot zaczyna od 0 stopni i obrócisz go o 720 stopni, skręci w prawo dwa razy. Jeśli następnie obrócisz go o 360 stopni, skręci raz w lewo, ponieważ 360 stopni to mniej niż 720.
Projekt będzie czekał, aż robot zakończy obrót, zanim zostanie uruchomiony kolejny blok ze stosu.
skręć do obrotu (90) stopni ▶
Parametry |
Opis |
|---|---|
obrót |
Wartość obrotu, w stopniach, o jaką obróci się robot. Może to być liczba całkowita lub dziesiętna. |
i nie czekaj |
Wybierz strzałkę (▶), aby rozwinąć blok i napisać i nie czekaj, dzięki czemu następny blok w stosie zostanie uruchomiony natychmiast. |
Przykład
gdy uruchomiony :: hat events
[Turn left, then spin in a circle clockwise and face right.]
skręć do obrotu (-90) stopni ▶
czekaj (2) sekund
skręć do obrotu (450) stopni ▶
przestań prowadzić#
Blok stosu stop driving zatrzymuje ruch robota.
zatrzymaj jazdę
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony :: hat events
[Drive forward, then stop.]
jedź [do przodu v]
czekaj [4] sekund
zatrzymaj jazdę
Ustawienia#
ustaw prędkość napędu#
Blok stosu ustaw prędkość jazdy informuje robota, jak szybko ma jechać. Wyższy procent sprawia, że robot jedzie szybciej, a niższy – wolniej.
Każdy projekt rozpoczyna się od tego, że robot domyślnie porusza się z prędkością równą 50%.
Uwaga: Większa prędkość sprawia, że robot jedzie szybciej, ale może być mniej precyzyjny. Niższa prędkość sprawia, że robot jedzie wolniej, ale może być bardziej precyzyjny.
ustaw prędkość jazdy na (50) [% v]
Parametry |
Opis |
|---|---|
prędkość |
Prędkość jazdy od 0% do 100%. |
jednostka |
Jednostka prędkości: % |
Przykład
gdy uruchomiony :: hat events
[Drive forward at the default velocity.]
jedź [do przodu v] przez (100) [mm v] ▶
czekaj (1) sekund
[Move slower.]
ustaw prędkość jazdy na (20) [% v]
jedź [do przodu v] przez (100) [mm v] ▶
czekaj (1) sekund
[Move faster.]
ustaw prędkość jazdy na (100) [% v]
jedź [do przodu v] przez (100) [mm v] ▶
czekaj (1) sekund
ustaw prędkość skrętu#
Blok stosu ustaw prędkość skrętu informuje robota, jak szybko ma się skręcić. Wyższy procent powoduje, że robot skręca szybciej, a niższy – że skręca wolniej.
Każdy projekt rozpoczyna się od ustawienia robota tak, aby domyślnie obracał się z prędkością równą 50%.
Uwaga: Większa prędkość sprawia, że robot skręca szybciej, ale może być mniej precyzyjny. Niższa prędkość sprawia, że robot skręca wolniej, ale może być bardziej precyzyjny.
ustaw prędkość obrotu na (50) [% v]
Parametry |
Opis |
|---|---|
prędkość |
Prędkość skrętu od 0% do 100%. |
jednostka |
Jednostka prędkości: % |
Przykład
gdy uruchomiony :: hat events
[Turn at default velocity.]
skręć [w prawo v] o (100) stopni ▶
czekaj (1) sekund
[Turn slower.]
ustaw prędkość obrotu na (20)%
skręć [w prawo v] o (100) stopni ▶
czekaj (1) sekund
[Turn faster.]
ustaw prędkość obrotu na (100)%
skręć [w prawo v] o (100) stopni ▶
czekaj (1) sekund
ustaw kierunek jazdy#
Kierunek to kierunek, w którym zwrócony jest robot, mierzony w stopniach. Blok stosu „ustaw kierunek jazdy” zmienia aktualny kierunek robota na nową wartość kierunku.
Na przykład, jeśli robot obrócił się w prawo, ustawienie kierunku na 0 stopni spowoduje, że ta pozycja skierowana w prawo stanie się nowym 0 stopniem. Następnie robot może obrócić się w inne pozycje w oparciu o ten nowy kierunek.
ustaw kurs jazdy na (0) stopni
Parametry |
Opis |
|---|---|
nagłówek |
Wartość kierunku (w stopniach), którą należy ustawić dla robota. |
Przykład
gdy uruchomiony :: hat events
[Turn to the left.]
ustaw kurs jazdy na (90) stopni
skręć do kursu (0) stopni ▶
ustaw obroty napędu#
Obrót to wartość obrotu robota, mierzona w stopniach. Na początku projektu wartość obrotu jest ustawiona na 0 stopni. Blok stosu „Ustaw obrót napędu” zmienia bieżący obrót robota na nową wartość.
Na przykład, jeśli robot wykonał dwa pełne obroty w prawo, jego wartość obrotu wyniesie 720 stopni. Ustawienie obrotu na 0 stopni zresetuje ten obrót z 720 do 0 stopni. Następnie robot może wykonać obrót w oparciu o tę nową wartość.
ustaw obrót jazdy na (0) stopni
Parametry |
Opis |
|---|---|
obrót |
Wartość obrotu (w stopniach), którą należy ustawić dla robota. Może to być liczba całkowita lub dziesiętna. |
Przykład
gdy uruchomiony :: hat events
[Spin counterclockwise two times.]
ustaw obrót jazdy na (720) stopni
skręć do obrotu (0) stopni ▶
ustaw limit czasu dysku#
Blok stosu set drive timeout ustawia liczbę sekund, przez które robot będzie próbował zakończyć ruch. Jeśli robot nie ukończy ruchu w tym czasie, przerwie próby i przejdzie do następnego bloku w stosie. Zapobiega to zablokowaniu ruchu przez robota.
ustaw limit czasu jazdy na (1) sekund
Parametry |
Opis |
|---|---|
czas |
Liczba sekund, w ciągu których robot może próbować zakończyć ruch. Może to być liczba całkowita lub dziesiętna. |
Przykład
gdy uruchomiony :: hat events
[Drive forward for 1 second, then turn.]
ustaw limit czasu jazdy na (1) sekund
jedź [do przodu v] przez (25) [cale v] ▶
skręć [w prawo v] o (90) stopni ▶
Wartości#
jazda zakończona#
Blok logiczny „napęd zakończony” informuje, czy robot zakończył ruch. Można go wykorzystać do sterowania czasem innych zachowań na podstawie ruchu robota.
Prawda — robot zakończył ruch.
Fałsz — Robot nadal się porusza.
Blok ten współpracuje z blokami układu napędowego, które mają parametr i nie czekaj.
<jazda zakończona?>
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony :: hat events
[Start spinning when the drive is complete.]
jedź [do przodu v] przez (200) [mm v] ◀ i nie czekaj
czekaj dopóki <jazda zakończona?>
skręć [w prawo v] o (360) stopni ▶
napęd się porusza#
Blok logiczny „napęd się porusza” informuje, czy robot się porusza. Można go użyć do sterowania czasem innych zachowań na podstawie ruchu robota.
Prawda — robot się porusza.
Fałsz — robot się nie porusza.
Blok ten współpracuje z blokami układu napędowego, które mają parametr i nie czekaj.
<jazda w toku?>
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony :: hat events
[Print that the robot is moving while it is still driving.]
jedź [do przodu v] przez (200) [mm v] ◀ i nie czekaj
dopóki <jazda w toku?>
wydrukuj [Still Moving...] ▶
czekaj (0.1) sekund
wyczyść ekran
koniec
wydrukuj [Done!] ▶
kierunek jazdy#
Kierunek to kierunek, w którym zwrócony jest robot, mierzony w stopniach. Blok raportujący kierunek jazdy raportuje ten kierunek w zakresie od 0 do 359,99 stopnia.
Początkowy kierunek robota wynosi 0 stopni.
(kurs jazdy w stopniach)
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony :: hat events
[Display the heading after turning.]
skręć [w prawo v] o (450) stopni ▶
wydrukuj (kurs jazdy w stopniach) na ekranie ◀ i ustaw kursor na następny wiersz
obrót napędu#
Obrót to wartość obrotu robota, mierzona w stopniach. Na początku projektu wartość obrotu jest ustawiona na 0 stopni. Blok raportujący Drive Rotation raportuje aktualny obrót robota.
Skręt w prawo zwiększa obrót, a skręt w lewo zmniejsza. Na przykład, wykonanie dwóch pełnych skrętów w prawo spowoduje obrót o 720 stopni.
(obrót jazdy w stopniach)
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Przykład
gdy uruchomiony :: hat events
[Display the rotation after turning.]
skręć [w prawo v] o (450) stopni ▶
wydrukuj (obrót jazdy w stopniach) na ekranie ◀ i ustaw kursor na następny wiersz
prędkość napędowa#
Blok reporterowy prędkości jazdy informuje, jak szybko jedzie robot.
(prędkość jazdy w [% v])
Parametry |
Opis |
|---|---|
jednostka |
Jednostka prędkości: % |
Przykład
gdy uruchomiony :: hat events
[Display the velocity after driving.]
jedź [do przodu v] przez (200) [mm v] ▶
wydrukuj (prędkość jazdy w [% v]) na ekranie ◀ i ustaw kursor na następny wiersz
Ruch#
Swish używa silnika wlotowego do zbierania kul i przenoszenia ich na katapultę. Zespół silników katapulty opuszcza i zwalnia ramię katapulty, aby wystrzelić kule.
Każdy silnik i grupa silników ma własne opcje kierunku. Nazwy kierunków opisują, jak dany silnik lub grupa silników porusza się w Swish.
Akcje#
silnik wirowy#
Blok stosu Spin Motor obraca silnik lub grupę silników w jednym z dwóch kierunków w nieskończoność. Silnik lub grupa silników będzie się obracać, dopóki nie zostanie mu przydzielona inna czynność, np. obrót w innym kierunku lub zatrzymanie.
obracaj [IntakeMotor v] [wlot v]
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników do wirowania: IntakeMotor lub CatapultGroup. |
kierunek |
Kierunek obrotu silnika lub grupy silników:
|
Przykład
gdy uruchomiony
[Launch the preloaded Ball.]
obracaj [CatapultGroup v] [uwolnienie v]
[Lower the Catapult to load a new Ball.]
obracaj [CatapultGroup v] [niżej v]
silnik wirowy do#
Blok obrót silnika dla stosu obraca silnik lub grupę silników o określoną odległość. Obrót jest względny do aktualnej pozycji silnika lub grupy silników. Projekt będzie czekał, aż silnik lub grupa silników zakończy obrót, zanim zostanie uruchomiony kolejny blok w stosie.
obracaj [IntakeMotor v] [wlot v] przez [90] [stopnie v] ▶
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników do wirowania: IntakeMotor lub CatapultGroup. |
kierunek |
Kierunek obrotu silnika lub grupy silników:
|
dystans |
Odległość, na jaką obraca się silnik lub grupa silników. Stopnie wyrażane są w liczbach całkowitych. Obroty wyrażane są w liczbach całkowitych lub dziesiętnych. |
jednostka |
Jednostka odległości: stopnie lub obroty. |
i nie czekaj |
Wybierz strzałkę (▶), aby rozwinąć blok i napisać i nie czekaj, dzięki czemu następny blok w stosie zostanie uruchomiony natychmiast. |
Przykład
gdy uruchomiony
[Launch the preloaded Ball.]
obracaj [CatapultGroup v] [uwolnienie v]
[Lower the Catapult to load a new Ball.]
obracaj [CatapultGroup v] [niżej v] przez [1350] [stopnie v] ▶
obróć silnik do pozycji#
Blok stosu obróć silnik do pozycji obraca silnik lub grupę silników do określonej pozycji.
Pozycja silnika lub grupy silników to odległość, o jaką się obrócił, mierzona w stopniach lub obrotach. Jeden obrót to 360 stopni. Na początku projektu pozycja silnika lub grupy silników jest ustawiona na 0 stopni. Pozycję silnika lub grupy silników można również ustawić za pomocą bloku set motor position.
Wartości pozycji są bezwzględne. Oznacza to, że kierunek obrotu zależy od aktualnej pozycji silnika lub grupy silników.
Na przykład, jeśli silnik lub grupa silników zaczyna od 0 stopni i obraca się do pozycji 720 stopni, wykona dwa obroty do przodu. Jeśli następnie obraca się do pozycji 360 stopni, wykona jeden obrót do tyłu, ponieważ 360 stopni jest mniejsze niż 720 stopni.
obracaj [IntakeMotor v] do pozycji [90] [stopnie v] ▶
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników do wirowania: IntakeMotor lub CatapultGroup. |
pozycja |
Wartość pozycji, do której obróci się silnik lub grupa silników. Stopnie są wyrażone w liczbach całkowitych. Obroty mogą być wyrażone w liczbach całkowitych lub dziesiętnych. |
jednostka |
Jednostka położenia: stopnie lub obroty. |
i nie czekaj |
Wybierz strzałkę (▶), aby rozwinąć blok i napisać i nie czekaj, dzięki czemu następny blok w stosie zostanie uruchomiony natychmiast. |
Przykład
gdy uruchomiony
[Launch the preloaded Ball.]
obracaj [CatapultGroup v] [uwolnienie v]
[Lower the Catapult to load a new Ball.]
obracaj [CatapultGroup v] do pozycji [1260] [stopnie v] ▶
zatrzymaj silnik#
Blok stosu zatrzymaj silnik zatrzymuje wybrany silnik lub grupę silników.
zatrzymaj [IntakeMotor v]
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników do zatrzymania: IntakeMotor lub CatapultGroup. |
Przykład
gdy uruchomiony
[Start spinning Intake Motor to prepare to pick up a Ball.]
obracaj [IntakeMotor v] [wlot v]
czekaj (1) sekund
[After the Ball is picked up, stop spinning the Intake Motor.]
zatrzymaj [IntakeMotor v]
Ustawienia#
ustaw prędkość silnika#
Blok stosu ustaw prędkość silnika informuje silnik lub grupę silników, jak szybko ma się obracać. Wyższy procent powoduje, że silnik lub grupa silników obraca się szybciej, a niższy procent powoduje, że silnik lub grupa silników obraca się wolniej.
Każdy projekt rozpoczyna się od tego, że każdy silnik lub grupa silników obraca się domyślnie z prędkością 50%.
Uwaga: Wyższa prędkość sprawia, że silnik lub grupa silników obraca się szybciej, ale może być mniej precyzyjna. Niższa prędkość sprawia, że silnik lub grupa silników obraca się wolniej, ale może być bardziej precyzyjna.
ustaw prędkość [IntakeMotor v] na [50] [% v]
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników do ustawiania prędkości: IntakeMotor lub CatapultGroup. |
prędkość |
Prędkość, z jaką będzie się kręcić silnik lub grupa silników. Procent to liczby całkowite od 0% do 100%. |
jednostka |
Jednostka prędkości: %. |
Przykład
gdy uruchomiony
[Start spinning the Intake Motor to prepare to pick up Balls.]
ustaw prędkość [IntakeMotor v] na [100] [% v]
obracaj [IntakeMotor v] [wlot v]
ustaw limit czasu silnika#
Blok stosu set motor timeout ustawia, ile czasu silnik lub grupa silników będzie próbować zakończyć ruch. Jeśli silnik lub grupa silników nie zdoła zakończyć ruchu w tym czasie, przerwie próby i przejdzie do następnego bloku w stosie. Zapobiega to zablokowaniu silnika lub grupy silników podczas ruchu.
ustaw limit czasu [IntakeMotor v] na [1] sekund
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników, dla których należy ustawić limit czasu: IntakeMotor lub CatapultGroup. |
czas |
Liczba sekund, przez które silnik lub grupa silników może próbować zakończyć ruch. Może to być liczba całkowita lub dziesiętna. |
Przykład
gdy uruchomiony
ustaw limit czasu [CatapultGroup v] na [2] sekund
[Lower Catapult Arm to prepare to pick up a Ball.]
obracaj [CatapultGroup v] [niżej v] przez [10] [obroty v] ▶
Pozycja#
ustaw pozycję silnika#
Pozycja silnika lub grupy silników to odległość, o jaką się obrócił, mierzona w stopniach lub obrotach. Jeden obrót to 360 stopni. Blok stosu ustaw pozycję silnika zmienia bieżącą pozycję silnika lub grupy silników na nową wartość.
Na przykład, jeśli silnik lub grupa silników obróciła się o 180 stopni, ustawienie pozycji na 0 stopni spowoduje zresetowanie tej pozycji ze 180 do 0 stopni. Następnie silnik lub grupa silników może obracać się do pozycji na podstawie tej nowej wartości.
ustaw pozycję [IntakeMotor v] na [0] [stopnie v]
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników do ustawienia pozycji: IntakeMotor lub CatapultGroup. |
pozycja |
Wartość pozycji do ustawienia dla silnika lub grupy silników. Stopnie są wyrażone w liczbach całkowitych. Obroty mogą być wyrażone w liczbach całkowitych lub dziesiętnych. |
jednostka |
Jednostka położenia: stopnie lub obroty. |
Przykład
gdy uruchomiony
[Release the preloaded Ball.]
obracaj [CatapultGroup v] [uwolnienie v]
[Lower the Catapult Arm to prepare for the next Ball.]
obracaj [CatapultGroup v] do pozycji [1260] [stopnie v] ▶
[Make the lowered Catapult Arm position the new 0 degrees position.]
ustaw pozycję [CatapultGroup v] na [0] [stopnie v]
pozycja silnika#
Pozycja silnika lub grupy silników to odległość, o jaką się obrócił, mierzona w stopniach lub obrotach. Jeden obrót to 360 stopni. Blok raportujący położenie silnika raportuje aktualną pozycję silnika lub grupy silników.
Na początku projektu położenie silnika lub grupy silników jest ustawione na 0 stopni. Jeśli silnik lub grupa silników obróci się o jeden pełny obrót do przodu, położenie będzie wynosić 360 stopni lub 1 obrót. Jeśli silnik lub grupa silników obróci się w przeciwnym kierunku, położenie będzie ujemne.
(pozycja [IntakeMotor v] w [stopnie v])
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników do raportowania położenia: IntakeMotor lub CatapultGroup. |
jednostka |
Jednostka służąca do raportowania położenia silnika w: stopniach lub obrotach. |
Przykład
gdy uruchomiony
[Release the preloaded Ball.]
obracaj [CatapultGroup v] [uwolnienie v]
[Lower the Catapult Arm to prepare for the next Ball.]
obracaj [CatapultGroup v] [niżej v]
czekaj dopóki <[1260] [math_less_than v] (pozycja [CatapultGroup v] w [stopnie v])>
zatrzymaj [CatapultGroup v]
Wartości#
silnik jest gotowy#
Blok logiczny „silnik jest gotowy” informuje, czy silnik lub grupa silników zakończyła ruch. Można go użyć do sterowania czasem innych zachowań na podstawie ruchu silnika lub grupy silników.
Prawda — Silnik lub grupa silników zakończyła ruch.
Fałsz — Silnik lub grupa silników nadal się porusza.
Ten blok współpracuje z następującymi blokami ruchu, które mają parametr i nie czekają: obróć silnik do i obróć silnik do pozycji.
<[IntakeMotor v] zakończył?>
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników służąca do informowania o zakończeniu ruchu: IntakeMotor lub CatapultGroup. |
silnik się kręci#
Blok logiczny „Silnik się kręci” informuje, czy silnik lub grupa silników się kręci. Można go użyć do sterowania czasem innych zachowań na podstawie ruchu silnika lub grupy silników.
Prawda — Silnik lub grupa silników obraca się.
Fałsz — Silnik lub grupa silników nie obraca się.
Ten blok współpracuje z następującymi blokami ruchu, które mają parametr i nie czekają: obróć silnik do i obróć silnik do pozycji.
<[IntakeMotor v] obraca się?>
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników służąca do informowania o tym, czy się obraca: IntakeMotor lub CatapultGroup. |
prędkość silnika#
Blok reporterowy prędkości silnika informuje, jak szybko obraca się silnik lub grupa silników, jako wartość procentową od -100% do 100%.
(prędkość [IntakeMotor v] w [% v] :: custom-motion)
Parametry |
Opis |
|---|---|
silnik |
Silnik lub grupa silników do raportowania prędkości: IntakeMotor lub CatapultGroup. |
jednostka |
Jednostka służąca do raportowania prędkości silnika w: %. |
Wyczuwanie#
Optyczny#
Obiekt został znaleziony metodą optyczną#
Blok logiczny Optyczne wykrycie obiektu informuje, czy czujnik optyczny wykrył obiekt w zasięgu.
Prawda — czujnik optyczny wykrywa obiekt.
Fałsz — Czujnik optyczny nie wykrył obiektu.
<[IntakeOptical v] znalazł obiekt?>
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Optyka wykrywa kolor#
Blok logiczny Optyczne wykrywanie koloru informuje, czy czujnik optyczny wykrył określony kolor na podstawie wykrytej wartości odcienia.
Prawda – Czujnik wykrywa określony kolor.
Fałsz – Czujnik nie wykrył określonego koloru.
Uwaga: Czujnik optyczny wyszukuje zakresy odcieni odpowiadające określonemu kolorowi. Aby wykryć konkretne zakresy odcieni, zapoznaj się z blokiem Odcień optyczny.
<[IntakeOptical v] wykrywa [żółty v]?>
Parametry |
Opis |
|---|---|
kolor |
Jakiego koloru szukać:
|
Jasność optyczna#
Blok reporterski Jasność optyczna informuje, ile światła zostało odbite z powrotem do czujnika optycznego, w procentach od 0% do 100%.
Wyższy procent oznacza, że więcej światła odbija się z powrotem do czujnika optycznego. Niższy procent oznacza, że mniej światła odbija się z powrotem.
(jasność [IntakeOptical v] w %)
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
Odcień optyczny#
Blok reporterowy Odcień optyczny raportuje odcień wykryty przez czujnik optyczny jako liczbę od 0 do 359 stopni.
Odcień to sposób opisywania koloru za pomocą liczb znajdujących się na kole barw.
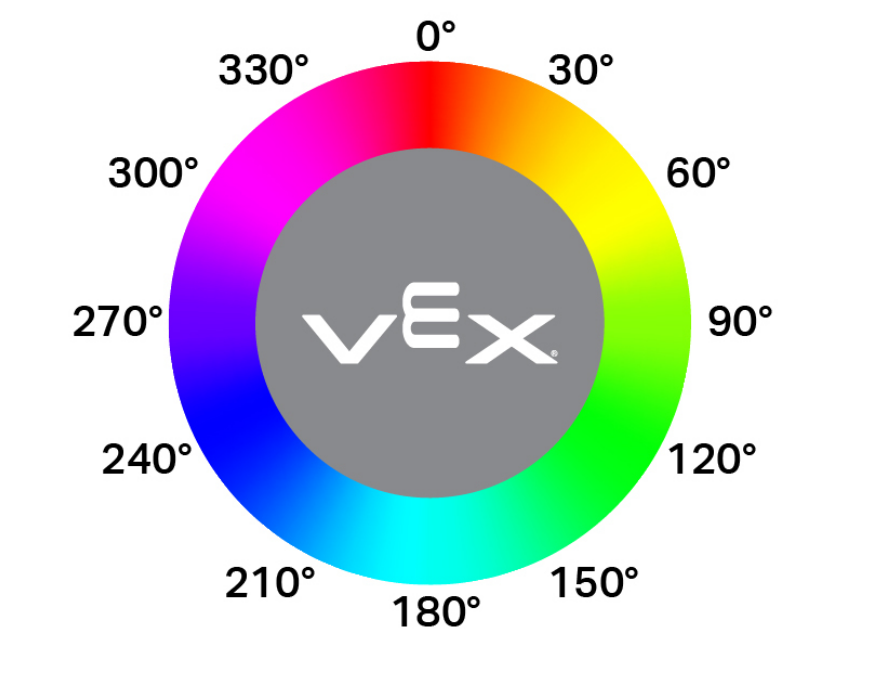
(odcień [IntakeOptical v] w stopniach)
Parametry |
Opis |
|---|---|
Ten blok nie ma żadnych parametrów. |
kiedy optyczny#
Blok when Optical uruchamia dołączony stos bloków za każdym razem, gdy czujnik optyczny wykryje lub zgubi obiekt.
gdy [IntakeOptical v] [wykrywa v] obiekt
Parametry |
Opis |
|---|---|
państwo |
Kiedy zostanie uruchomiony dołączony stos bloków: detects jest uruchamiany, gdy zostanie wykryty niewykryty obiekt, podczas gdy loses jest uruchamiany, gdy wykryty obiekt nie jest już wykrywany. |