
เซ็นเซอร์ GPS#
การแนะนำ#
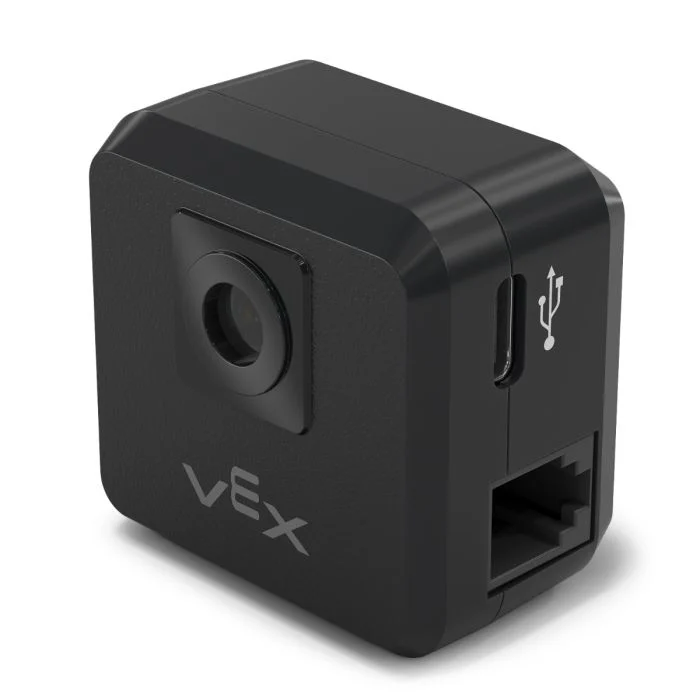
เซ็นเซอร์ V5 GPS (Game Positioning System™) ให้การติดตามตำแหน่งและทิศทางที่แม่นยำสำหรับหุ่นยนต์ในสนาม VEX โดยใช้รหัส GPS รอบขอบเขตของสนามเพื่อคำนวณพิกัด X และ Y รวมถึงทิศทางของหุ่นยนต์แบบเรียลไทม์
เซ็นเซอร์ GPS จะส่งคืนตำแหน่งของหุ่นยนต์โดยใช้จุดอ้างอิงที่คำนวณโดยอัตโนมัติจากค่าชดเชยที่ป้อนเมื่อกำหนดค่าเซ็นเซอร์ GPS ในหน้าต่างอุปกรณ์
สำหรับข้อมูลเพิ่มเติมเกี่ยวกับเซ็นเซอร์ GPS โปรดอ่าน การใช้เซ็นเซอร์ GPS กับ VEX V5 ในไลบรารี VEX
จุดอ้างอิงทำหน้าที่เป็นตำแหน่ง (0, 0) ของเซ็นเซอร์ GPS เอง โดยพิกัด ทิศทาง และการเคลื่อนไหวทั้งหมดที่ได้จากบล็อก GPS จะสัมพันธ์กับจุดที่กำหนดค่าไว้จุดนี้
ด้านล่างนี้คือรายการบล็อกที่มีให้เลือก:
ปรับเทียบ GPS – ปรับเทียบเซ็นเซอร์ GPS เพื่อตั้งค่าทิศทางเป็นทิศทางของระบบขับเคลื่อนปัจจุบัน
ตั้งค่าตำแหน่ง GPS – ตั้งค่าตำแหน่งและทิศทางของจุดอ้างอิงบนสนาม
ตำแหน่ง GPS – ส่งคืนพิกัด x หรือ y ของจุดอ้างอิงบนฟิลด์
ทิศทาง GPS – ส่งคืนทิศทางของจุดอ้างอิงตามการวางแนวของฟิลด์
ความเร่ง GPS – ส่งคืนความเร่งของหุ่นยนต์บนแกนที่เลือก
อัตราการหมุนไจโร GPS – ส่งคืนความเร็วในการหมุนของหุ่นยนต์บนแกนที่เลือก
การกำหนดทิศทาง GPS – ส่งคืนค่าการวางแนวแกนม้วน แกนเอียง หรือแกนหันของหุ่นยนต์ในหน่วยองศา
คุณภาพสัญญาณ GPS – ส่งคืนความแรงของสัญญาณของเซ็นเซอร์ GPS
เมื่อทิศทาง GPS เปลี่ยนไป – เรียกใช้สแต็กที่แนบมาทุกครั้งที่เซ็นเซอร์ GPS ตรวจพบการเปลี่ยนแปลงทิศทาง
ปรับเทียบ GPS#
บล็อก ปรับเทียบ GPS จะทำการปรับเทียบจุดอ้างอิง โดยตั้งค่าทิศทางที่กำหนดค่าไว้ให้เป็นทิศทางของระบบขับเคลื่อนในปัจจุบัน ในระหว่างนี้ หุ่นยนต์จะต้องอยู่นิ่งสนิท เนื่องจากหากมีการเคลื่อนไหวในระหว่างการปรับเทียบ จะทำให้ได้ผลลัพธ์ที่ไม่ถูกต้อง
ปรับเทียบ [GPS1 v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกเซ็นเซอร์ GPS ที่ต้องการใช้งาน โดยตั้งค่าไว้ในหน้าต่างอุปกรณ์ |
ตั้งค่าตำแหน่ง GPS#
บล็อก ตั้งค่าตำแหน่ง GPS จะตั้งค่าตำแหน่งและทิศทางของจุดอ้างอิงบนพื้นที่ด้วยตนเอง การทำเช่นนี้สามารถช่วยลดความคลาดเคลื่อนได้หากเซ็นเซอร์ GPS อยู่ใกล้กับผนังของพื้นที่มากเกินไปในระหว่างการเริ่มต้นใช้งาน ทำให้ไม่ได้รับข้อมูลรหัสพื้นที่ GPS เพียงพอ
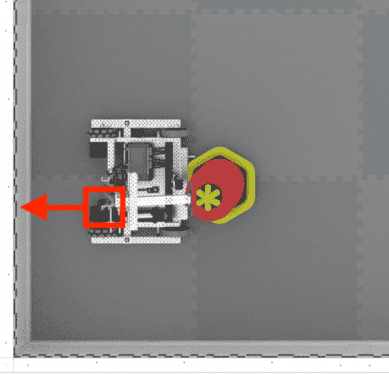
ตั้งตำแหน่ง [GPS1 v] ที่ x [0] y [0] [มม. v] และทิศทาง [0] องศา
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกเซ็นเซอร์ GPS ที่ต้องการใช้งาน โดยตั้งค่าไว้ในหน้าต่างอุปกรณ์ |
x |
พิกัด x ของจุดอ้างอิงบนสนาม |
y |
พิกัด y ของจุดอ้างอิงบนสนาม |
หน่วยพิกัด |
หน่วยวัดสำหรับพิกัด x และ y:
|
หัวข้อ |
ทิศทางที่จุดอ้างอิงหันไปเมื่อเทียบกับทิศทางสัมบูรณ์ของสนาม มีค่าตั้งแต่ 0 ถึง 359.9 องศา |
ตำแหน่ง GPS#
บล็อก ตำแหน่ง GPS จะส่งคืนค่าพิกัด x หรือ y ของจุดอ้างอิงบนฟิลด์
(ตำแหน่ง [GPS1 v] [X v] ใน [มม. v] :: custom-sensing)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกเซ็นเซอร์ GPS ที่ต้องการใช้งาน โดยตั้งค่าไว้ในหน้าต่างอุปกรณ์ |
แกน |
ควรใช้แกนใด:
|
หน่วย |
หน่วยวัด:
|
ทิศทาง GPS#
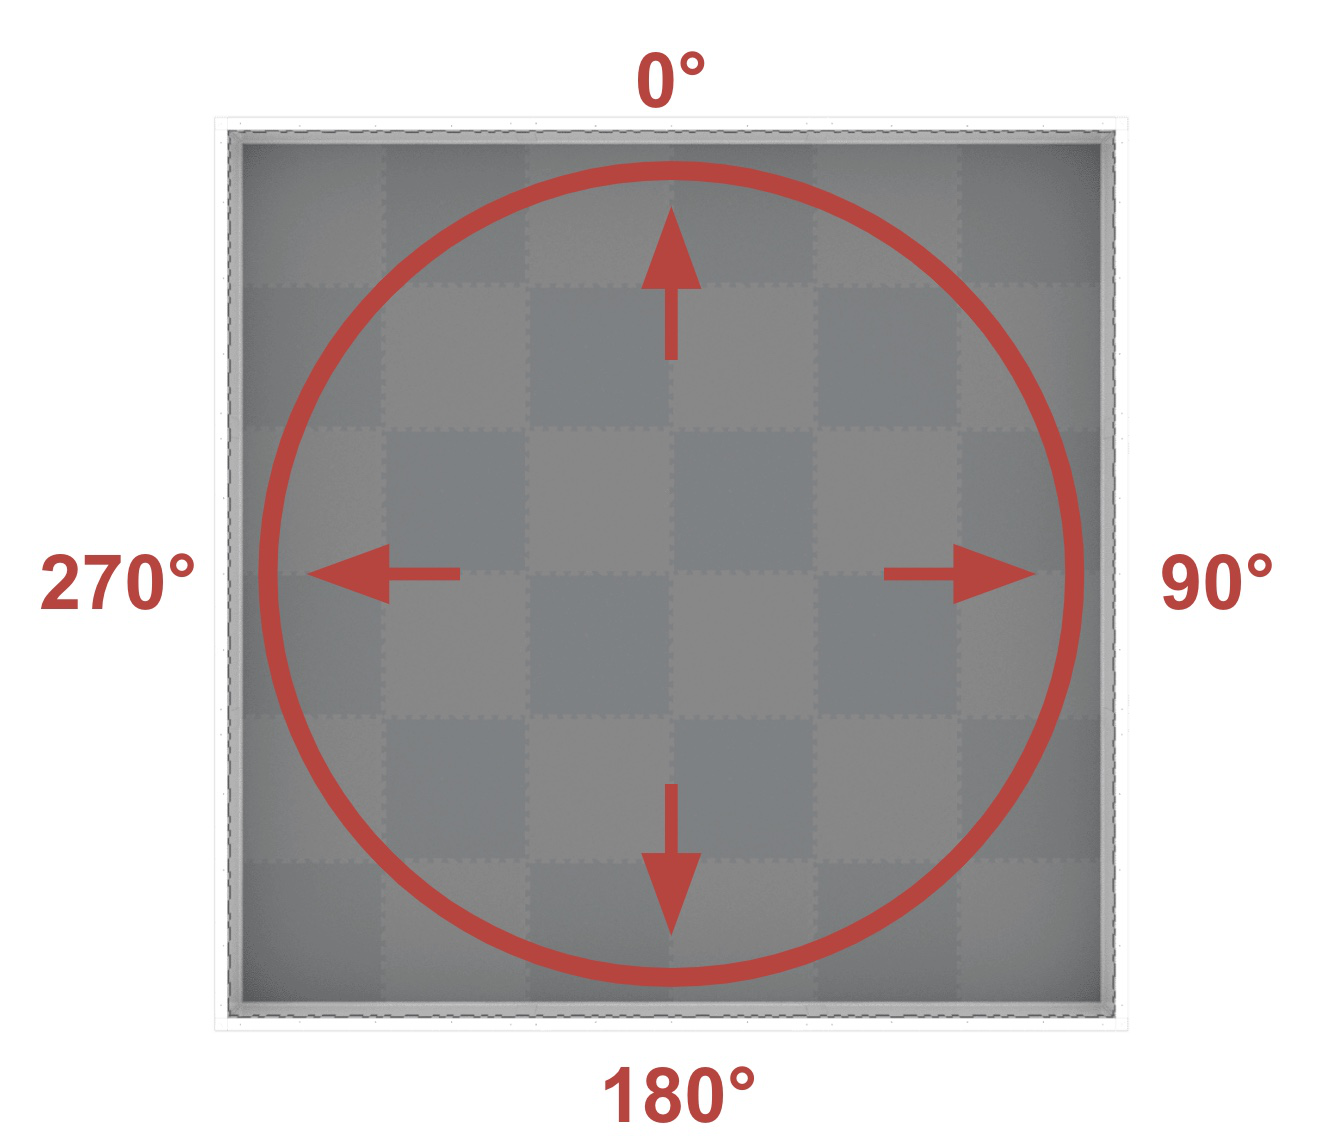
บล็อก GPS heading จะส่งคืนค่าทิศทางของจุดอ้างอิงโดยอิงจากการวางแนวของพื้นที่ ตั้งแต่ 0 ถึง 359.9 องศา
ทิศทางนี้สอดคล้องกับทิศทางการบินสัมบูรณ์ ซึ่งอยู่ในช่วง 0º ถึง 359.9º ในทิศทางตามเข็มนาฬิกา โดย 0º อยู่ที่ตำแหน่ง 12 นาฬิกา
(ทิศทาง [GPS1 v] ในองศา)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกเซ็นเซอร์ GPS ที่ต้องการใช้งาน โดยตั้งค่าไว้ในหน้าต่างอุปกรณ์ |
การเร่งความเร็ว GPS#
บล็อก GPS acceleration จะส่งคืนค่าความเร่งของหุ่นยนต์บนแกนที่กำหนด ตั้งแต่ -4.0 ถึง 4.0 Gs
(ความเร่ง [GPS1 v] ของแกน [X v] ในหน่วย g)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกเซ็นเซอร์ GPS ที่ต้องการใช้งาน โดยตั้งค่าไว้ในหน้าต่างอุปกรณ์ |
แกน |
ควรใช้แกนใด:
|
อัตราไจโรสโคปของ GPS#
บล็อก GPS gyro rate จะส่งคืนค่าความเร็วในการหมุนของหุ่นยนต์บนแกนที่เลือก
(อัตราไจโร [GPS1 v] ของแกน [X v] ใน [dps v])
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกเซ็นเซอร์ GPS ที่ต้องการใช้งาน โดยตั้งค่าไว้ในหน้าต่างอุปกรณ์ |
แกน |
ควรใช้แกนใด:
|
หน่วย |
หน่วยวัด:
|
การวางแนว GPS#
บล็อก การกำหนดทิศทางด้วย GPS จะส่งคืนค่าการวางแนวแกนม้วน แกนเงย หรือแกนหันของหุ่นยนต์ในหน่วยองศา
(ทิศทาง [GPS1 v] ของ [roll v] ในองศา)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกเซ็นเซอร์ GPS ที่ต้องการใช้งาน โดยตั้งค่าไว้ในหน้าต่างอุปกรณ์ |
ปฐมนิเทศ |
เลือกทิศทางการกลับ:
|
คุณภาพสัญญาณ GPS#
ส่วน คุณภาพสัญญาณ GPS จะแสดงความแรงของสัญญาณจากเซ็นเซอร์ GPS เป็นเปอร์เซ็นต์
ค่าที่เป็นไปได้ |
คำอธิบาย |
|---|---|
100 |
ข้อมูลตำแหน่งและทิศทางทั้งหมดที่ได้รับจากเซ็นเซอร์ GPS นั้นถูกต้อง |
~90 |
ปัจจุบัน ข้อมูลตำแหน่งต่างๆ ไม่ได้คำนวณโดยการเก็บรวบรวมข้อมูลจากรหัสสนาม GPS อีกต่อไป แต่ใช้วิธีอื่นแทน |
0 - 80 |
เฉพาะค่าทิศทางจากเซ็นเซอร์ GPS เท่านั้นที่ถูกต้อง แต่เมื่อเวลาผ่านไปนานขึ้น หากเซ็นเซอร์ GPS สแกนรหัสสนาม GPS ได้ไม่เพียงพอที่จะกำหนดตำแหน่งและข้อมูลทิศทางได้อย่างแม่นยำ คุณภาพสัญญาณที่รายงานจะลดลงเรื่อยๆ จนเหลือ 0 ซึ่งในจุดนั้นข้อมูลจากเซ็นเซอร์ GPS ทั้งหมดจะหยุดนิ่งและไม่ถูกต้องอีกต่อไป |
(คุณภาพสัญญาณ [GPS1 v] ใน %)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกเซ็นเซอร์ GPS ที่ต้องการใช้งาน โดยตั้งค่าไว้ในหน้าต่างอุปกรณ์ |
เมื่อทิศทาง GPS เปลี่ยนไป#
บล็อก เมื่อทิศทาง GPS เปลี่ยนแปลง จะเรียกใช้สแต็กที่แนบมาทุกครั้งที่เซ็นเซอร์ GPS ตรวจพบการเปลี่ยนแปลงทิศทาง
เมื่อทิศทาง [GPS1 v] เปลี่ยนแปลง :: hat events
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกเซ็นเซอร์ GPS ที่ต้องการใช้งาน โดยตั้งค่าไว้ในหน้าต่างอุปกรณ์ |