
Sensörler#
giriiş#
VEX AIR Drone, dönme hareketini ölçmek ve hareket değişikliklerini tespit etmek için bir Atalet Sensörü ve mesafeleri tespit etmek için bir Menzil Sensörü içerir. VEX AIR Drone ayrıca pil seviyesini de takip edebilir. Bu sensörler, dronun yönünü, rotasını, ivmesini ve nesnelere olan mesafesini izlemesini sağlar.
Aşağıda mevcut tüm blokların listesi bulunmaktadır:
Ataletsel İzleme - Drone’un dönme hareketini takip edin.
dönme — Drone’un başladığından beri ne kadar döndüğünü döndürür.
heading — Drone’un yön açısını döndürür (0 ila 359,99 derece).
oryantasyon — Drone’un yuvarlanma, eğim veya sapma açısını döndürür (–180,00 ila 180,00 derece).
ivme — İleri, sağa veya aşağı eksen boyunca ivmeyi döndürür.
dönüş hızını al — Drone’un mevcut dönüş hızını saniyede derece \(dps\) cinsinden döndürür.
döndürmeyi sıfırla — Döndürme değerini sıfıra sıfırlar.
başlığı sıfırla — Başlık değerini sıfıra sıfırlar.
Menzil — Drone’un Menzil Sensörlerinden gelen mesafeleri algılar.
mesafe — Seçilen Menzil Sensörü ile en yakın algılanan nesne arasındaki mesafeyi bildirir.
Pil - Drone’un pil seviyesini sıfırlayın.
pil seviyesi — Drone’un pil seviyesini yüzde olarak döndürür.
Atalet#
rotasyon#
Dönme bloğu, dronun kalkıştan beri kaç derece döndüğünü gösterir. Tüm dönüşleri toplar ve toplamı derece cinsinden verir: saat yönünde dönüş için pozitif, saat yönünün tersine dönüş için negatif.
(dönüş derece cinsinden)
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Display the rotation after turning.]
[500] [mm v] yüksekliğe kalkış yap ▶
[sol v] yönüne (450) derece dön ▶
konsolda (dönüş derece cinsinden) yazdır ▶
iniş yap ▶
başlık#
Heading bloğu, dronun yön açısını döndürür. Bu, 0 ile 359,99 derece arasında ondalık bir sayı döndürür.
(yön derece cinsinden)
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Display the rotation after turning left.]
[500] [mm v] yüksekliğe kalkış yap ▶
[sol v] yönüne (90) derece dön ▶
ekranda (yön derece cinsinden) yazdır ▶
oryantasyon#
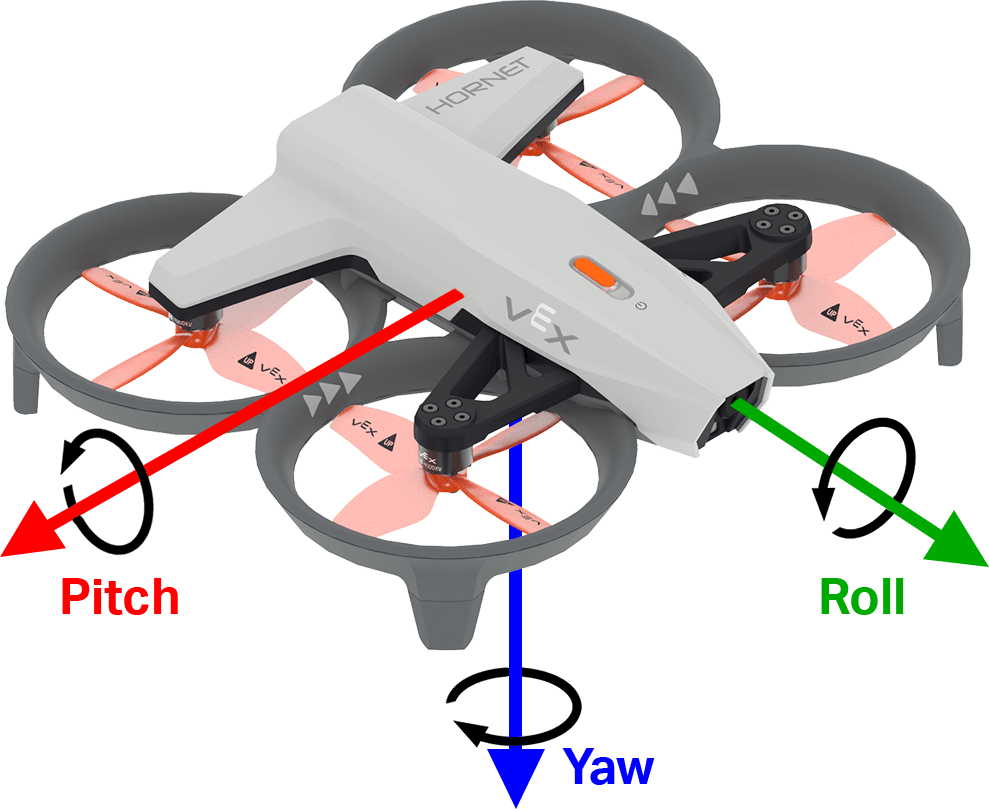
Yönlendirme bloğu, dronun yuvarlanma, eğim veya sapma açısını -180,00 ile 180,00 derece aralığında ondalık sayı olarak döndürür.
Aşağıdaki görselde, yuvarlanma, eğim ve sapma hareketlerinin pozitif dönüş yönleri oklarla gösterilmiştir.
[yalpa v] yönelimi derece cinsinden
Parametreler |
Tanım |
|---|---|
eksen |
Yönlendirme ekseni:
|
Örnek
başladığında
[Display the drone orientation as it is rotated by hand.]
sonsuza kadar
ekranı temizle
imleci ekranda satır (7) sütun (1) konumuna taşı
ekranda [Roll:] yazdır ▶
ekranda ([yalpa v] yönelimi derece cinsinden) yazdır ▶
son
ivme#
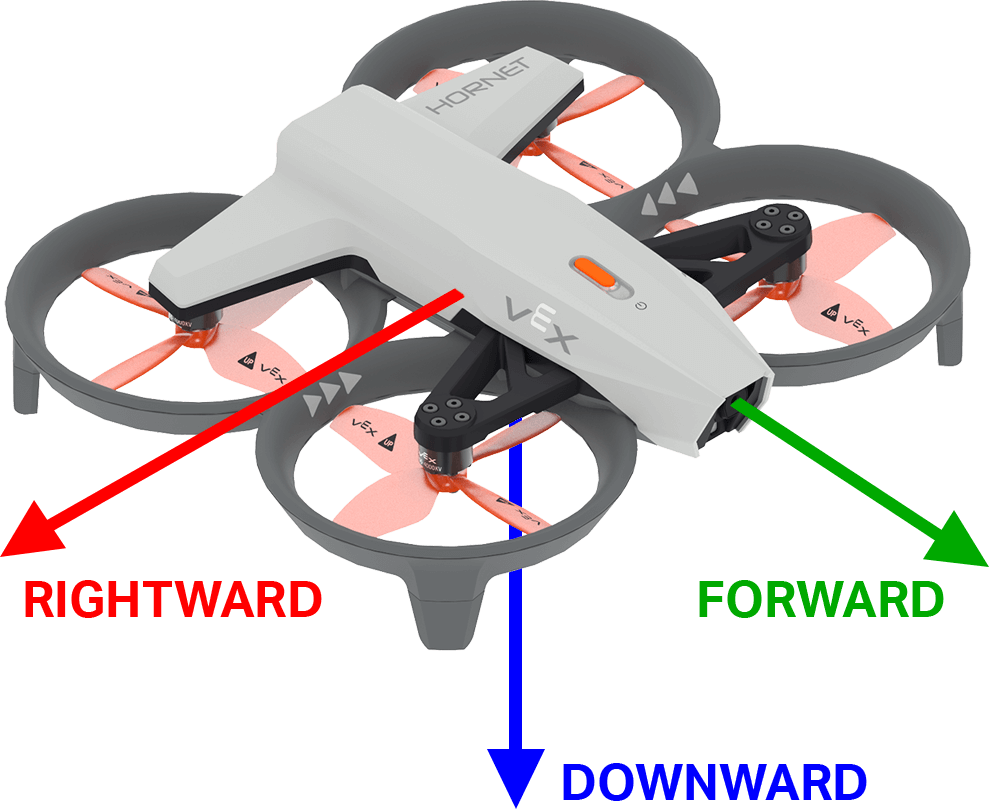
İvme bloğu, dronun belirtilen yöndeki ivmesini döndürür. Döndürülen değer, g biriminde (1g ≈ 9,81 m/s²) ölçülen hızdaki değişim oranını -4,00 ile 4,00 arasında bir sayı olarak temsil eder.
Aşağıdaki görselde, ileri ve sağa doğru hareketlerde pozitif ivmenin, aşağı doğru hareketlerde ise negatif ivmenin yönünü göstermek için oklar kullanılmıştır.
([ileri v] ekseni ivmesi g cinsinden :: custom-controller-inertial-timer)
Parametreler |
Tanım |
|---|---|
eksen |
İvmenin geri döndürüleceği eksen:
|
Örnek
başladığında
[Display the acceleration as the drone takes off.]
[500] [mm v] yüksekliğe kalkış yap ◀ ve bekleme
sonsuza kadar
ekranı temizle
imleci ekranda satır [1] sütun [1] konumuna taşı
ekranda ([aşağıya v] ekseni ivmesi g cinsinden) yazdır ▶
[0.5] saniye bekle
son
dönüş hızını alın#
Dönüş hızını al bloğu, dronun belirtilen eksen etrafında dönme hızını döndürür. Bu, saniyede derece \(dps\) cinsinden bir tamsayı değeri döndürür.
Aşağıdaki görselde, yuvarlanma, eğim ve sapma hareketlerinin pozitif dönüş yönleri oklarla gösterilmiştir.
([yalpa v] ekseni dönüş hızını dps cinsinden al)
Parametreler |
Tanım |
|---|---|
eksen |
Dönüş hızını döndürecek eksen:
|
Örnek
başladığında
[Display the drone turn rate as it is rotated by hand.]
sonsuza kadar
ekranı temizle
imleci ekranda satır (7) sütun (1) konumuna taşı
ekranda [Roll:] yazdır ▶
ekranda ([yalpa v] ekseni dönüş hızını dps cinsinden al) yazdır ▶
son
döndürmeyi sıfırla#
Dönüşü sıfırla bloğu, dronun dönüş değerini 0 dereceye sıfırlar.
dönüşü sıfırla
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Display the rotation after resetting.]
[500] [mm v] yüksekliğe kalkış yap ▶
[sağ v] yönüne dön
<(dönüş derece cinsinden) [math_greater_than v] [360]> olana kadar bekle
askıda kal
dönüşü sıfırla
[1] saniye bekle
konsolda (dönüş derece cinsinden) yazdır ▶
başlığı sıfırla#
Yön sıfırlama bloğu, dronun yönünü sıfır dereceye sıfırlar.
yönü sıfırla
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Turn to the same heading before and after resetting.]
[500] [mm v] yüksekliğe kalkış yap ▶
[90] derece yönüne dön ▶
[1] saniye bekle
yönü sıfırla
[90] derece yönüne dön ▶
[1] saniye bekle
iniş yap ▶
Menzil#
mesafe#
Mesafe raporlama bloğu, seçilen Mesafe Sensörü ile en yakın tespit edilen nesne arasındaki mesafeyi rapor eder.
(distance [forward v] range in [mm v])
Parametreler |
Tanım |
|---|---|
menzil |
Kullanılacak Mesafe Sensörü: ileri veya aşağı. İleri drone’un önünden olan mesafeyi gösterir. Aşağı drone’un altından olan mesafeyi gösterir. |
birimler |
Mesafe birimi: mm veya inç. |
Örnek
başladığında
[Hover at 200 mm.]
[500] [mm v] yüksekliğe kalkış yap ▶
[aşağı v] yönünde tırman
<(distance [downward v] range in [mm v]) [math_less_than v] [200]> olana kadar bekle
askıda kal
(3) saniye bekle
iniş yap ▶
Pil#
pil seviyesi#
Pil seviyesi bloğu, dronun pil şarj seviyesini yüzde olarak gösterir. Bu, 0 ile 100 arasında bir sayı döndürür.
(insansız hava aracı pil seviyesi % cinsinden)
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
başladığında
[Display the battery level.]
ekranda (insansız hava aracı pil seviyesi % cinsinden) yazdır ▶