Pençeyi Hareket Ettirmek#
Bu eğitim, VEXcode V5’te VEX V5 Clawbot’unuzun pençesini nasıl hareket ettireceğinizi anlatmaktadır. Eğitimin sonunda, pençeyi kapatan, bekleyen ve ardından tekrar açan bir projeniz olacak.
Robotunuzun, araç kutusunda ClawMotor bloklarını görebilmeniz için Clawbot yapısının Drivetrain, Inertial sürümüyle yapılandırıldığından emin olun.
Başlatıldığında bloğunun altına iki adet dönme motoru bloğu takın.
başladığında
[ArmMotor v] motorunu [yukarı v] yönünde (90) [derece v] döndür ▶
[ArmMotor v] motorunu [yukarı v] yönünde (90) [derece v] döndür ▶
İkisinin de motor parametrelerini ClawMotor olarak değiştirin, böylece pençeyi kontrol etsinler.
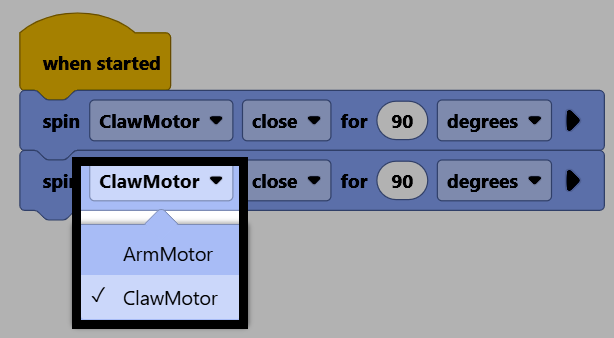
Pençeyi tekrar açmadan önce duraklamak için iki blok arasına bir bekleme bloğu ekleyin.
başladığında
[ClawMotor v] motorunu [kapalı v] yönünde (90) [derece v] döndür ▶
(1) saniye bekle
[ClawMotor v] motorunu [kapalı v] yönünde (90) [derece v] döndür ▶
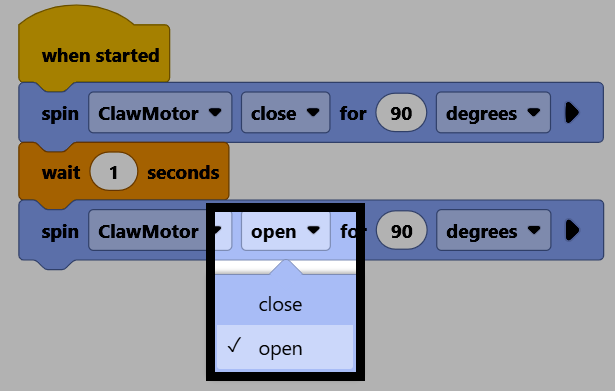
Pençeyi tekrar açmak için ikinci dönme motoru bloğunun yön parametresini açık konumuna değiştirin.
Robotunuzun VEXcode’a bağlı olduğundan emin olun, ardından projeyi Brain’e indirmek için İndir seçeneğini seçin.
Projeyi çalıştırmak için Çalıştır seçeneğini seçin. Bu proje, pençeyi kapatacak, bir süre bekleyecek ve ardından tekrar açacaktır.