
Yarışma Şablonu#
Bu eğitim, VEXcode V5’teki Yarışma Şablonunu ele almaktadır. Eğitimin sonunda, şablonun her bir şapka bloğunun ne işe yaradığını öğreneceksiniz.
Yarışma Şablonu, VEX V5 Robotik Yarışması veya VEX U Robotik Yarışması sırasında Saha Kontrol Sistemi ile çalışacak projeler için kullanılır. Bir projeyi iki döneme ayırır: robotun kendi başına çalıştığı Otonom dönem ve bir sürücünün robotu bir Kontrolör ile çalıştırdığı Sürücü Kontrollü dönem.
Bu şablonu kullanmak, projenizin VEX V5 Yarışma Kurallarına uygun olmasını ve maç sırasında Akıllı Saha Kontrol Sistemine doğru şekilde bağlanmasını sağlar.
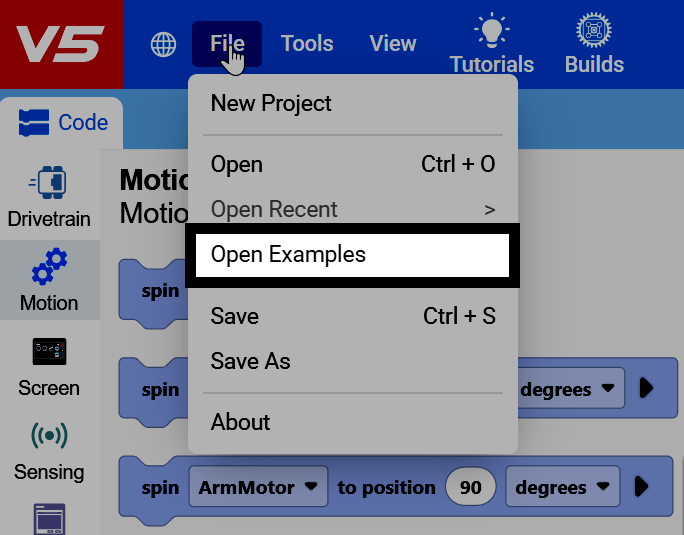
VEXcode’un sol üst köşesindeki Dosya seçeneğini, ardından Örnekleri Aç seçeneğini seçin.
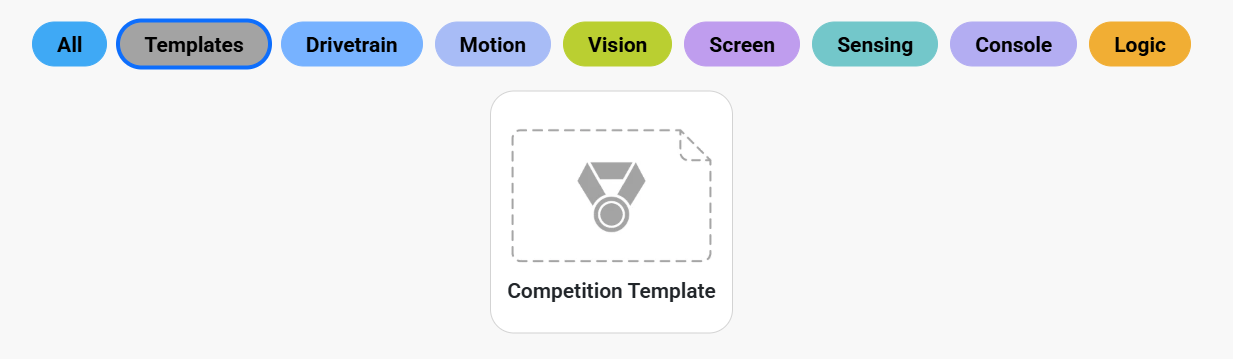
Şablonlar filtresini kullanarak Yarışma Şablonunu bulun.
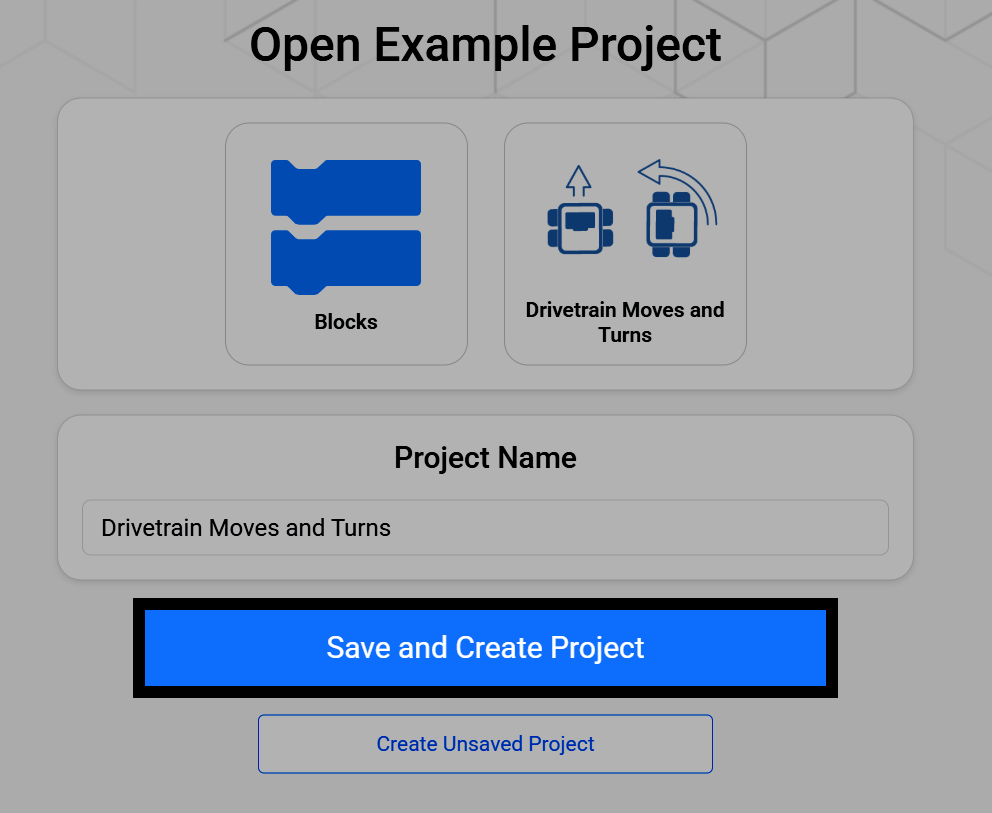
Yarışma Şablonunu seçtiğinizde, onu yeniden adlandırabileceğiniz ve cihazınıza kaydedebileceğiniz bir ekran açılır. Yeni projeyi cihazınıza kaydetmek için Kaydet ve Proje Oluştur seçeneğini seçin.
Bir Yarışma Şablonu projesi, çalışma alanında zaten üç şapka bloğuyla başlar; her biri bir maçın her aşaması için birer tanedir: başlangıçta, otonom haldeyken ve sürücü kontrolündeyken, ayrıca sonsuza dek bir blok da zaten eklenmiştir.
başladığında
otonom başladığında :: hat events
when drive control :: hat events
sonsuza kadar
son
Başlatıldığında bloğu, proje başladığı anda, Otonom veya Sürücü Kontrollü dönemler başlamadan önce bir kez çalışır. Jiroskop veya Atalet Sensörünü kalibre etmek veya değişkenleri ayarlamak gibi robotunuzun ihtiyaç duyduğu her türlü kurulum için kullanabilirsiniz.
Herhangi bir kurulum gerekmiyorsa, başlatıldığında bloğu boş kalabilir.
başladığında
sürüş sistemini kalibre et
Otonom olduğunda şapka bloğuna bağlı bloklar, Saha Kontrol Sistemi otonom sinyali gönderdiğinde ve robot sürücü müdahalesi olmadan kendi başına hareket ettiğinde, Otonom dönem boyunca çalışır. Bu bloğu puanlama rutini veya diğer otonom davranışlar için kullanın.
Eğer özerk davranış istenmiyorsa, özerk olduğunda bloğu boş bırakılabilir.
otonom başladığında :: hat events
[ileri v] yönünde (600) [mm v] sürdür ▶
sürüşü durdur
Sürücü kontrolü sırasında şapka bloğuna bağlı bloklar, Saha Kontrol Sistemi sürücü kontrol sinyalini gönderdiğinde ve bir sürücü robotu bir kumanda cihazıyla çalıştırdığında, Sürücü Kontrollü Dönem boyunca çalışır.
when drive control :: hat events
sonsuza kadar
eğer <[Controller1 v] [X v] basıldı mı?> ise
[ileri v] yönünde sürdür
değilse
sürüşü durdur
son
son