
GPS感應器#
介紹#
V5 GPS(遊戲定位系統™)感測器可為 VEX 場地上的機器人提供精確的位置和方向追蹤。它利用場地週邊的 GPS 場地代碼即時計算機器人的 X 和 Y 座標以及航向。
GPS 感測器使用在「設備」視窗中配置 GPS 感測器時輸入的偏移量自動計算出的參考點來返回機器人的位置。
有關 GPS 感測器的更多信息,請閱讀 VEX 庫中的 將 GPS 感測器與 VEX V5 一起使用。
參考點作為 GPS 感測器本身的 (0, 0) 位置,GPS 模組返回的所有座標、航向和運動都相對於此配置點。
以下是可用模組列表:
校準 GPS#
「校準 GPS」模組用於校準參考點,將其配置的航向設定為目前驅動系統的航向。在此期間,機器人必須保持完全靜止,因為校準過程中的任何移動都會導致結果不準確。
校準 [GPS1 v]
參數 |
描述 |
|---|---|
裝置 |
在「設備」視窗中配置要使用的 GPS 感測器。 |
設定 GPS 位置#
「設定 GPS 位置」模組用於手動設定場地上參考點的位置和方向。如果 GPS 感測器在啟動時距離場地牆壁太近,導致無法接收到足夠的 GPS 場地代碼,則此操作有助於減少誤差。
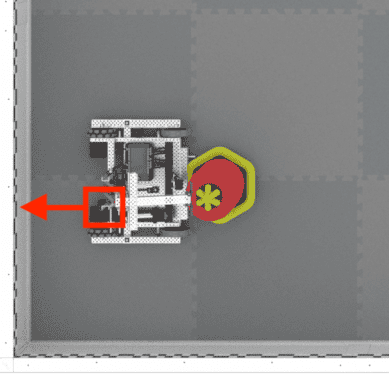
設定 [GPS1 v] 位置為 x [0] y [0] [mm v] 且航向 [0] 度
參數 |
描述 |
|---|---|
裝置 |
在「設備」視窗中配置要使用的 GPS 感測器。 |
x |
場上參考點的 x 座標。 |
是 |
場上參考點的 y 座標。 |
座標單位 |
x 和 y 座標的計量單位:
|
標題 |
參考點相對於絕對場航向的航向,範圍從 0 度到 359.9 度。 |
GPS定位#
GPS 位置 模組傳回場上參考點的 x 或 y 座標。
([GPS1 v] 位置 [X v]([mm v]) :: custom-sensing)
參數 |
描述 |
|---|---|
裝置 |
在「設備」視窗中配置要使用的 GPS 感測器。 |
軸 |
使用哪個座標軸:
|
單元 |
計量單位:
|
GPS航向#
GPS航向模組依場的方向返回參考點的航向,範圍從0度到359.9度。
此航向對應於絕對航向,其範圍為順時針方向的 0º 至 359.9º。 0º 位於 12 點鐘位置。
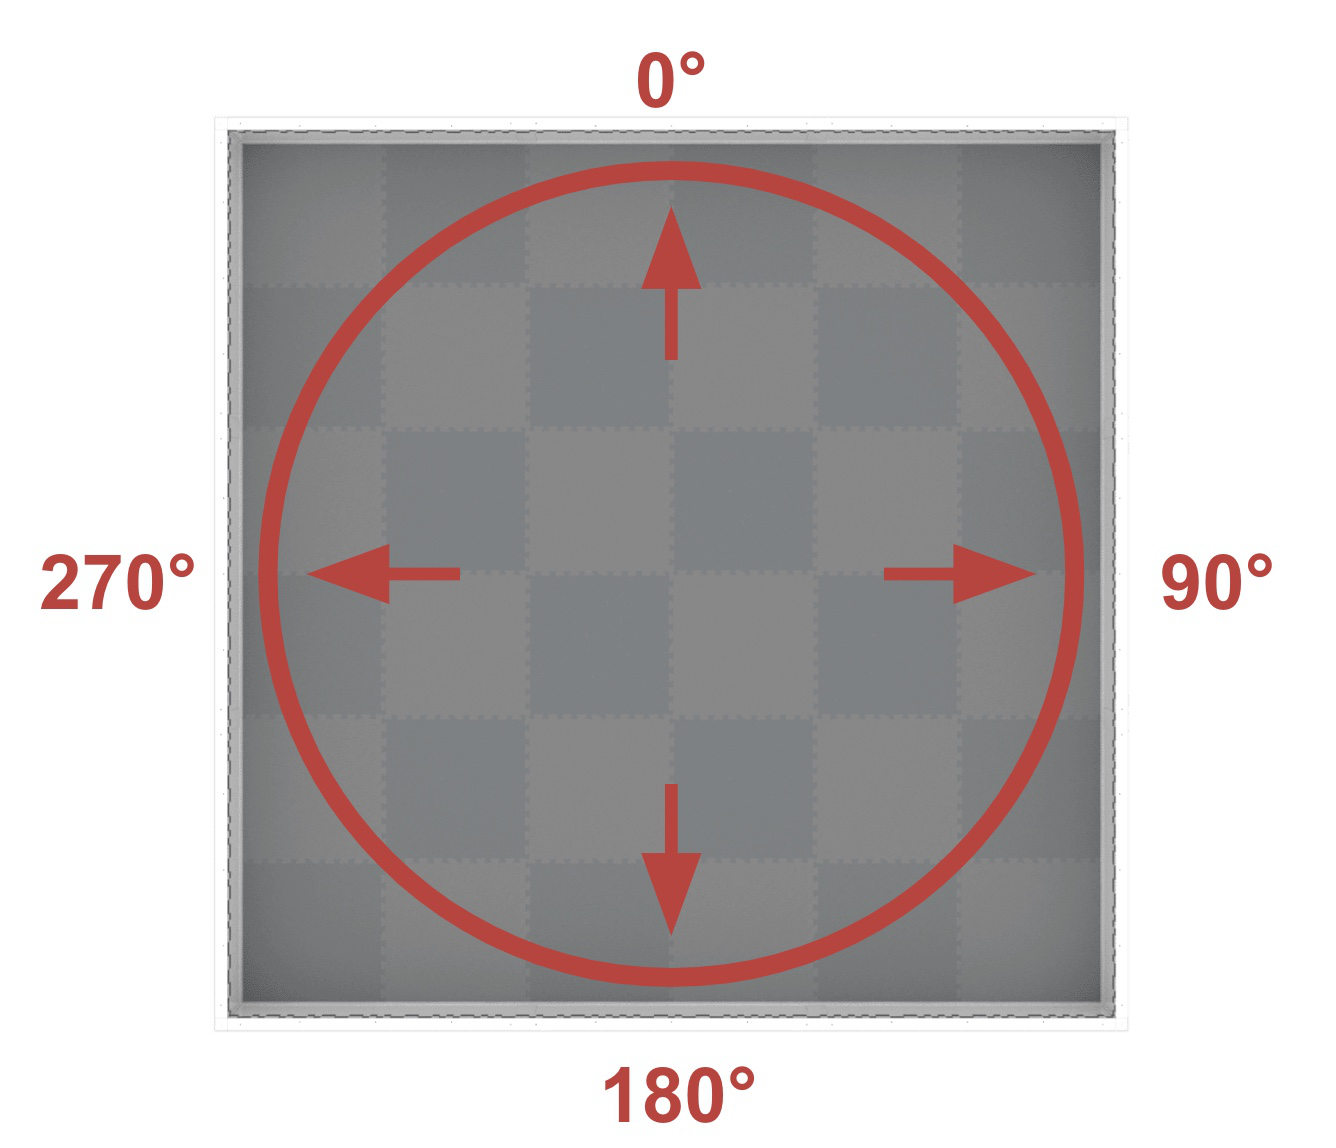
([GPS1 v] 航向(度))
參數 |
描述 |
|---|---|
裝置 |
在「設備」視窗中配置要使用的 GPS 感測器。 |
GPS加速#
GPS 加速度 模組返回機器人在指定軸上的加速度,範圍從 -4.0 G 到 4.0 G。
([GPS1 v] [X v] 軸加速度(g))
參數 |
描述 |
|---|---|
裝置 |
在「設備」視窗中配置要使用的 GPS 感測器。 |
軸 |
使用哪一個軸:
|
GPS陀螺儀速率#
GPS陀螺儀速率模組返回機器人在選定軸上的旋轉速度。
([GPS1 v] 陀螺儀速率 [X v] 軸在 [dps v])
參數 |
描述 |
|---|---|
裝置 |
在「設備」視窗中配置要使用的 GPS 感測器。 |
軸 |
使用哪一個軸:
|
單元 |
計量單位:
|
GPS定位#
GPS 方向 模組以度為單位返回機器人的橫滾、俯仰或偏航方向。
([GPS1 v] [側滾 v] 方向(度))
參數 |
描述 |
|---|---|
裝置 |
在「設備」視窗中配置要使用的 GPS 感測器。 |
方向 |
要恢復哪個方向:
|
GPS訊號品質#
GPS 訊號品質 模組以百分比形式傳回 GPS 感測器的訊號強度。
可能的值 |
描述 |
|---|---|
100 |
GPS感測器報告的所有位置和航向資料均有效。 |
約90 |
位置資料不再透過擷取 GPS 場碼資訊來計算,而是透過其他方式計算。 |
0-80 |
只有 GPS 感測器的航向值是有效的,但隨著時間的推移,GPS 感測器掃描到的 GPS 場碼不足以準確確定位置和航向信息,報告的信號品質將持續下降,直到 0,此時所有 GPS 感測器數據實際上都被凍結,不再有效。 |
([GPS1 v] 訊號品質(%))
參數 |
描述 |
|---|---|
裝置 |
在「設備」視窗中配置要使用的 GPS 感測器。 |
GPS航向改變時#
當 GPS 感測器偵測到航向變化時,當 GPS 航向變更時 模組會運行所附的堆疊。
當 [GPS1 v] 航向改變時 :: hat events
參數 |
描述 |
|---|---|
裝置 |
在「設備」視窗中配置要使用的 GPS 感測器。 |