
Plantilla de concurso#
Este tutorial cubre la plantilla de concurso en VEXcode V5. Al final, sabrás para qué sirve cada uno de los bloques de sombrero de la plantilla.
La plantilla de competición se utiliza para proyectos que se ejecutarán con el sistema de control de campo durante la competición de robótica VEX V5 o la competición de robótica VEX U. Divide un proyecto en dos períodos: el * * Período autónomo * *, donde el robot se ejecuta por sí solo, y el Período controlado por el conductor, donde un conductor opera el robot con un controlador.
El uso de esta plantilla garantiza que su proyecto cumpla con las Reglas de Competencia de VEX V5 y se conecte correctamente al Sistema de Control de Campo Inteligente durante un partido.
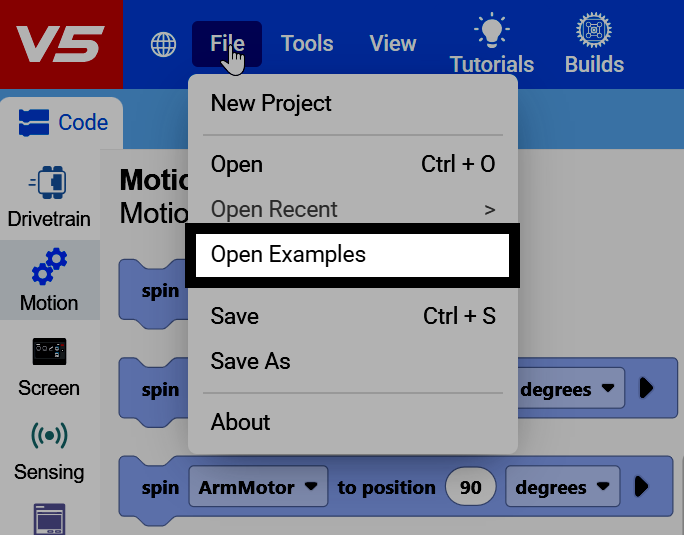
Selecciona Archivo en la parte superior izquierda de VEXcode, luego selecciona Abrir ejemplos.
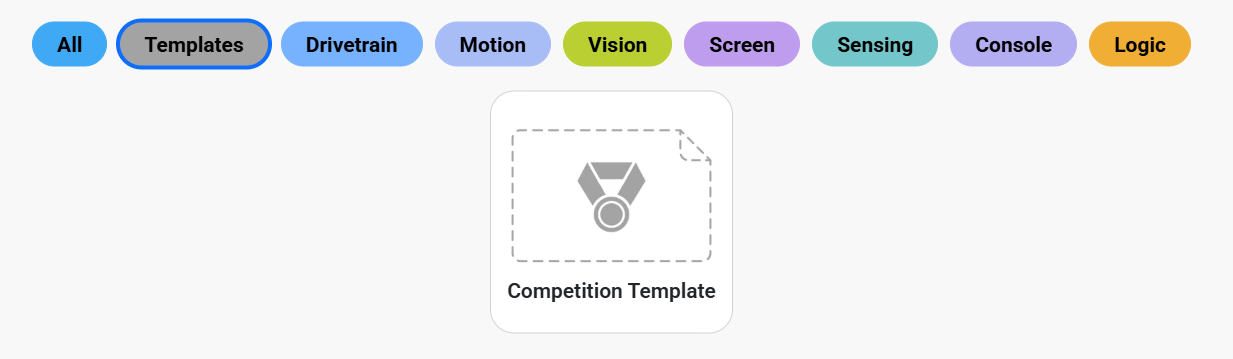
Filtra por Plantillas para encontrar la Plantilla del concurso.
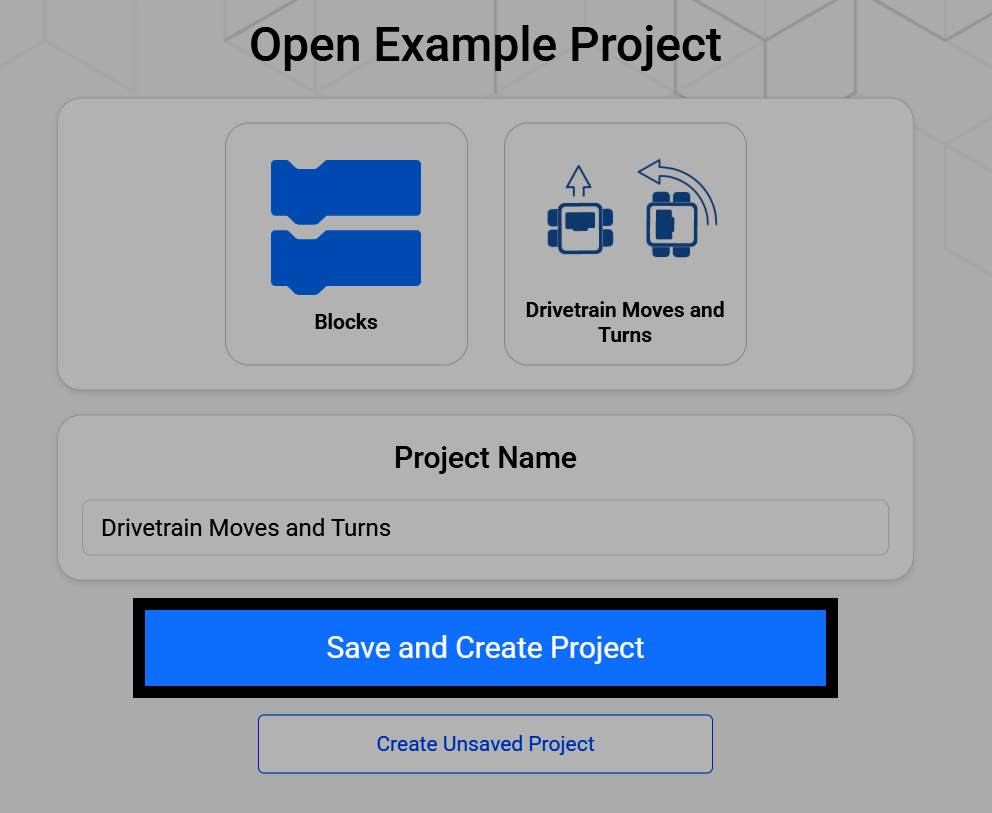
Al seleccionar la plantilla de concurso, se abre una pantalla en la que puede cambiar el nombre y guardarla en su dispositivo. Selecciona Guardar y crear proyecto para guardar el nuevo proyecto en tu dispositivo.
Un proyecto de plantilla de competición comienza con tres bloques de sombrero ya en el espacio de trabajo, uno para cada parte de un partido: cuando se inicia, cuando es autónomo y cuando el conductor controla con un bloque para siempre ya adjunto.
cuando inicie
cuando autónomo :: hat events
when drive control :: hat events
por siempre
fin
El bloque cuando se inicia se ejecuta una vez, inmediatamente cuando se inicia el proyecto, antes de que comiencen los períodos autónomos o controlados por el conductor. Úselo para cualquier configuración que necesite su robot, como calibrar un giroscopio o un sensor inercial, o configurar variables.
Si no se necesita ninguna configuración, el bloque cuando se inicia puede permanecer vacío.
cuando inicie
calibrar tren de conducción
Los bloques adjuntos al cuando es autónomo funcionan durante el * * período autónomo * *, cuando el sistema de control de campo envía la señal autónoma y el robot actúa por su cuenta, sin la intervención del conductor. Utilice esta pila para una rutina de puntuación u otro comportamiento autónomo.
Si no se desea un comportamiento autónomo, el bloque cuando es autónomo puede permanecer vacío.
cuando autónomo :: hat events
conducir [adelante v] por (600) [mm v] ▶
detener conducción
Los bloques adjuntos al cuando el control del conductor funcionan durante el período controlado por el conductor, cuando el sistema de control de campo envía la señal de control del conductor y un conductor opera el robot con un controlador.
when drive control :: hat events
por siempre
si <¿[Controller1 v] [X v] presionado?> entonces
conducir [adelante v]
si no
detener conducción
fin
fin