
Anulación V5 (Flex)#
Flex es el VEX V5 Hero Bot utilizado en el V5 26-27 Override Playground.
Descripción general del robot#
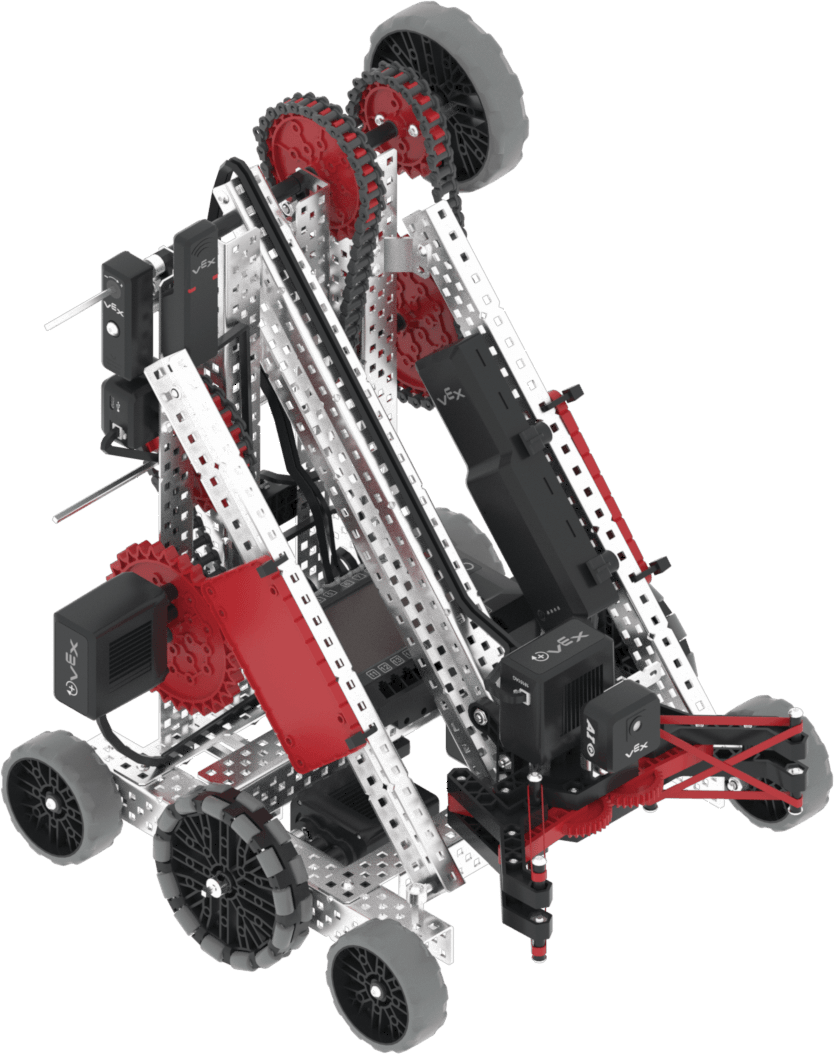
Flex admite controles y sensores de realidad virtual estándar, como el sensor inercial y el temporizador cerebral, con funciones adicionales específicas de Flex cubiertas en Bloques específicos de robots y Python específico de robots.
Motores#
Configuración y nombre de comando de |
Descripción |
|---|---|
|
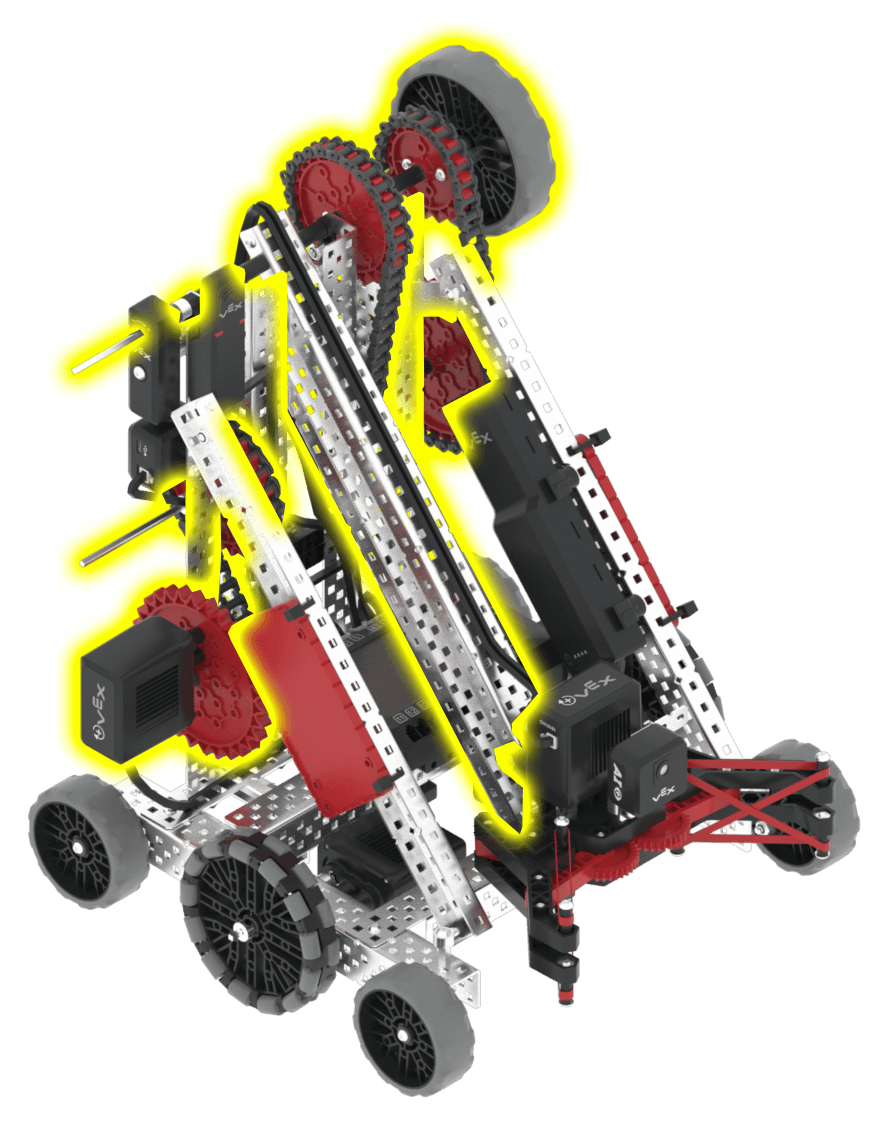
Sube y baja el brazo. El brazo está en la posición completamente levantada a 2000 grados; la posición inicial es de 0 grados. |
|
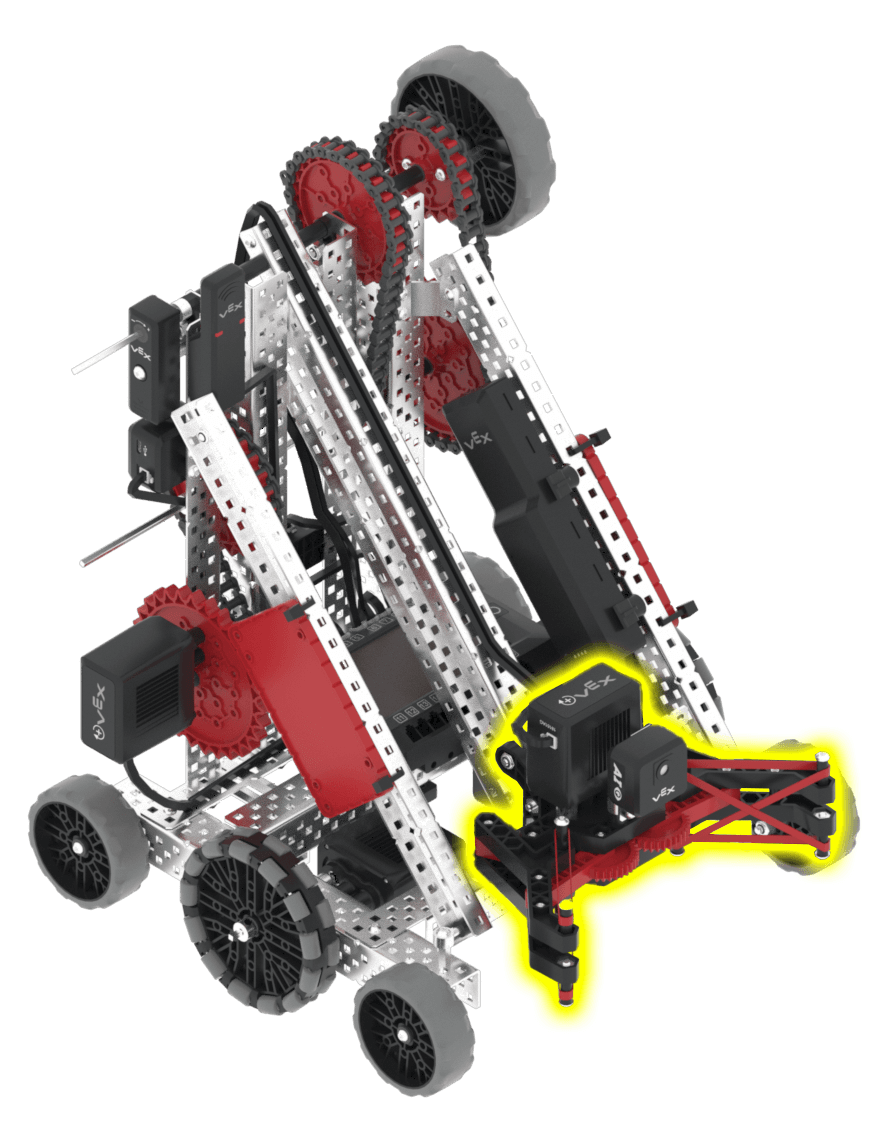
Abre y cierra la garra. La posición inicial es de 467 grados (completamente cerrada); la garra está completamente abierta a 0 grados. |
Componentes y características#
Componente o característica |
Usar |
Documentación API |
|---|---|---|
Tren de transmisión |
Mueve y gira el robot. |
|
ArmMotor |
Eleva y baja el brazo para interactuar con los elementos del juego. |
|
ClawMotor |
Abre y cierra la garra para agarrar y liberar los elementos del juego. |
|
Sensor de visión de IA |
Montado en la garra, mirando hacia adelante. Detecta objetos de juego frente a la garra para que el robot pueda orientarse de forma autónoma. Se bloquea cuando la garra sostiene un alfiler o una taza, por lo que solo funciona cuando la garra está vacía. |
|
Sensor de distancia |
Montado en la parte frontal del robot, mirando hacia adelante. Detecta qué tan lejos está el frente del robot de un objeto. |
|
Sensor GPS |
Devuelve la posición actual y el rumbo del robot en el patio de recreo. |
|
Temporizador cerebral |
Rastrea el tiempo transcurrido desde que comenzó el proyecto. |
Parques infantiles#
Área de juegos |
Descripción |
|---|---|
Juega al desafío V5 26-27 Override Autonomous Coding Skills. |