
モーション#
導入#
VEX AIRドローンは4つのプロペラを備えており、あらゆる方向への移動と独立した回転が可能です。モーション機能により、移動、旋回、速度調整、位置追跡などの操作が可能です。
利用可能なブロックの一覧は以下のとおりです。
操作 — ドローンを移動および旋回させる。
離陸 — ドローンを指定された高さまで持ち上げます。
着陸 — ドローンを着陸させます。
hover — ドローンをその位置に保持します。
climb — ドローンを指定された垂直方向に移動します。
climb for — ドローンを指定された垂直方向に特定の距離だけ移動させます。
z 位置まで上昇 — ドローンを z 軸上の指定された位置に移動します。
移動 — ドローンを前進、後退、左、または右に移動させます。
角度で移動 — ドローンを角度を指定して指定された方向に移動させます。
移動 — ドローンを特定の方向に、設定された距離だけ移動させます。
指定された角度で移動 — ドローンを特定の角度で指定された距離だけ移動させます。
移動先 — ドローンを指定された位置に移動します。
turn — ドローンを左右に回転させます。
turn for — ドローンを指定された角度だけ回転させます。
方向転換 — ドローンを特定の方向に向けて回転させます。
コントローラーで移動 — コントローラーを使用してドローンを操縦できるようにします。
フライトコントロール — 飛行設定を調整します。
set steering POV — ドローンの操縦のためのPOVを設定します。
移動設定 — ドローンの移動スタイルを設定します。
設定 — 移動速度と旋回速度を調整します。
位置情報 — ドローンの位置を追跡および変更します。
position — ドローンの現在の x、y、または z 座標を返します。
最大z高さを取得 — ドローンが到達できる最大高さを返します。
最大z高さを設定 - ドローンが飛行できる高さの制限を設定します。
位置設定 — ドローンの x、y、または z 位置を手動で設定します。
値 — 移動状況を確認してください。
飛行状態 — ドローンの現在の状態を返します。
セーフモード — ドローンのプロペラロック状態を返します。
climb active — ドローンが現在上昇中かどうかを返します。
move active — ドローンが現在移動中かどうかを返します。
turn active — ドローンが現在旋回しているかどうかを返します。
hovering — ドローンが現在ホバリングしているかどうかを返します。
離陸 — ドローンが現在離陸中かどうかを返します。
landing — ドローンが現在着陸中かどうかを返します。
landed — ドローンが着陸したかどうかを返します。
行動#
脱ぐ#
離陸スタックブロックはプロペラを始動させ、ドローンを空中に持ち上げます。他の動作を行うには、このブロックを使用する必要があります。
[500] [mm v] の高さへ離陸 ▶
パラメータ |
説明 |
|---|---|
登って |
ドローンが上昇するZ座標(高さ)。 |
ユニット |
測定単位:mm(ミリメートル)またはインチ。 |
そして待たない |
矢印(▶)を選択してブロックを展開すると、「待機しない」と表示されるので、スタック内の次のブロックがすぐに実行されます。 |
例
開始したとき
[Fly for 1 second.]
[500] [mm v] の高さへ離陸 ▶
[1] 秒待つ
着陸 ▶
土地#
着陸用スタックブロックがドローンを地上に降ろします。プロペラはプロジェクトが停止されるまで回転し続けます。
着陸 ▶
パラメータ |
説明 |
|---|---|
そして待たない |
矢印(▶)を選択してブロックを展開すると、「待機しない」と表示されるので、スタック内の次のブロックがすぐに実行されます。 |
例
開始したとき
[Land after 1 second.]
(500) [mm v] の高さへ離陸 ▶
[1] 秒待つ
着陸 ▶
ホバー#
ホバースタックブロックは、ドローンがどの方向にも移動するのを阻止し、空中での現在の位置を維持します。
ホバリング
パラメータ |
説明 |
|---|---|
このブロックにはパラメータがありません。 |
例
開始したとき
[Hold current position for 3 seconds after moving forward.]
(500) [mm v] の高さへ離陸 ▶
[前進 v] へ移動
[1] 秒待つ
ホバリング
[3] 秒待つ
着陸 ▶
登る#
クライムスタックブロックは、ドローンを指定された垂直方向に移動します。
[上 v] へ上昇
パラメータ |
説明 |
|---|---|
方向 |
ドローンが飛行する方向:上昇または下降。 |
例
開始したとき
[Climb upwards for 2 seconds.]
(500) [mm v] の高さへ離陸 ▶
[2] 秒待つ
[上 v] へ上昇
[2] 秒待つ
着陸 ▶
登る#
climb forスタックブロックは、ドローンを指定された垂直方向に特定の距離だけ移動させます。
[上 v] へ (500) [mm v] 上昇 ▶
パラメータ |
説明 |
|---|---|
方向 |
ドローンが飛行する方向:上昇または下降。 |
距離 |
ドローンが飛行できる距離。 |
ユニット |
測定単位:mm(ミリメートル)またはインチ。 |
そして待たない |
矢印(▶)を選択してブロックを展開すると、「待機しない」と表示されるので、スタック内の次のブロックがすぐに実行されます。 |
例
開始したとき
[Lower drone before landing.]
[700] [mm v] の高さへ離陸 ▶
[1] 秒待つ
[下 v] へ [300] [mm v] 上昇 ▶
[1] 秒待つ
着陸 ▶
z ポジションまで登る#
z軸位置への上昇スタックブロックは、ドローンをz軸上の指定された位置に移動させます。
z 位置 [500] [mm v] まで上昇 ▶
パラメータ |
説明 |
|---|---|
z座標 |
ドローンが上昇するz座標(整数または小数)。 |
ユニット |
測定単位:mm(ミリメートル)またはインチ。 |
そして待たない |
矢印(▶)を選択してブロックを展開すると、「待機しない」と表示されるので、スタック内の次のブロックがすぐに実行されます。 |
例
開始したとき
[Reach 500 mm after takeoff.]
[300] [mm v] の高さへ離陸 ▶
[1] 秒待つ
z 位置 [500] [mm v] まで上昇 ▶
[1] 秒待つ
着陸 ▶
動く#
moveスタックブロックは、現在の移動速度を使用してドローンを4つの特定の方向に移動させます。
[前進 v] へ移動
パラメータ |
説明 |
|---|---|
方向 |
ドローンを以下のいずれかの方向に動かしてください。
|
例
開始したとき
[Move forward for 2 seconds.]
[500] [mm v] の高さへ離陸 ▶
[前進 v] へ移動
[2] 秒待つ
着陸 ▶
角度をつけて移動する#
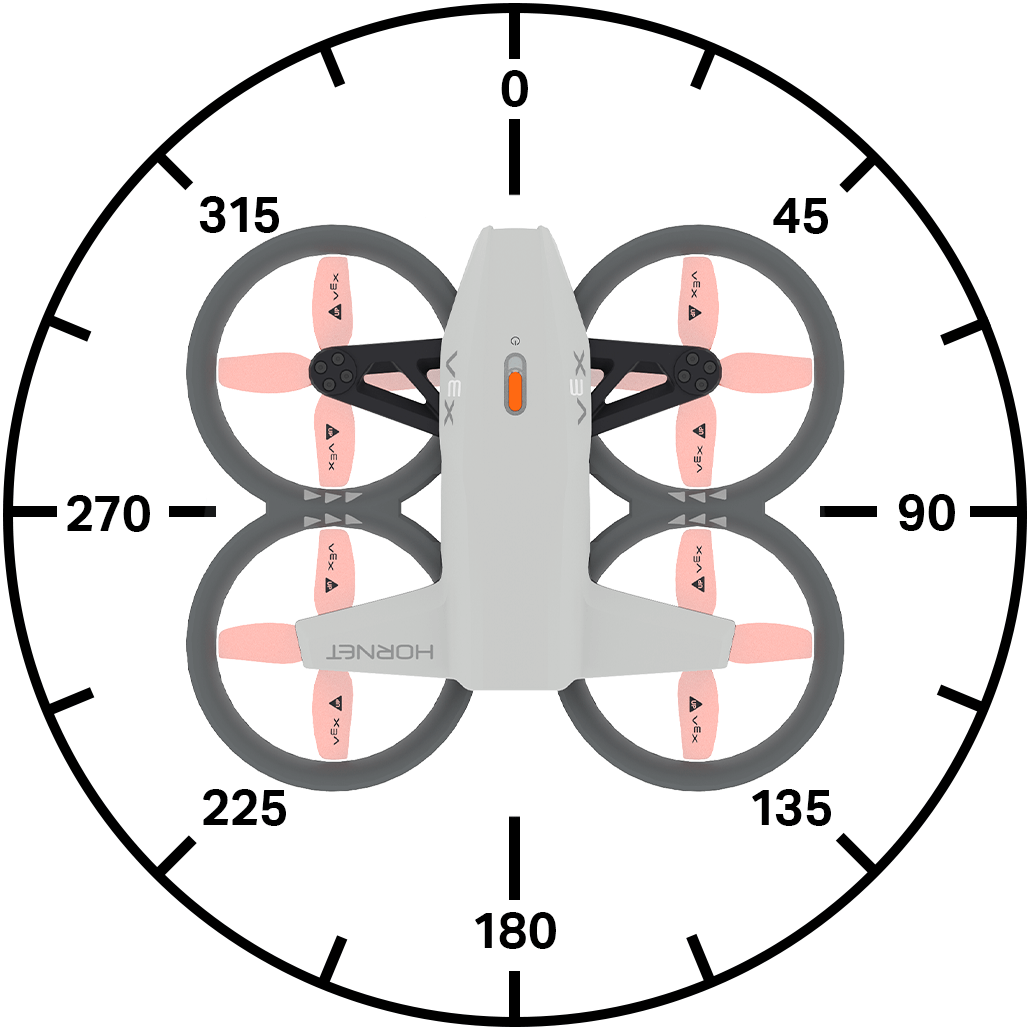
角度移動スタックブロックは、現在の移動速度を使用して、指定された角度でドローンを移動します。
(90) 度の方向へ移動
パラメータ |
説明 |
|---|---|
角度 |
ドローンが移動する角度を、整数または小数で表したもので、0度から359度の範囲で指定します。 |
例
開始したとき
[Move left for 2 seconds.]
[500] [mm v] の高さへ離陸 ▶
[270] 度の方向へ移動
[2] 秒待つ
着陸 ▶
移動#
move forスタックブロックは、現在の移動速度を使用して、ドローンを4つの特定の方向に特定の距離だけ移動させます。
[前進 v] へ (200) [mm v] 移動 ▶
パラメータ |
説明 |
|---|---|
方向 |
ドローンを以下のいずれかの方向に動かしてください。
|
距離 |
ドローンが移動する距離を、整数または小数で指定します。 |
ユニット |
測定単位:mm(ミリメートル)またはインチ。 |
そして待たない |
矢印(▶)を選択してブロックを展開すると、「待機しない」と表示されるので、スタック内の次のブロックがすぐに実行されます。 |
例
開始したとき
[Move forward for 200 mm.]
[500] [mm v] の高さへ離陸 ▶
[前進 v] へ [200] [mm v] 移動 ▶
着陸 ▶
角度をつけて移動#
move at angle forスタックブロックは、現在のmove velocityを使用して、ドローンを特定の角度で指定された距離だけ移動させます。
(45) 度の方向へ (200) [mm v] 移動 ▶
パラメータ |
説明 |
|---|---|
角度 |
ドローンが移動する角度を、整数または小数で表したもので、0度から359度の範囲で指定します。 |
距離 |
ドローンが移動する距離を、整数または小数で指定します。 |
ユニット |
測定単位:mm(ミリメートル)またはインチ。 |
そして待たない |
矢印(▶)を選択してブロックを展開すると、「待機しない」と表示されるので、スタック内の次のブロックがすぐに実行されます。 |
例
開始したとき
[Move diagonally for 500 mm.]
[300] [mm v] の高さへ離陸 ▶
[45] 度の方向へ [500] [mm v] 移動 ▶
着陸 ▶
移動する#
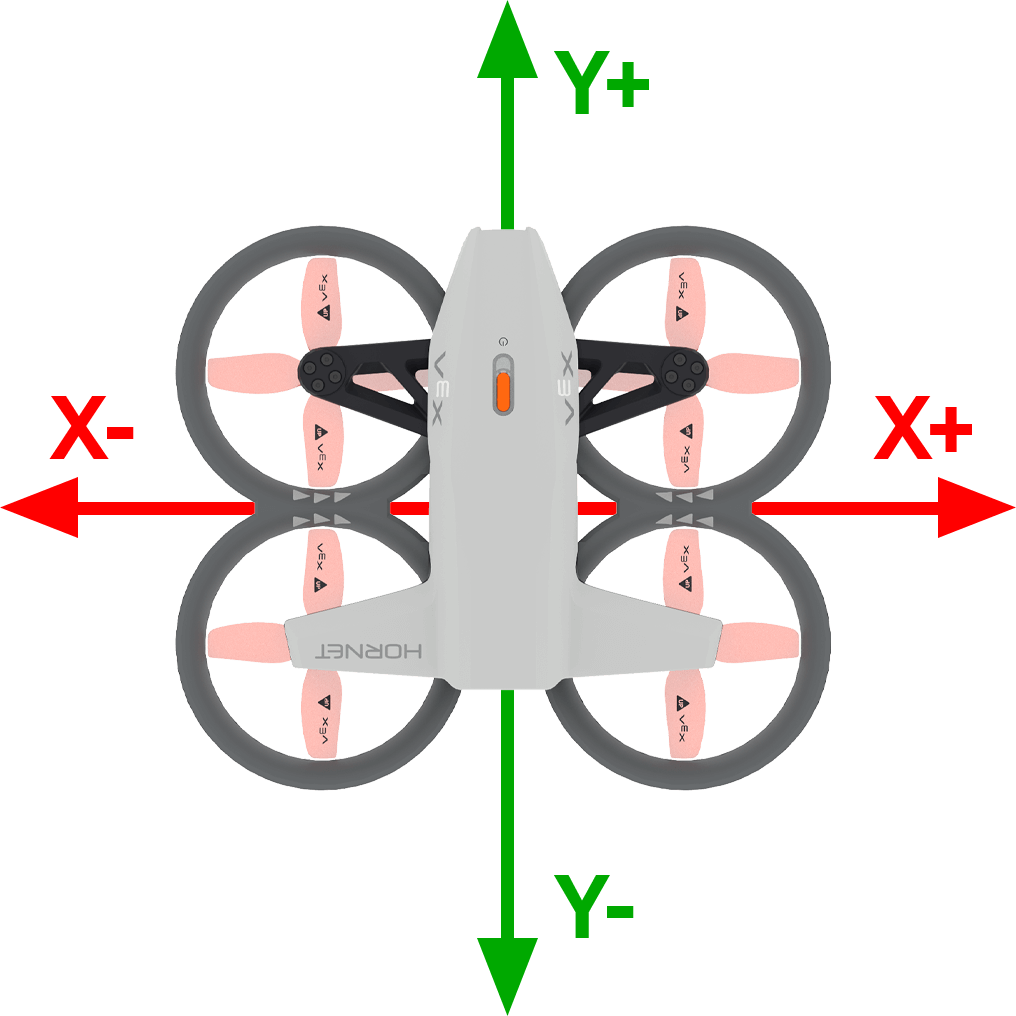
移動先スタックブロックは、ドローンを同じ方位を維持したまま、空中の指定された位置まで移動させます。
x: [1000] y: [1000] z: [1000] [mm v] へ移動 ▶
パラメータ |
説明 |
|---|---|
x |
ドローンが移動する先のx座標。 |
y |
ドローンが移動する座標。 |
z |
ドローンが上昇するZ座標。 |
ユニット |
測定単位:mm(ミリメートル)またはインチ。 |
例
開始したとき
[Move diagonally to (300, 300, 500).]
[300] [mm v] の高さへ離陸 ▶
[2] 秒待つ
x: [300] y: [300] z: [500] [mm v] へ移動 ▶
[2] 秒待つ
着陸 ▶
振り向く#
turnスタックブロックは、現在の旋回速度を使用してドローンを特定の方向に旋回させます。
[右 v] へ旋回
パラメータ |
説明 |
|---|---|
方向 |
ドローンが旋回する方向:右または左。 |
例
開始したとき
[Turn to the right for 2 seconds.]
[500] [mm v] の高さへ離陸 ▶
[右 v] へ旋回
[2] 秒待つ
着陸 ▶
ターン#
turn forスタックブロックは、現在の旋回速度を使用して、ドローンを現在の向きに対して指定された方向に一定の距離だけ旋回させます。
[右 v] へ (90) 度旋回 ▶
パラメータ |
説明 |
|---|---|
方向 |
ドローンが旋回する方向:右または左。 |
角度 |
ドローンが移動する角度を、整数または小数で表したもので、0度から359度の範囲で指定します。 |
そして待たない |
矢印(▶)を選択してブロックを展開すると、「待機しない」と表示されるので、スタック内の次のブロックがすぐに実行されます。 |
例
開始したとき
[Turn around, then land.]
[500] [mm v] の高さへ離陸 ▶
[右 v] へ [180] 度旋回 ▶
着陸 ▶
見出しに目を向ける#
方向転換スタックブロックは、現在の旋回速度を使用してドローンを特定の方向に向けて旋回させます。
ヘディング (270) 度へ旋回 ▶
パラメータ |
説明 |
|---|---|
見出し |
ドローンが向きを変える方向(0度から359度まで)。 |
そして待たない |
矢印(▶)を選択してブロックを展開すると、「待機しない」と表示されるので、スタック内の次のブロックがすぐに実行されます。 |
例
開始したとき
[Turn to face each of the cardinal headings.]
[500] [mm v] の高さへ離陸 ▶
ヘディング (90) 度へ旋回 ▶
[1] 秒待つ
ヘディング (180) 度へ旋回 ▶
[1] 秒待つ
ヘディング (270) 度へ旋回 ▶
[1] 秒待つ
ヘディング (0) 度へ旋回 ▶
[1] 秒待つ
着陸 ▶
コントローラーで移動#
コントローラーで移動スタックブロックを使用すると、VEX AIRドローンコントローラーを使ってドローンを制御できます。このブロックは、ドローンを継続的に制御するためにループ内で使用する必要があります。ループが停止し、ドローンに移動を指示する他のブロックがない場合、ドローンは最後に移動していた方向に移動し続けます。
コントローラーで移動
パラメータ |
説明 |
|---|---|
このブロックにはパラメータがありません。 |
例
開始したとき
[Move with controller until button 7 is pressed.]
[500] [mm v] の高さへ離陸 ▶
<コントローラーボタン [7 v] 押された?> まで繰り返す
コントローラーで移動
終わり
着陸 ▶
飛行制御#
ステアリング視点を設定#
set steering POVスタックブロックは、ドローンを操縦する際に使用される視点を設定します。
操舵 POV を [標準 v] に設定
パラメータ |
説明 |
|---|---|
スタイル |
ドローンの操縦に使用する視点を設定します。標準は、ドローンが現在向いている方向に基づいて動作が行われることを意味します。ヘッドレスは、プロジェクト開始時のドローンの向きに基づいて動作が行われることを意味します。 |
例
開始したとき
[Steer based on the drone's starting orienation until button 7 is pressed.]
[500] [mm v] の高さへ離陸 ▶
操舵 POV を [ヘッドレス v] に設定
<コントローラーボタン [7 v] 押された?> まで繰り返す
コントローラーで移動
終わり
着陸 ▶
セットムーブメント#
set movementスタックブロックは、ドローンの移動スタイルを設定します。
この操作方法は、コントローラーを使ってドローンを操縦する際に使用されます。
移動モードを [精密 v] に設定
パラメータ |
説明 |
|---|---|
スタイル |
ドローンの操縦に使用するスタイルを設定します。
|
例
開始したとき
[Control the drone with the balanced movement style.]
[500] [mm v] の高さへ離陸 ▶
移動モードを [バランス v] に設定
<コントローラーボタン [7 v] 押された?> まで繰り返す
コントローラーで移動
終わり
着陸 ▶
設定#
上昇速度を設定する#
登攀速度設定スタックブロックは、デフォルトの登攀速度をパーセンテージで設定します。これは、登攀に関連する後続のすべてのブロックに影響します。デフォルトの登攀速度は50%です。
上昇速度を [100]% に設定
パラメータ |
説明 |
|---|---|
速度 |
ドローンが上昇する速度をパーセントで表したもの。 |
例
開始したとき
[Raise the drone quickly before landing.]
[300] [mm v] の高さへ離陸 ▶
[1] 秒待つ
上昇速度を [100]% に設定
[上 v] へ (500) [mm v] 上昇 ▶
着陸 ▶
移動速度を設定する#
移動速度設定スタックブロックは、デフォルトの移動速度をパーセンテージで設定します。これは、移動に関連する後続のすべてのブロックに影響します。デフォルトの移動速度は50%です。
移動速度を [100]% に設定
パラメータ |
説明 |
|---|---|
速度 |
ドローンが移動する速度をパーセントで表したもの。 |
例
開始したとき
[Move forward quickly, then reverse slowly.]
[500] [mm v] の高さへ離陸 ▶
移動速度を [100]% に設定
[前進 v] へ [500] [mm v] 移動 ▶
(1) 秒待つ
移動速度を [20]% に設定
[後退 v] へ [500] [mm v] 移動 ▶
着陸 ▶
旋回速度を設定#
旋回速度設定スタックブロックは、デフォルトの旋回速度をパーセンテージで設定します。これは、旋回に関連する後続のすべてのブロックに影響します。デフォルトの旋回速度は50%です。
旋回速度を [100]% に設定
パラメータ |
説明 |
|---|---|
速度 |
ドローンが旋回する速度をパーセントで表したもの。 |
例
開始したとき
[Turn clockwise quickly, then counterclockwise slowly.]
[500] [mm v] の高さへ離陸 ▶
旋回速度を [100]% に設定
[右 v] へ [360] 度旋回 ▶
(1) 秒待つ
旋回速度を [20]% に設定
[左 v] へ [360] 度旋回 ▶
着陸 ▶
位置#
位置#
位置レポーターブロックは、ドローンの現在のx、y、またはz座標を整数として報告します。プロジェクトの開始時には、ドローンの現在位置は自動的に(0, 0, 0)に設定されます。
[x v] の位置([mm v])
パラメータ |
説明 |
|---|---|
軸 |
座標を報告する軸はどれですか:
|
ユニット |
測定単位:mm(ミリメートル)またはインチ。 |
例
開始したとき
[Fly to position (0, 300, 500).]
[500] [mm v] の高さへ離陸 ▶
[1] 秒待つ
[前進 v] へ移動
<([y v] の位置([mm v])) [math_greater_than v] [300]> まで待つ
ホバリング
[1] 秒待つ
着陸 ▶
最大Z高さを取得する#
get max z heightレポーターブロックは、ドローンが到達できる最大高度を報告します。
(get max z height in [mm v])
パラメータ |
説明 |
|---|---|
ユニット |
測定単位:mm(ミリメートル)またはインチ。 |
例
開始したとき :: hat events
[Display the new z height limit.]
(get max z height in [mm v]) をスクリーンに表示 ▶
スクリーンのカーソルを次の行へ移動
[500] [mm v] の高さへ離陸 ▶
最大 z 高度を [mm v] で [1000] に設定
(get max z height in [mm v]) をスクリーンに表示 ▶
[1] 秒待つ
着陸 ▶
最大Z高さを設定する#
set max z heightスタックブロックは、ドローンが飛行できる高さの上限を設定します。
最大 z 高度を [mm v] で [2500] に設定
パラメータ |
説明 |
|---|---|
最大Z高さ |
ドローンが飛行しない最大z軸値(整数または小数)。範囲は1000~5000mm、または40~196インチ。 |
ユニット |
測定単位:mm(ミリメートル)またはインチ。 |
例
開始したとき
[Fly with controller under 1000 mm.]
最大 z 高度を [mm v] で [1000] に設定
(500) [mm v] の高さへ離陸 ▶
<コントローラーボタン [7 v] 押された?> まで繰り返す
コントローラーで移動
終わり
着陸 ▶
位置を設定する#
set positionスタックブロックは、ドローンの現在のx、y、またはz座標を指定された値に設定します。
[x v] の位置を [0] [mm v] に設定
パラメータ |
説明 |
|---|---|
軸 |
位置を設定する座標軸:
|
座標 |
設定する新しい位置の値。 |
ユニット |
測定単位:mm(ミリメートル)またはインチ。 |
例
開始したとき
[Set a new z position, then fly to z position -300.]
[800] [mm v] の高さへ離陸 ▶
[z v] の位置を [0] [mm v] に設定
[1] 秒待つ
[下 v] へ上昇
<([z v] の位置([mm v])) [math_less_than v] [-300]> まで待つ
ホバリング
[1] 秒待つ
着陸 ▶
価値観#
飛行状態#
飛行状態ブールブロックは、ドローンが指定された飛行状態にあるかどうかを報告します。
真 — ドローンは指定された状態です。
誤り — ドローンは指定された状態ではありません。
<飛行状態は [motors off v]?>
パラメータ |
説明 |
|---|---|
州 |
確認する飛行状態:
|
例
開始したとき
[Report the flight status as the drone takes off.]
[Preparing for flight!] をスクリーンに表示 ◀ カーソルを次の行へ移動する
[800] [mm v] の高さへ離陸 ◀ 待たない
<flight state is [motor start v]> まで待つ
[Motors starting...] をスクリーンに表示 ◀ カーソルを次の行へ移動する
<flight state is [flight v]> まで待つ
[Take off!] をスクリーンに表示 ▶
セーフモード#
セーフモードブールブロックは、ドローンでプロペラロックが有効になっているかどうかを報告します。
真 — プロペラロックが有効になっています。
誤り — プロペラロックは有効になっていません。
<セーフモード?>
パラメータ |
説明 |
|---|---|
このブロックにはパラメータがありません。 |
例
開始したとき
[Change the sound by enabling the Propeller Lock.]
ずっと
もし <セーフモード?> なら
音 [障害 v] を再生
でなければ
音 [成功 v] を再生
登山活動#
climb active ブール値ブロックは、ドローンが上昇しているかどうかを報告します。
本当 — ドローンは現在上昇中です。
誤り — ドローンは上昇していません。
<上昇中?>
パラメータ |
説明 |
|---|---|
このブロックにはパラメータがありません。 |
例
開始したとき
[After the drone starts to climb, play a sound and land.]
[500] [mm v] の高さへ離陸 ▶
[上 v] へ上昇
[1] 秒待つ
もし <上昇中?> なら
音 [ループ v] を再生 ▶
着陸 ▶
アクティブに移動する#
move active ブール値ブロックは、ドローンが現在移動ブロックを使用しているかどうかを報告します。
正解 — ドローンは現在、移動ブロックを使用しています。
誤り — ドローンは現在、移動ブロックを使用していません。
<移動中?>
パラメータ |
説明 |
|---|---|
このブロックにはパラメータがありません。 |
例
開始したとき
[After the drone starts to move, play a sound and land.]
[500] [mm v] の高さへ離陸 ▶
[前進 v] へ移動
[1] 秒待つ
もし <移動中?> なら
音 [ループ v] を再生 ▶
着陸 ▶
アクティブにする#
turn active ブール値ブロックは、ドローンが旋回しているかどうかを報告します。
正解 — ドローンは現在旋回中です。
誤り — ドローンは旋回していません。
<旋回中?>
パラメータ |
説明 |
|---|---|
このブロックにはパラメータがありません。 |
例
開始したとき
[After the drone starts to turn, play a sound and land.]
(500) [mm v] の高さへ離陸 ▶
[右 v] へ旋回
[1] 秒待つ
もし <旋回中?> なら
音 [検出 v] を再生 ▶
着陸 ▶
ホバリング#
ホバリングブールブロックは、ドローンがその位置を維持している(ホバリングしている)かどうかを報告します。
正解 — ドローンは現在、その位置を維持しています(ホバリングしています)。
誤り — ドローンは現在位置を変更中です。
<ホバリング中?>
パラメータ |
説明 |
|---|---|
このブロックにはパラメータがありません。 |
例
開始したとき
[Play a sound after the drone has finished taking off.]
[700] [mm v] の高さへ離陸 ▶
<ホバリング中?> まで待つ
[2] 秒待つ
音 [一時停止 v] を再生 ▶
着陸 ▶
離陸#
離陸ブールブロックは、ドローンが離陸処理中かどうかを報告します。
真実 — ドローンは現在離陸中です。
誤り — ドローンは離陸していません。
<離陸中?>
パラメータ |
説明 |
|---|---|
このブロックにはパラメータがありません。 |
例
開始したとき
[Play sounds while the drone is taking off.]
[700] [mm v] の高さへ離陸 ◀ 待たない
[1] 秒待つ
<離陸中?> の間繰り返す
音 [センシング v] を再生 ▶
着陸#
landing ブール値ブロックは、ドローンが着陸処理中かどうかを報告します。
正解 — ドローンは現在着陸中です。
誤り — ドローンは着陸処理中ではありません。
<着陸中?>
パラメータ |
説明 |
|---|---|
このブロックにはパラメータがありません。 |
例
開始したとき
[Play sounds while the drone is landing.]
(500) [mm v] の高さへ離陸 ▶
[1] 秒待つ
着陸 ◀ 待たない
[1] 秒待つ
<着陸中?> の間繰り返す
音 [ループ v] を再生 ▶
着陸した#
landed ブールブロックは、ドローンが着陸したかどうかを報告します。
正解 — ドローンは着陸しました。
誤り — ドローンは着陸していません。
<着陸完了?>
パラメータ |
説明 |
|---|---|
このブロックにはパラメータがありません。 |
例
開始したとき
[Celebrate a successful landing.]
(500) [mm v] の高さへ離陸 ▶
(1) 秒待つ
着陸 ▶
もし <landed> なら
音 [成功 v] を再生 ▶