객체 감지#
Detecting Objects
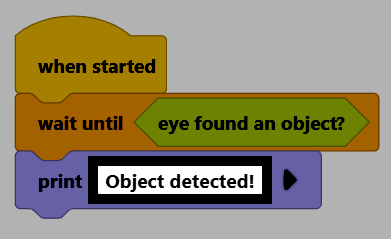
이 튜토리얼에서는 눈동자 센서를 사용하여 물체를 감지하는 방법을 안내합니다. 튜토리얼을 마치면 물체가 감지되었을 때 메시지를 출력하는 프로젝트를 완성하게 됩니다.
로봇에 눈 센서가 연결되어 있는지 확인하십시오. 아직 추가하지 않은 경우 장치 구성을 참조하십시오.
시작 시 블록 아래에 ~까지 대기 블록을 추가하세요.
시작 시 아래에 있는 빈 대기 블록입니다.#
시작 시 :: hat events
<>까지 기다리기
눈 센서의 물체를 찾았습니까? 불리언 블록을 ~까지 대기 블록의 조건 슬롯으로 드래그하세요.
눈 센서가 물체를 감지할 때까지 기다리세요.#
시작 시 :: hat events
<눈이 물체를 감지했나요?>까지 기다리기
대기 시간 블록 아래에 인쇄 블록을 추가하세요.
아래의 프린트 블록은 잠시 기다립니다.#
시작 시 :: hat events
<눈이 물체를 감지했나요?>까지 기다리기
[VEXcode] 출력 ▶
텍스트를 “객체가 감지되었습니다!”로 변경하세요.
로봇이 VEXcode에 연결되어 있는지 확인하십시오. 아직 연결되어 있지 않은 경우 로봇 연결을 참조하십시오.
시작을 선택하여 프로젝트를 실행한 다음, 눈 센서 앞에 물체를 가져다 대세요. 물체가 감지되면 콘솔에 물체 감지됨!이 출력됩니다.